Багатоосьові лінійні системи та декартові роботи
Порівняйте 16 стандартних механічних конфігурацій за архітектурою, керованими осями та технологією приводу. Відкрийте сторінку моделі для перевірених даних осі та перегляду конфігурації.
Консольні системи
Відкриті макети XY та XYZ для бокового доступу та компактних осередків автоматизації.
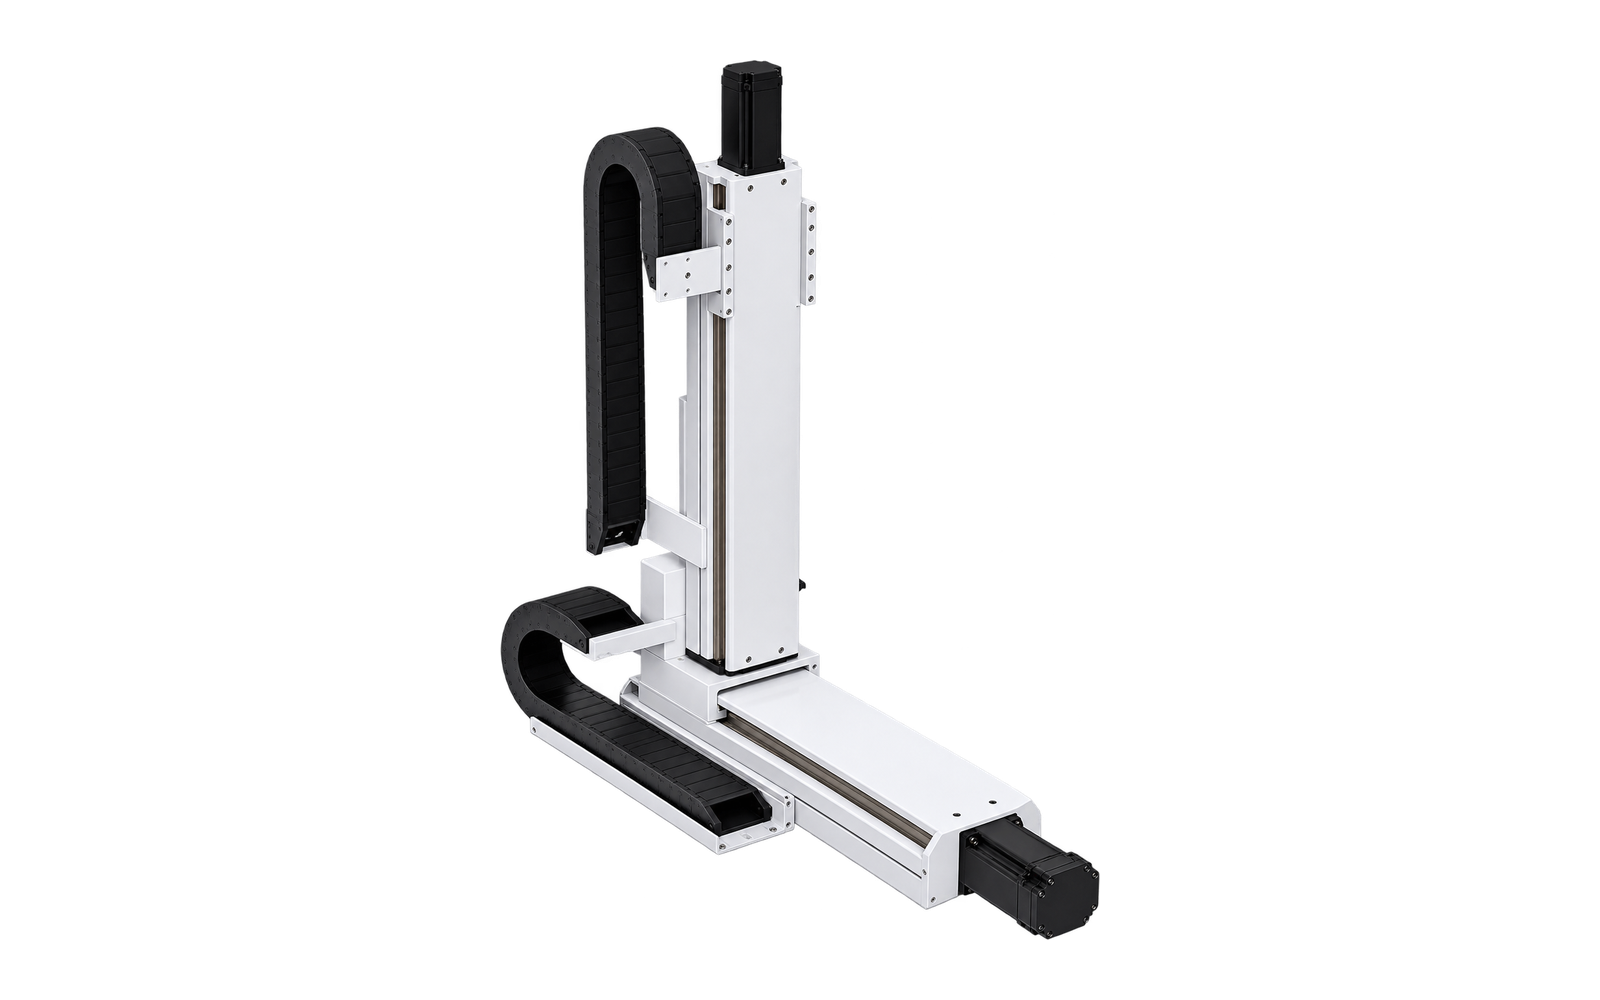
2-осьові моделі
XY керований рух
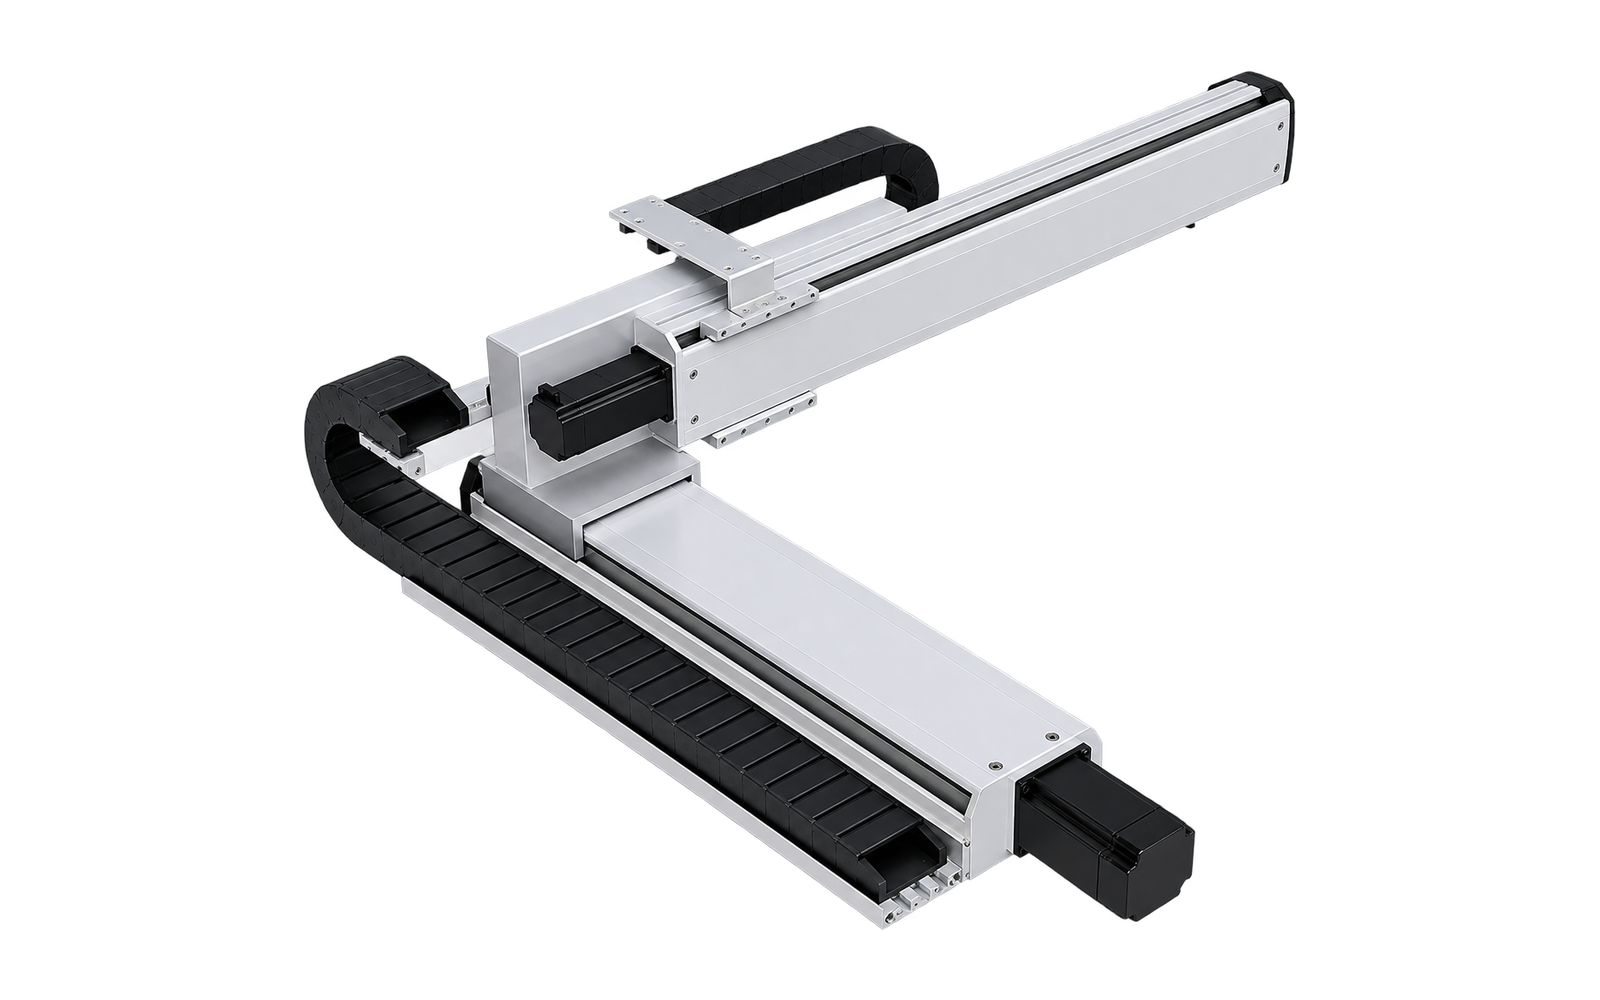
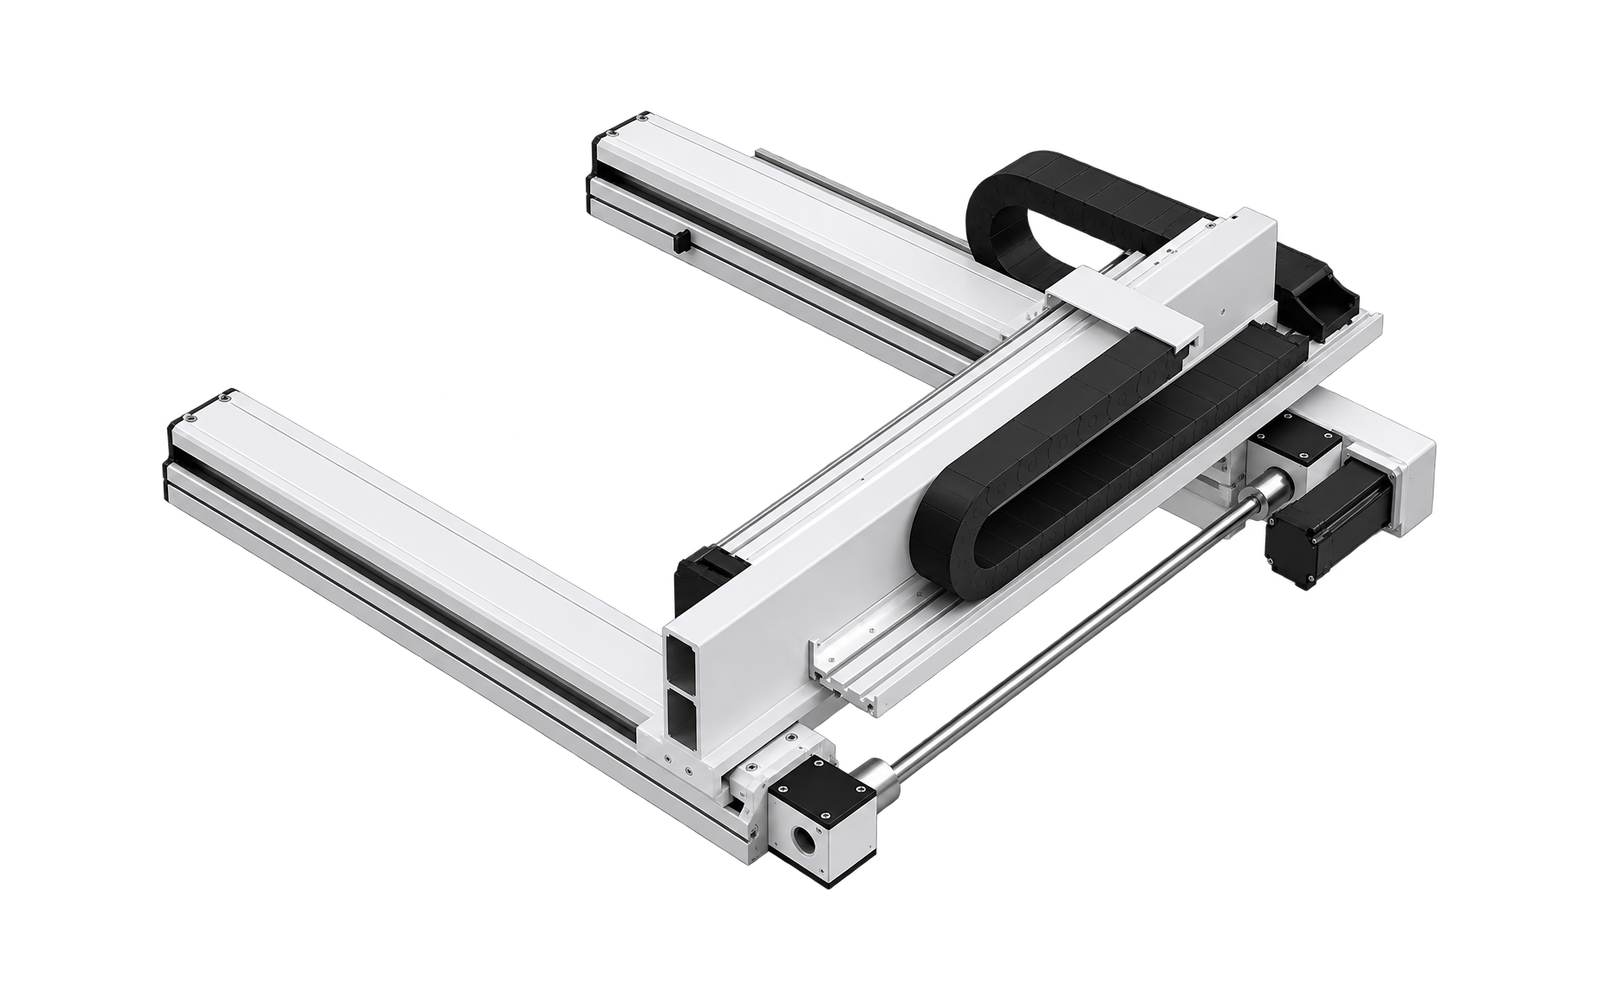
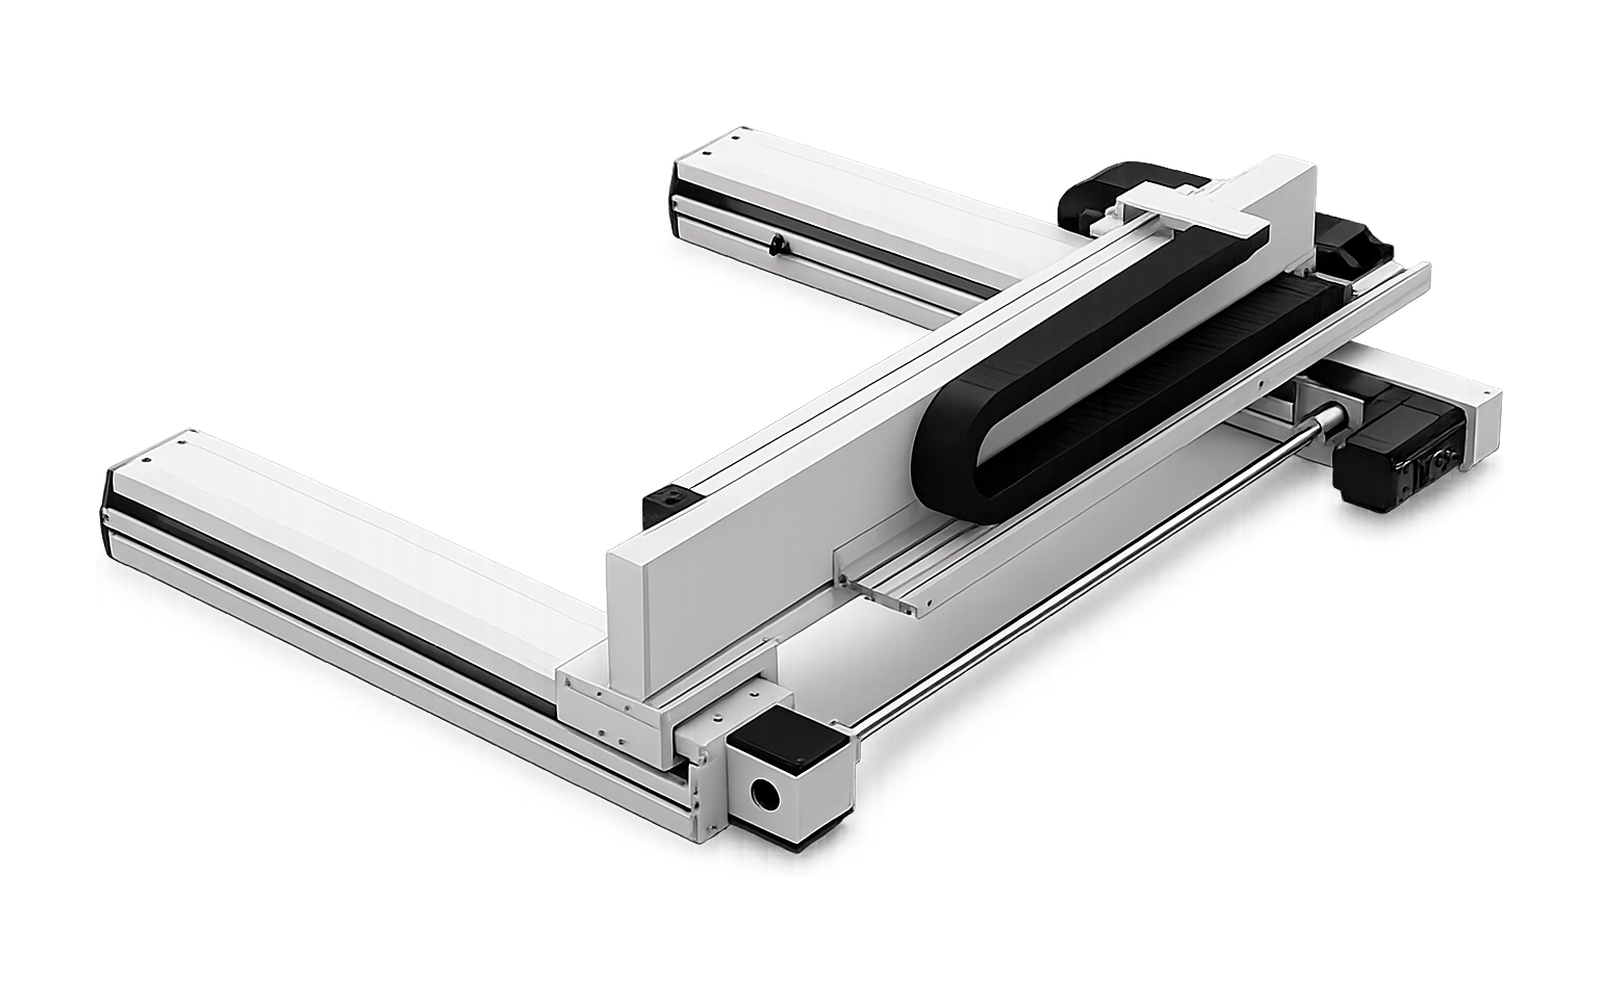
Консольна кулькова гвинтова система XY
Конфігурація кульково-гвинтового приводу
MX-CT2-BS-01
3-осьові моделі
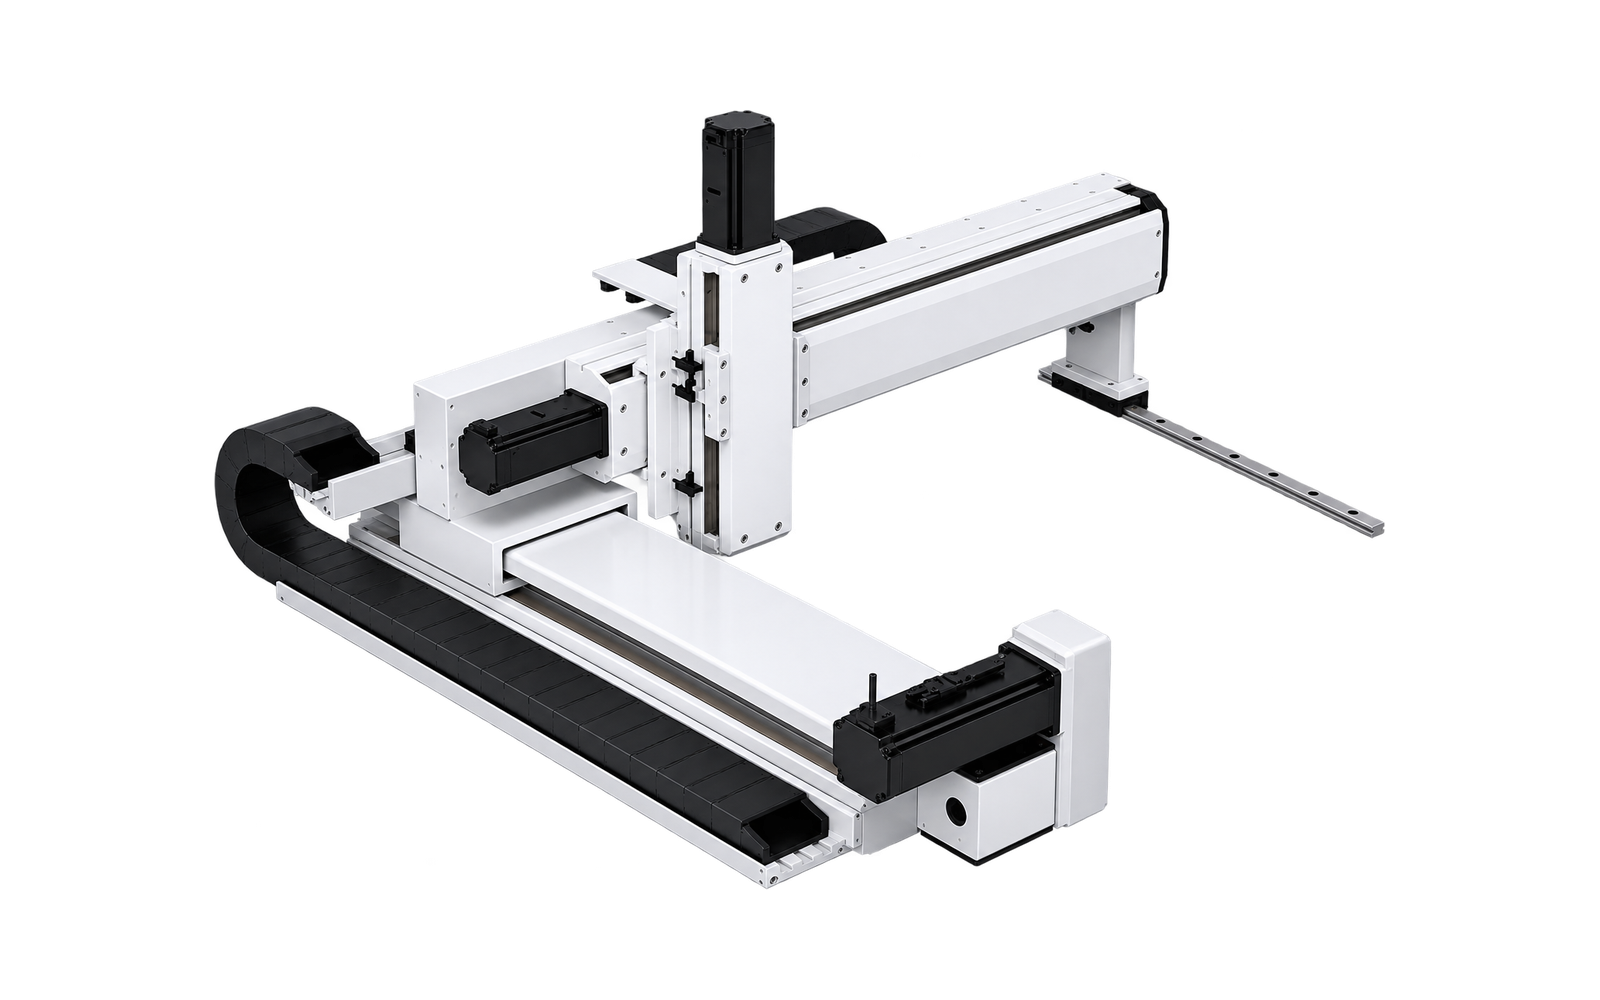
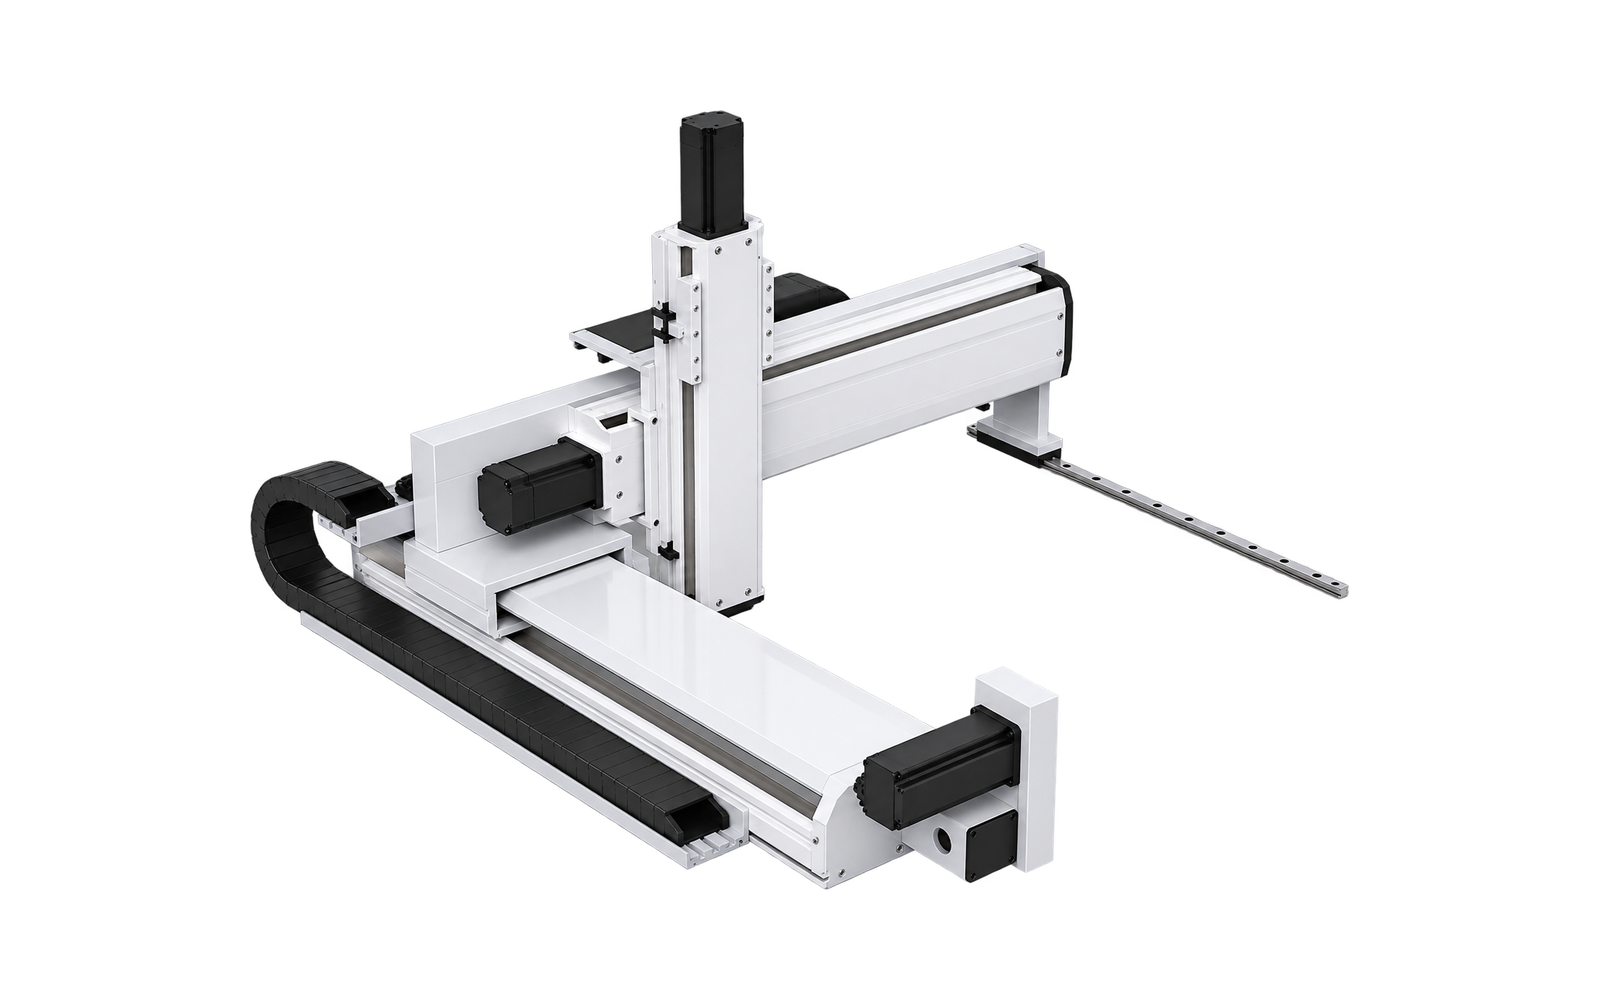
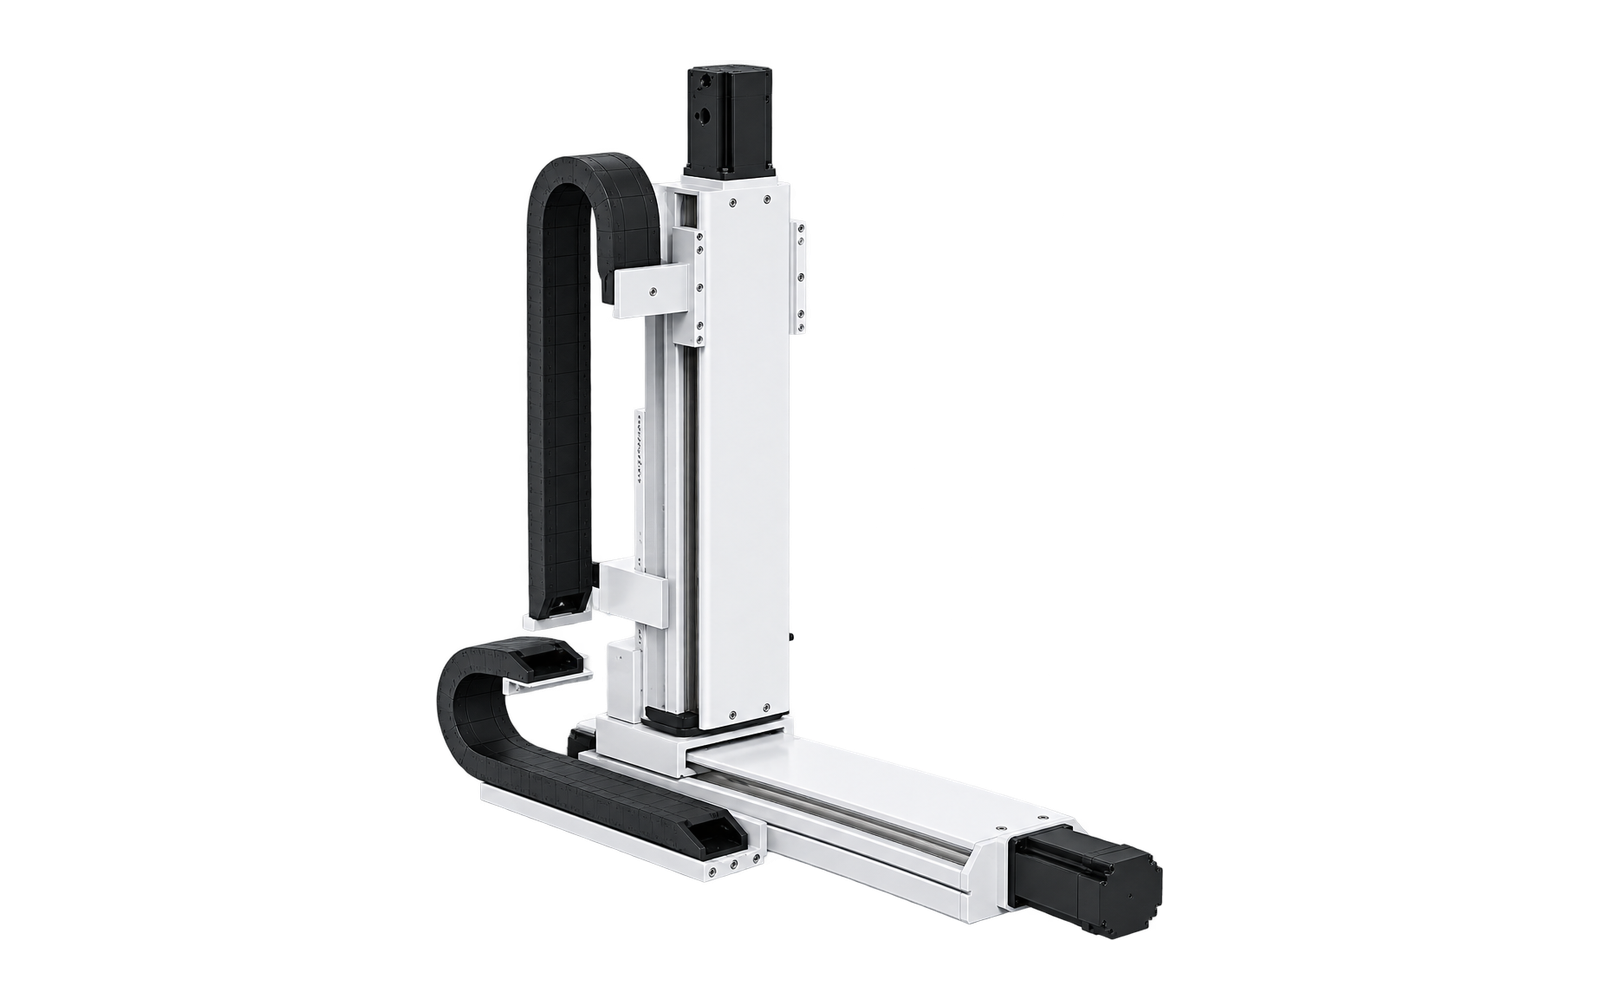
Керований рух XYZ
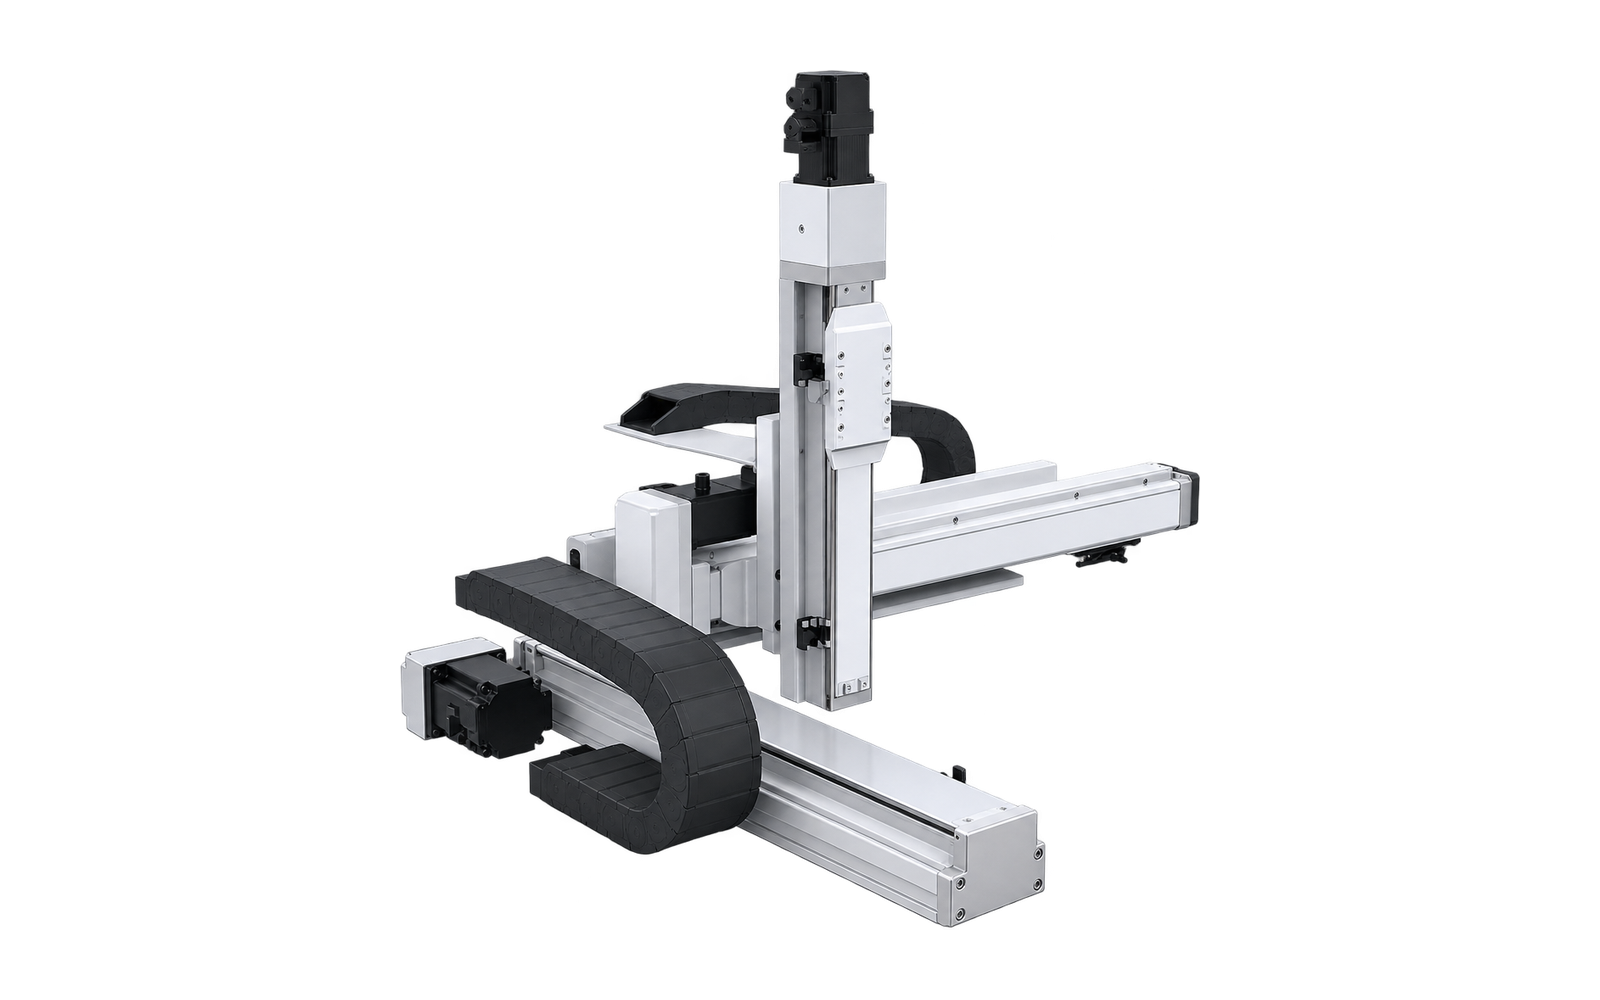
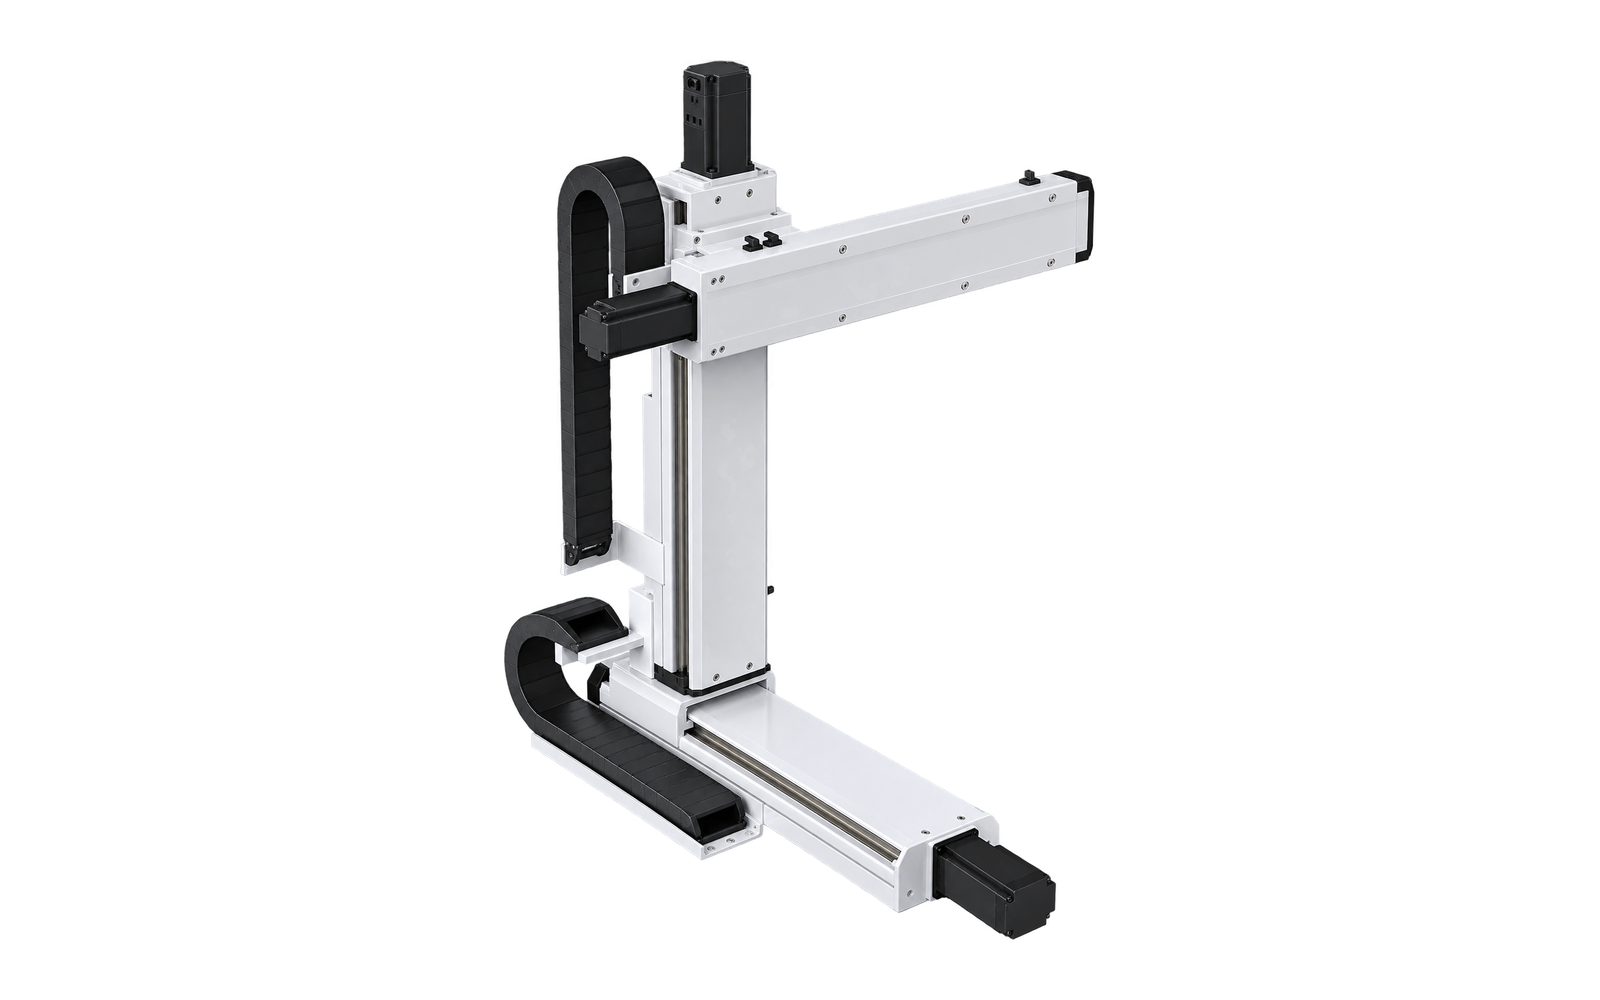
Консольна кульково-гвинтова система XYZ
Конфігурація вбудованого кульково-гвинтового приводу
MX-CT3-IB-01
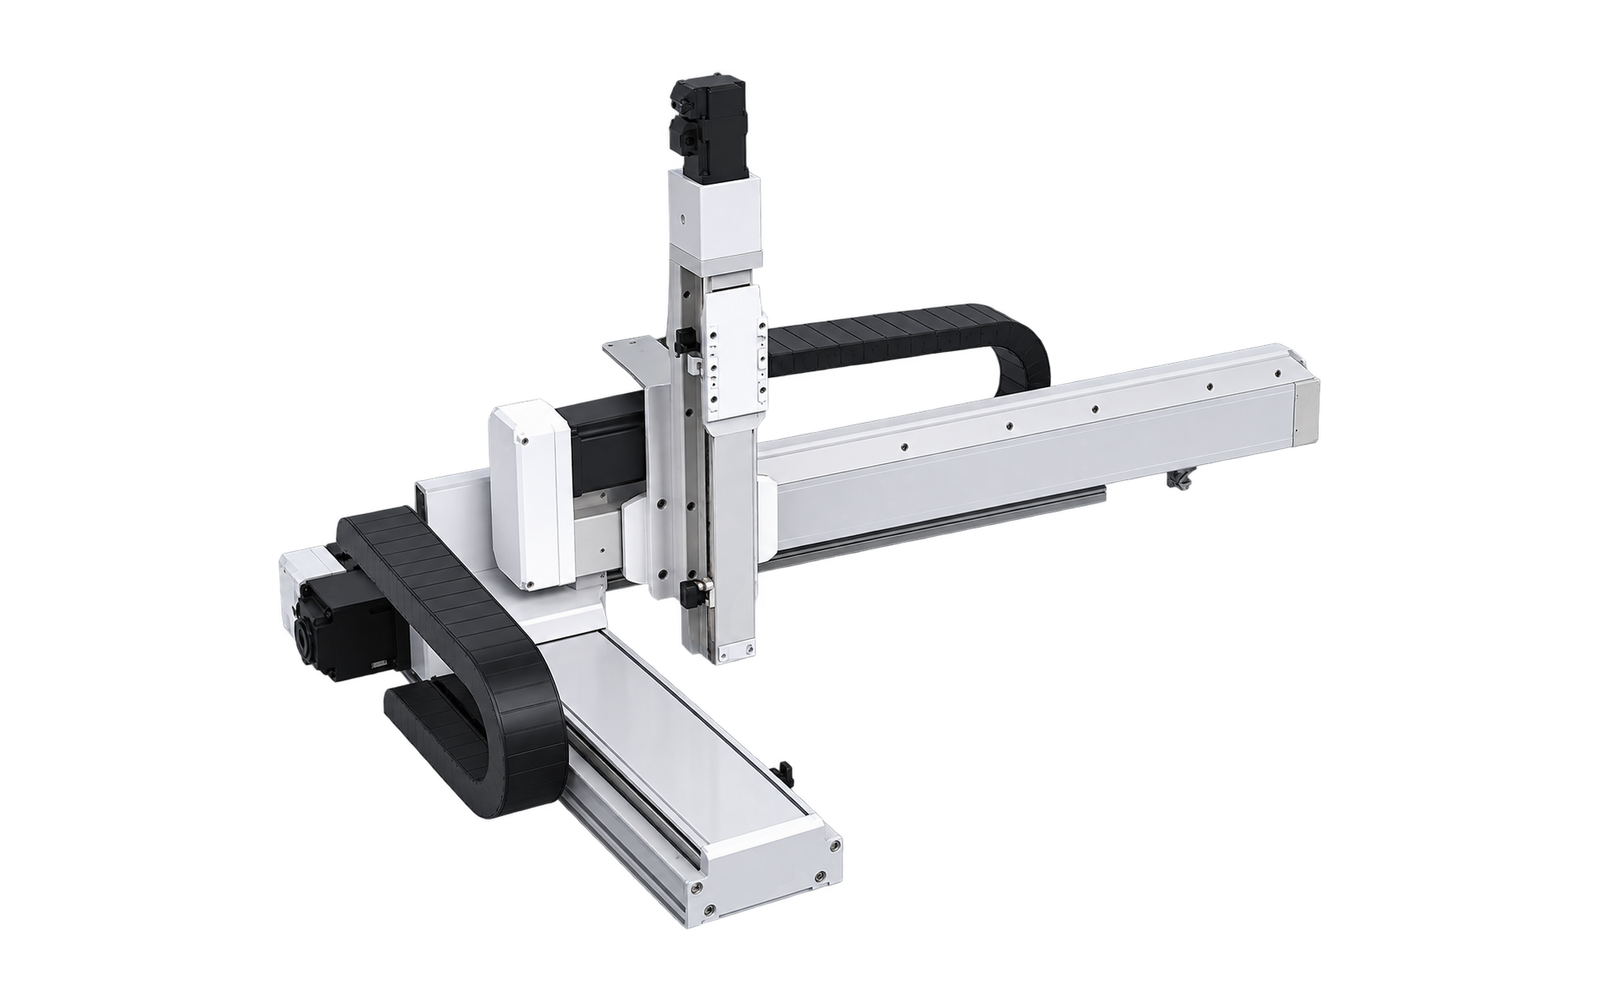
Консольна кульково-гвинтова система XYZ
Конфігурація вбудованого кульково-гвинтового приводу
MX-CT3-IB-02
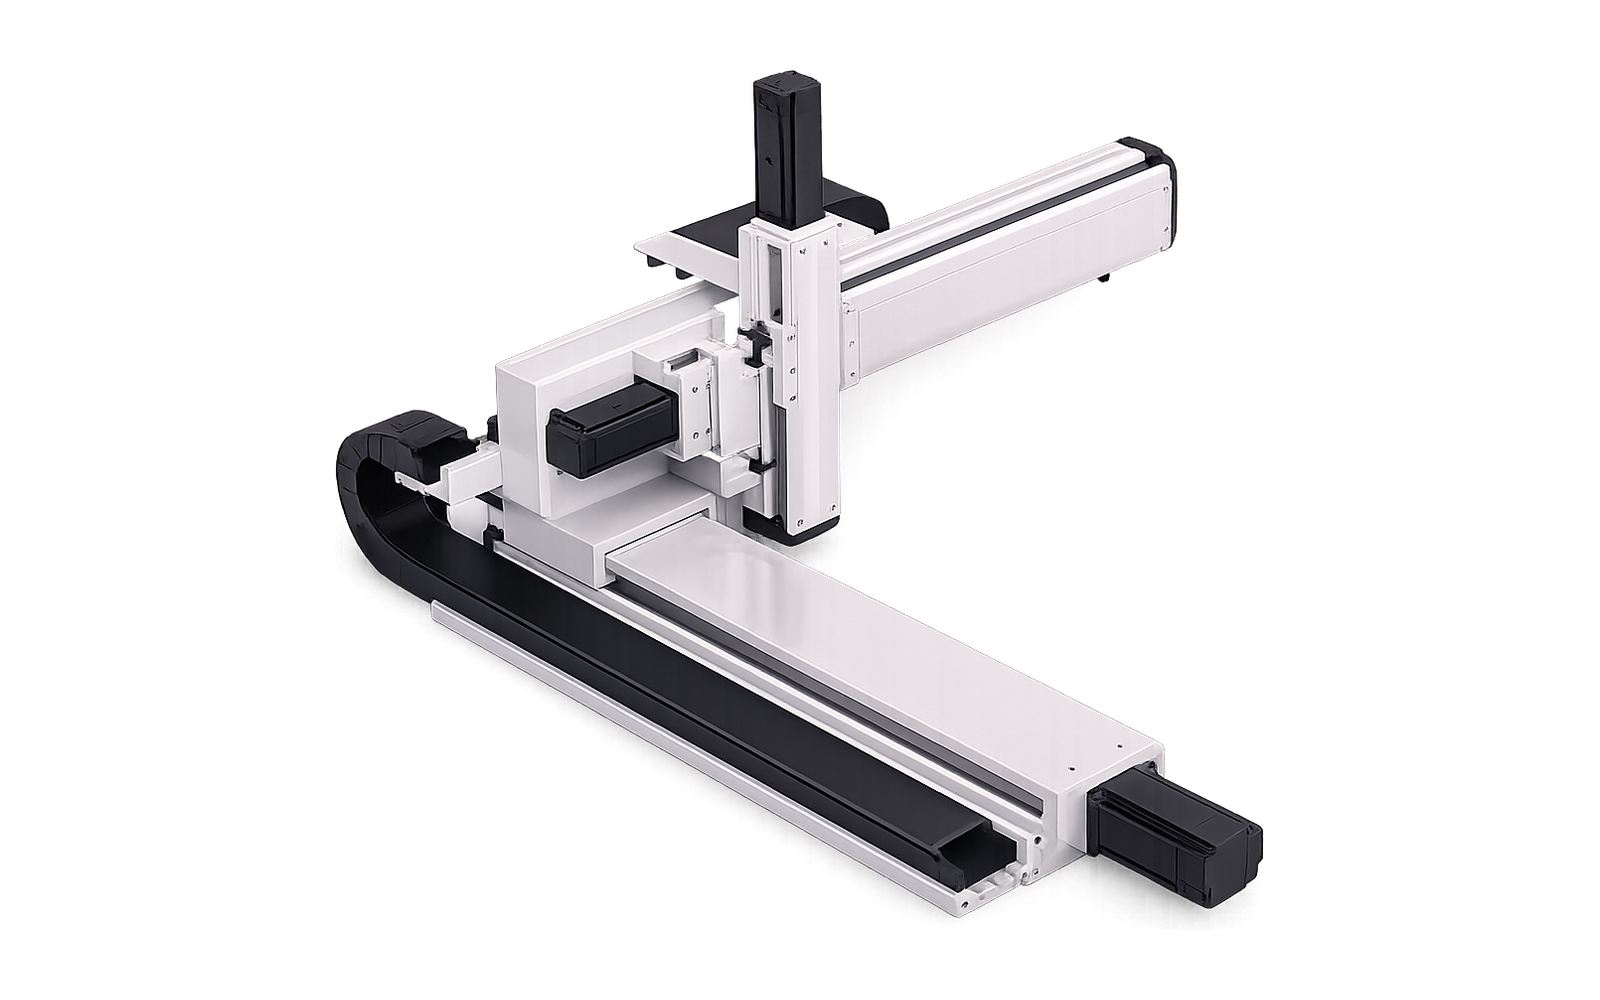
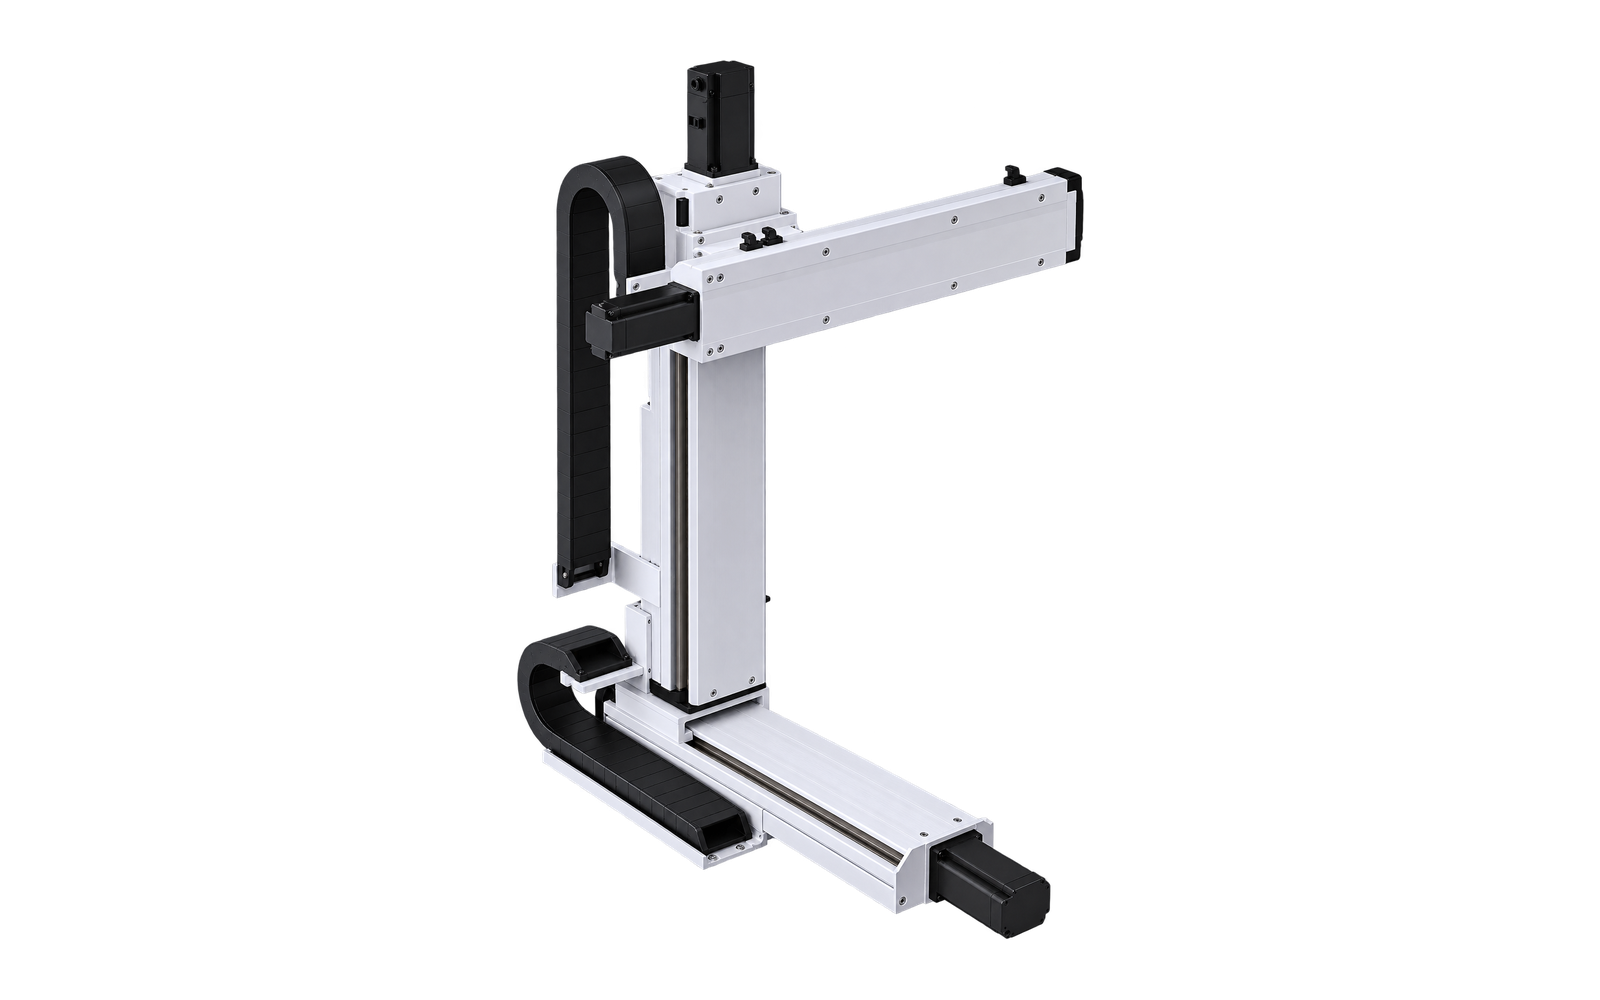
Консольна кульково-гвинтова система XYZ
Стандартна конфігурація кульково-гвинтового приводу
MX-CT3-BS-01
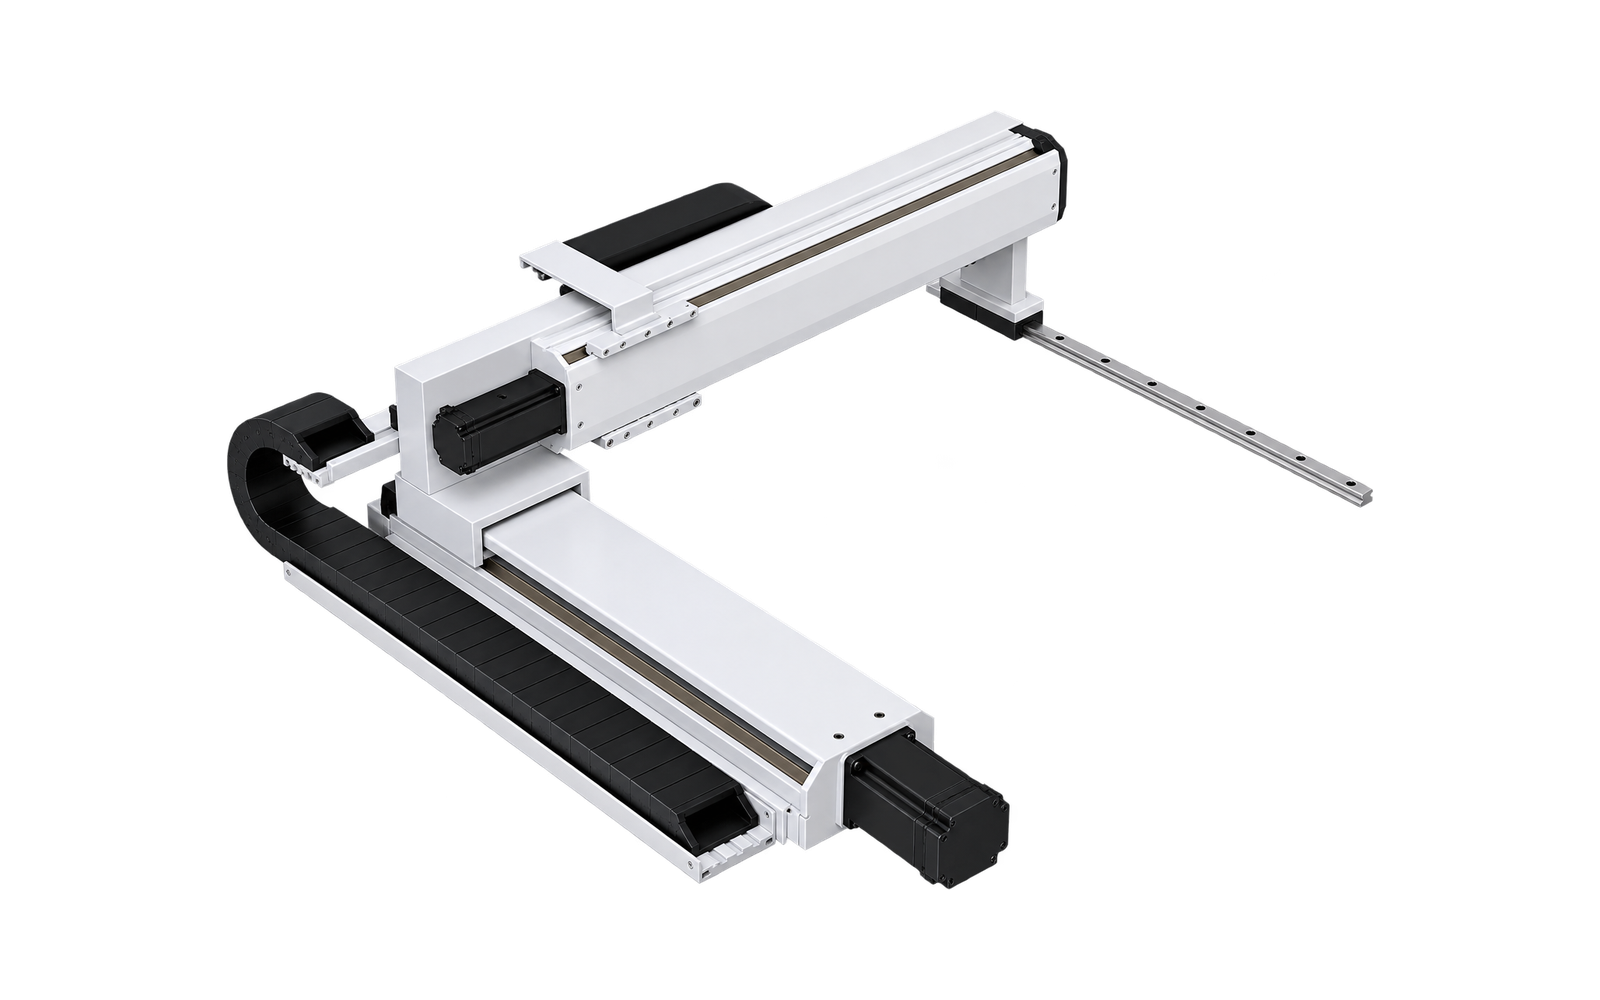
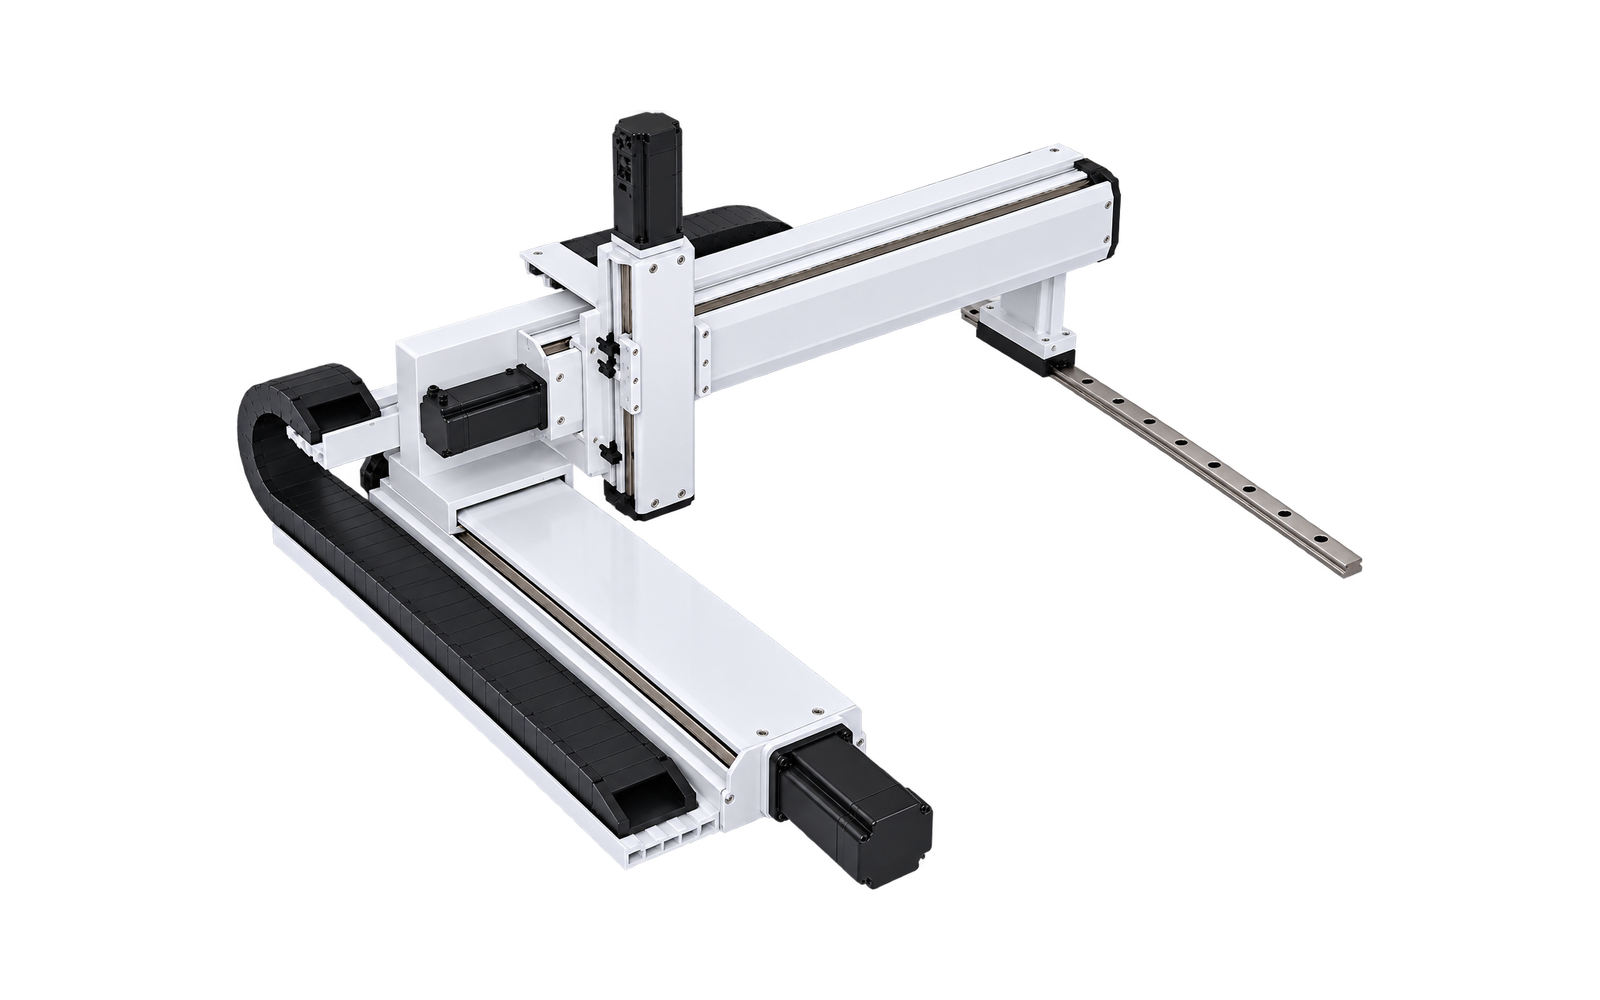
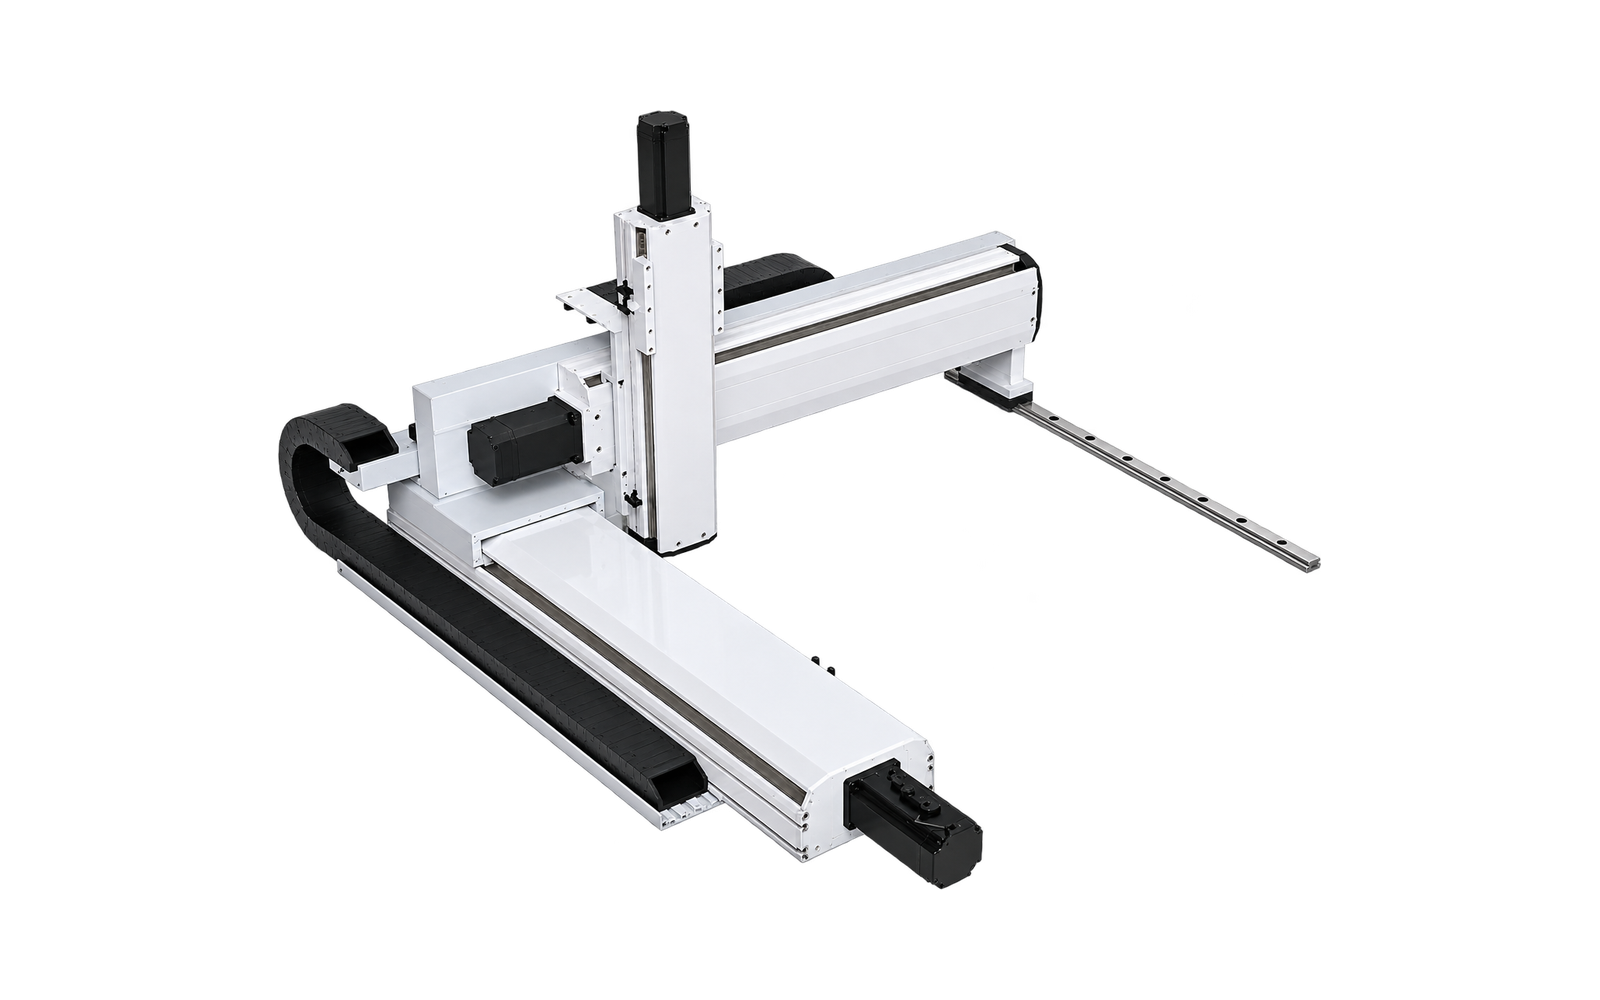
Як читати код моделі HS LINEAR
Базова модель визначає стабільну механічну конфігурацію. Поле приводу тепер використовує один узгоджений розмір: BS для кульково-гвинтового приводу та HB для гібридного приводу: ремінь + кулькова гвинтова передача. Вбудована конструкція показана окремо як функція продукту.
Потрібна допомога у виборі багатоосьової моделі?
Надішліть необхідні ходи, рухоме навантаження, центр навантаження, швидкість, час циклу, орієнтацію монтажу, параметри двигуна та кінцеві інструменти. HS LINEAR перегляне межі архітектури та конфігурації.
* Еталонне корисне навантаження є попереднім максимальним значенням каталогу та може змінюватися залежно від ходу осі, геометрії інструменту, центру ваги, прискорення, монтажу та робочого циклу. Остаточний вибір вимагає технічного огляду та затвердженого креслення.
«2-вісь» і «3-осі» описують керовані декартові осі. Dual-X Gantry має дві керовані осі, але використовує три лінійних приводи, оскільки два приводи X рухаються синхронно.


