Víceosé lineární systémy a kartézské roboty
Porovnejte 16 standardních mechanických konfigurací podle architektury, řízených os a technologie pohonu. Otevřete stránku modelu pro ověřená data os a kontrolu konfigurace.
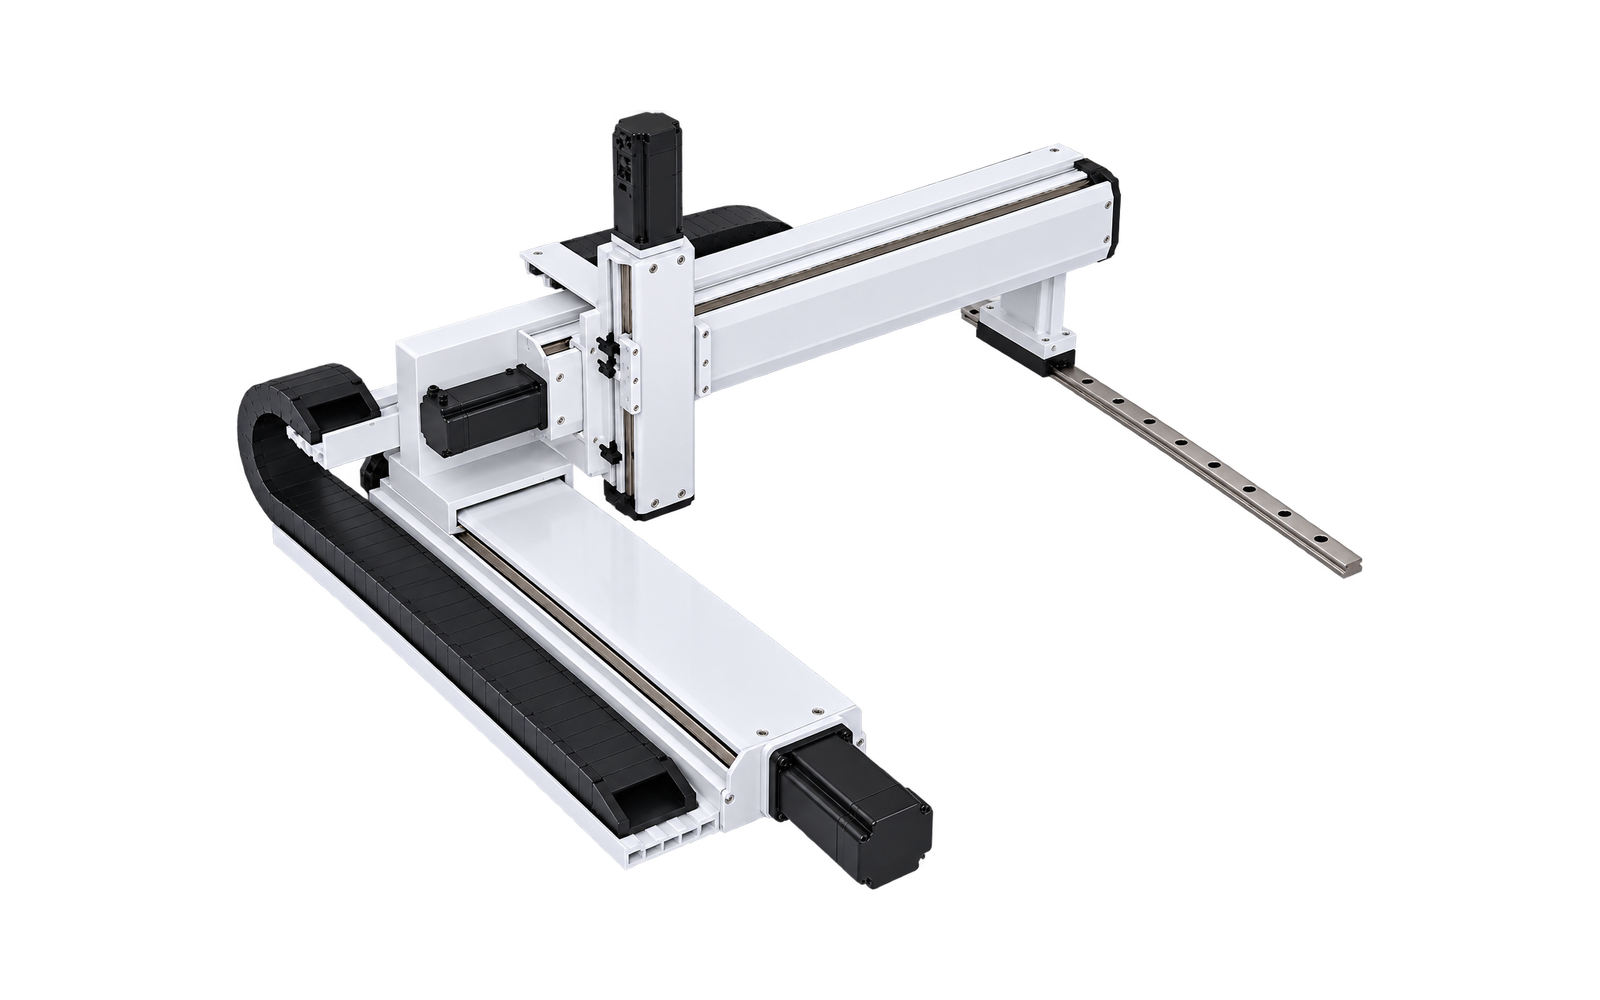
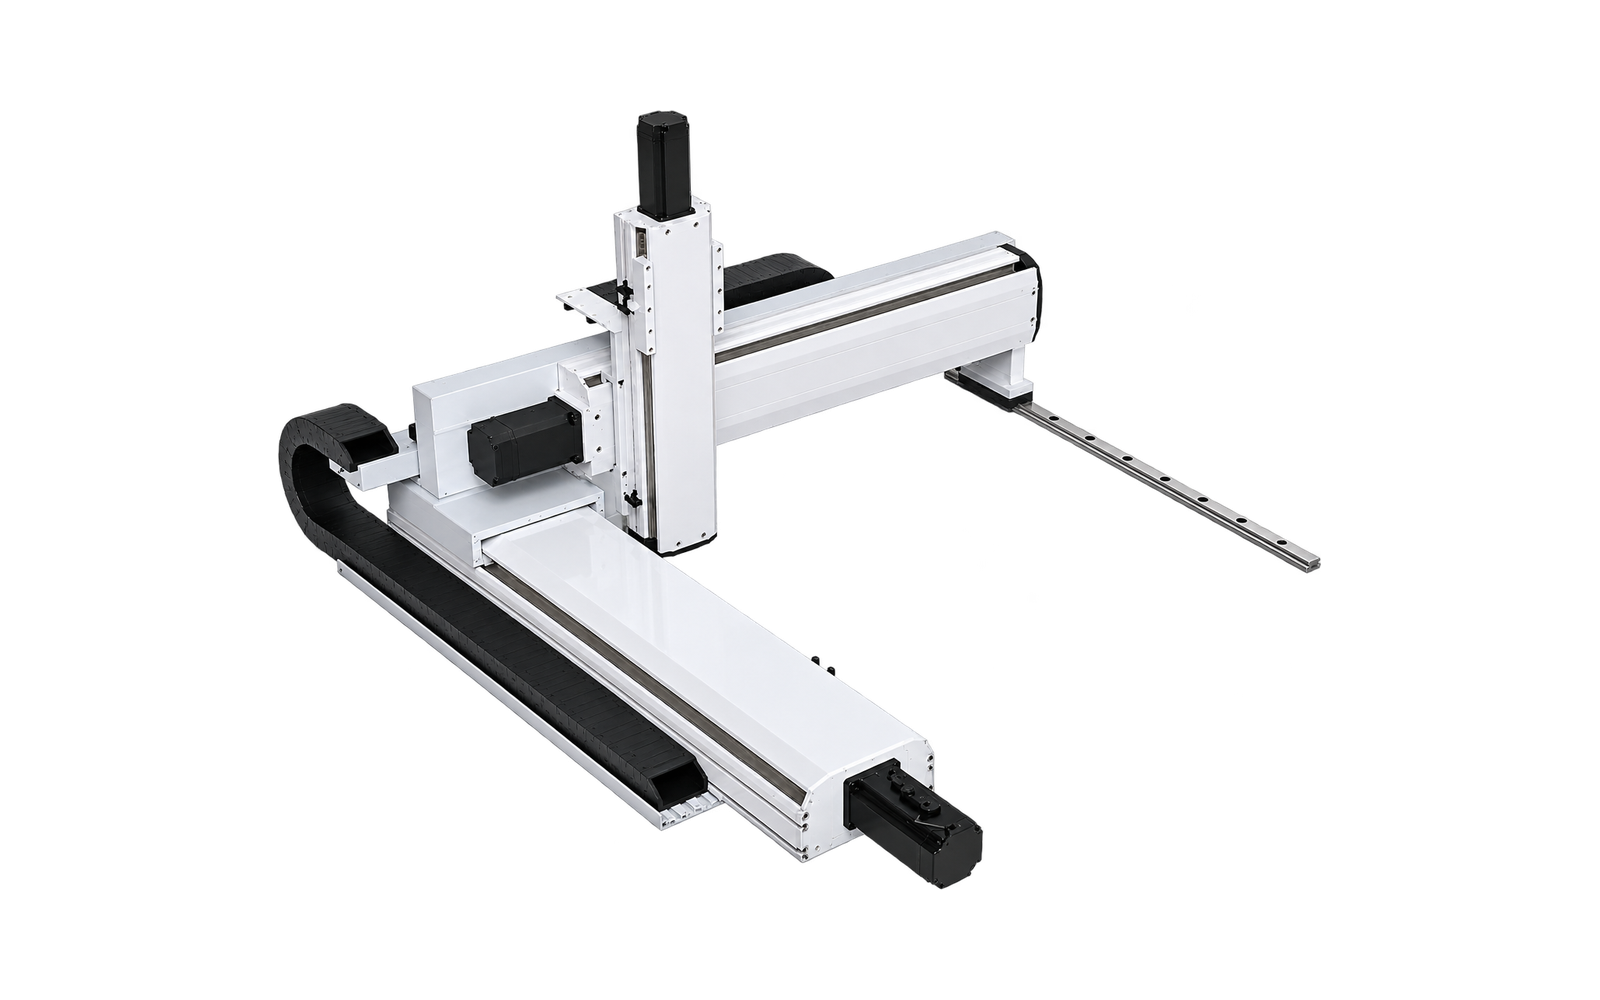
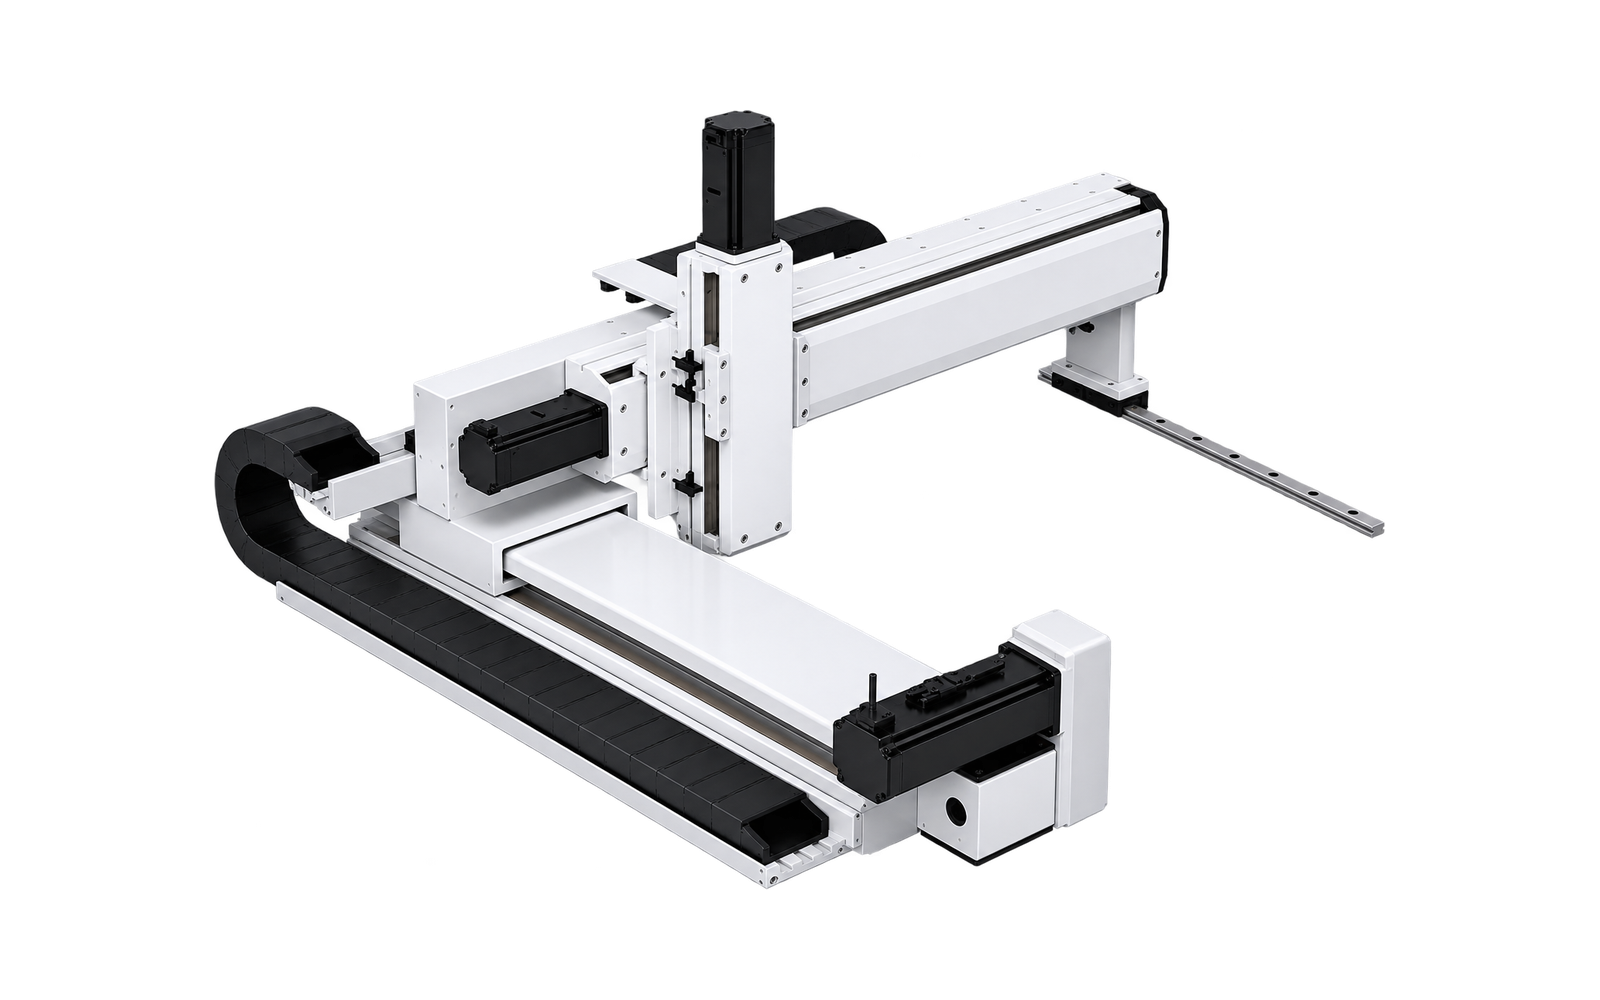
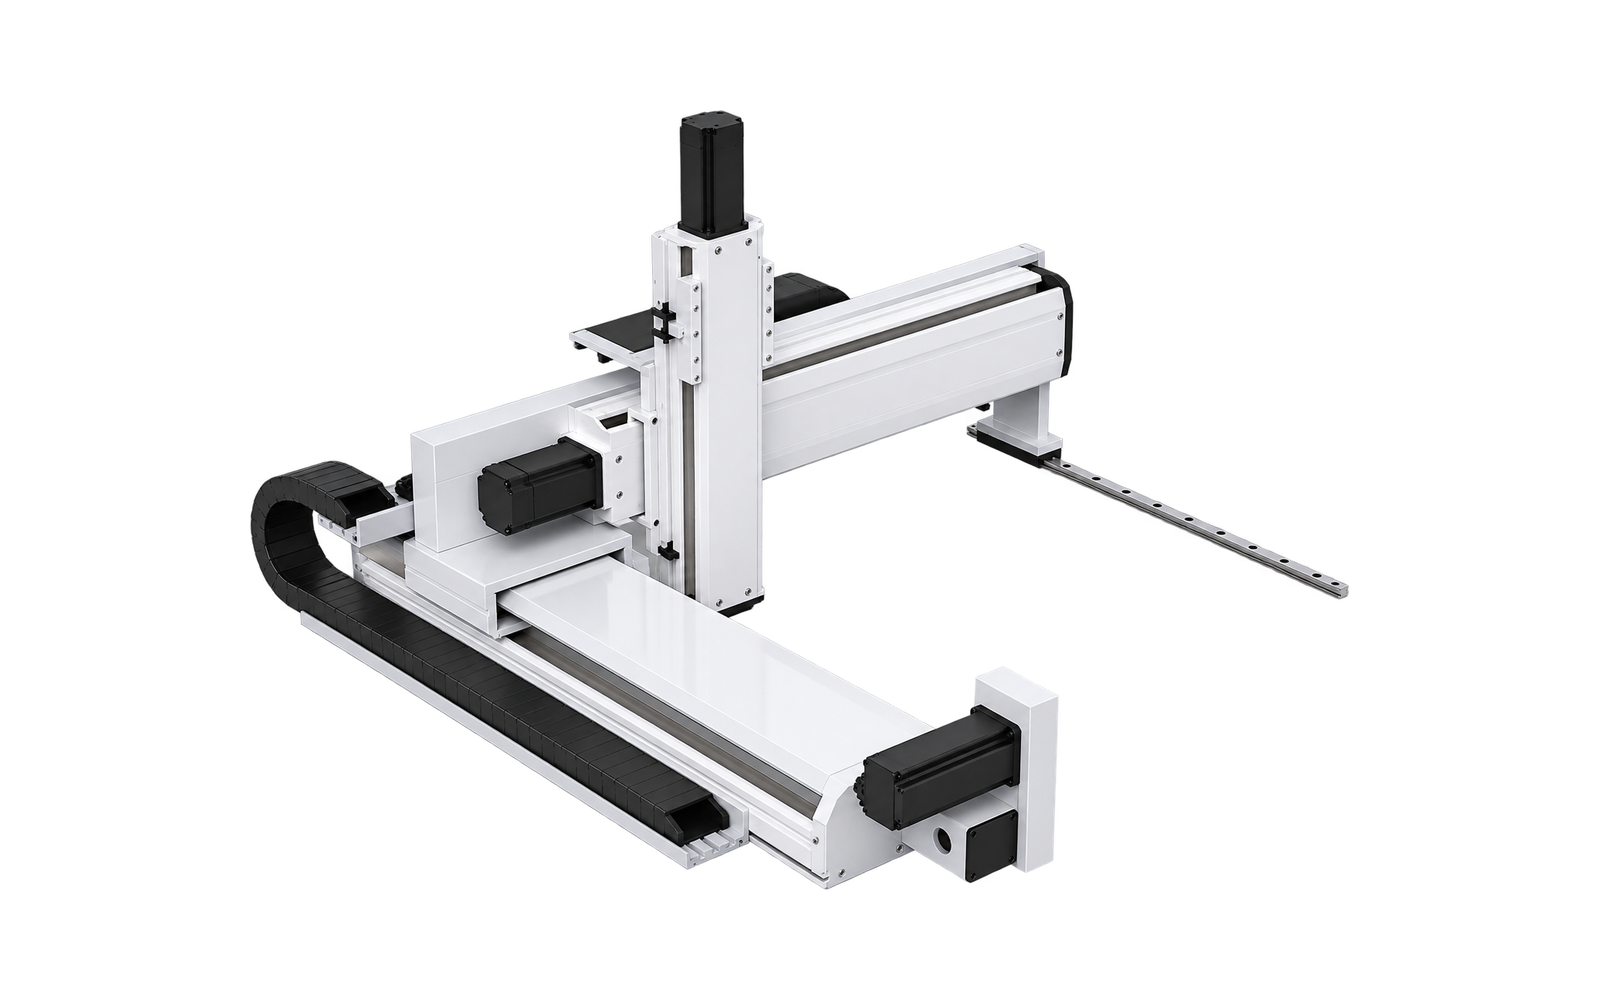
Konzolové systémy
Otevřená rozvržení XY a XYZ pro boční přístup a prostorově nenáročné automatizační buňky.
2-osé modely
XY řízený pohyb
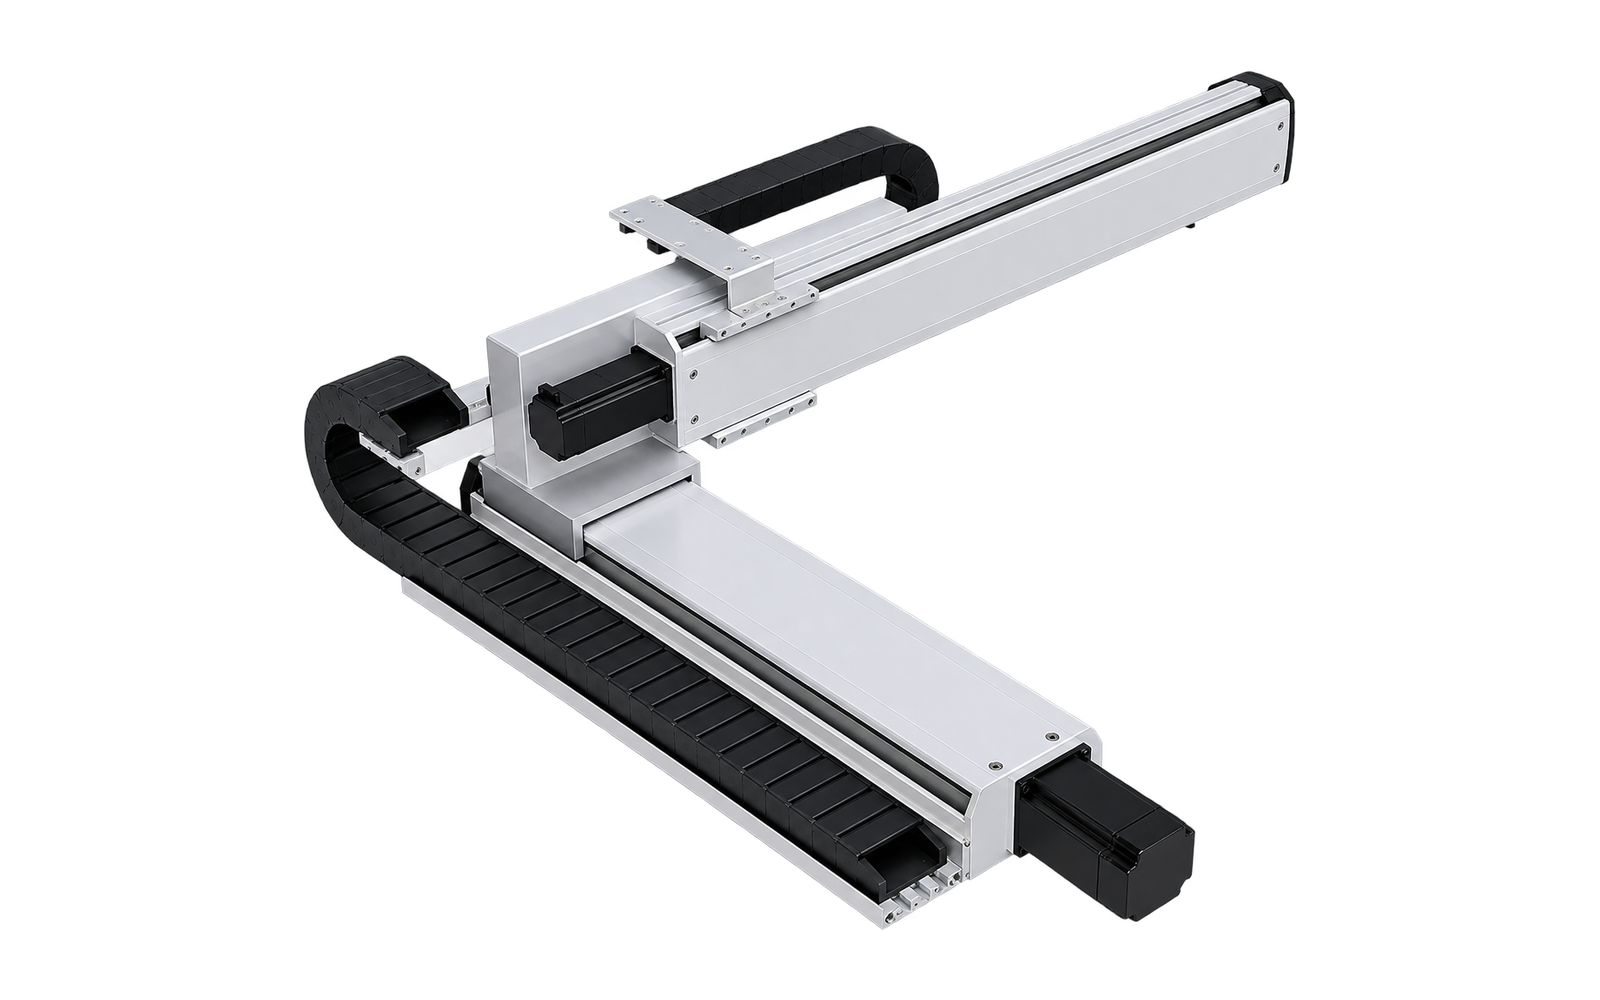
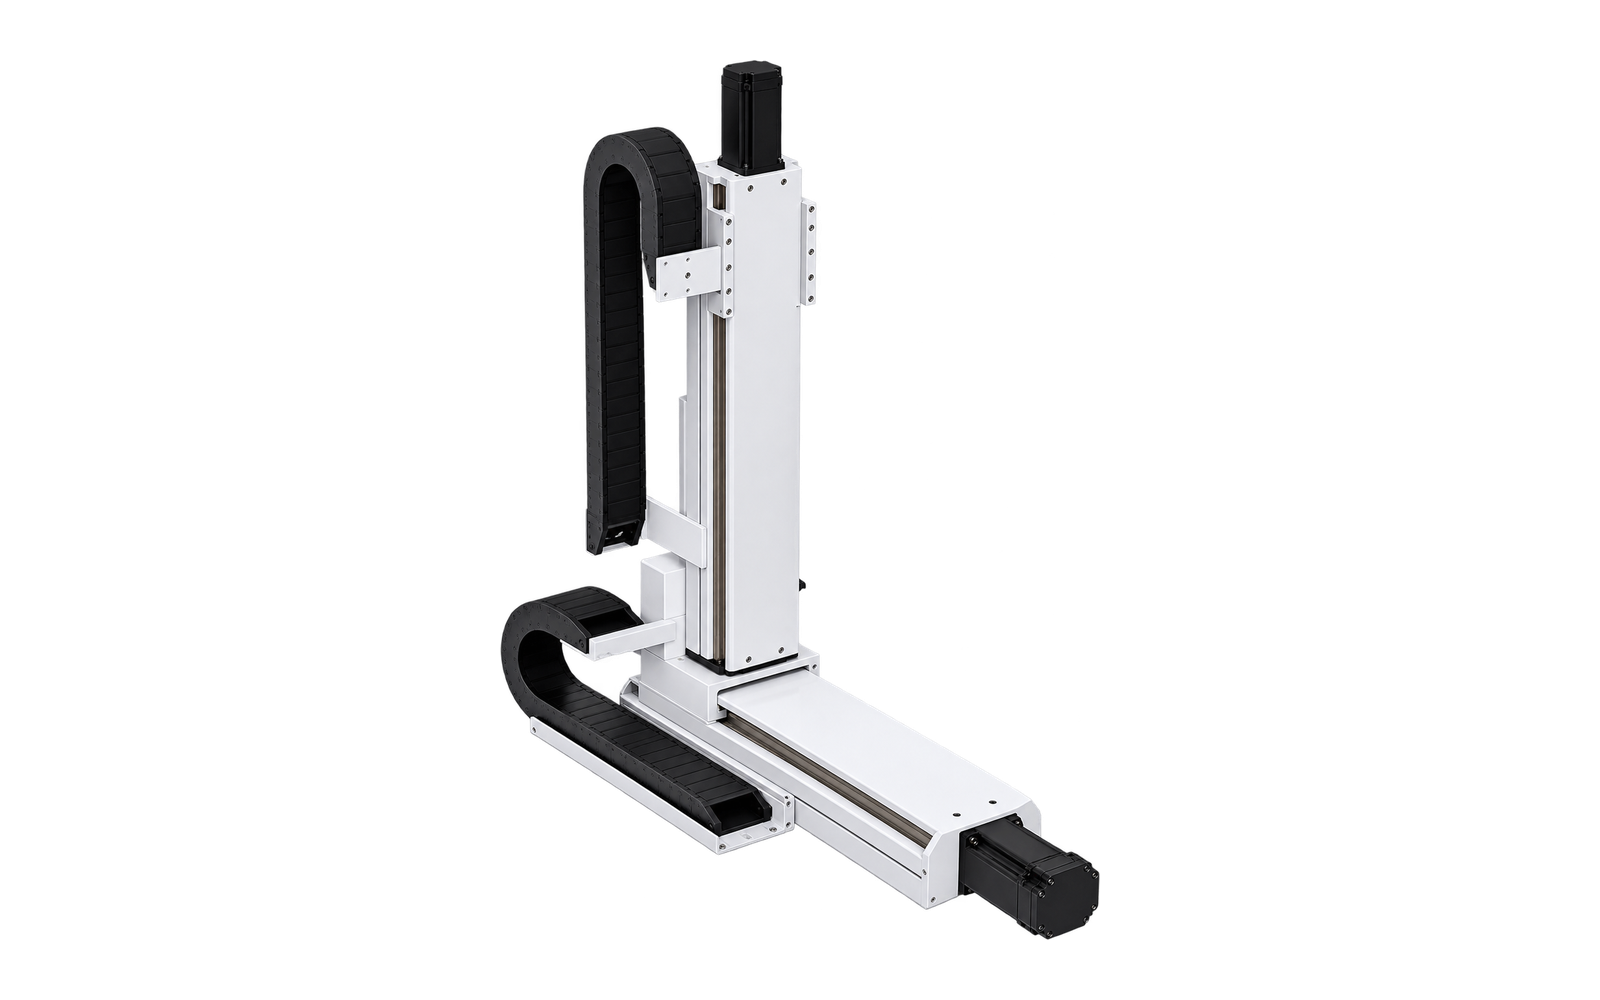
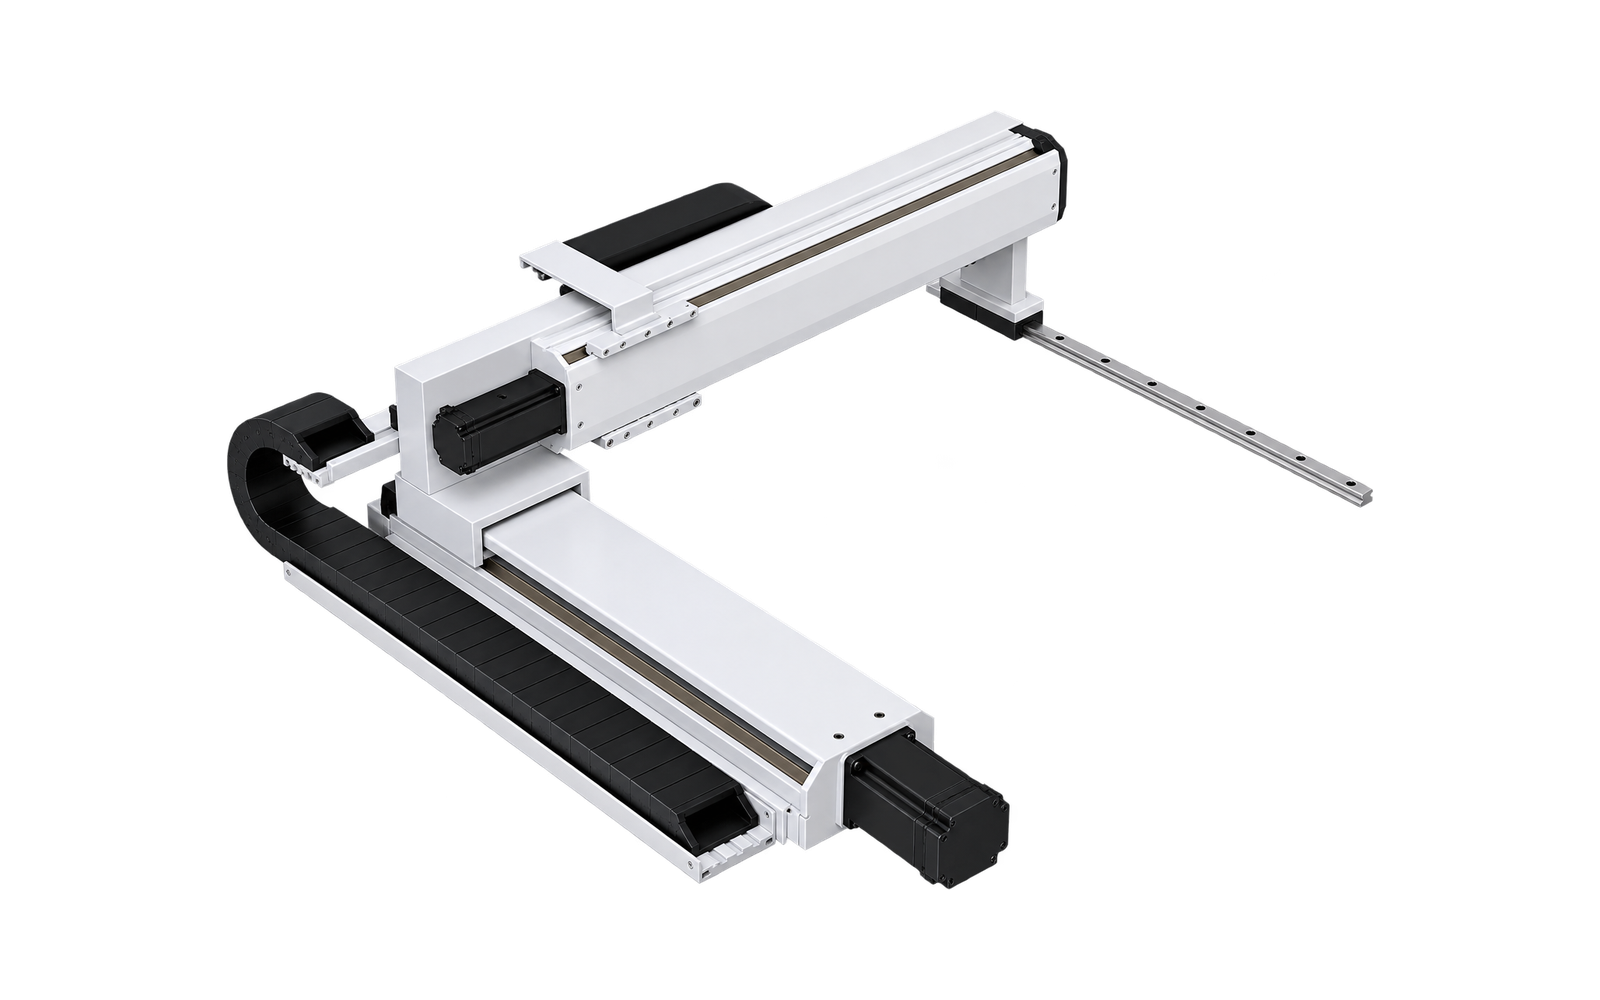
Konzolový xY kuličkový šroubový systém
Konfigurace pohonu s kuličkovým šroubem
MX-CT2-BS-01
3osé modely
XYZ řízený pohyb
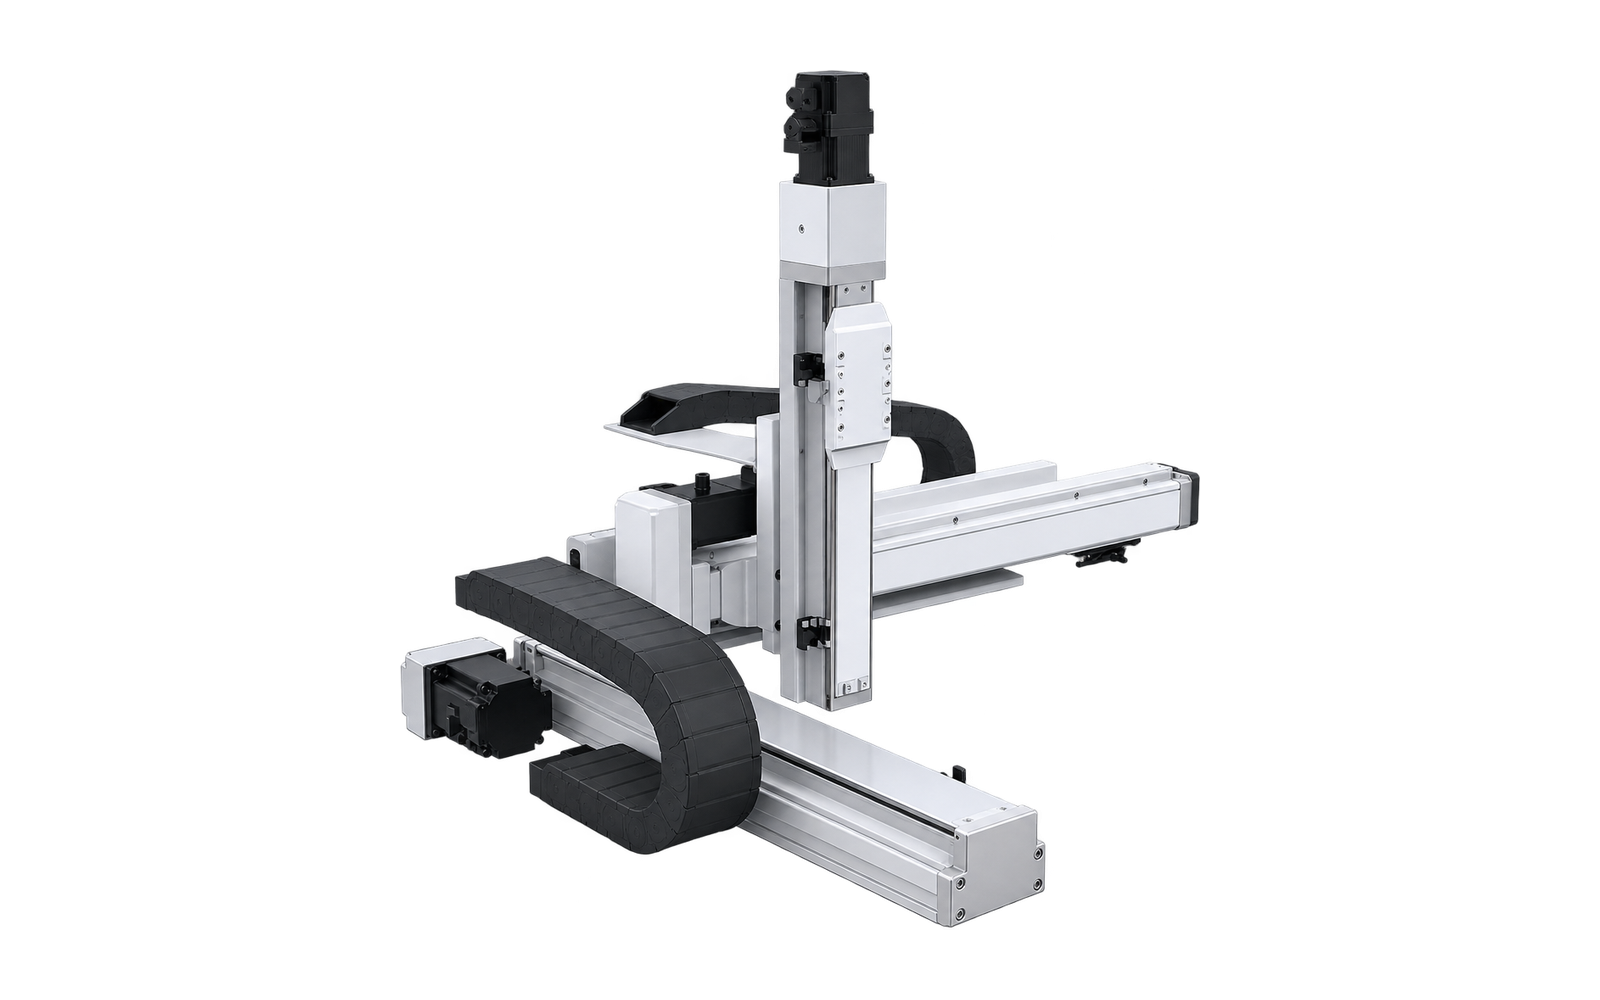
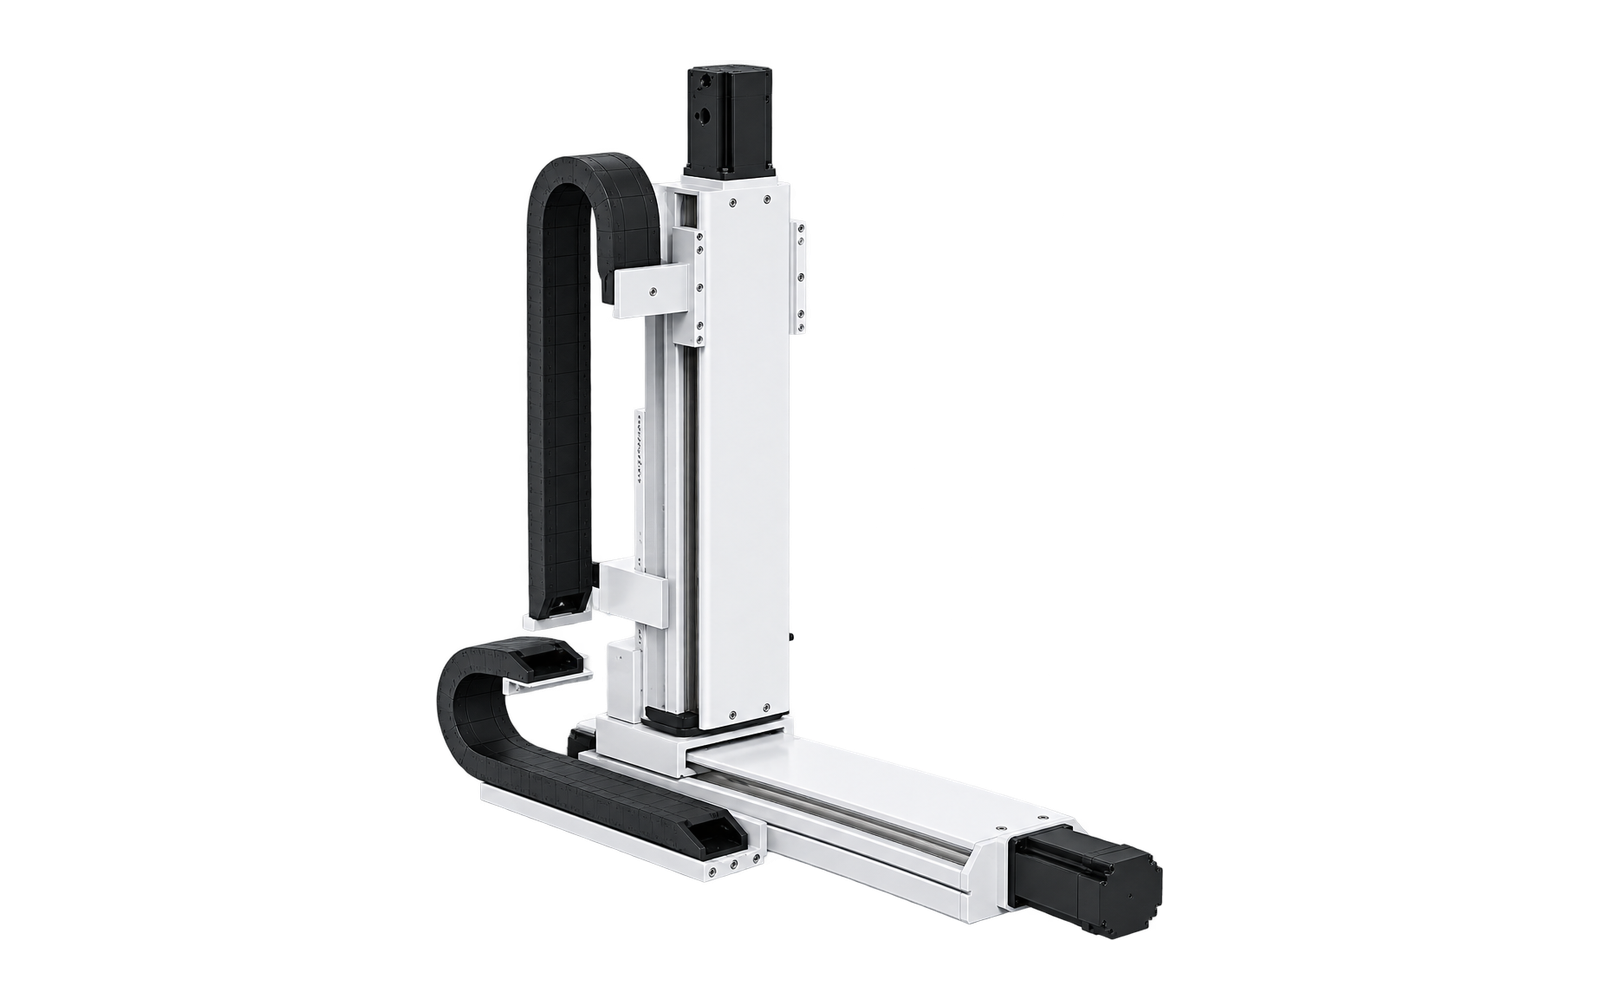
Konzolový systém kuličkových šroubů XYZ
Konfigurace vestavěného ovladače s kuličkovým šroubem
MX-CT3-IB-01
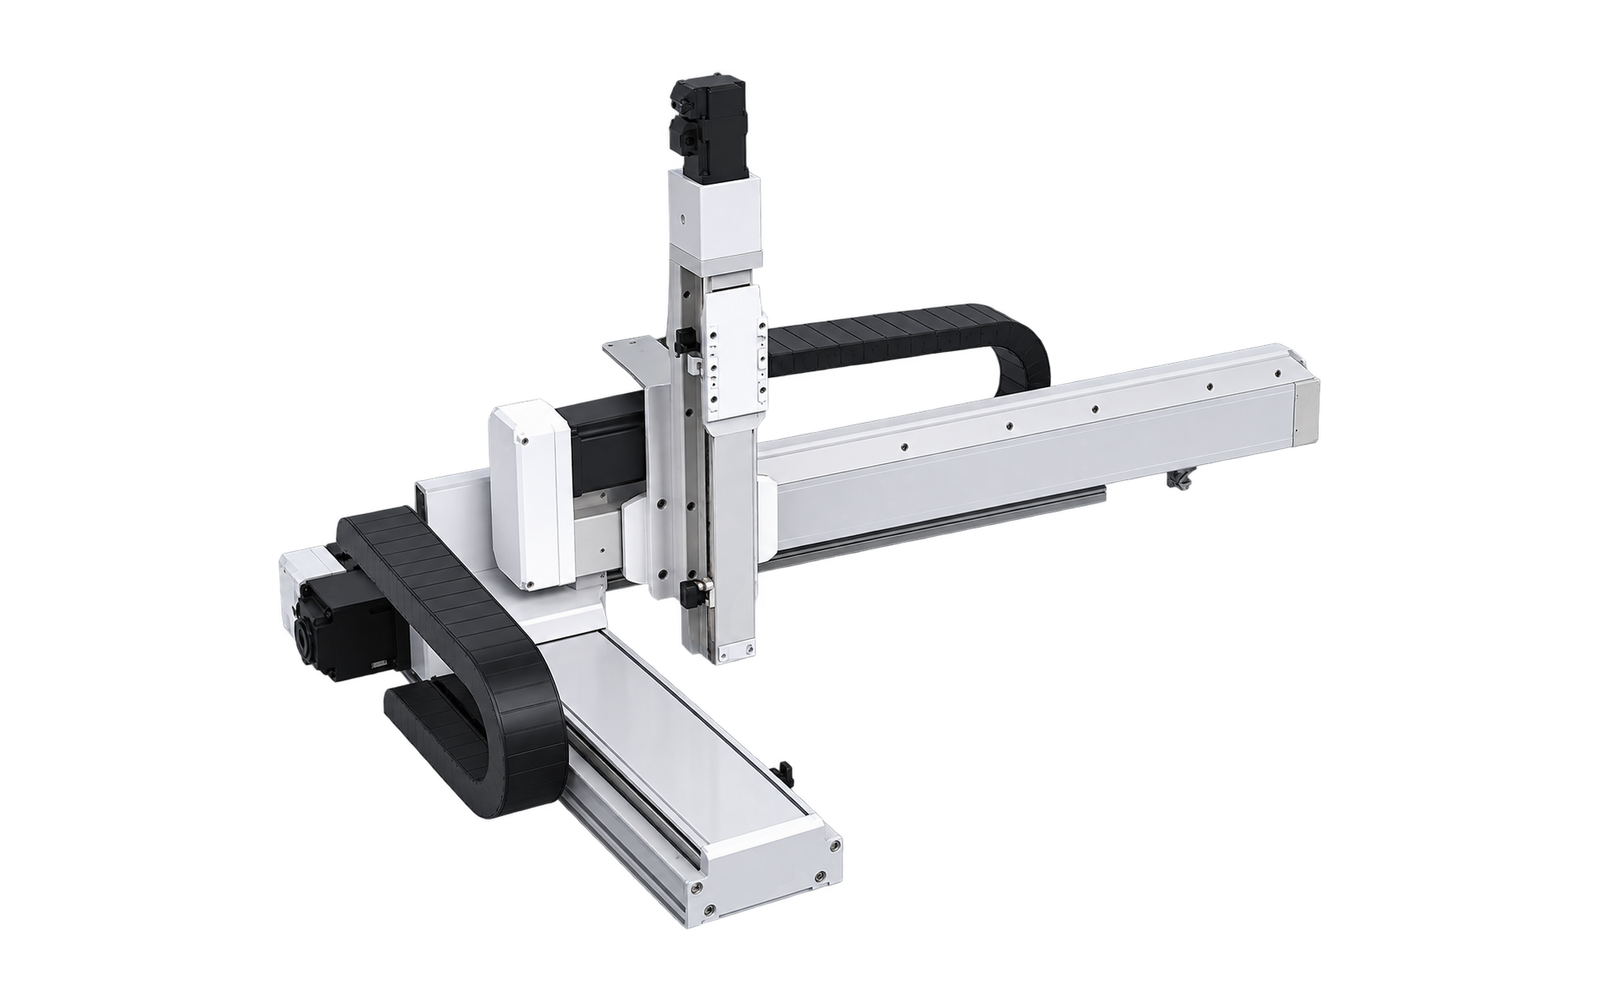
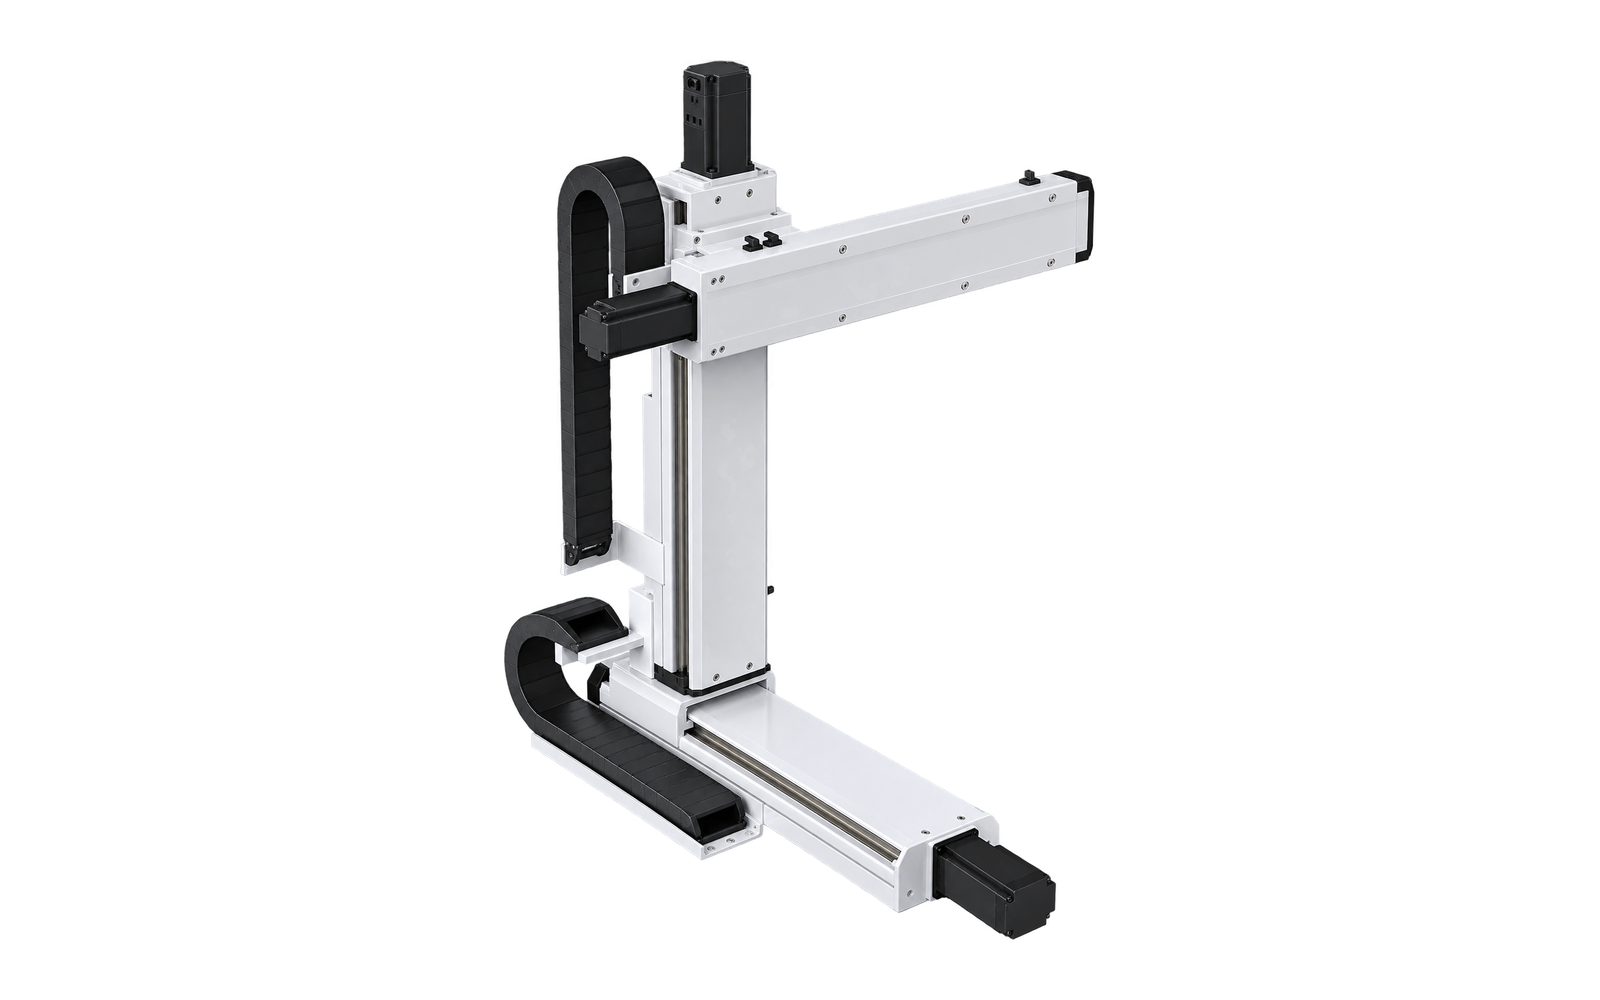
Konzolový systém kuličkových šroubů XYZ
Konfigurace vestavěného ovladače s kuličkovým šroubem
MX-CT3-IB-02
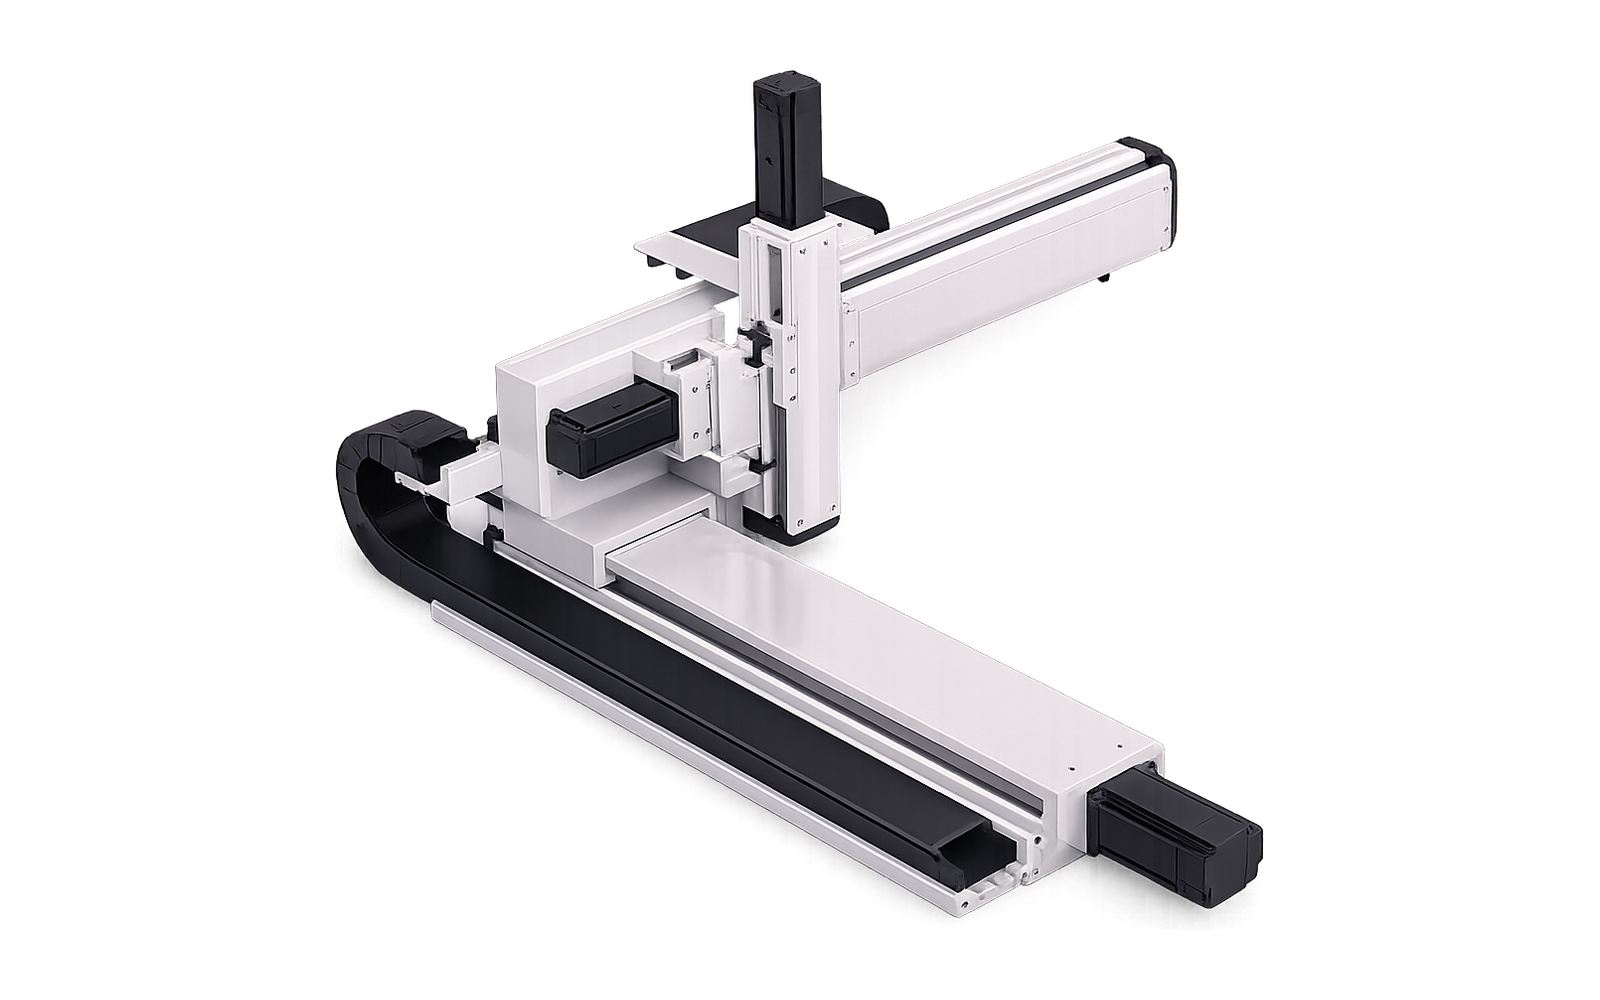
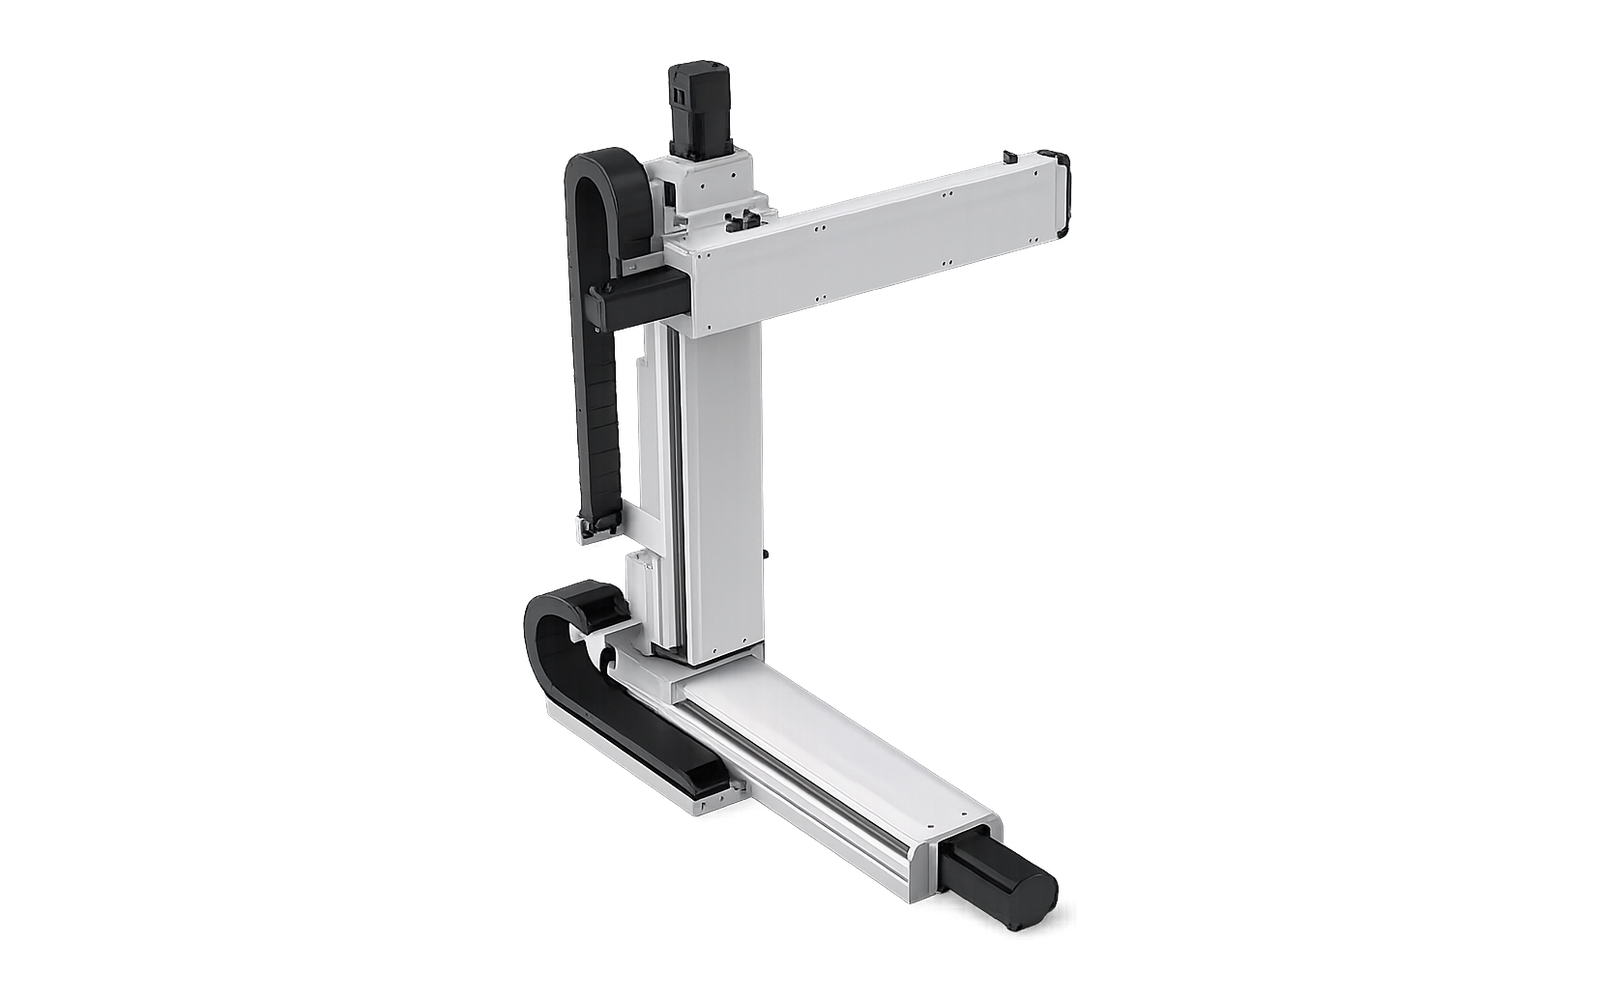
Konzolový systém kuličkových šroubů XYZ
Standardní konfigurace pohonu s kuličkovým šroubem
MX-CT3-BS-01
Portálové systémy
Podporované konfigurace XY a XYZ pro obecné polohování, přenášení a manipulaci.
2-osé modely
XY řízený pohyb

Portálový systém kuličkových šroubů XY
Konfigurace pohonu s kuličkovým šroubem
MX-GT2-BS-01
3osé modely
XYZ řízený pohyb

Portálový systém kuličkových šroubů XYZ
Konfigurace pohonu s kuličkovým šroubem
MX-GT3-BS-01

Portálový systém kuličkových šroubů XYZ
Konfigurace pohonu s kuličkovým šroubem
MX-GT3-BS-02

Portálový XYZ pásový a kuličkový šroubový systém
Osa X poháněná řemenem s osami Y a Z s kuličkovým šroubem
MX-GT3-HB-01

Portálový XYZ pásový a kuličkový šroubový systém
Osa X poháněná řemenem s osami Y a Z s kuličkovým šroubem
MX-GT3-HB-02
Systémy pohyblivých ramen
Uspořádání pohyblivých ramen XZ a XYZ pro vertikální pojezd a úzké pracovní zóny.
2-osé modely
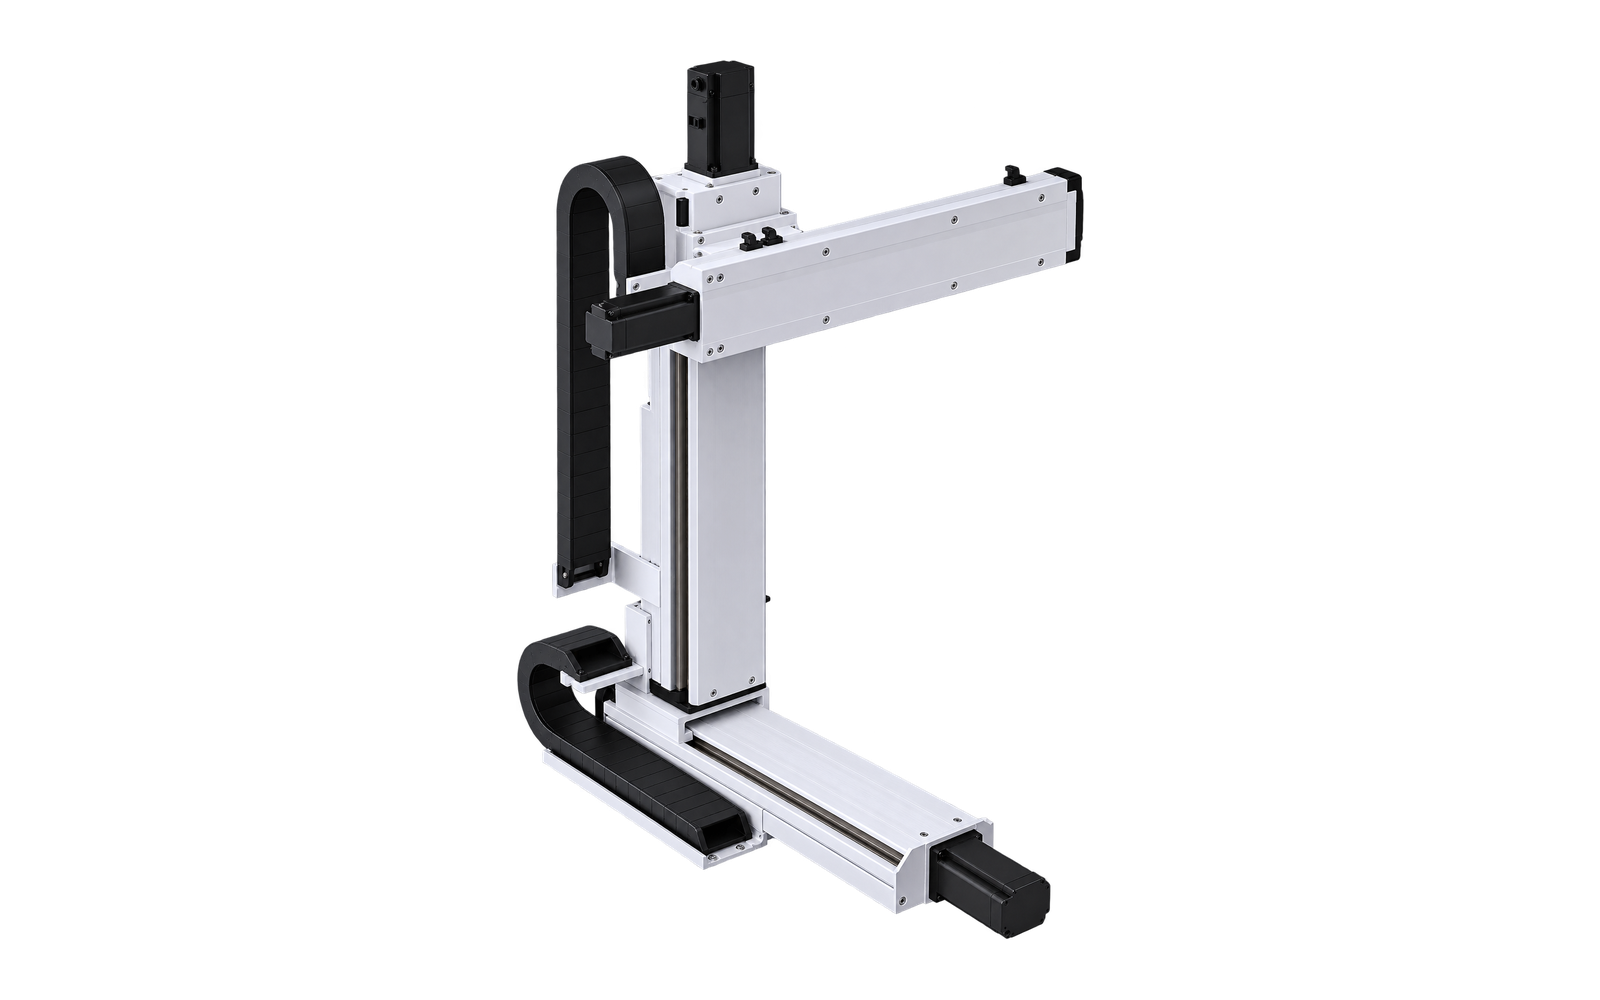
XZ řízený pohyb

Systém kuličkových šroubů XZ s pohyblivým ramenem
Konfigurace pohonu s kuličkovým šroubem
MX-MA2-BS-01

Systém kuličkových šroubů XZ s pohyblivým ramenem
Konfigurace pohonu s kuličkovým šroubem
MX-MA2-BS-02
3osé modely
XYZ řízený pohyb

Systém kuličkových šroubů XYZ s pohyblivým ramenem
Konfigurace pohonu s kuličkovým šroubem
MX-MA3-BS-01

Systém kuličkových šroubů XYZ s pohyblivým ramenem
Konfigurace pohonu s kuličkovým šroubem
MX-MA3-BS-02

Systém kuličkových šroubů XYZ s pohyblivým ramenem
Konfigurace pohonu s kuličkovým šroubem
MX-MA3-BS-03
Dual-X portálové systémy
Dvojité synchronizované X aktuátory nesou jednu příčnou osu Y: 2 řízené osy, 3 lineární aktuátory.
2-osé modely
2 řízené osy · X×2 + Y · 3 lineární pohony

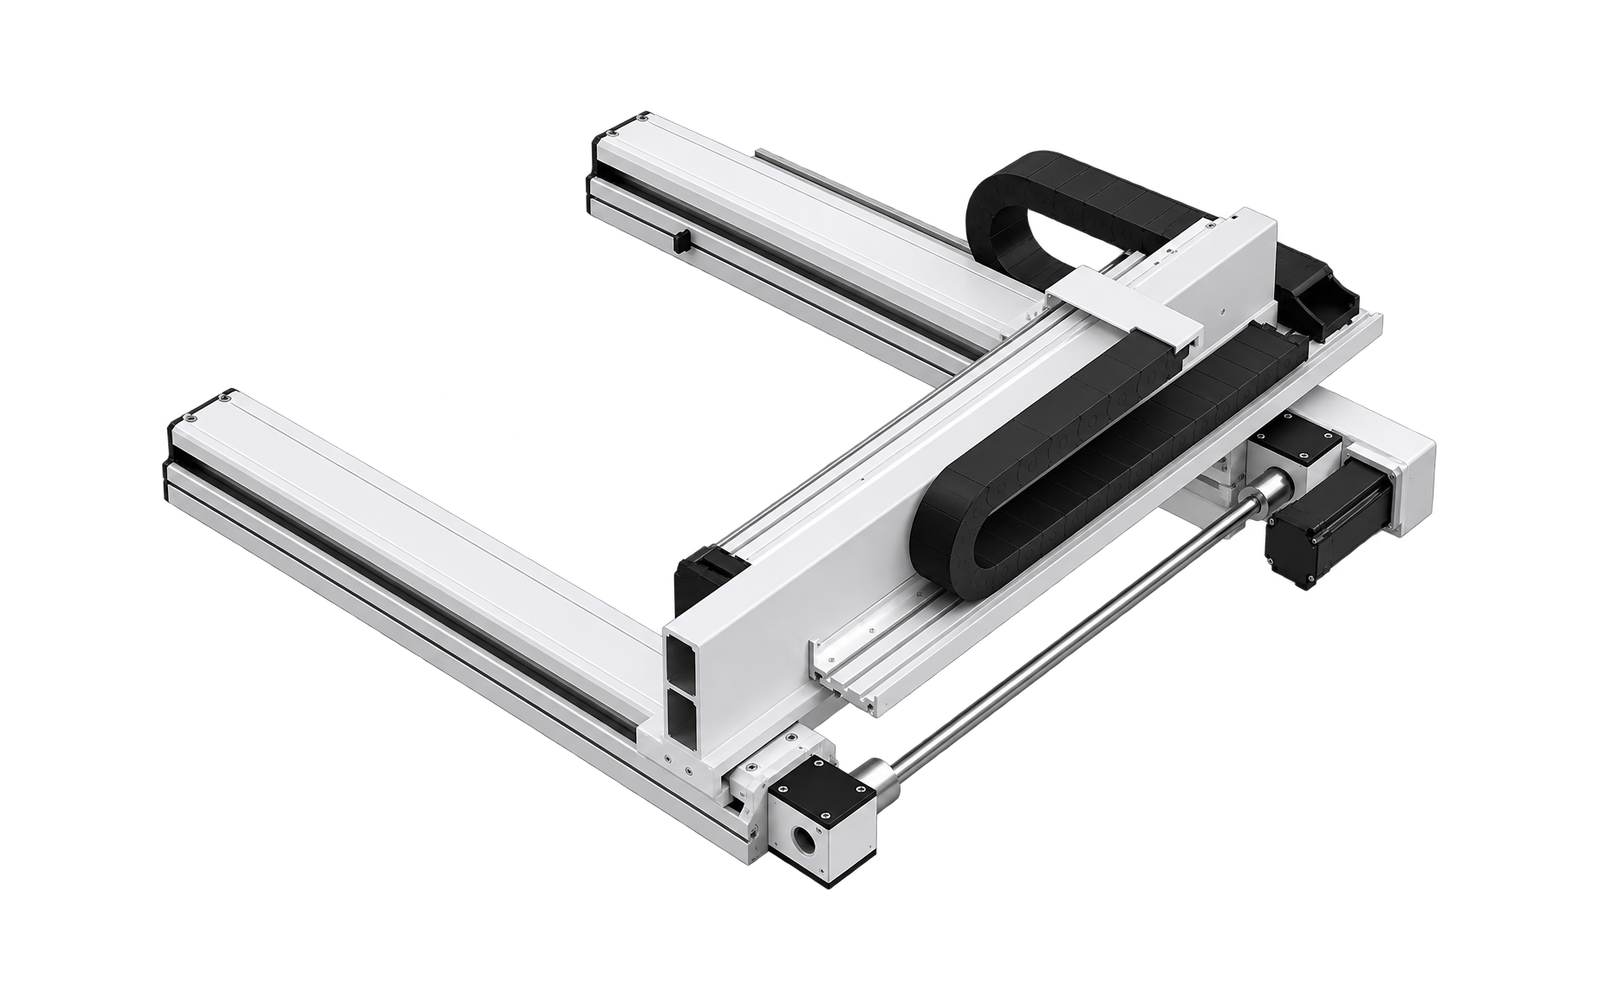
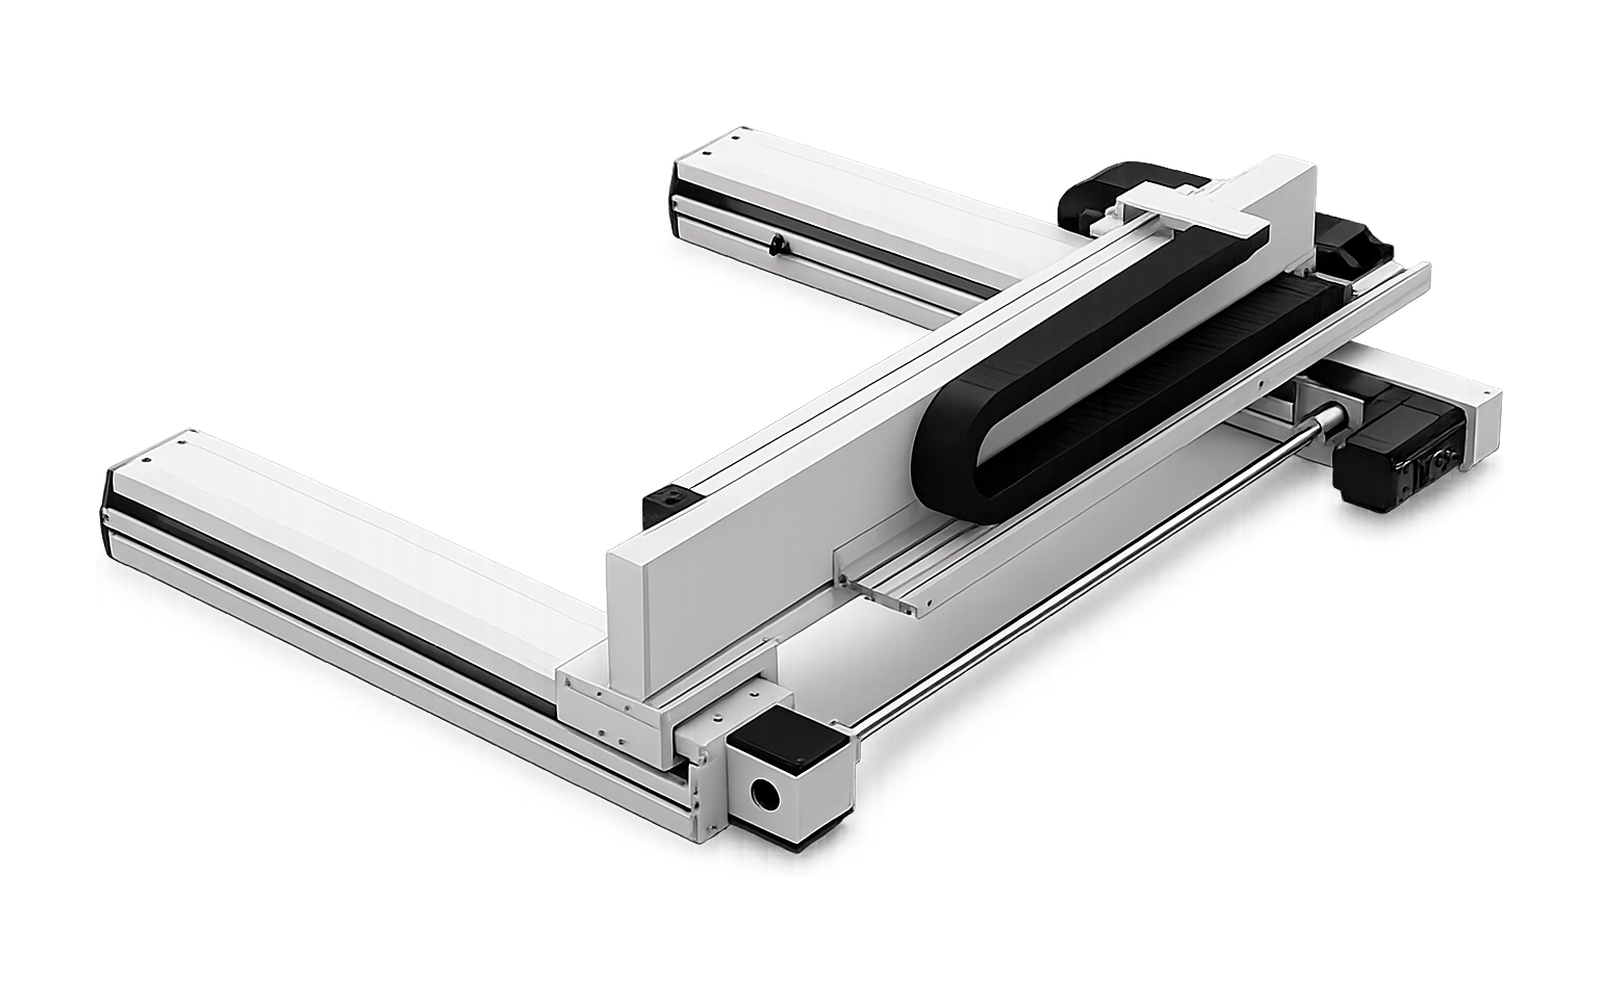
Dual-X portálový XY pásový a kuličkový šroubový systém
Dvojité řemenové pohony X s křížovou osou Y s kuličkovým šroubem
MX-DX2-HB-01

Dual-X portálový XY pásový a kuličkový šroubový systém
Dvojité řemenové pohony X s křížovou osou Y s kuličkovým šroubem
MX-DX2-HB-02
Jak číst kód modelu HS LINEAR
Základní model identifikuje stabilní mechanickou konfiguraci. Pole pohonu nyní používá jeden konzistentní rozměr: BS pro kuličkový šroub a HB pro hybridní: řemen + kuličkový šroub. Vestavěná konstrukce je zobrazena samostatně jako vlastnost produktu.
Potřebujete pomoci s výběrem víceosého modelu?
Odešlete požadované zdvihy, pohybující se zatížení, střed zatížení, rychlost, dobu cyklu, orientaci montáže, preferenci motoru a koncové nástroje. HS LINEAR přezkoumá architekturu a hranici konfigurace.
* Referenční Užitečné zatížení jsou předběžná katalogová maxima a mohou se lišit podle zdvihu nesené osy, geometrie nástroje, těžiště, zrychlení, montáže a pracovního cyklu. Konečný výběr vyžaduje technickou kontrolu a schválený výkres.
„2-osy“ a „3-osy“ popisují řízené kartézské osy. Dual-X Gantry má dvě řízené osy, ale používá tři lineární pohony, protože dva pohony X se pohybují synchronně.