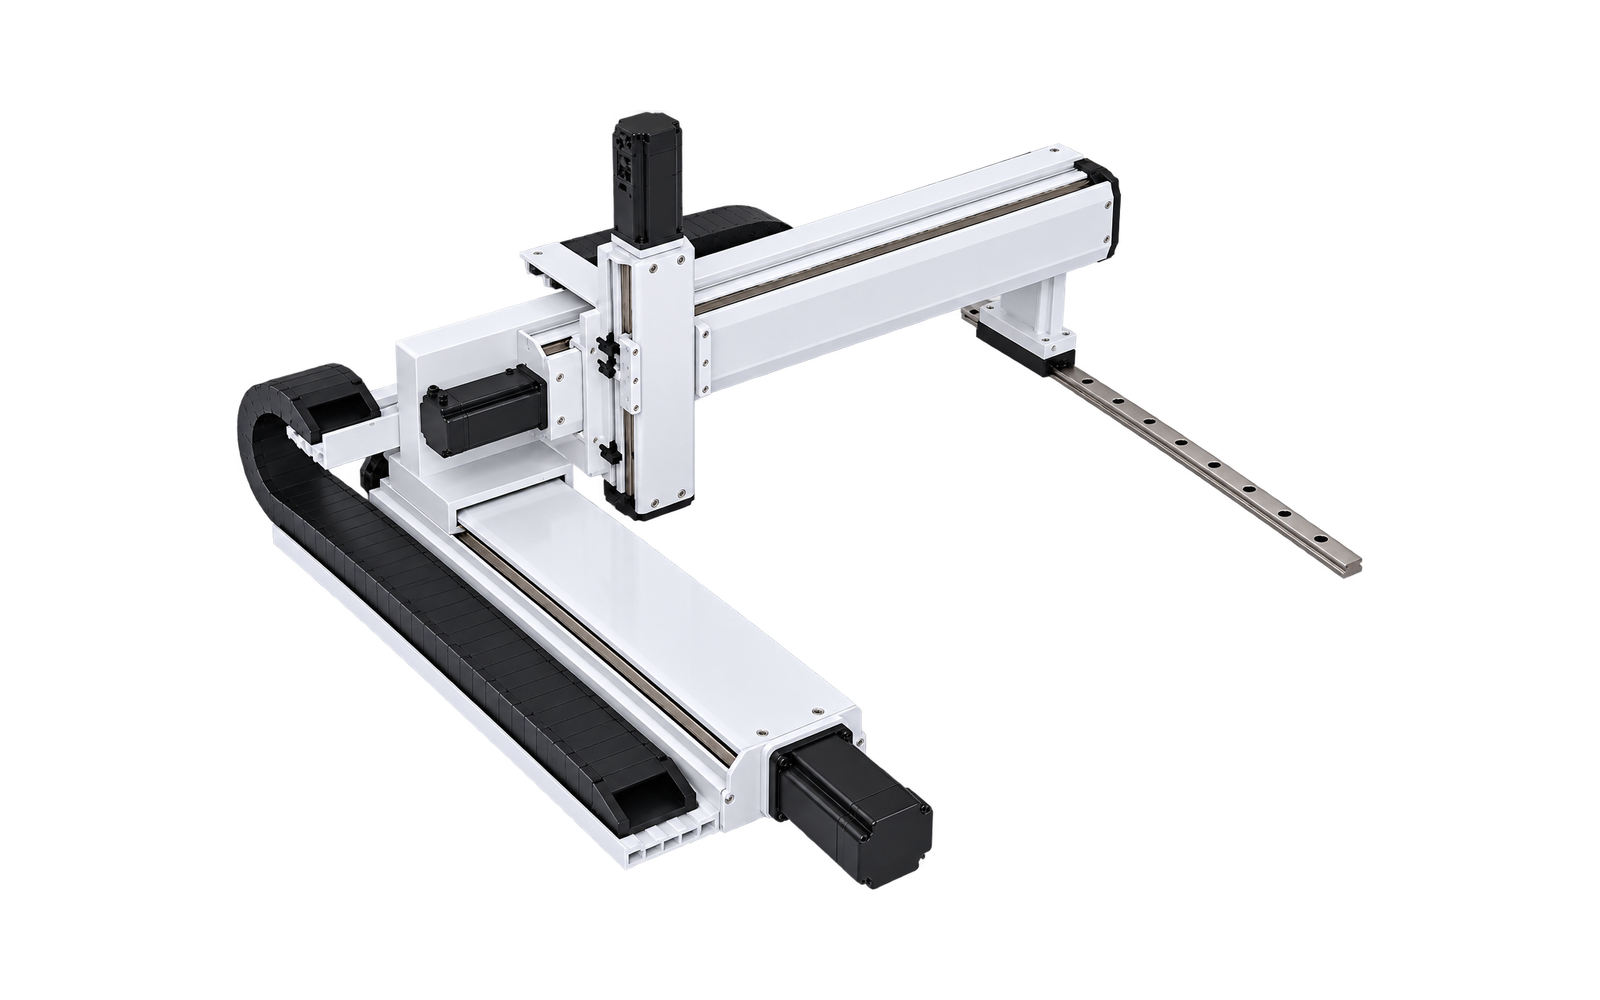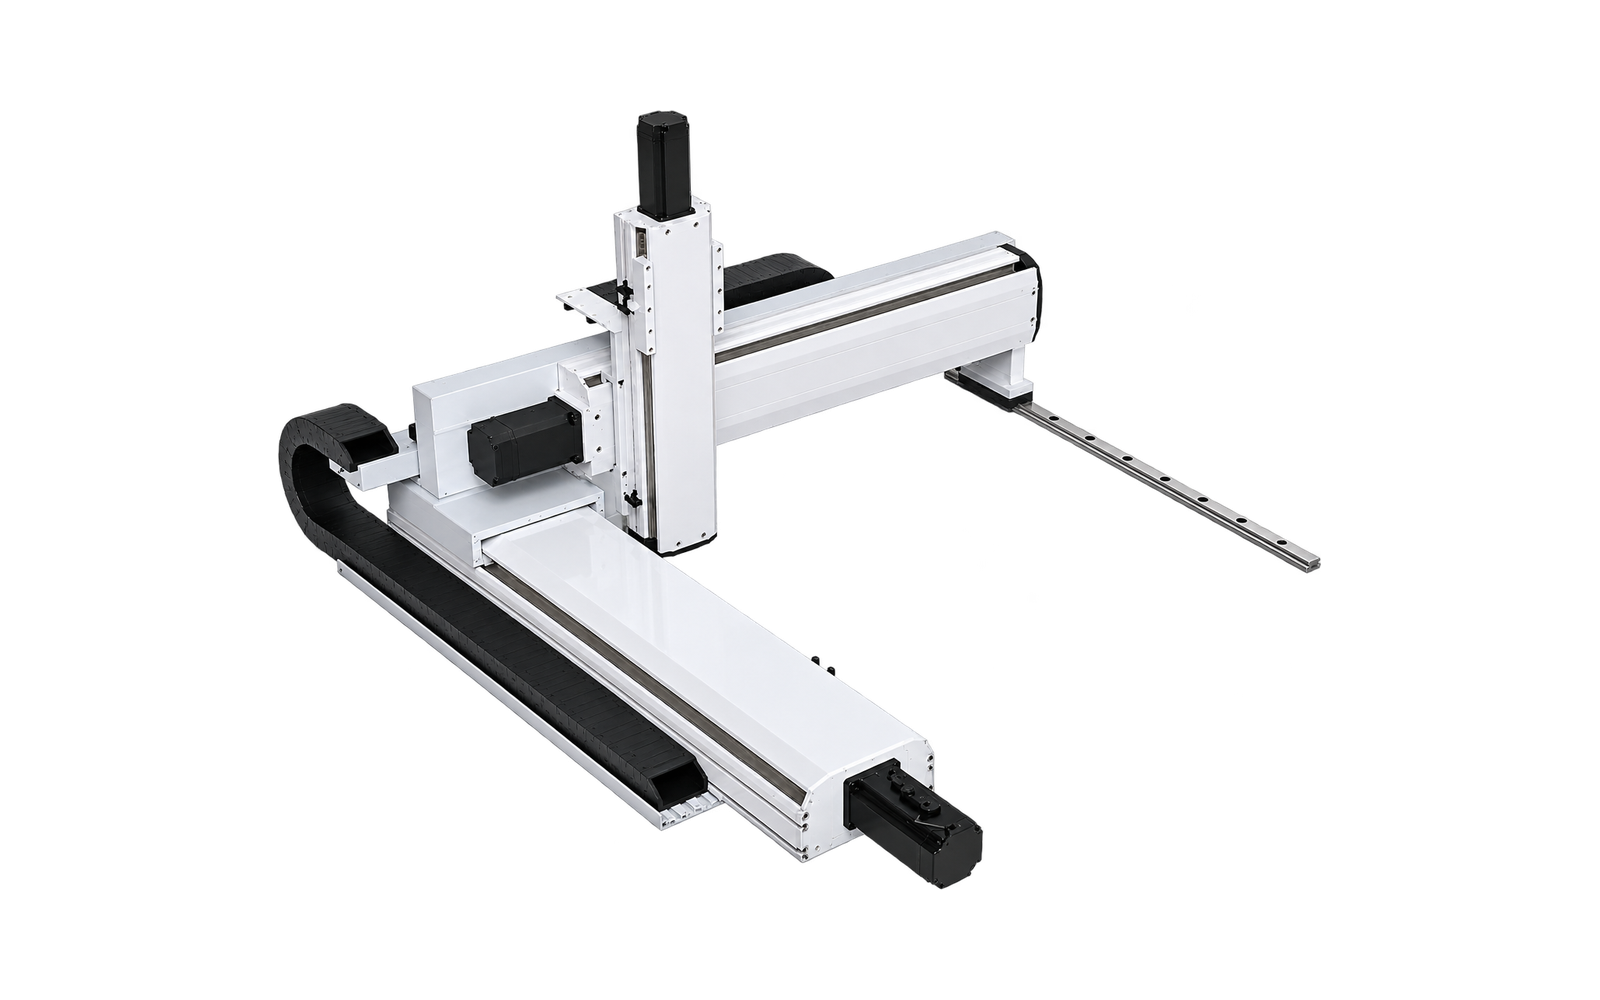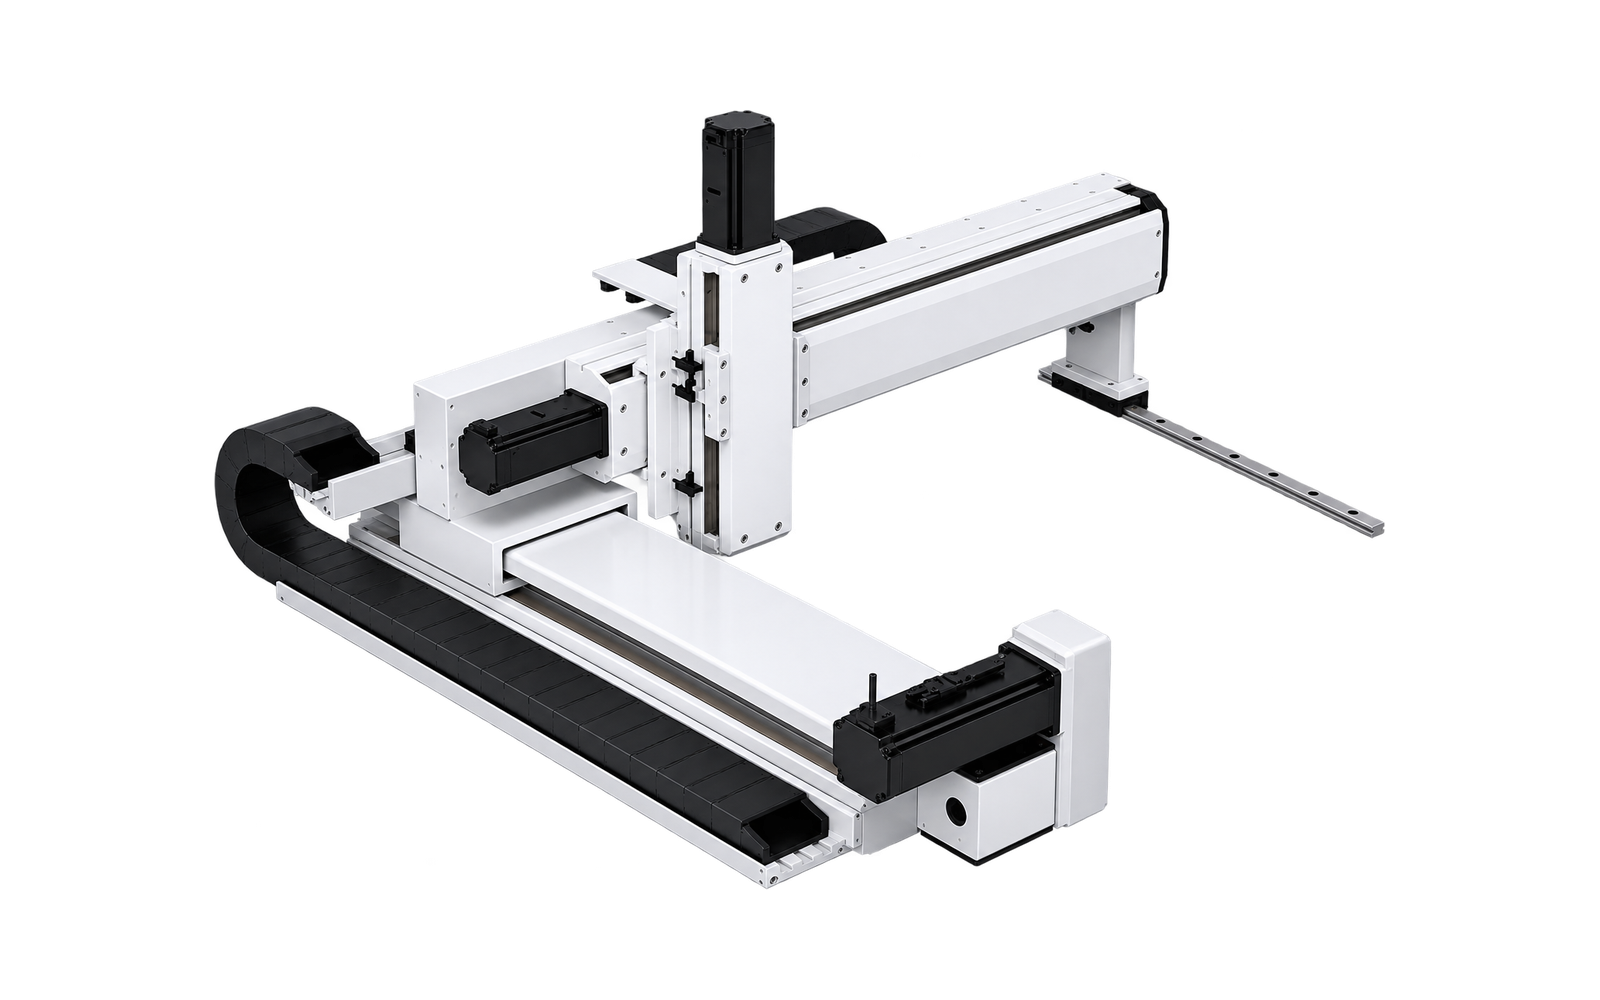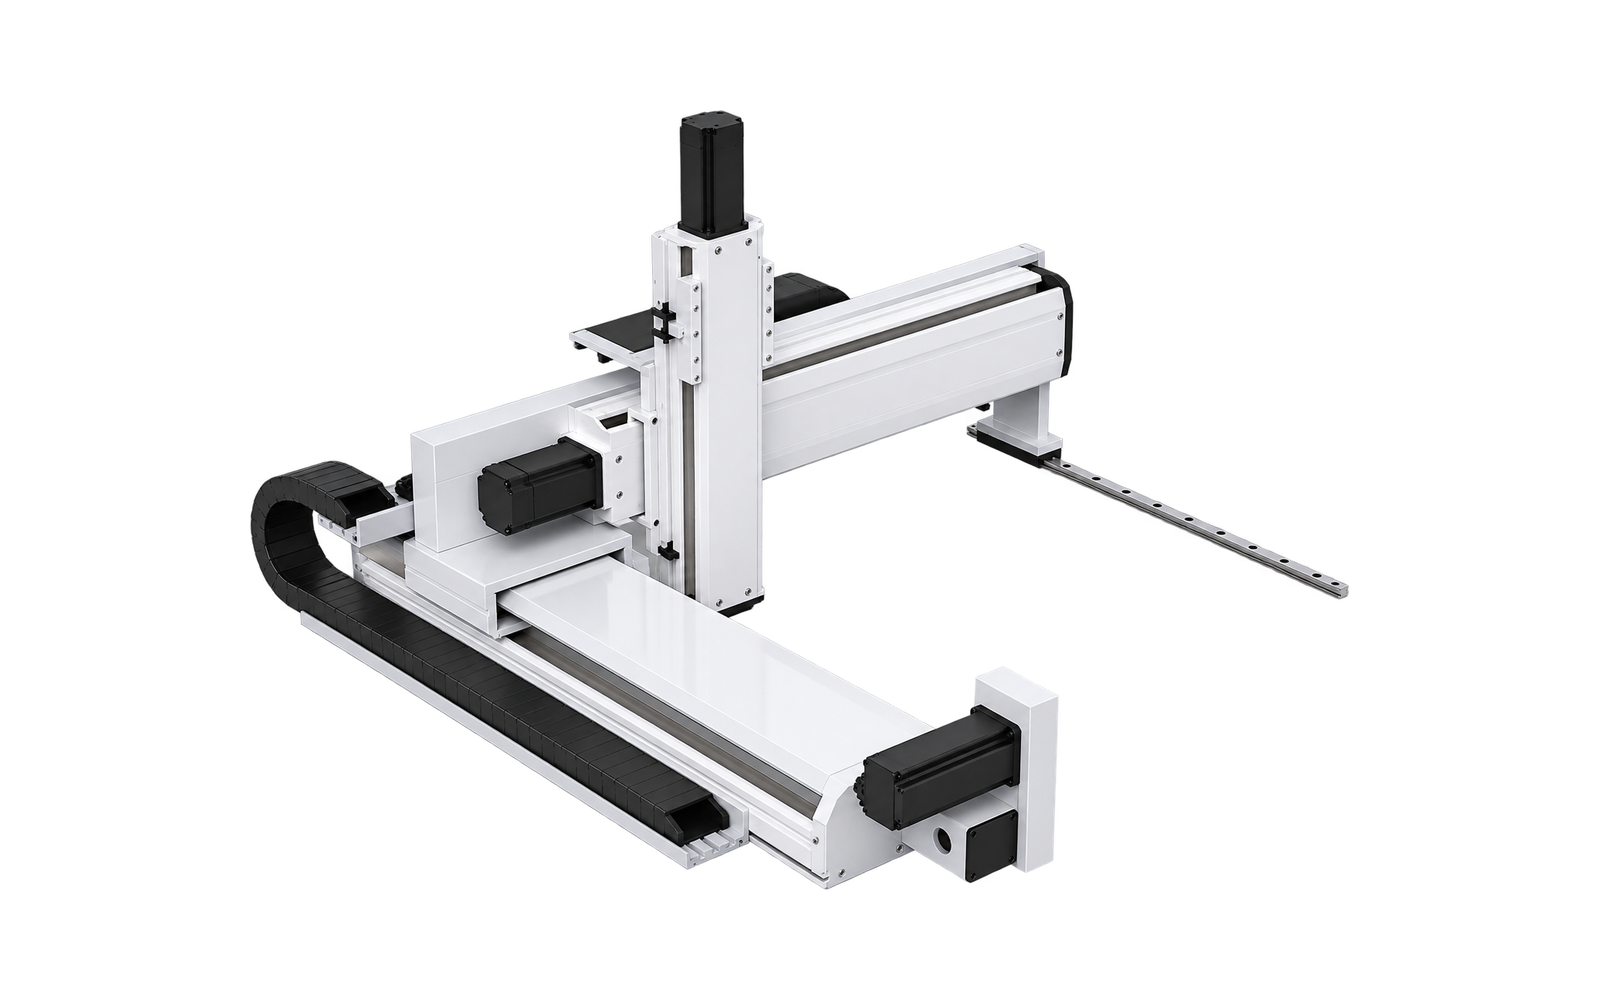
Sistemi lineari multiasse e robot cartesiani
Confronta 16 configurazioni meccaniche standard per architettura, assi controllati e tecnologia di azionamento. Apri una pagina del modello per i dati verificati degli assi e la revisione della configurazione.
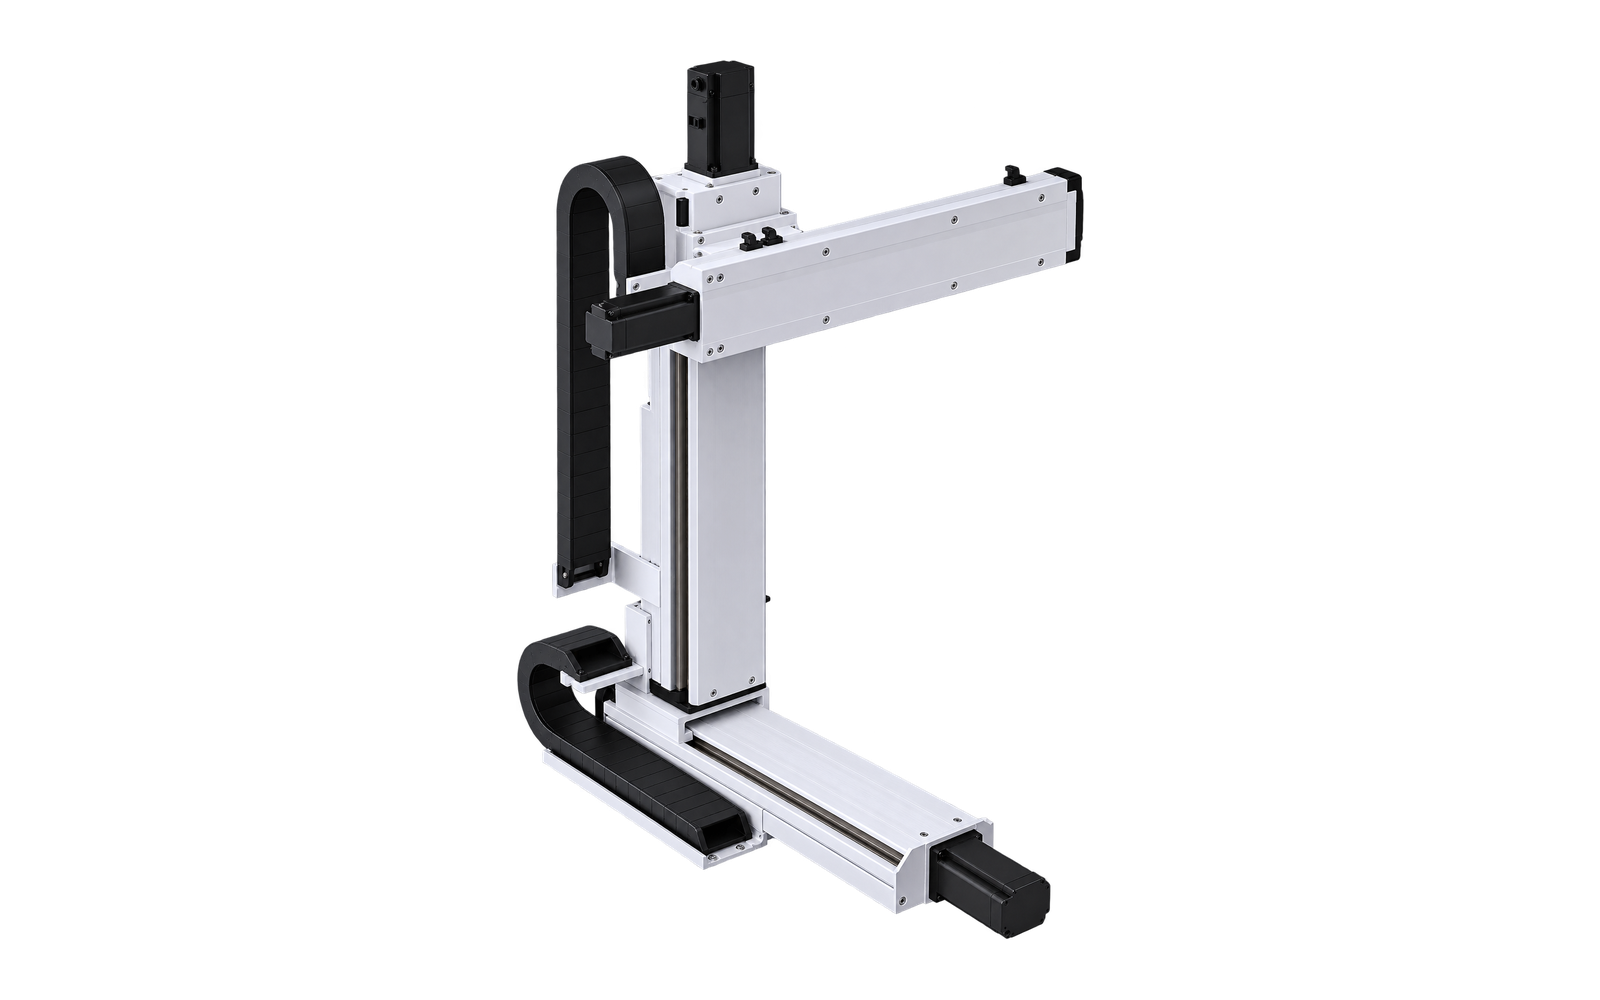
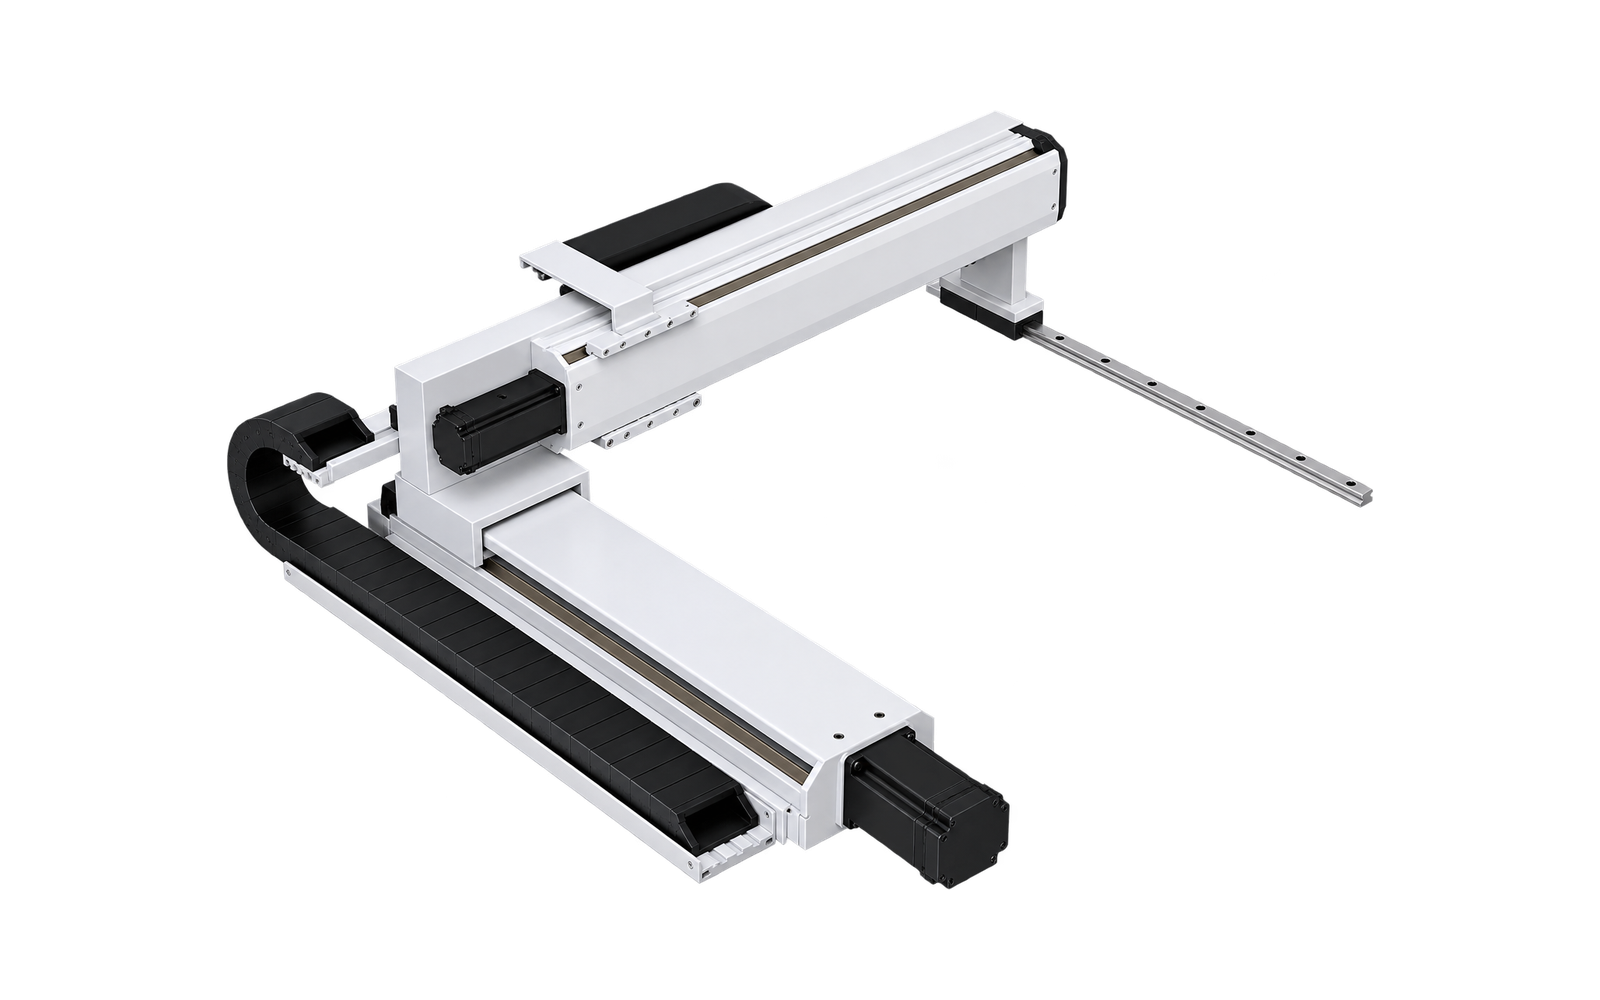
Sistemi a sbalzo
Layout XY e XYZ con lati aperti per accesso laterale e celle di automazione poco ingombranti.
Modelli a 2 assi
Movimento controllato XY
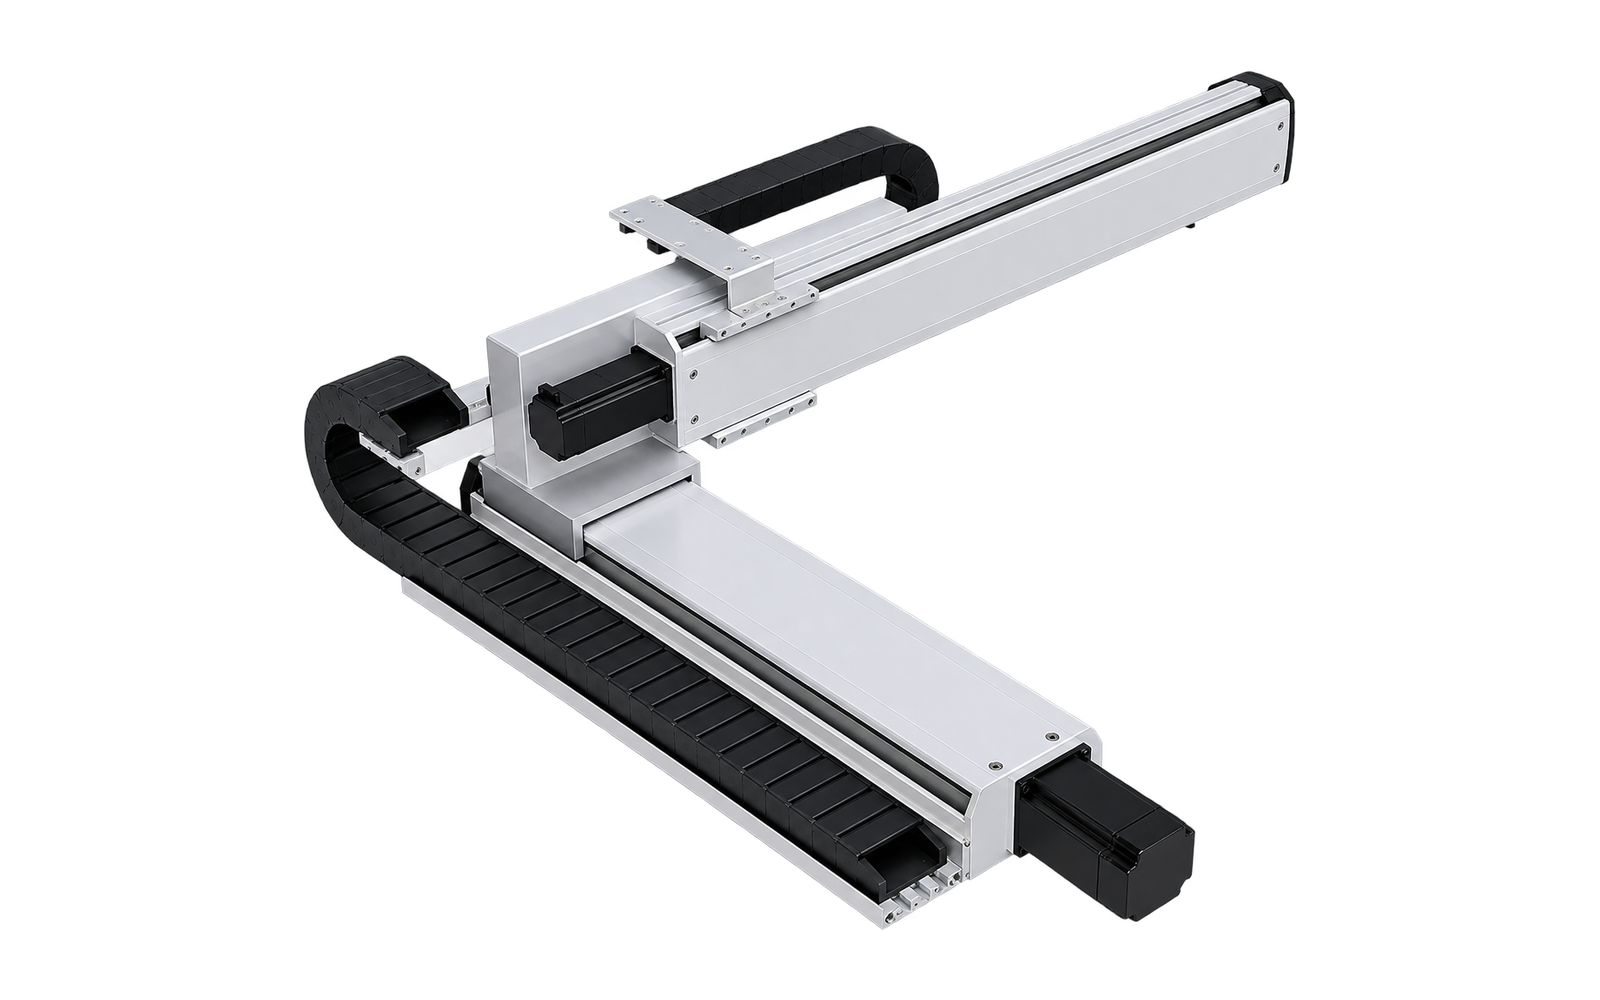
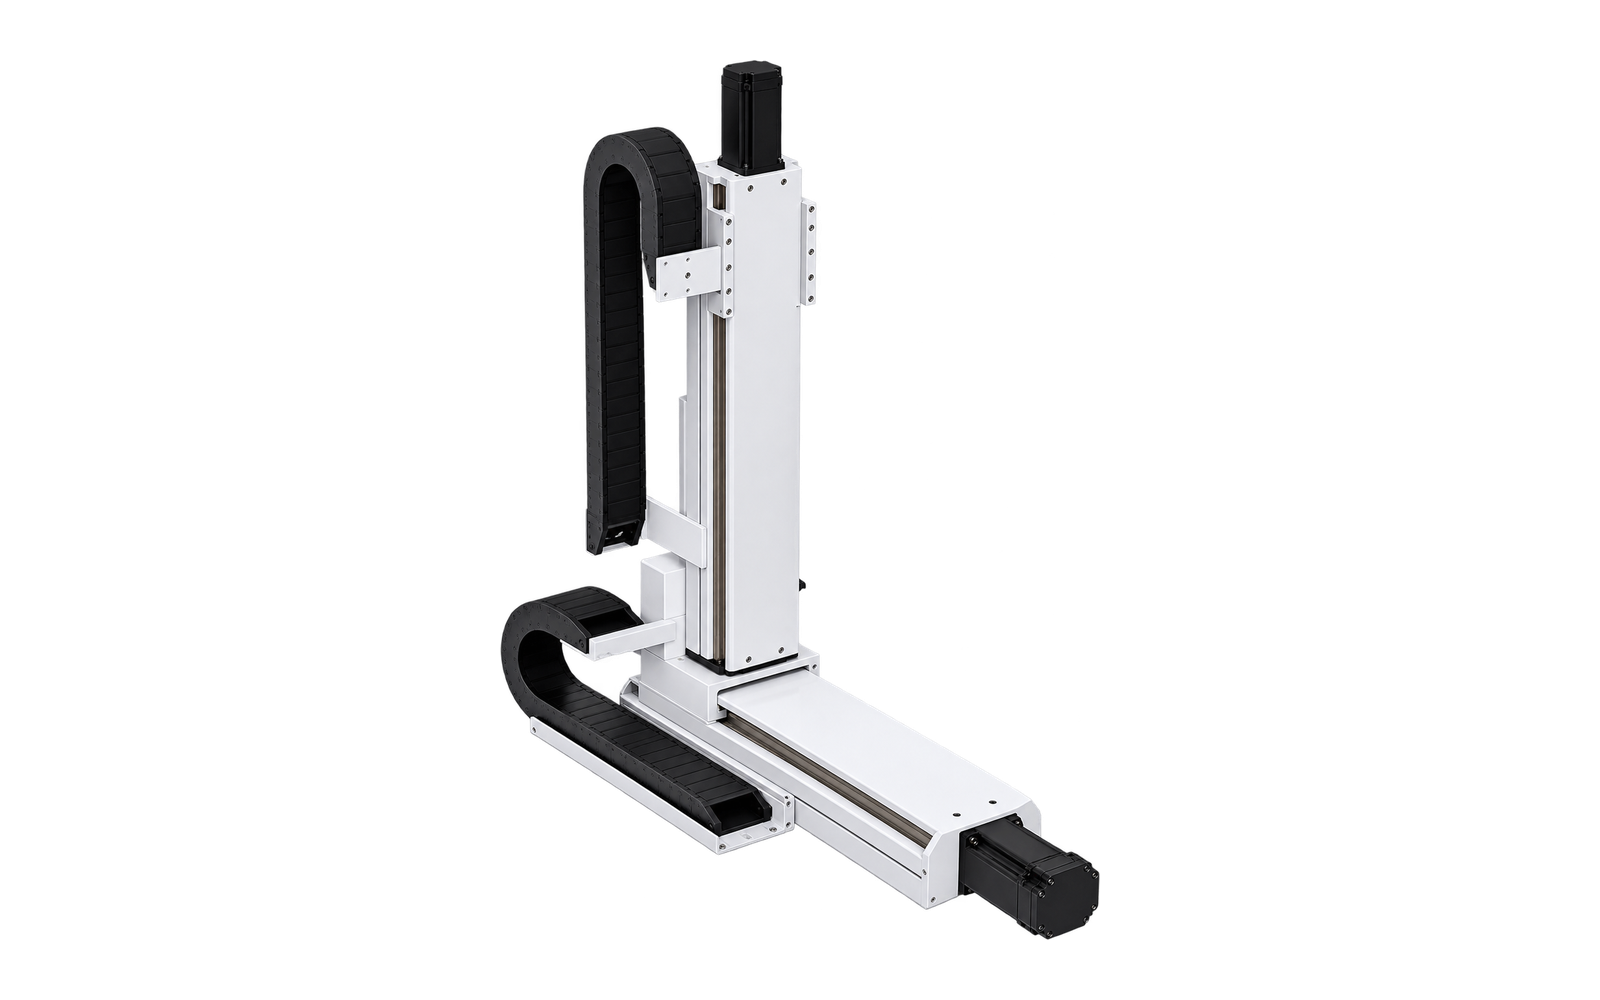
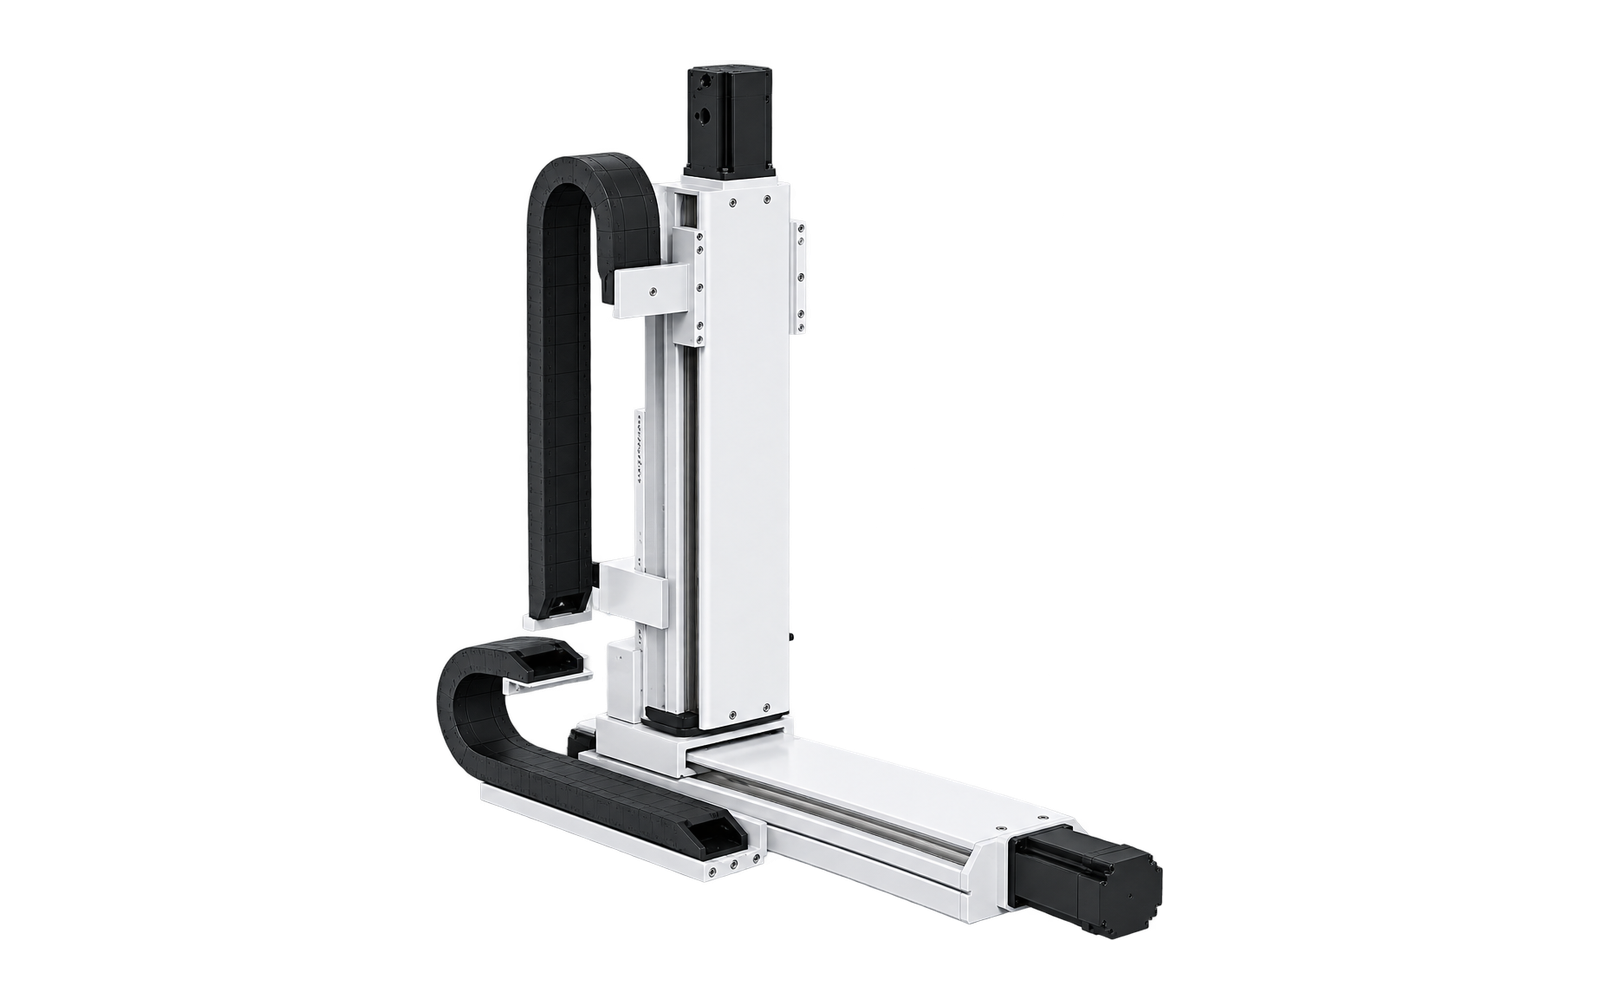
Sistema a sbalzo XY con vite a ricircolo di sfere
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-CT2-BS-01
Modelli a 3 assi
Movimento controllato XYZ
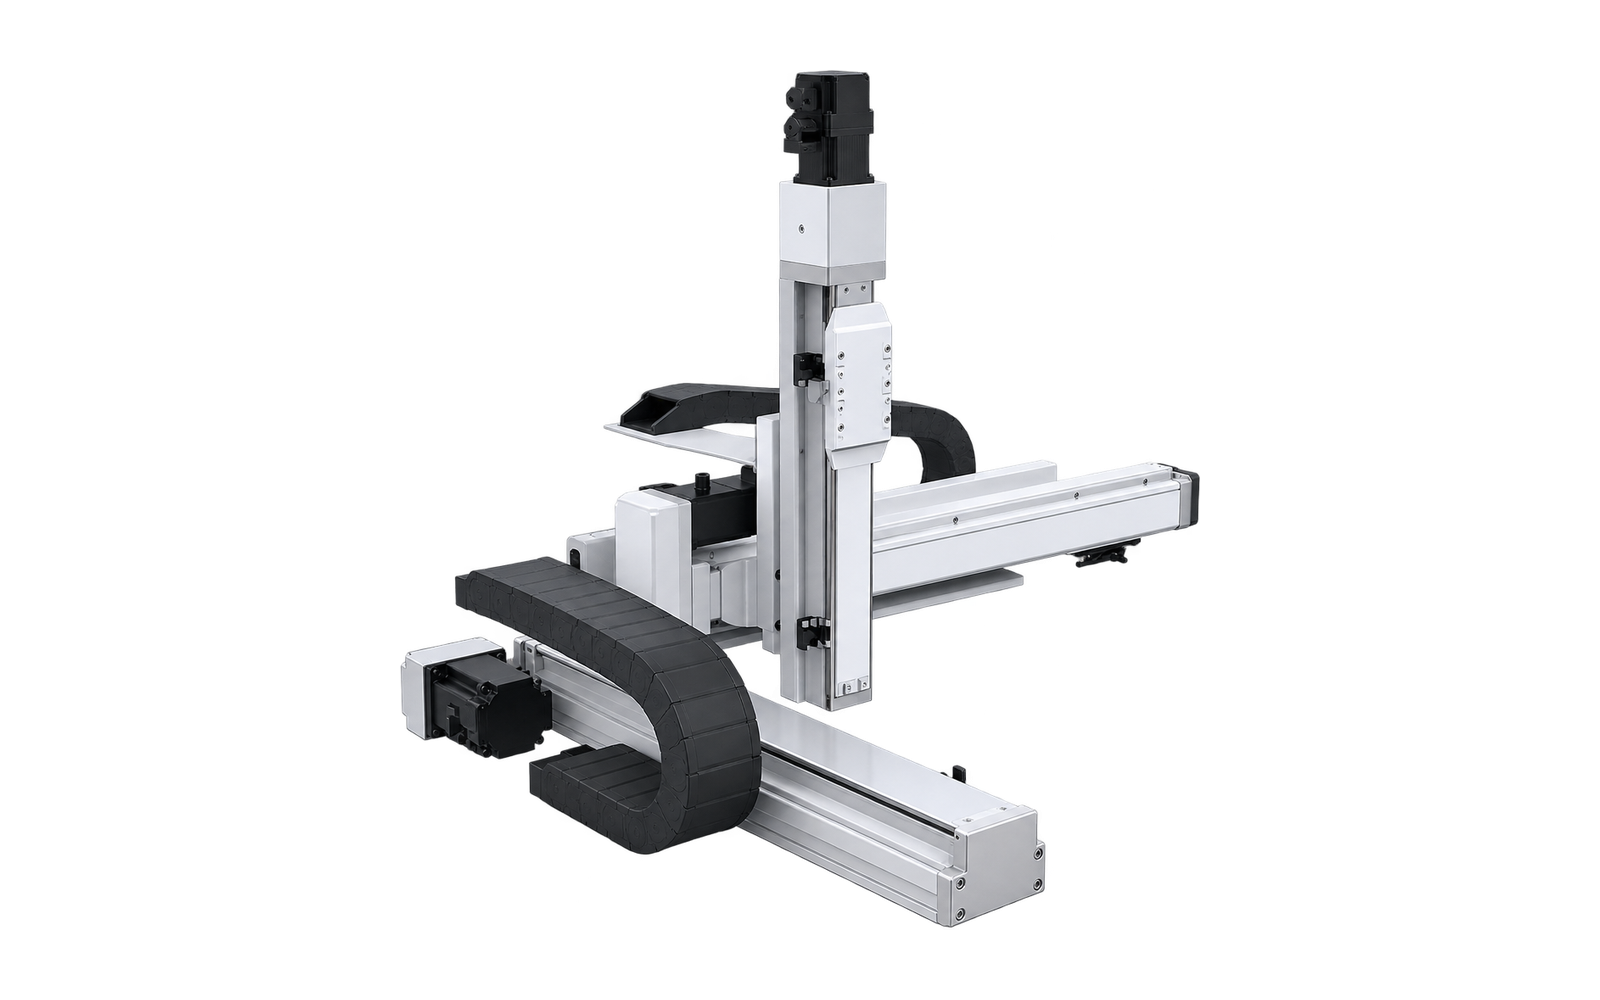
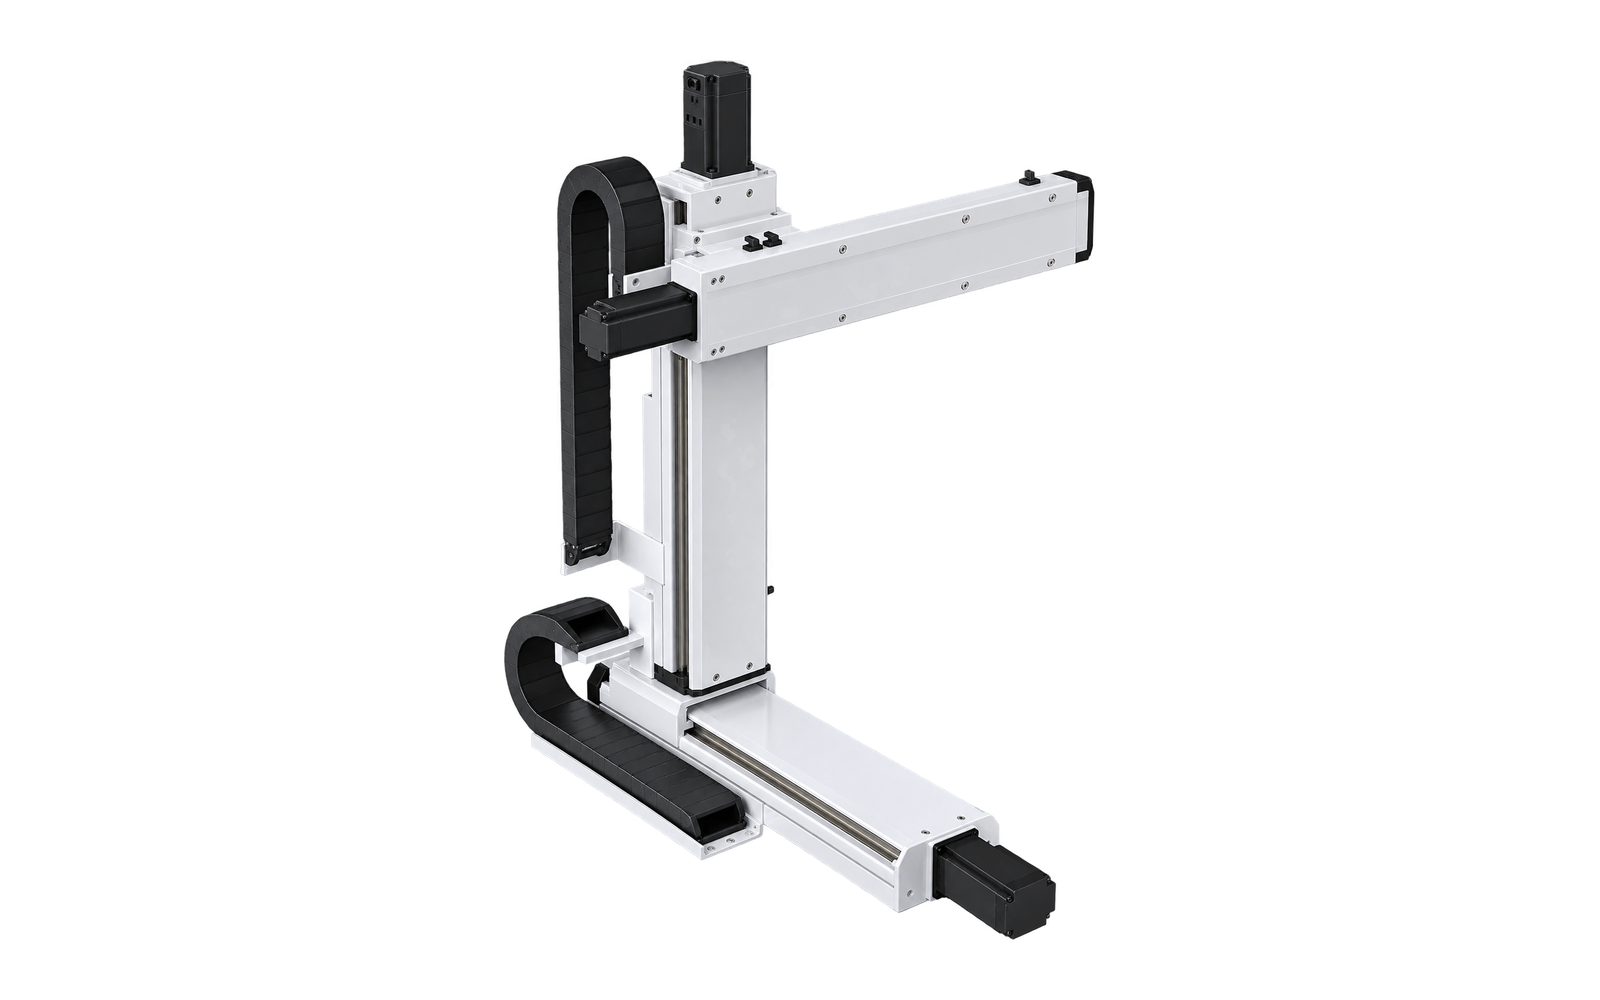
Sistema con vite a ricircolo di sfere XYZ a sbalzo
Configurazione dell’attuatore con vite a ricircolo di sfere incorporata
MX-CT3-IB-01
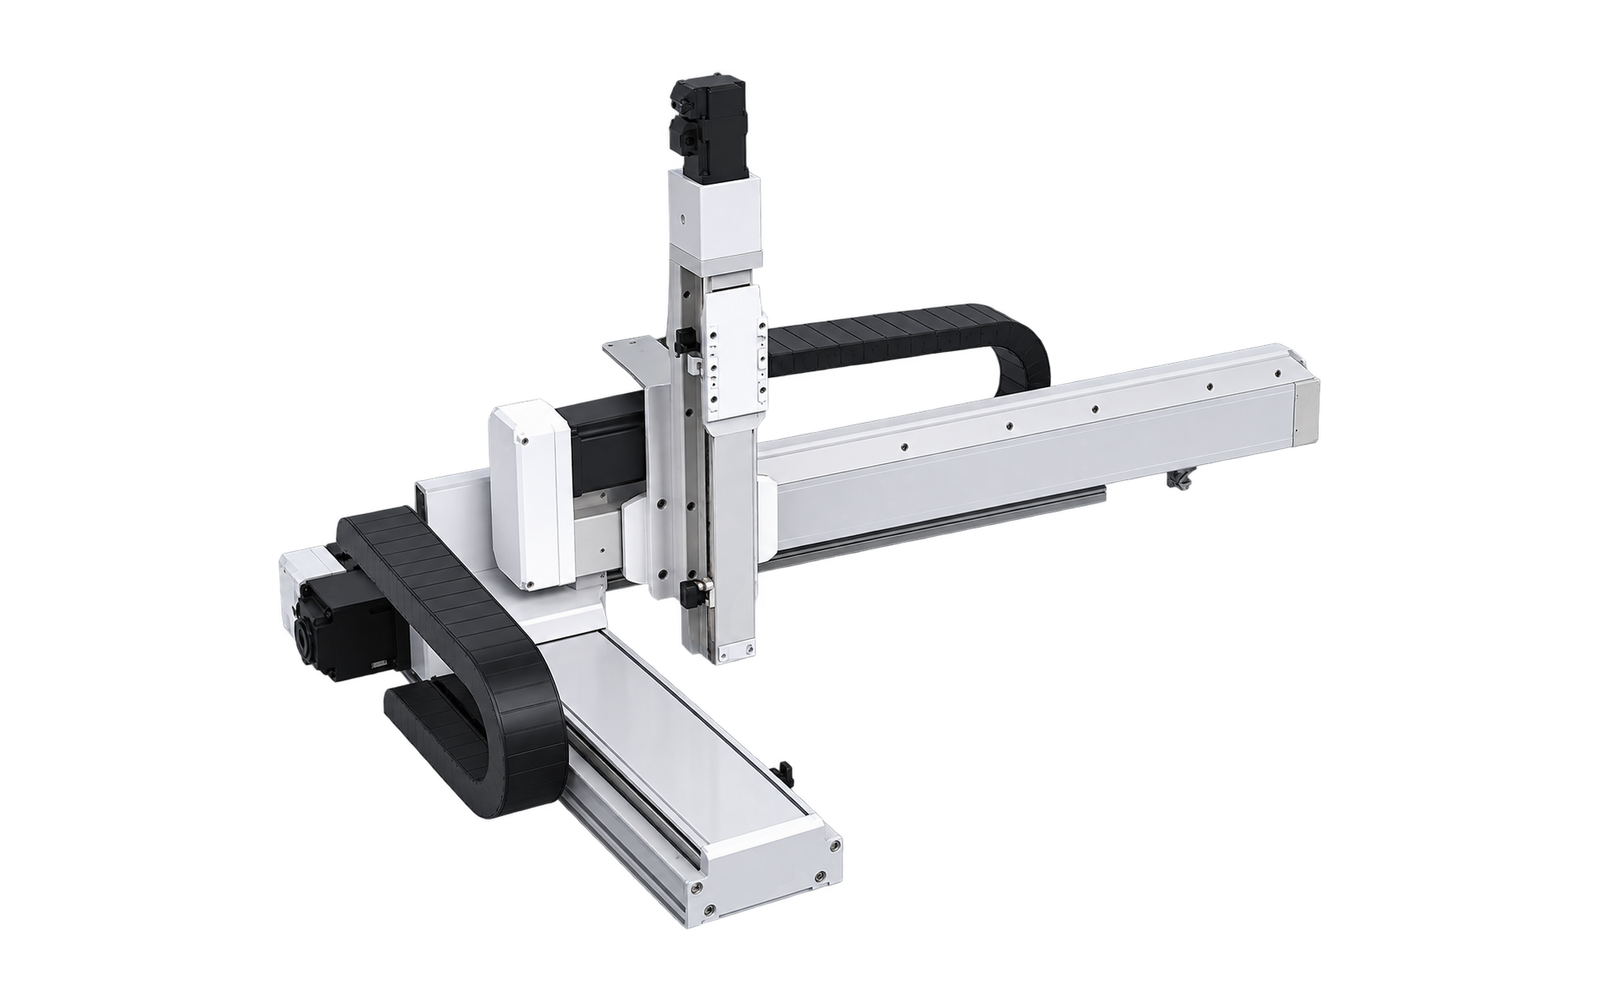
Sistema con vite a ricircolo di sfere XYZ a sbalzo
Configurazione dell’attuatore con vite a ricircolo di sfere incorporata
MX-CT3-IB-02
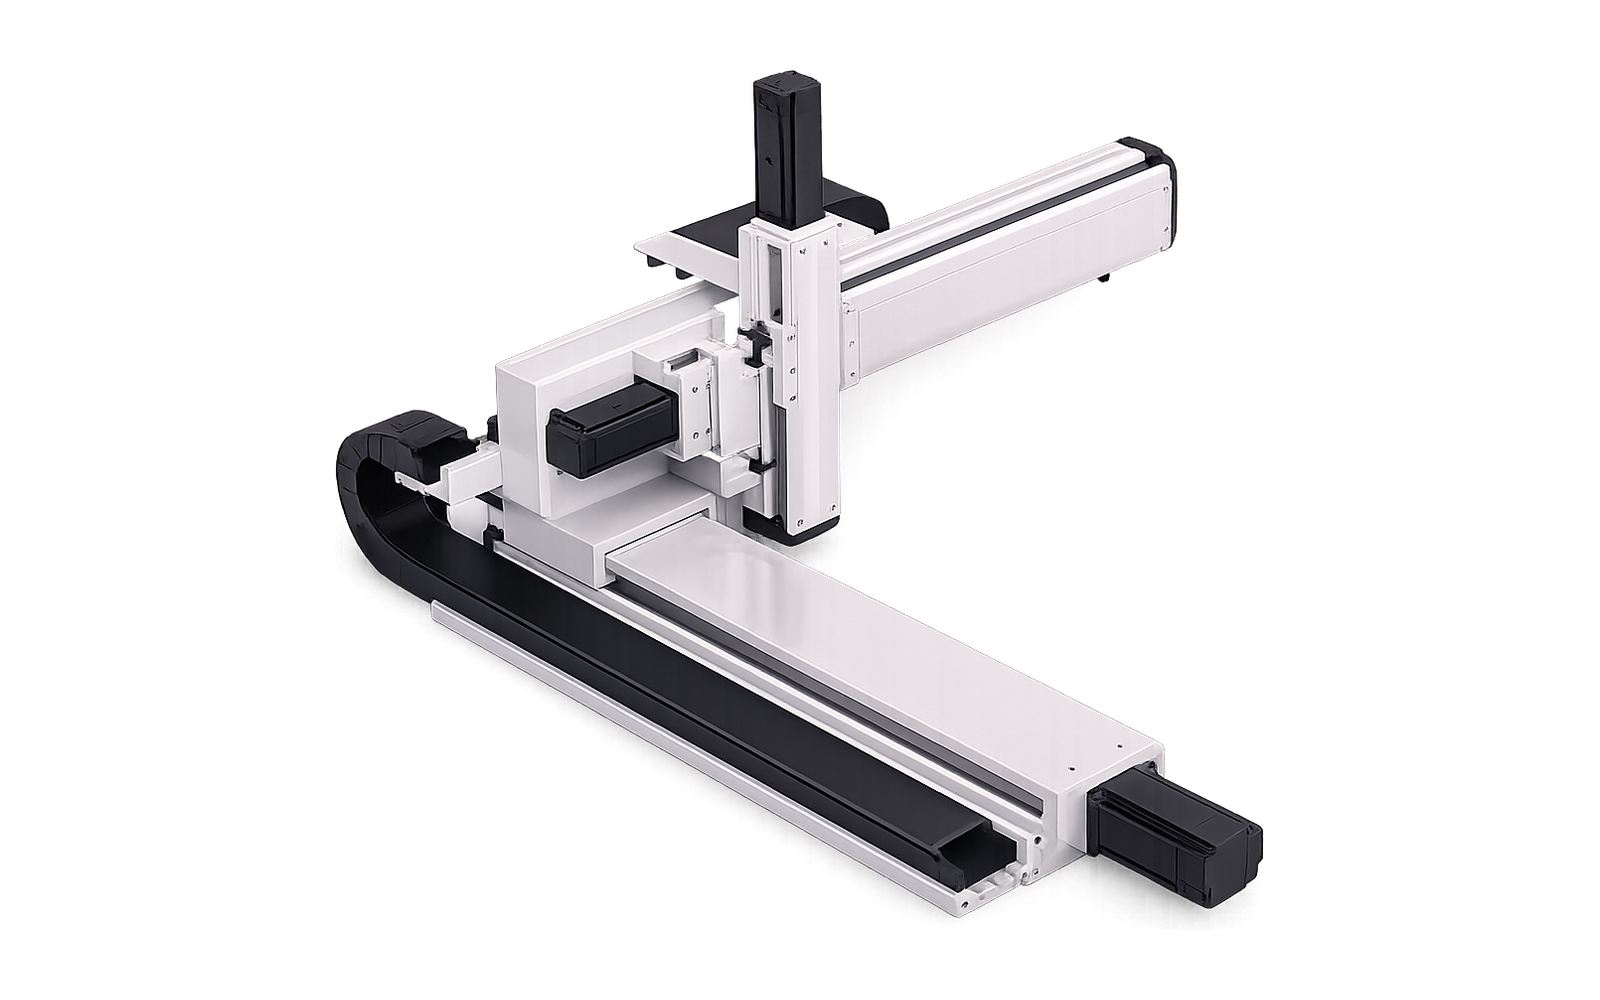
Sistema con vite a ricircolo di sfere XYZ a sbalzo
Configurazione standard dell’attuatore con vite a ricircolo di sfere
MX-CT3-BS-01
Sistemi a portale
Configurazioni XY e XYZ supportate per posizionamento generale, trasferimento e movimentazione.
Modelli a 2 assi
Movimento controllato XY

Sistema con vite a ricircolo di sfere Gantry XY
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-GT2-BS-01
Modelli a 3 assi
Movimento controllato XYZ

Sistema con vite a ricircolo di sfere Gantry XYZ
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-GT3-BS-01

Sistema con vite a ricircolo di sfere Gantry XYZ
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-GT3-BS-02

Sistema a cinghia e vite a sfera Gantry XYZ
Asse X con trasmissione a cinghia e assi Y e Z con viti a ricircolo di sfere
MX-GT3-HB-01

Sistema a cinghia e vite a sfera Gantry XYZ
Asse X con trasmissione a cinghia e assi Y e Z con viti a ricircolo di sfere
MX-GT3-HB-02
Sistemi a braccio mobile
Disposizioni a braccio mobile XZ e XYZ per spostamenti verticali e zone di lavoro strette.
Modelli a 2 assi
Movimento controllato XZ

Sistema con vite a ricircolo di sfere XZ a braccio mobile
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-MA2-BS-01

Sistema con vite a ricircolo di sfere XZ a braccio mobile
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-MA2-BS-02
Modelli a 3 assi
Movimento controllato XYZ

Sistema con vite a ricircolo di sfere XYZ a braccio mobile
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-MA3-BS-01

Sistema con vite a ricircolo di sfere XYZ a braccio mobile
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-MA3-BS-02

Sistema con vite a ricircolo di sfere XYZ a braccio mobile
Configurazione dell’attuatore con vite a ricircolo di sfere
MX-MA3-BS-03
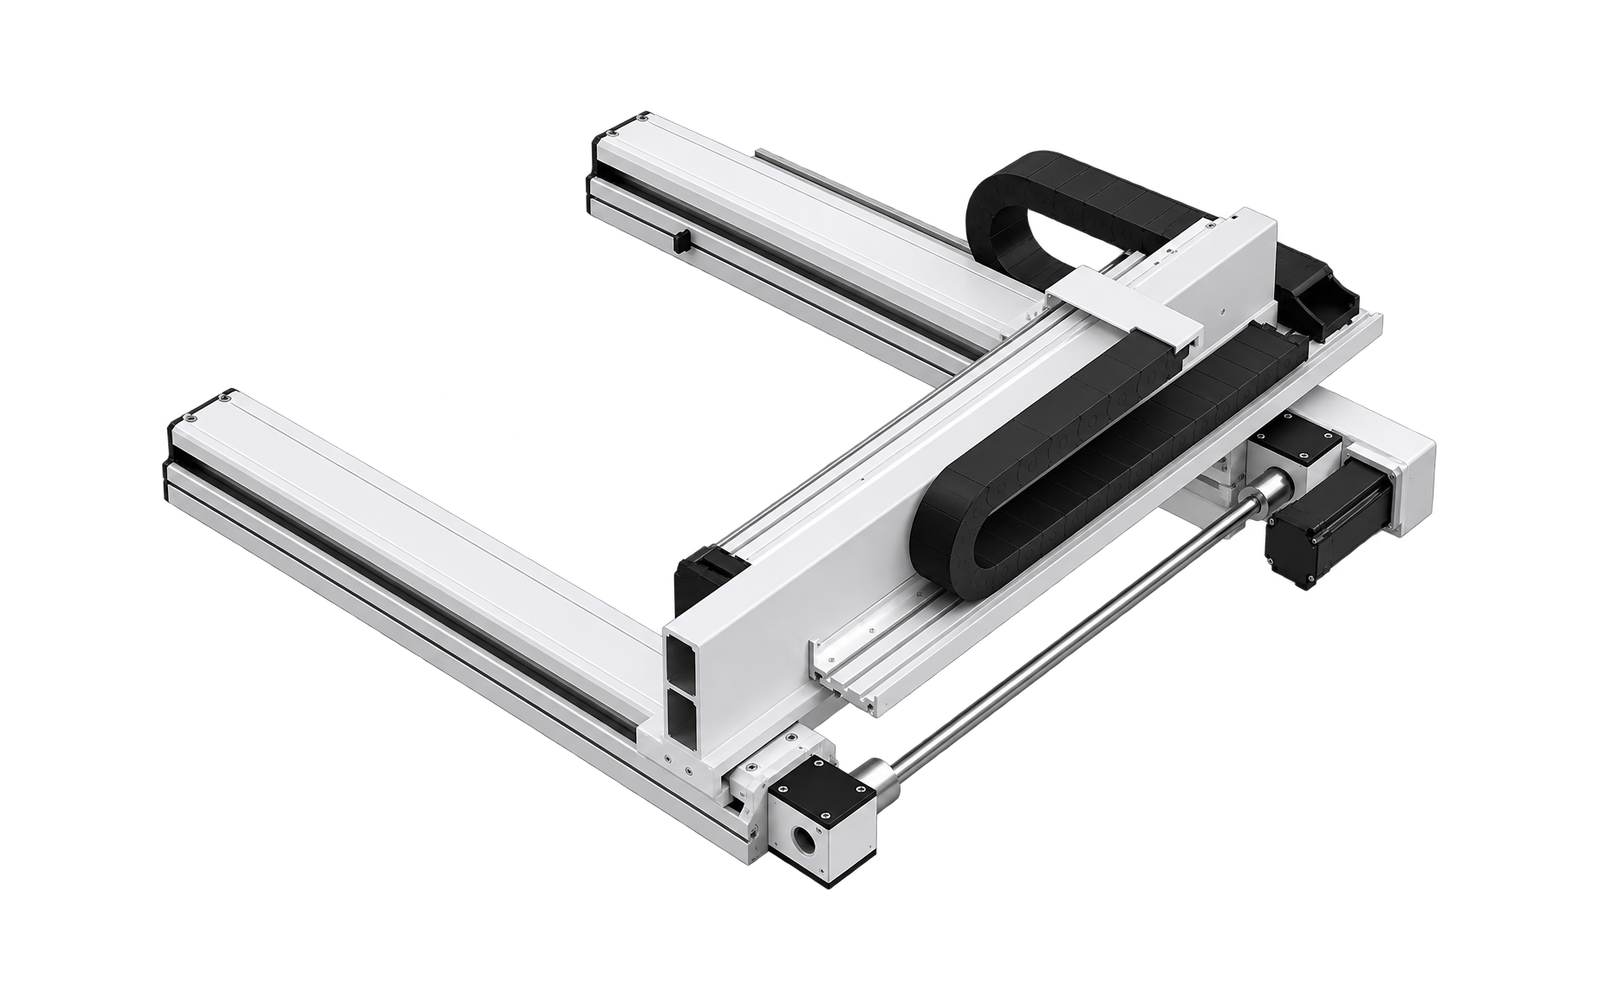
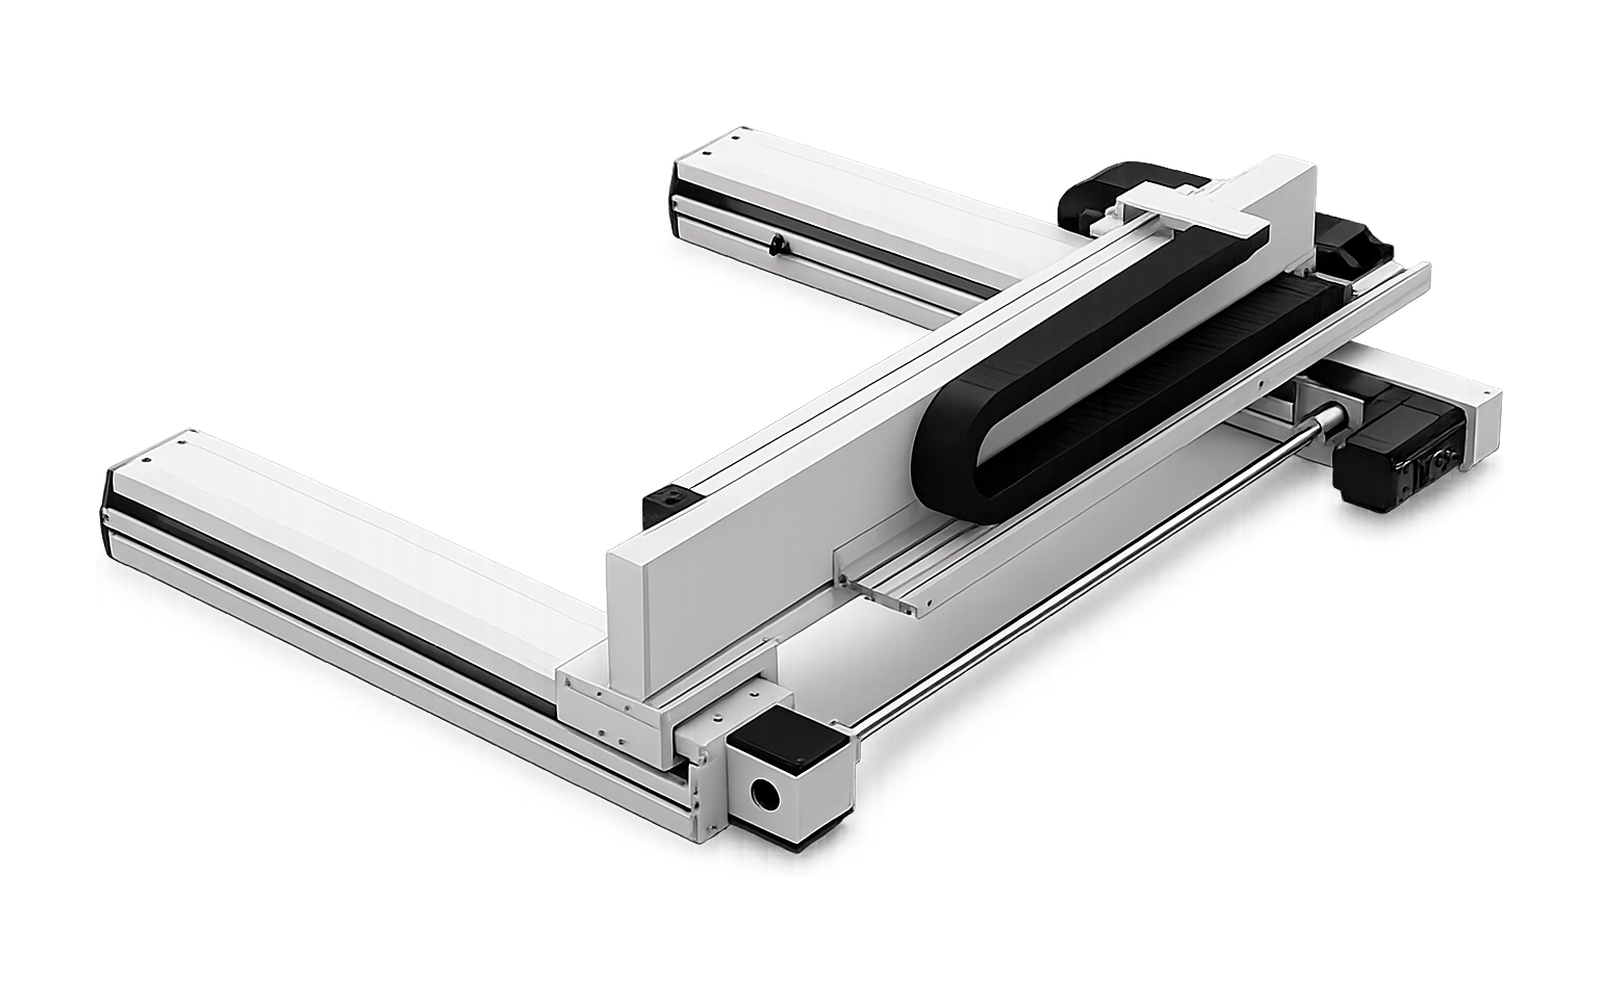
Sistemi a portale Dual-X
Gli attuatori X sincronizzati gemelli trasportano un asse Y trasversale: 2 assi controllati, 3 attuatori lineari.
Modelli a 2 assi
2 assi controllati · X×2 + Y · 3 attuatori lineari

Sistema con cinghia e vite a sfera Dual-X Gantry XY
Attuatori X a doppia cinghia con asse trasversale Y con vite a ricircolo di sfere
MX-DX2-HB-01

Sistema con cinghia e vite a sfera Dual-X Gantry XY
Attuatori X a doppia cinghia con asse trasversale Y con vite a ricircolo di sfere
MX-DX2-HB-02
Come leggere il codice del modello HS LINEAR
Il modello base identifica una configurazione meccanica stabile. Il campo di azionamento ora utilizza una dimensione coerente: BS per vite a ricircolo di sfere e HB per ibrido: cinghia + vite a ricircolo di sfere. La struttura integrata è mostrata separatamente come caratteristica del prodotto.
Hai bisogno di aiuto per selezionare un modello multiasse?
Invia corse richieste, carico in movimento, centro di carico, velocità, tempo di ciclo, orientamento di montaggio, preferenza del motore e attrezzatura finale. HS LINEAR esaminerà l’architettura e i limiti della configurazione.
* I carichi utili di riferimento sono i massimi preliminari del catalogo e possono variare in base alla corsa dell’asse portato, alla geometria dell’utensile, al baricentro, all’accelerazione, al montaggio e al ciclo di lavoro. La selezione finale richiede una revisione tecnica e un disegno approvato.
“2 assi” e “3 assi” descrivono assi cartesiani controllati. Dual-X Gantry ha due assi controllati ma utilizza tre attuatori lineari perché i due attuatori X si muovono in modo sincrono.