Systèmes linéaires multi-axes et robots cartésiens
Comparez 16 configurations mécaniques standards par architecture, axes contrôlés et technologie d’entraînement. Ouvrez une page de modèle pour vérifier les données d’axe et examiner la configuration. Quelle structure choisir ? Lisez le guide Portique, porte-à-faux ou bras mobile.
Systèmes en porte-à-faux
Dispositions ouvertes XY et XYZ pour un accès latéral et des cellules d’automatisation soucieuses de l’espace.
Modèles à 2 axes
Mouvement contrôlé XY
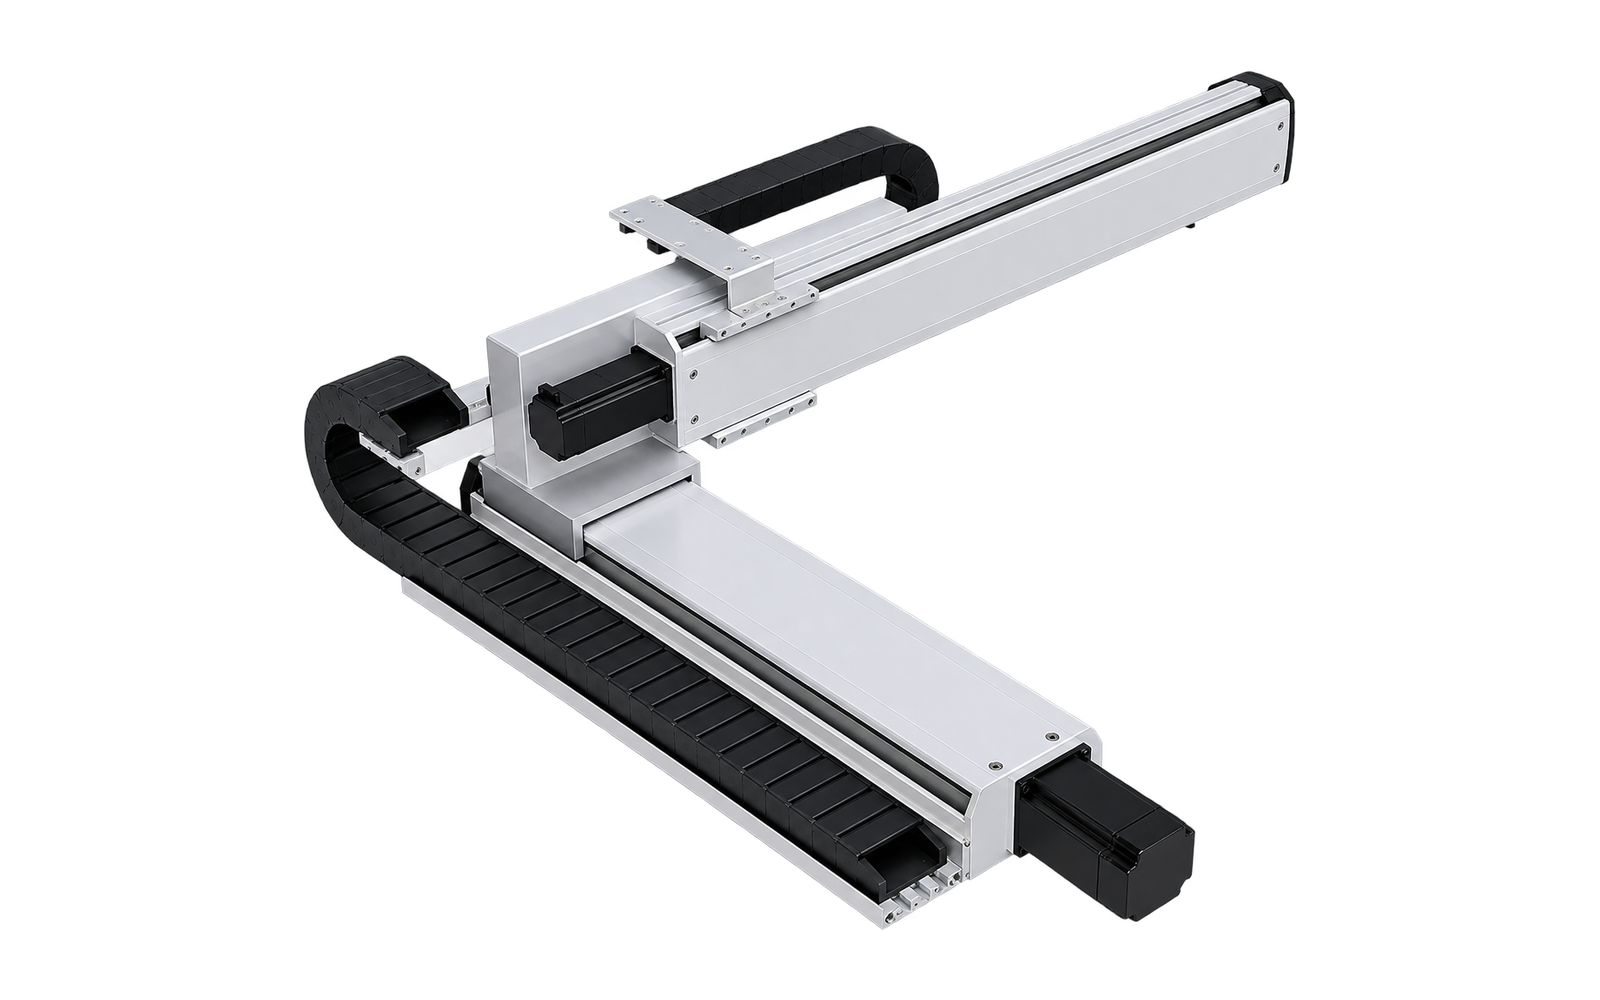
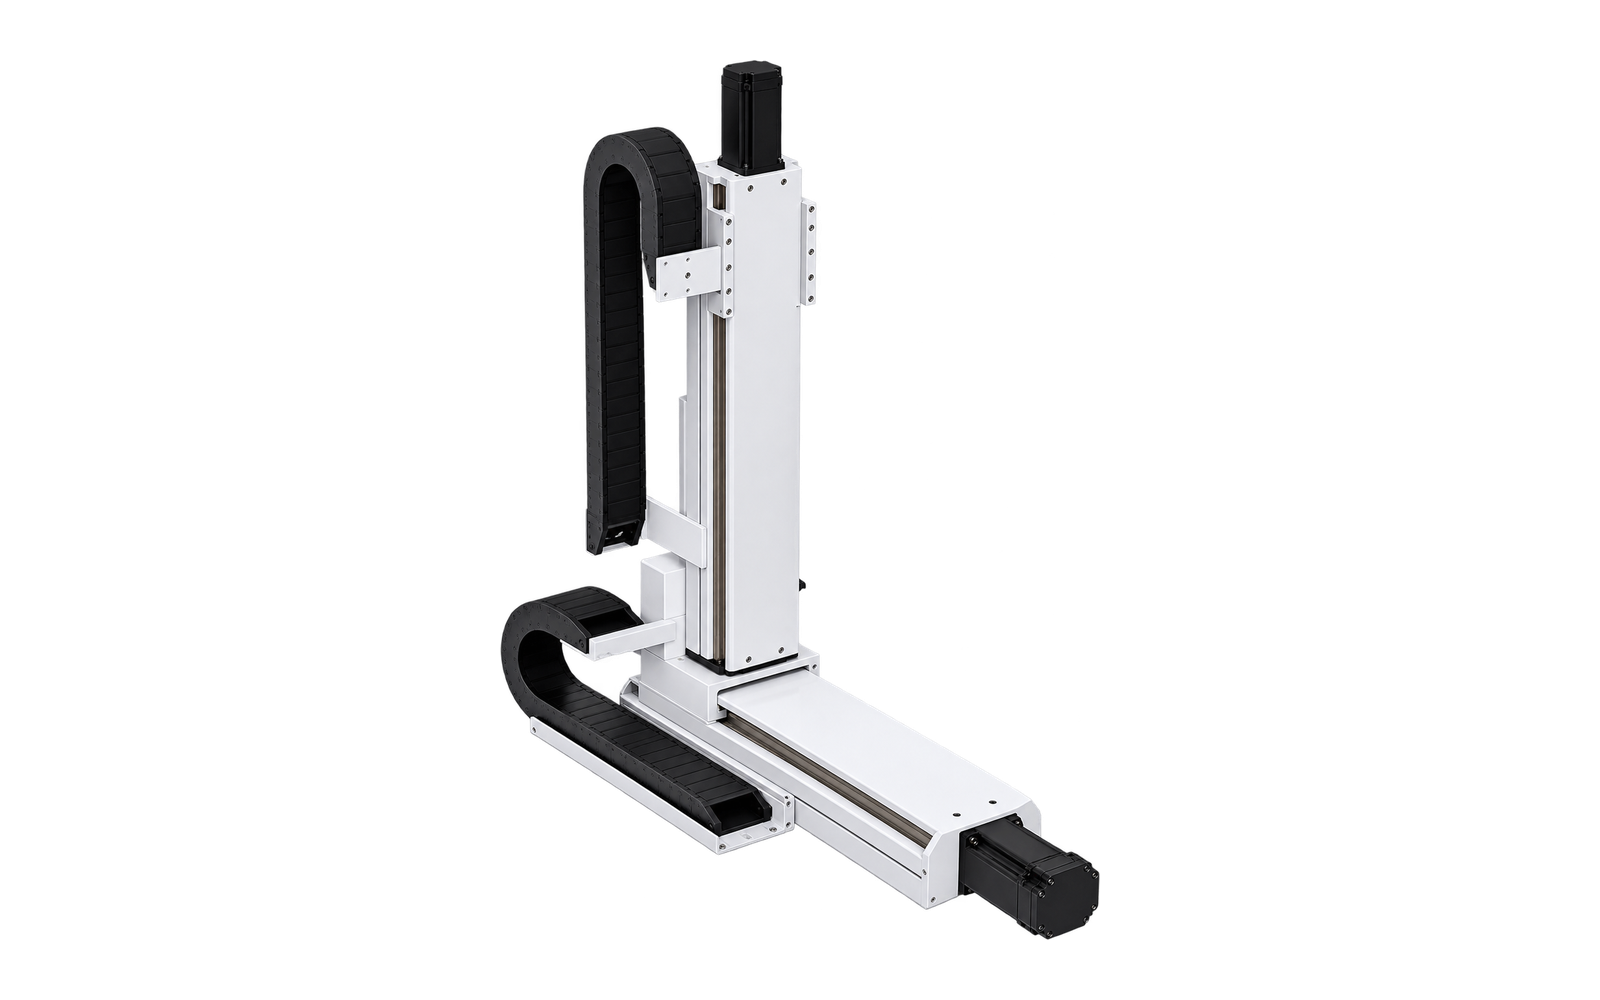
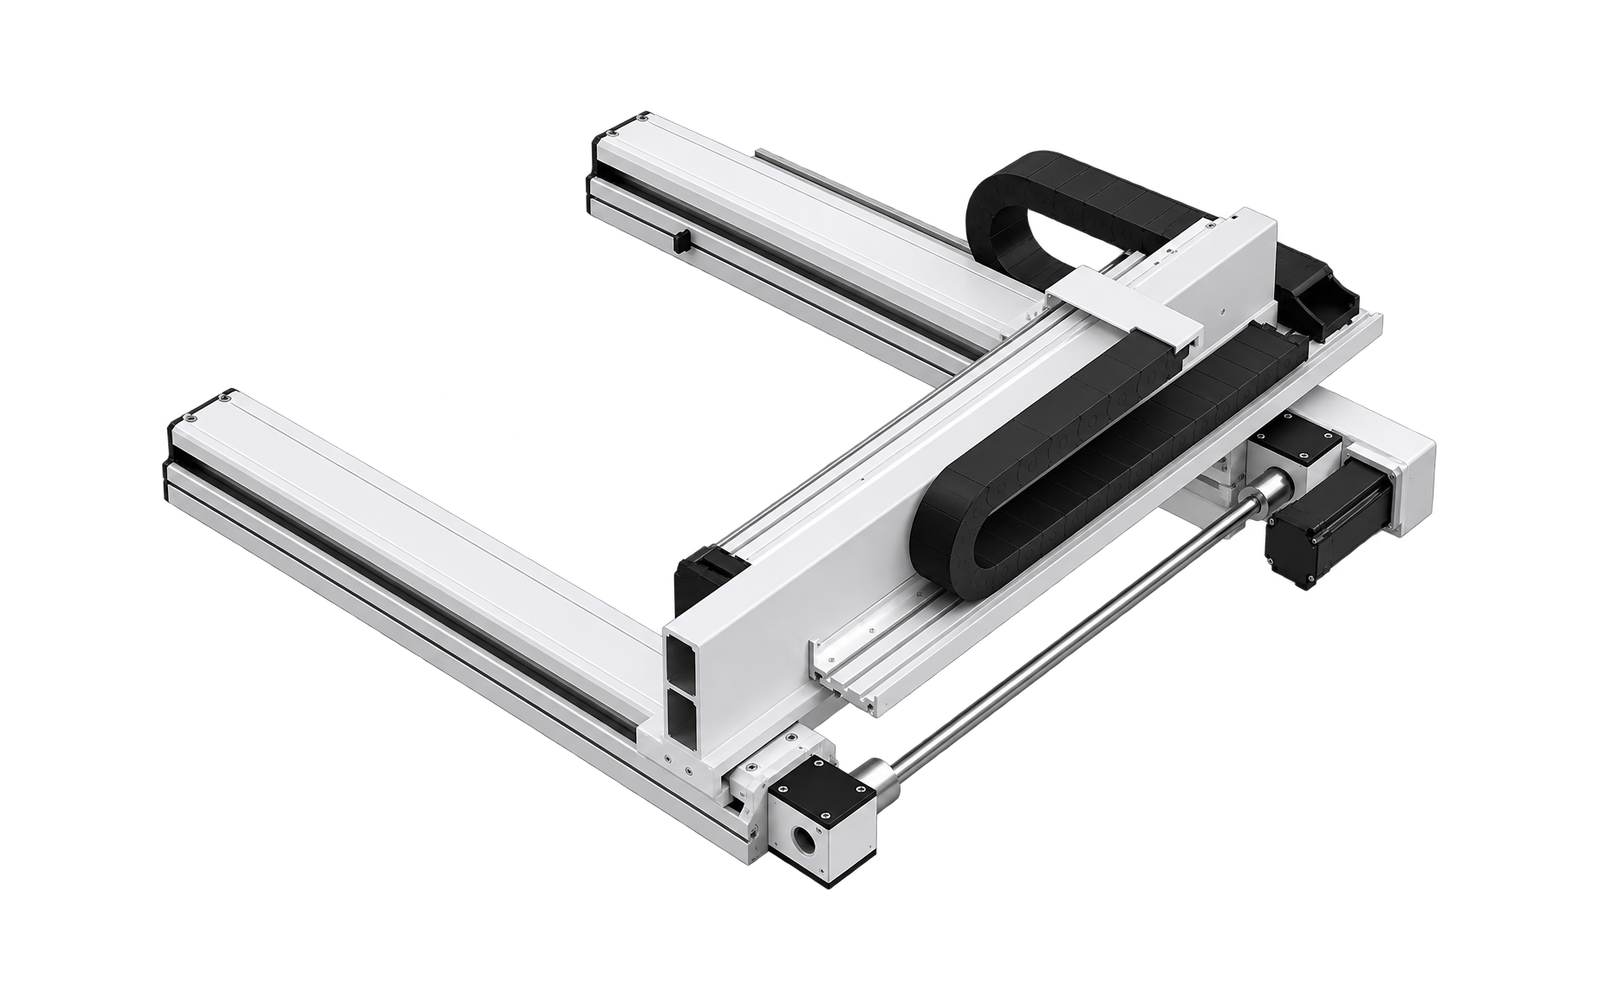
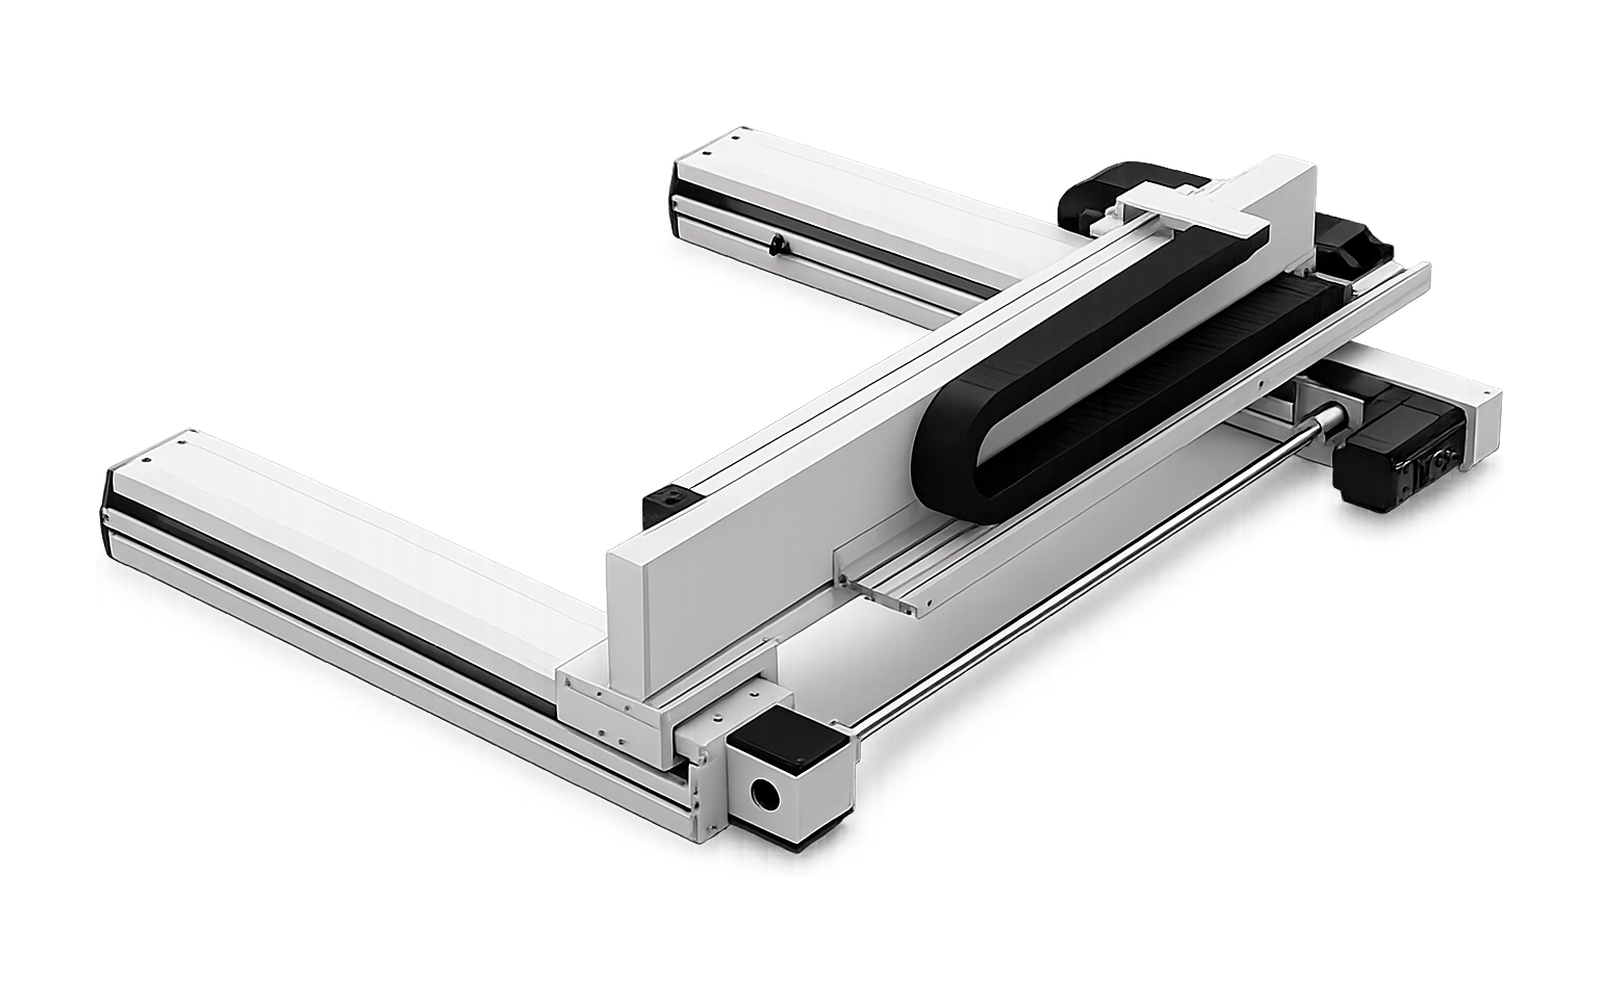
Système en porte-à-faux XY à vis à billes
Configuration de l’actionneur à vis à billes
MX-CT2-BS-01
Modèles à 3 axes
Mouvement contrôlé XYZ
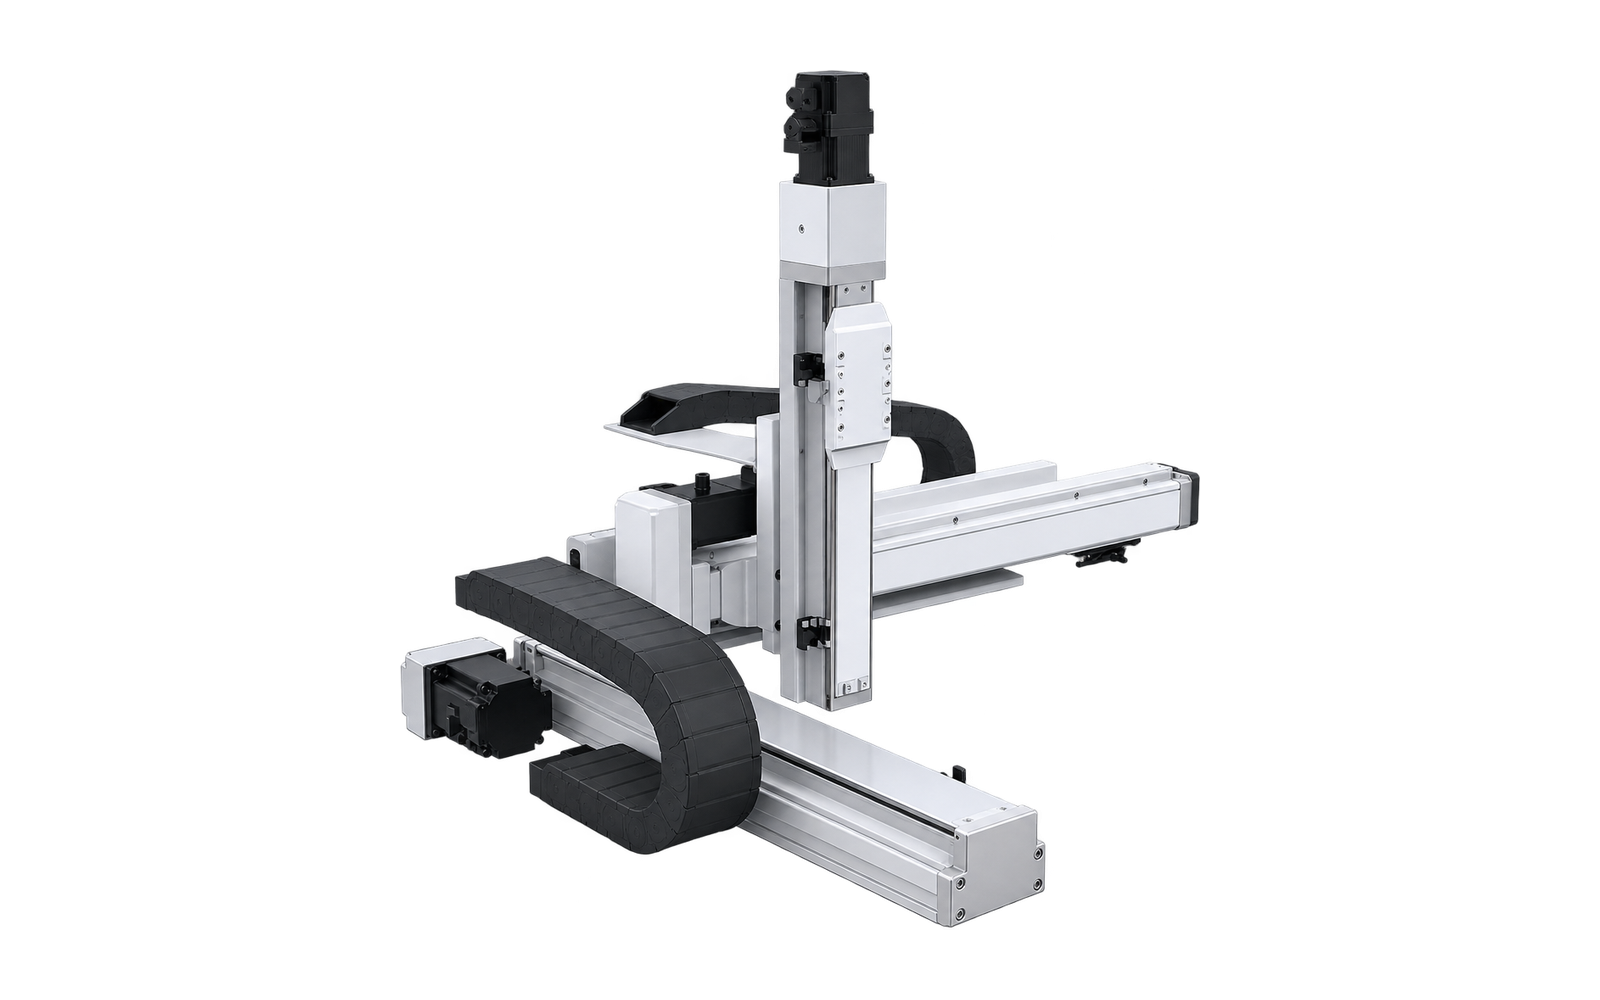
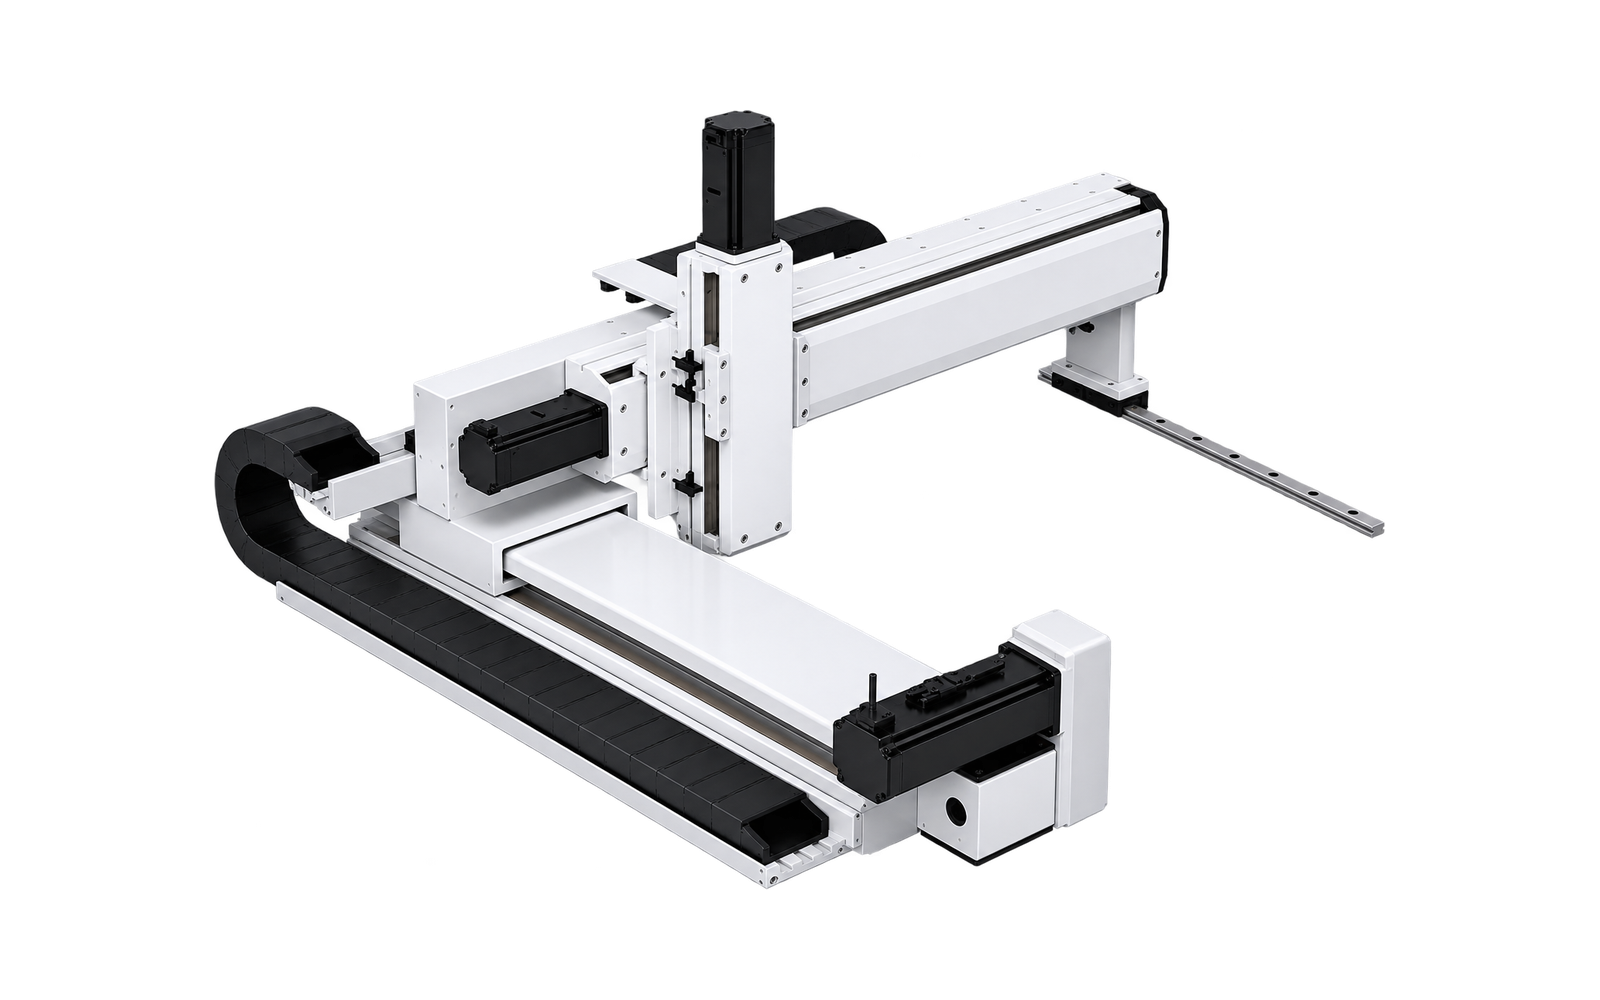
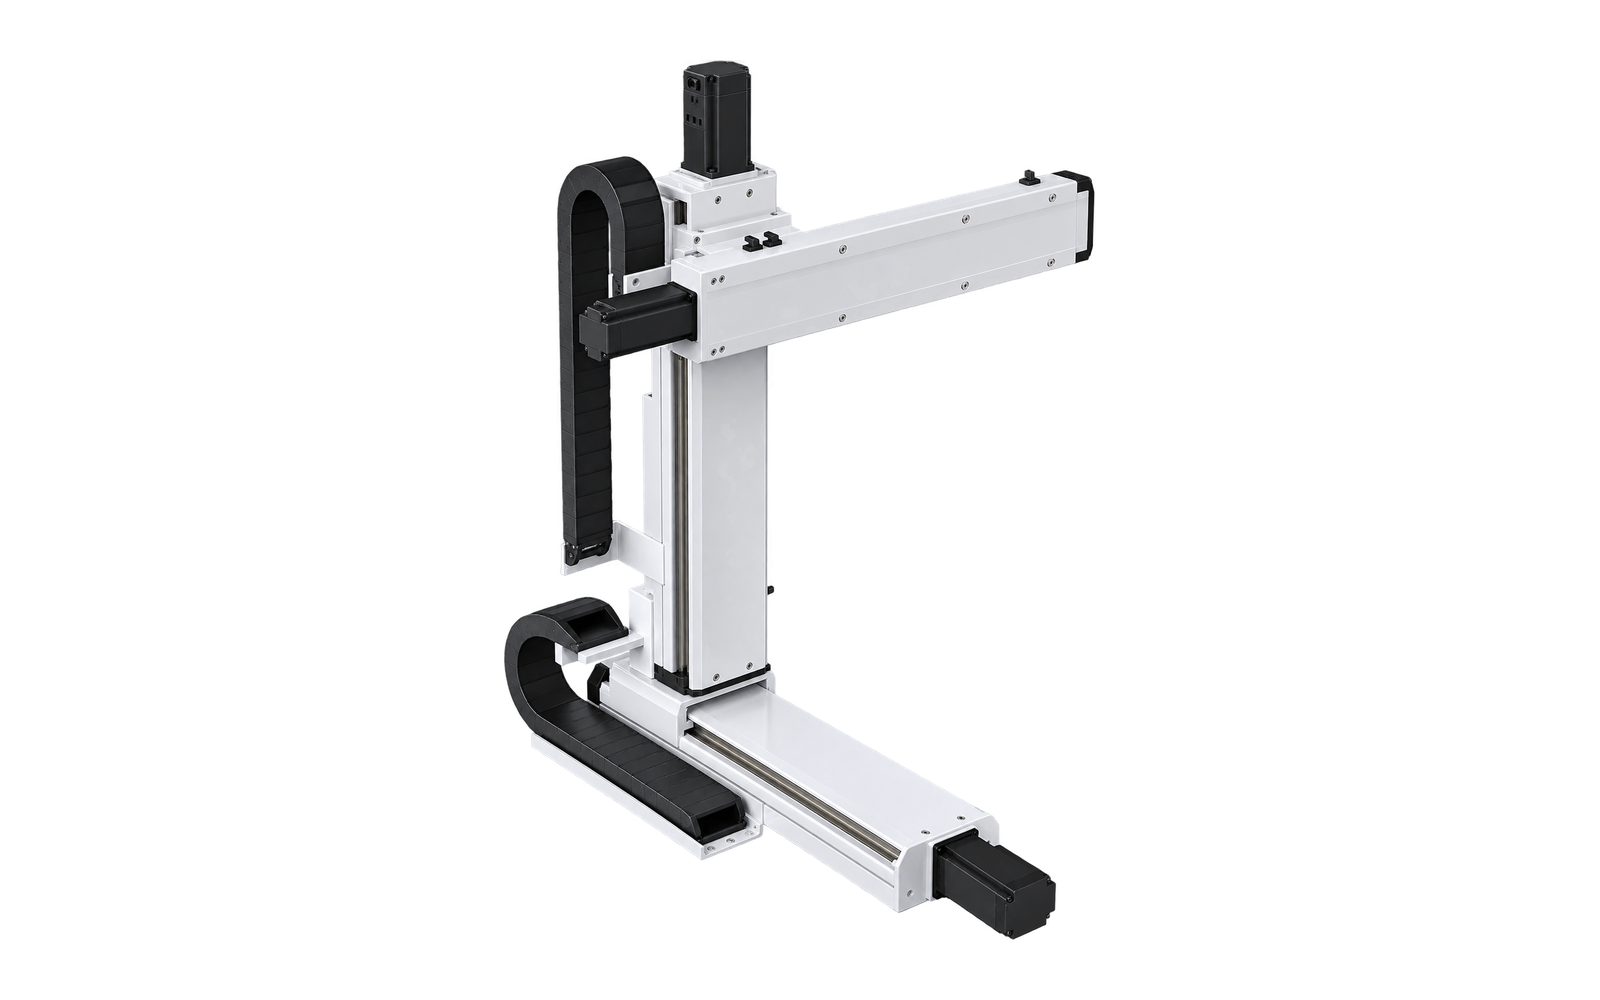
Système en porte-à-faux XYZ à vis à billes
Configuration d’actionneur à vis à billes intégré
MX-CT3-IB-01
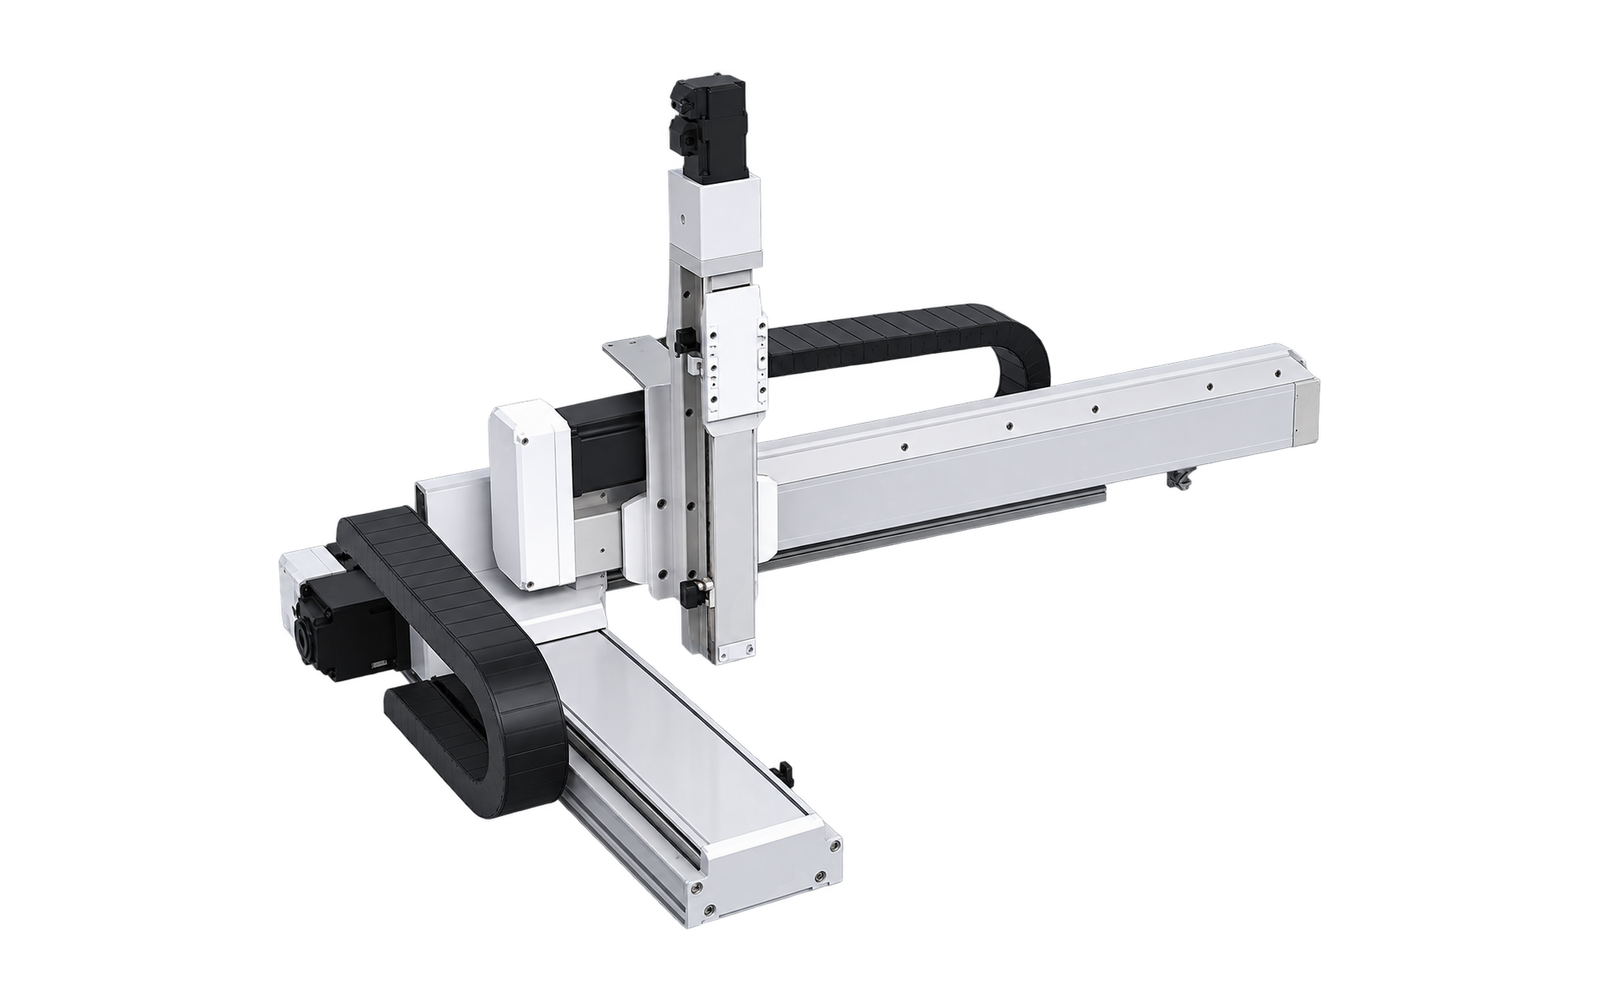
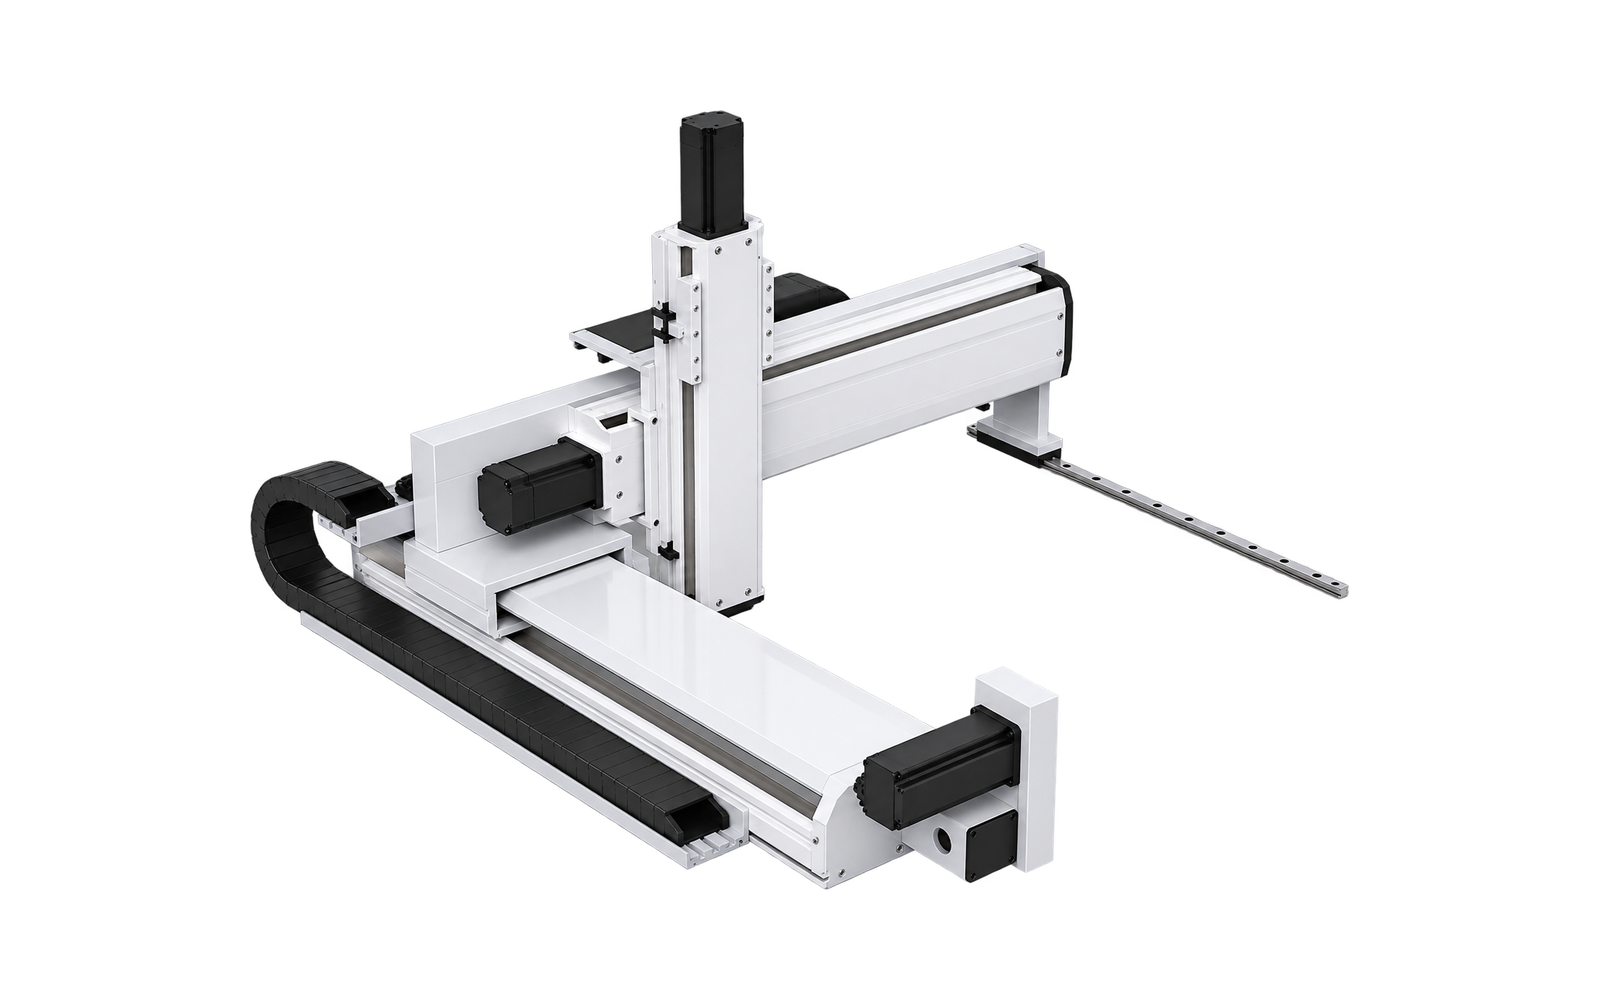
Système en porte-à-faux XYZ à vis à billes
Configuration d’actionneur à vis à billes intégré
MX-CT3-IB-02
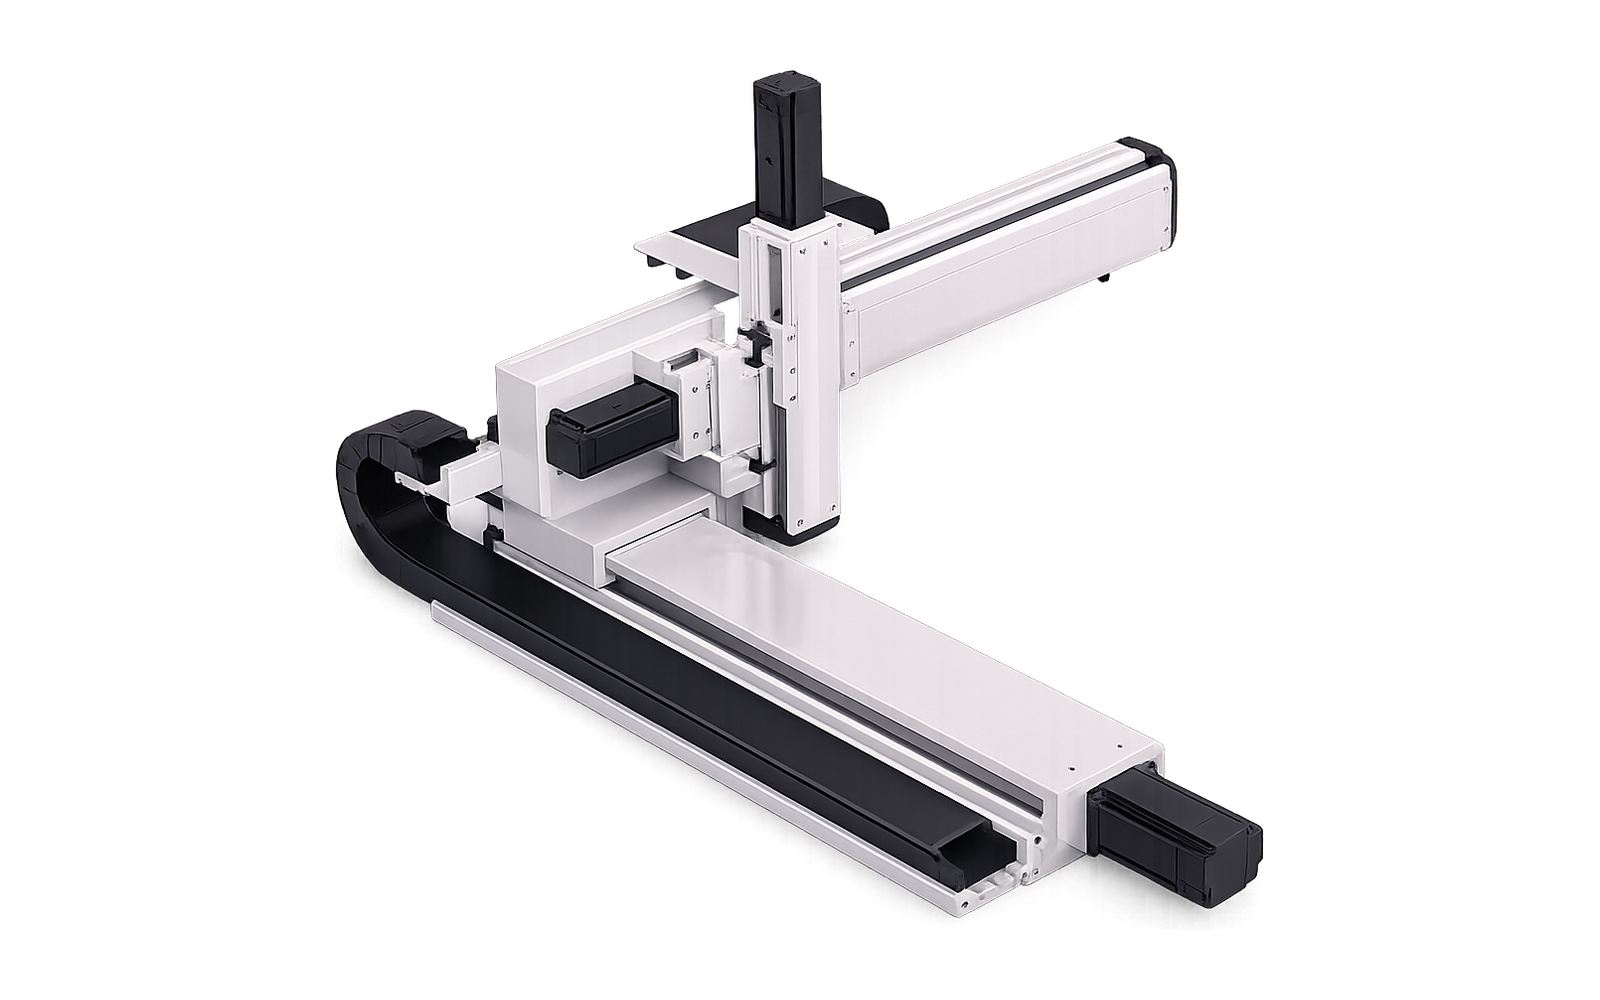
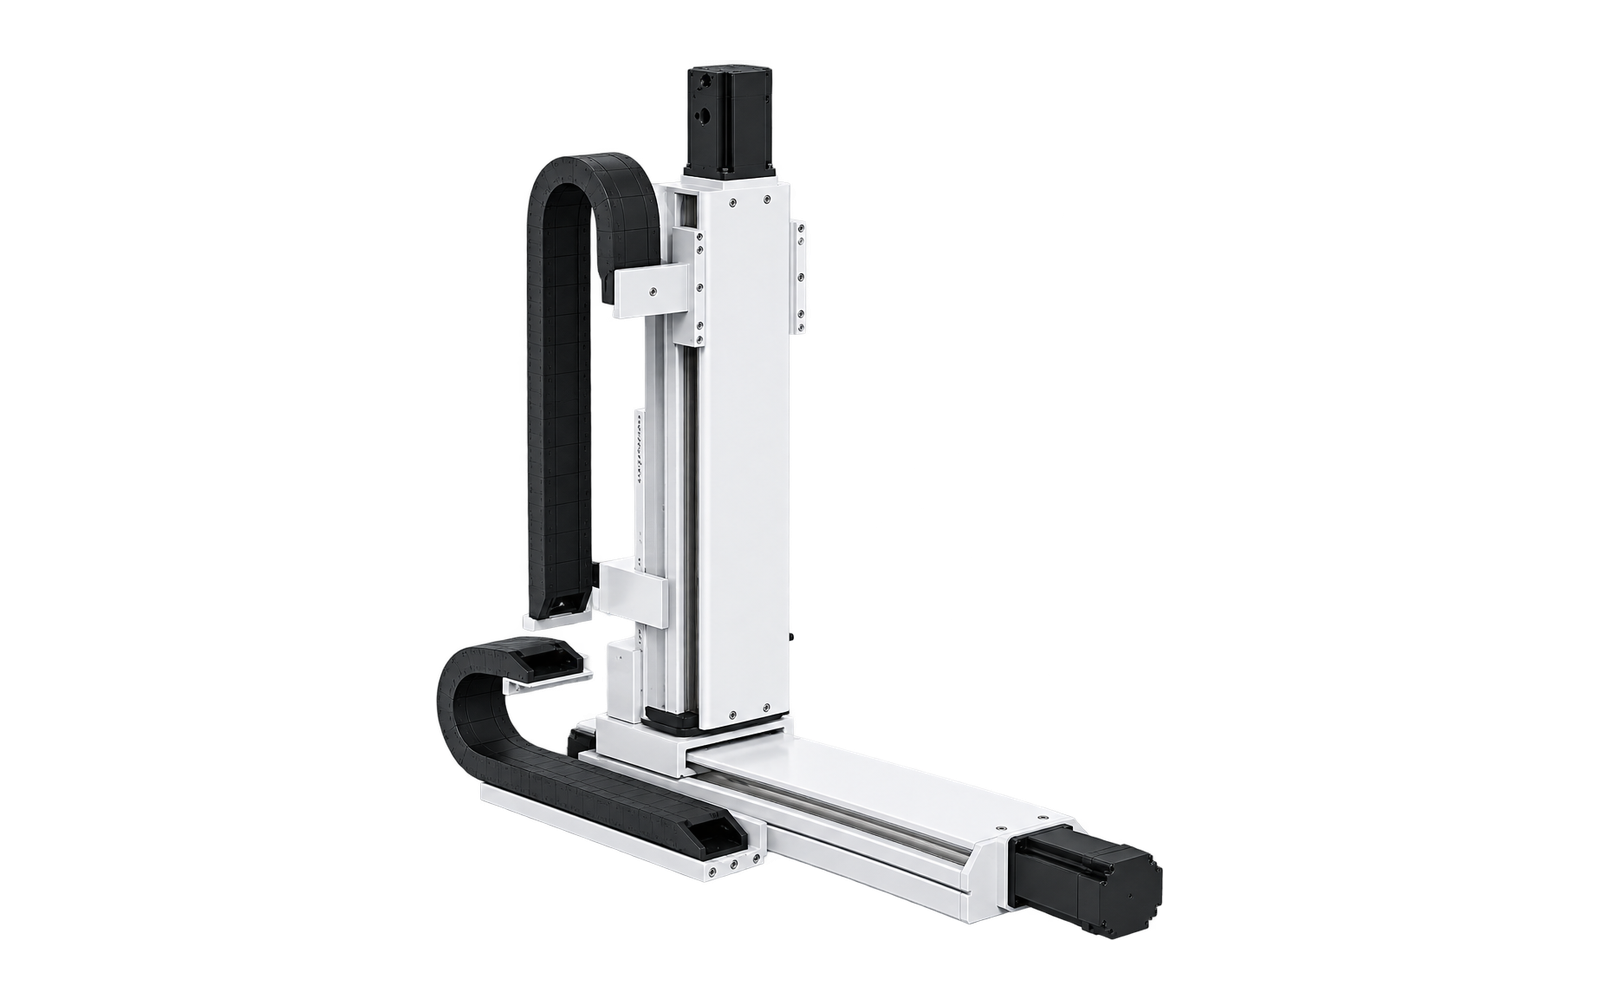
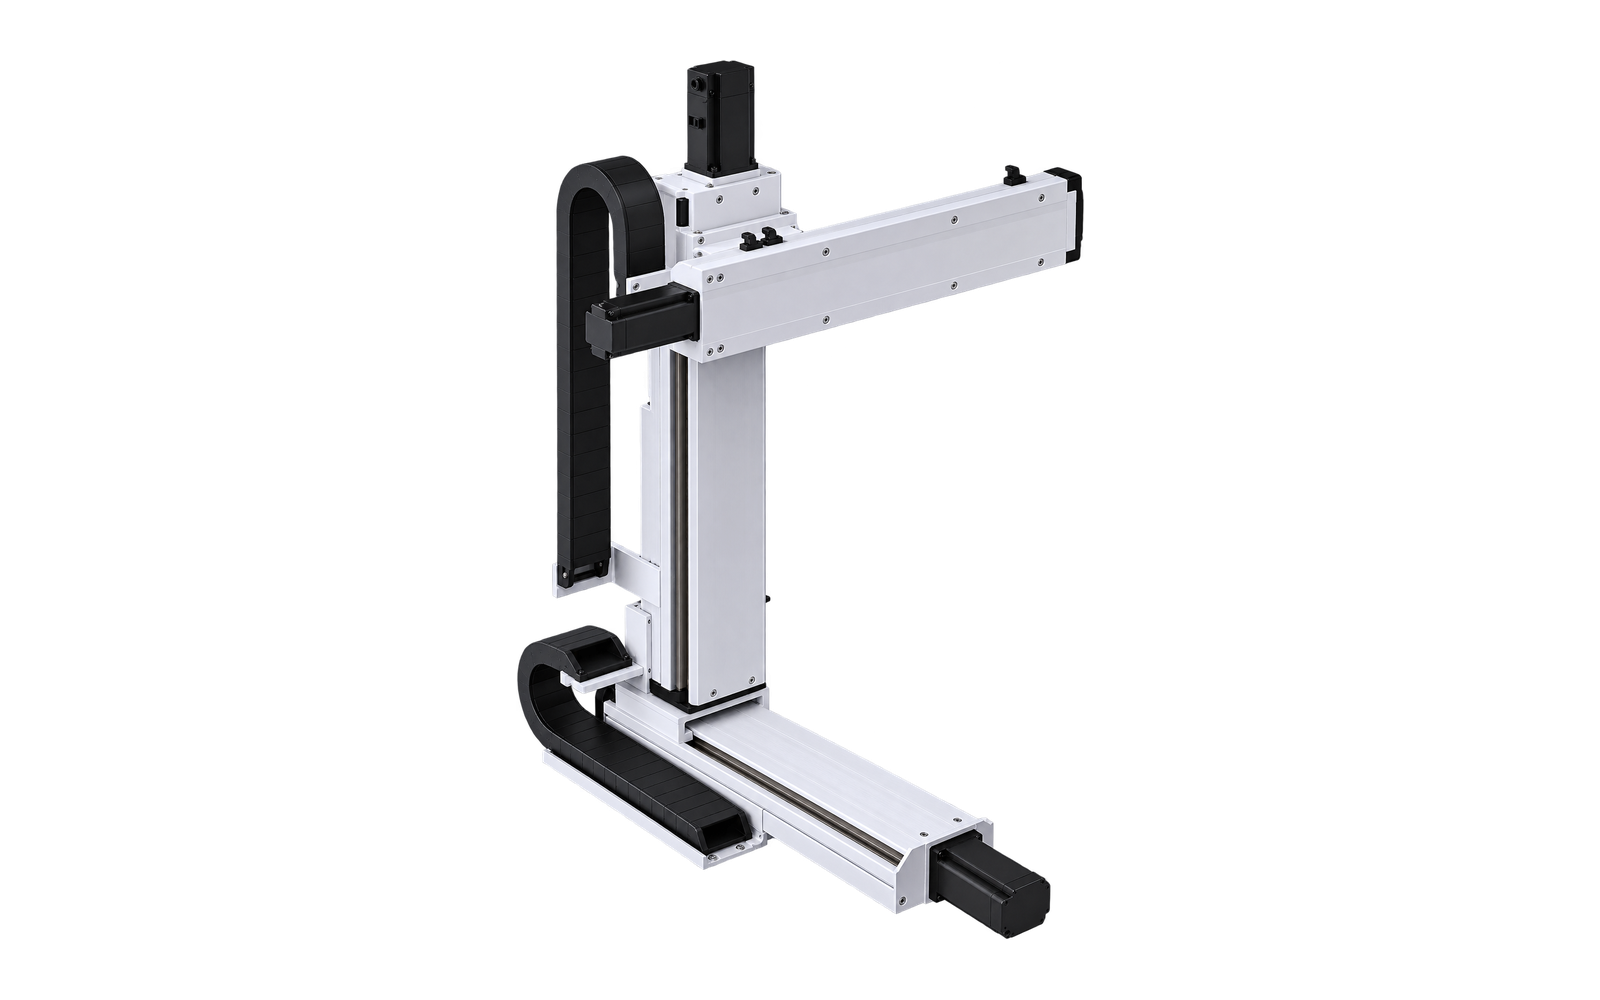
Système en porte-à-faux XYZ à vis à billes
Configuration standard de l’actionneur à vis à billes
MX-CT3-BS-01
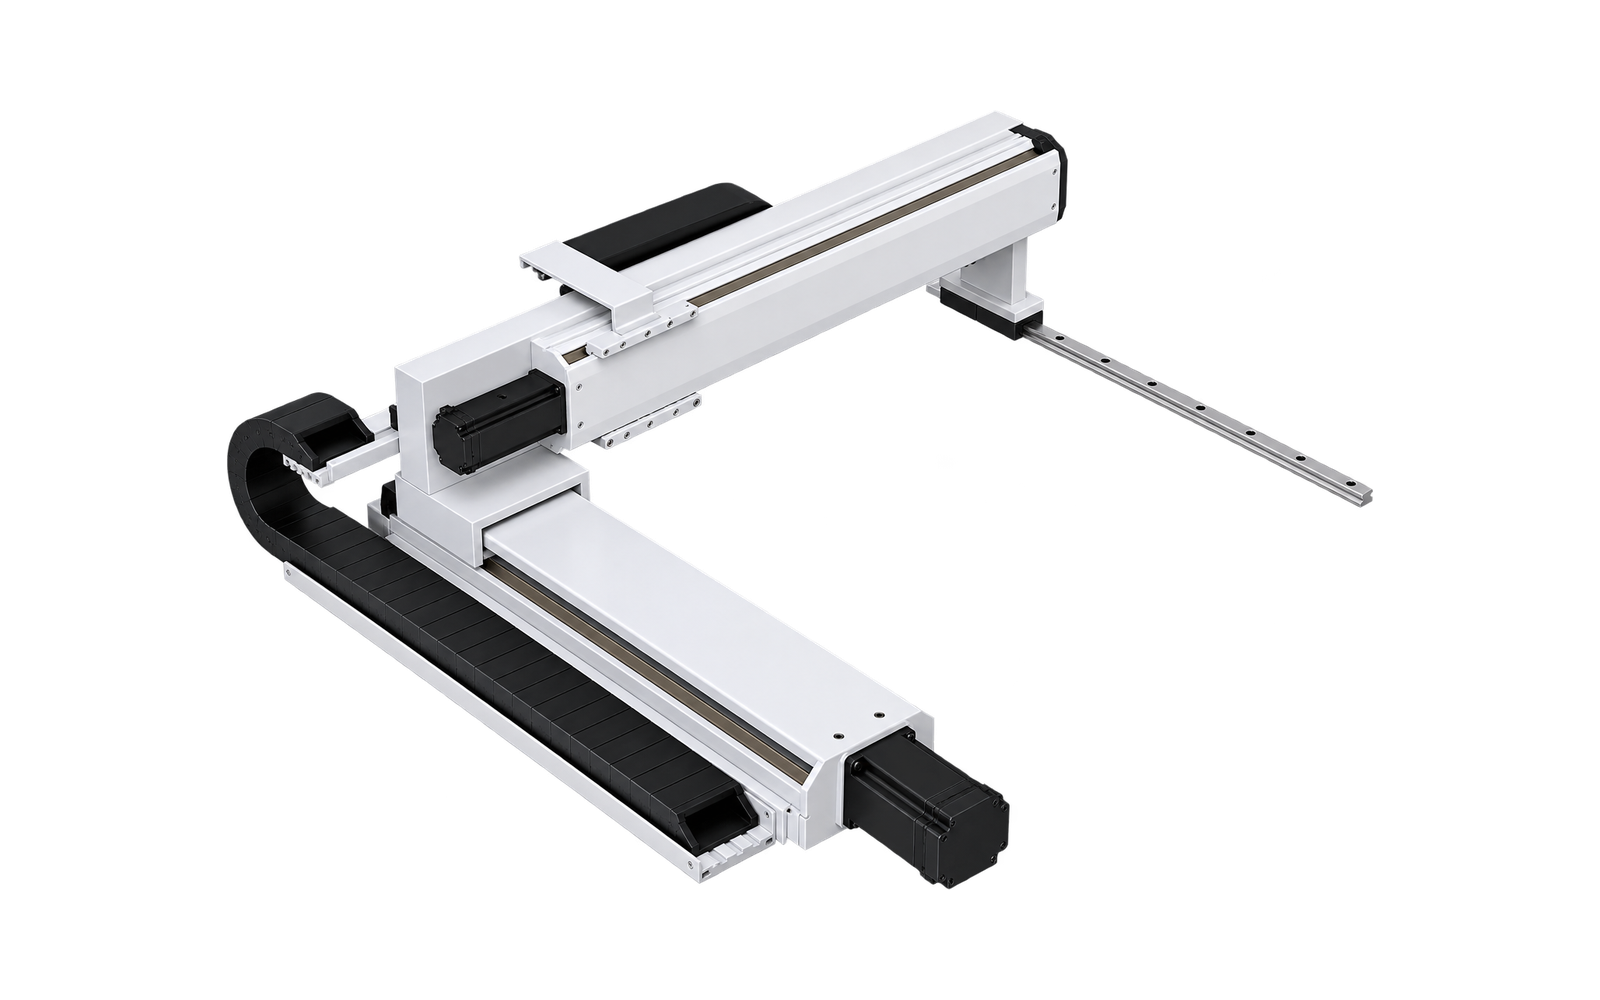
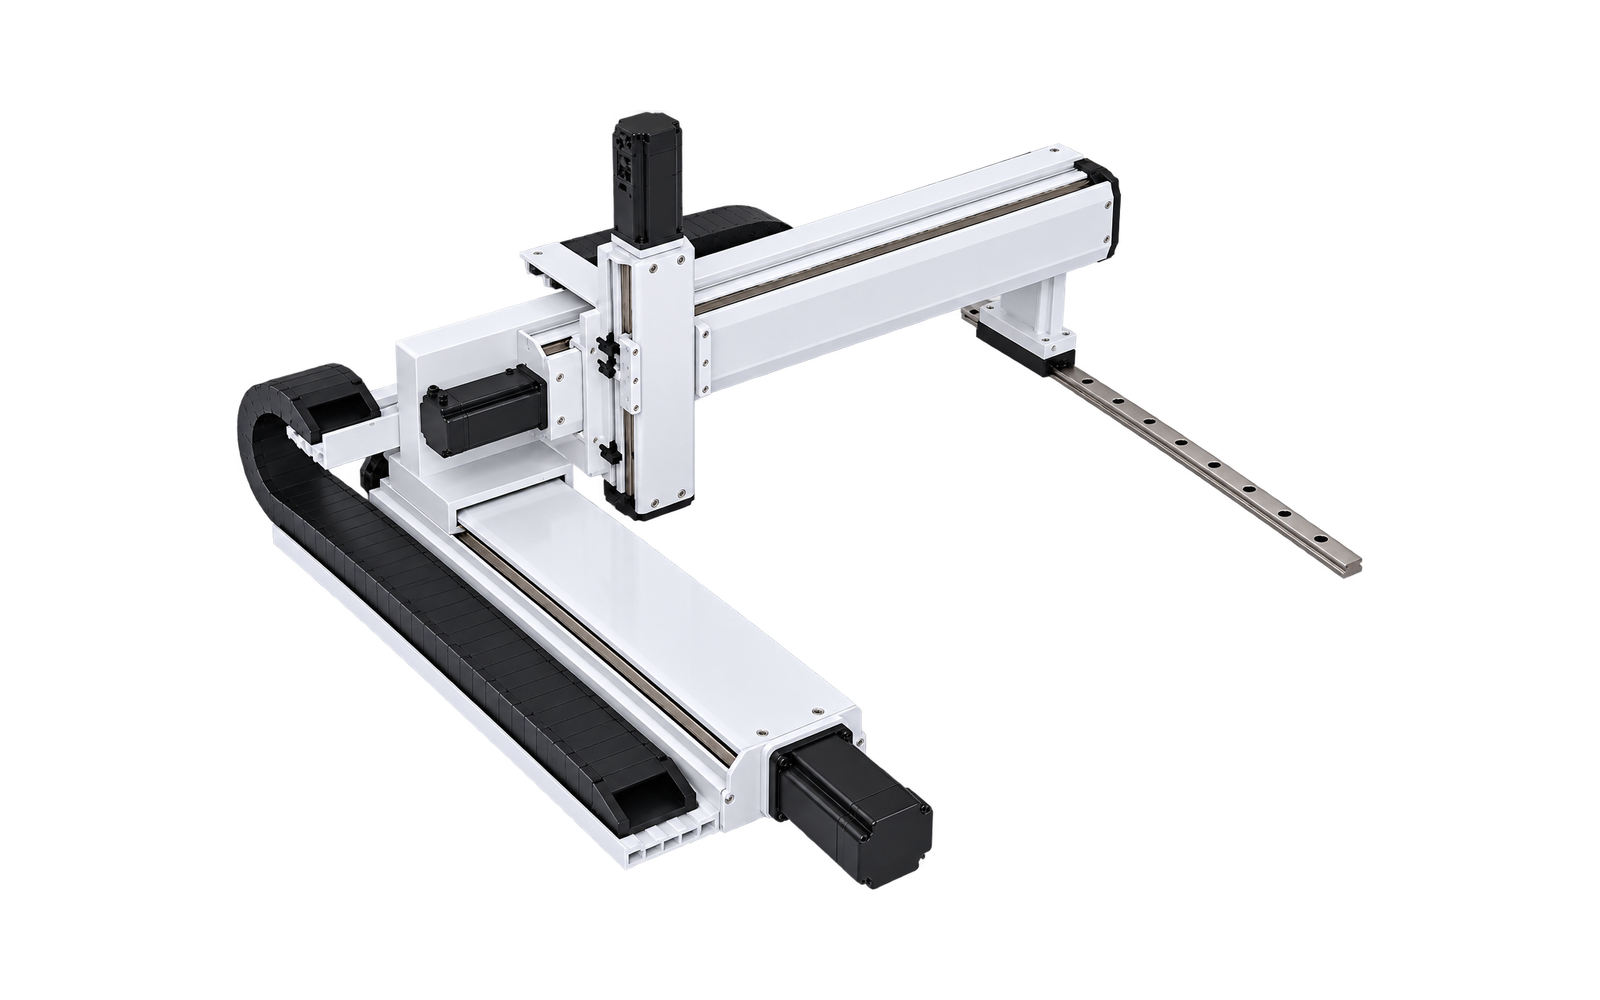
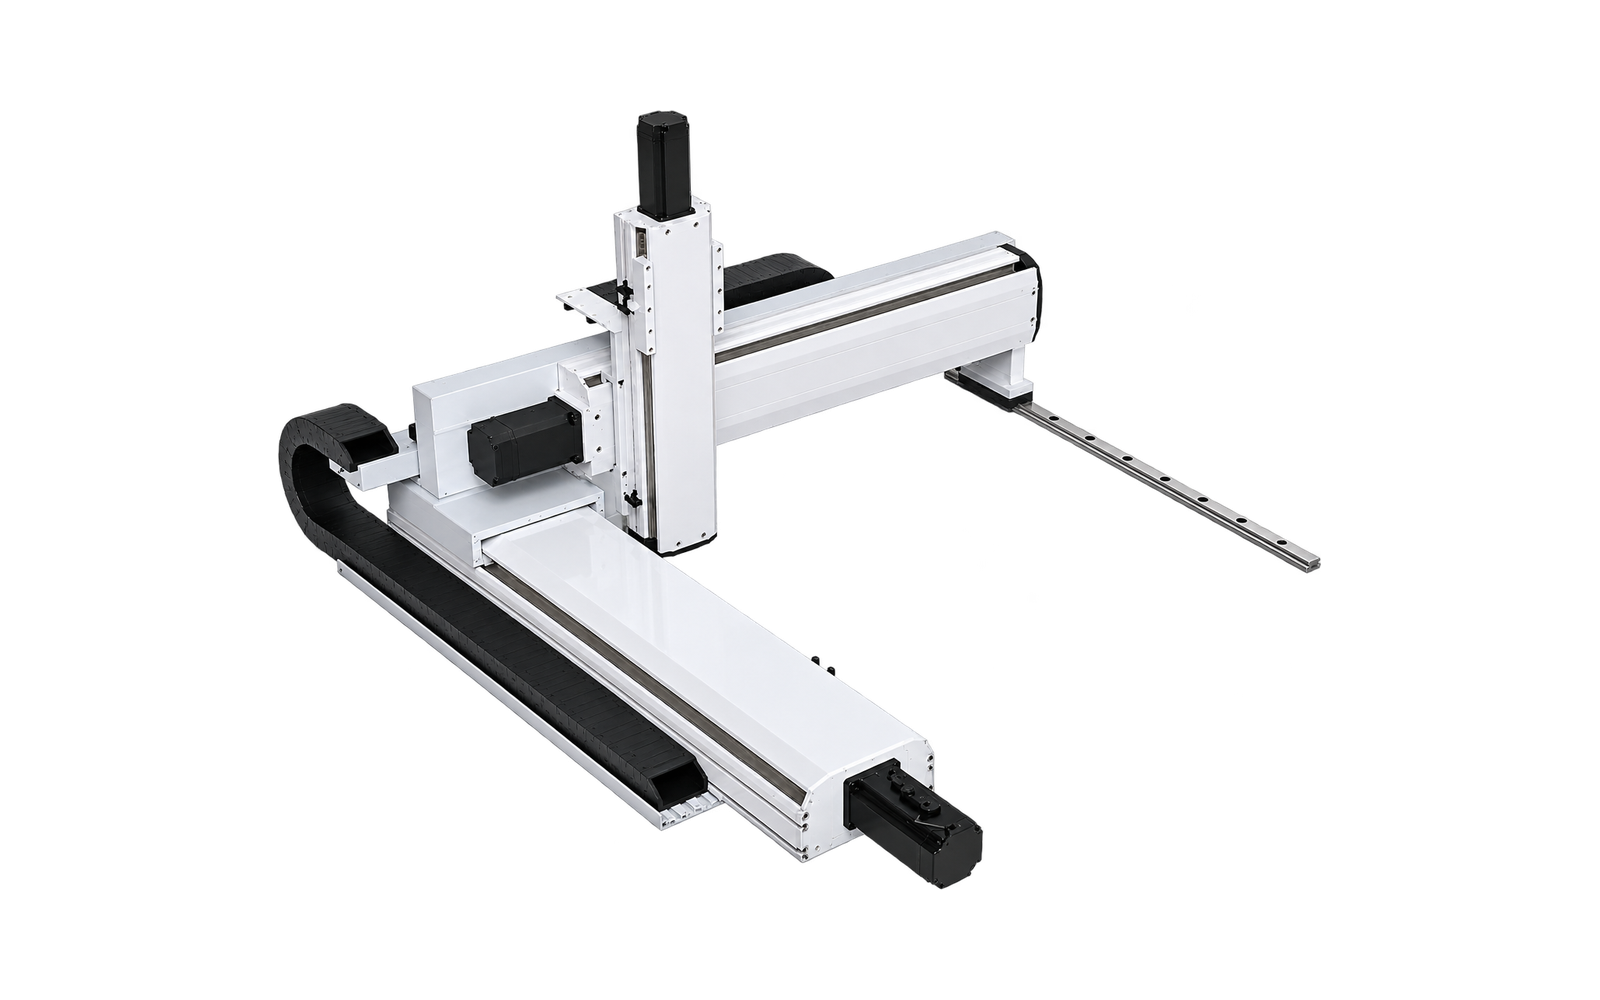
Comment lire le code du modèle HS LINEAR
Le modèle de base identifie une configuration mécanique stable. Le champ d’entraînement utilise désormais une dimension cohérente : BS pour Ball Screw et HB pour Hybrid : Courroie + Ball Screw. La construction intégrée est présentée séparément en tant que caractéristique du produit.
Besoin d’aide pour sélectionner un modèle multi-axes ?
Envoyez les courses requises, la charge mobile, le centre de charge, la vitesse, le temps de cycle, l’orientation de montage, la préférence du moteur et l’outillage final. HS LINEAR examinera les limites de l’architecture et de la configuration.
* Les charges utiles de référence sont des maxima préliminaires du catalogue et peuvent varier en fonction de la course de l’axe porté, de la géométrie de l’outillage, du centre de gravité, de l’accélération, du montage et du cycle de service. La sélection finale nécessite un examen technique et un dessin approuvé.
« 2 axes » et « 3 axes » désignent les axes cartésiens commandés. Le portique double X comporte deux axes commandés, mais utilise trois actionneurs linéaires, car les deux actionneurs X se déplacent de manière synchrone.


