X
Entraînement par courroie crantéeAxe X · BTS170S
Axe de base entraîné par courroie à longue course
- Plage de course
- 400-3050 mm
- Pas équivalent
- 40 mm
- Vitesse maximale
- 2000 mm/s
- Répétabilité des axes
- ±0.04 mm
- Référence moteur
- 750 W
Plateforme de positionnement 3 dont les rôles de mouvement X, Y et Z sont clairement définis. Sélectionnez la course, l’orientation côté moteur, l’ensemble de motorisation et le périmètre de livraison pour obtenir un devis technique.
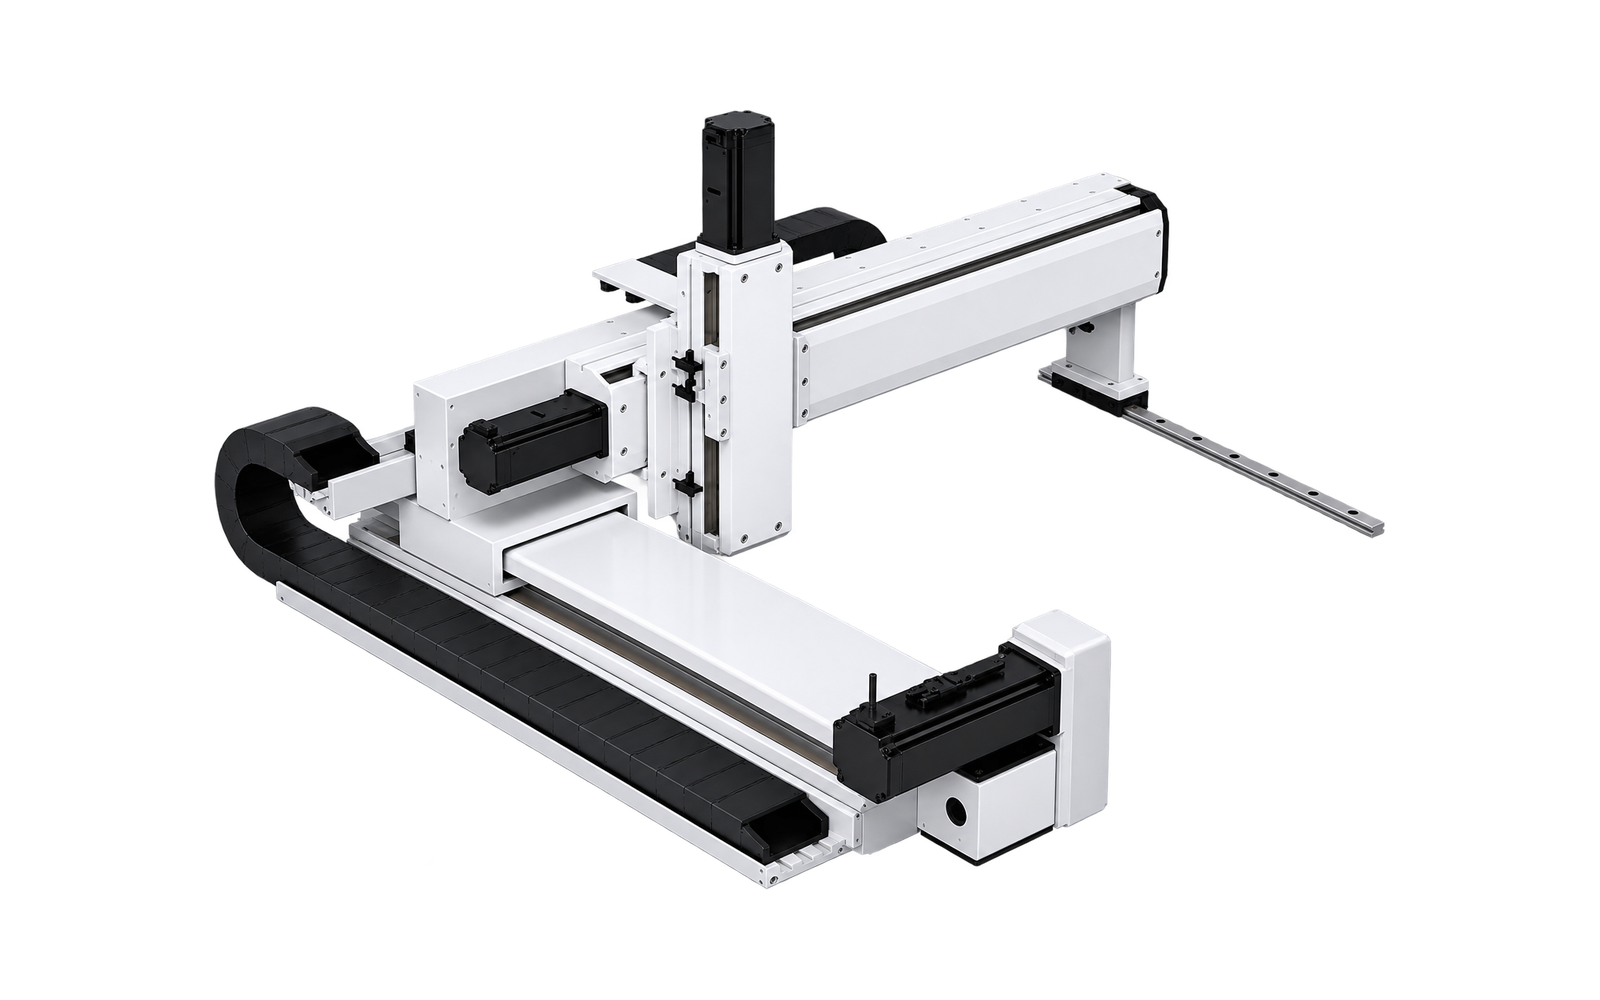
Les familles d’axes et les principes d’entraînement sont fixes pour cette plateforme. Les options de course et de projet sont sélectionnées ci-dessous.
Axe de base entraîné par courroie à longue course
Axe de course transversale à vis à billes
Axe de processus vertical à vis à billes
Utilisez le tableau et le résumé en direct ensemble. L’adéquation finale dépend également du centre de charge, de l’accélération et du cycle de service.
La combinaison de courses actuelle est mise en évidence.
| Déplacement Z (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 |
|---|---|---|---|---|---|---|---|---|---|---|
| Charge utile autorisée (kg) | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 |
Enregistrez les informations nécessaires à la discussion du devis. Cette référence ne constitue pas une désignation finale du produit.
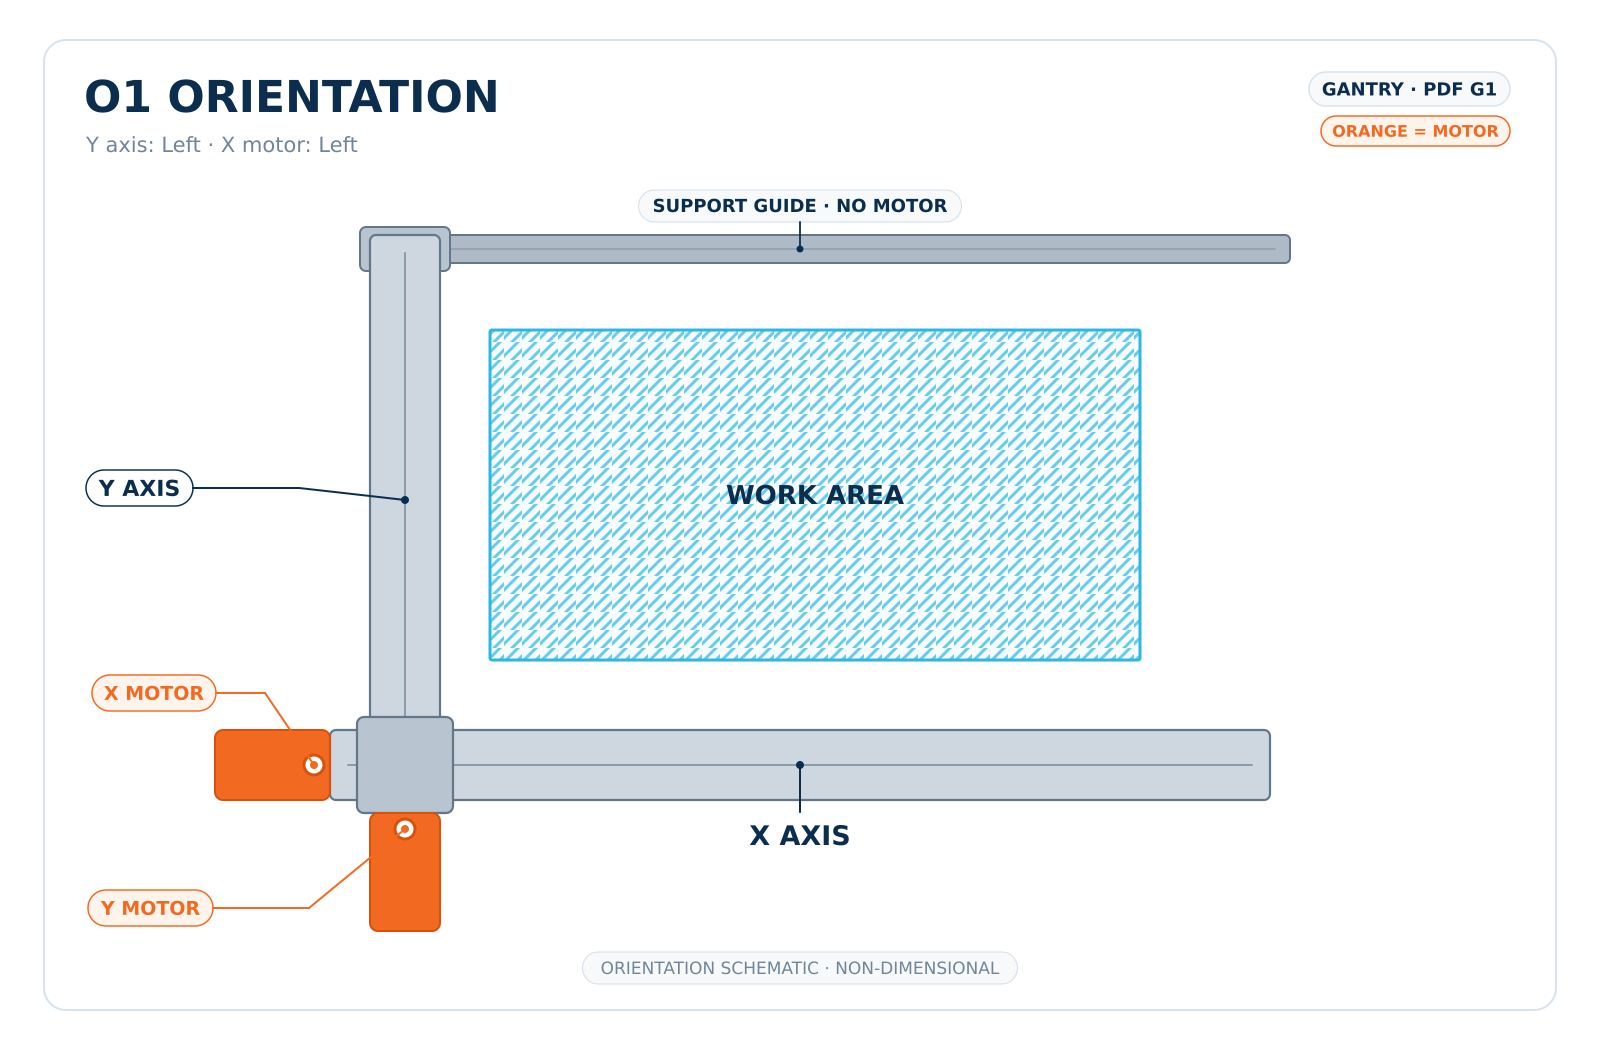
Le schéma d’orientation identifie la configuration ; le plan technique pleine largeur fournit les détails dimensionnels.
Schéma d’identification de direction. Utilisez le dessin ci-dessous pour les dimensions.
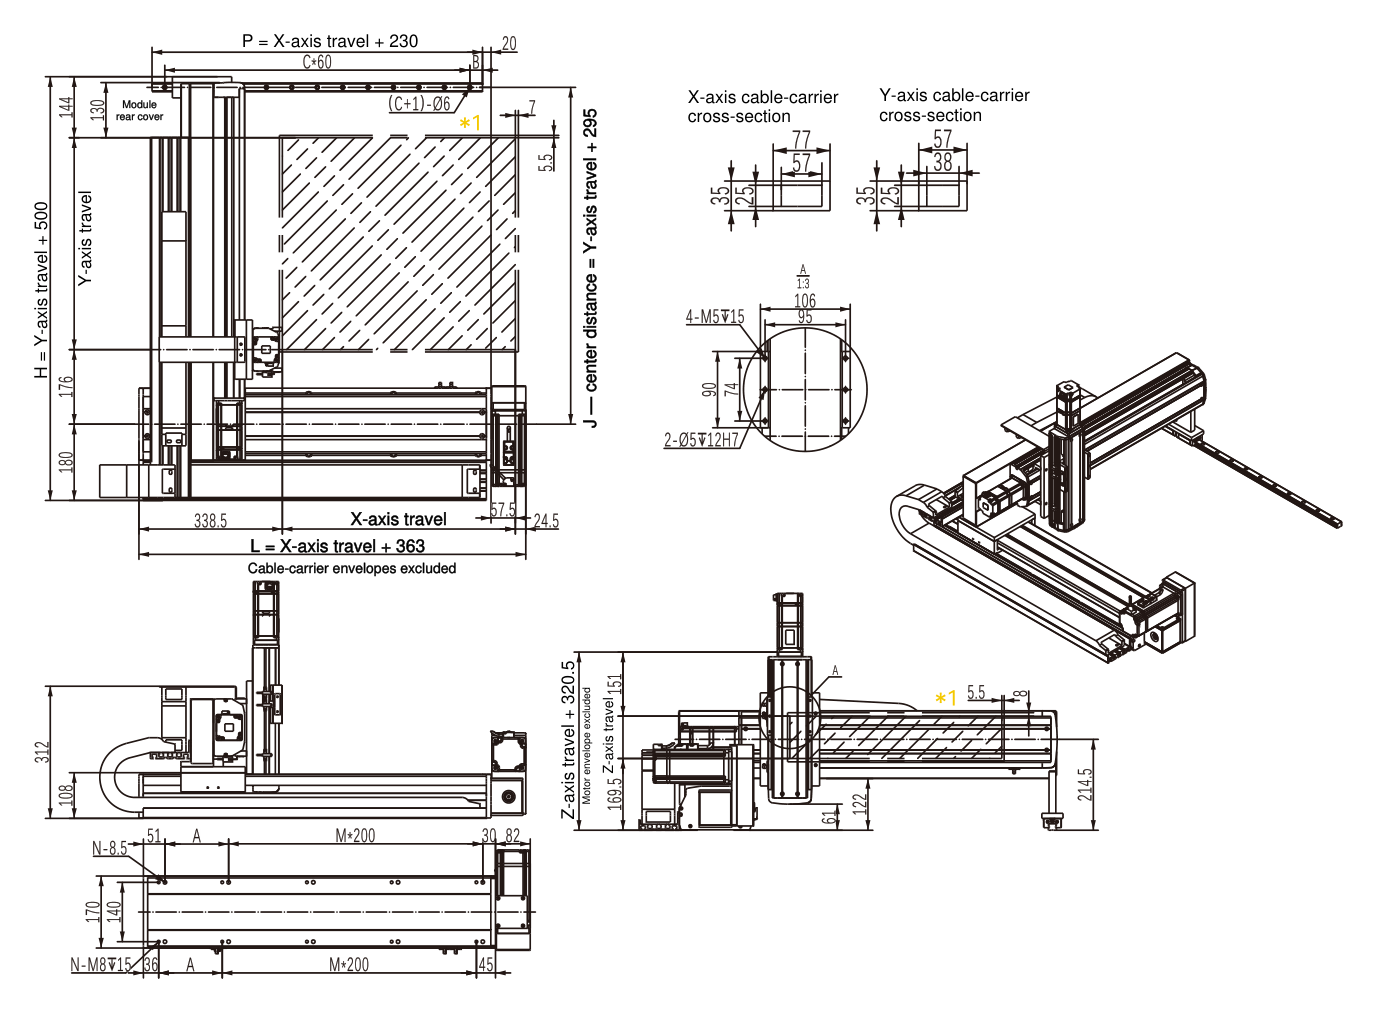
Dimensions lettrées correspondent aux repères du plan technique pleine largeur ; M = nombre d’intervalles de montage indiqués ; N = nombre de trous de montage dans le schéma de montage de l’axe.
| Déplacement X (mm) | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 | 1150 | 1200 | 1250 | 1300 | 1350 | 1400 | 1450 | 1500 | 1550 | 1600 | 1650 | 1700 | 1750 | 1800 | 1850 | 1900 | 1950 | 2000 | 2050 | 2100 | 2150 | 2200 | 2250 | 2300 | 2350 | 2400 | 2450 | 2500 | 2550 | 2600 | 2650 | 2700 | 2750 | 2800 | 2850 | 2900 | 2950 | 3000 | 3050 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| L (mm) | 763 | 813 | 863 | 913 | 963 | 1013 | 1063 | 1113 | 1163 | 1213 | 1263 | 1313 | 1363 | 1413 | 1463 | 1513 | 1563 | 1613 | 1663 | 1713 | 1763 | 1813 | 1863 | 1913 | 1963 | 2013 | 2063 | 2113 | 2163 | 2213 | 2263 | 2313 | 2363 | 2413 | 2463 | 2513 | 2563 | 2613 | 2663 | 2713 | 2763 | 2813 | 2863 | 2913 | 2963 | 3013 | 3063 | 3113 | 3163 | 3213 | 3263 | 3313 | 3363 | 3413 |
| A (mm) | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 |
| P (mm) | 630 | 680 | 730 | 780 | 830 | 880 | 930 | 980 | 1030 | 1080 | 1130 | 1180 | 1230 | 1280 | 1330 | 1380 | 1430 | 1480 | 1530 | 1580 | 1630 | 1680 | 1730 | 1780 | 1830 | 1880 | 1930 | 1980 | 2030 | 2080 | 2130 | 2180 | 2230 | 2280 | 2330 | 2380 | 2430 | 2480 | 2530 | 2580 | 2630 | 2680 | 2730 | 2780 | 2830 | 2880 | 2930 | 2980 | 3030 | 3080 | 3130 | 3180 | 3230 | 3280 |
| B (mm) | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 | 15 | 10 | 35 | 30 | 25 | 20 |
| C (mm) | 10 | 11 | 11 | 12 | 13 | 14 | 15 | 16 | 16 | 17 | 18 | 19 | 20 | 21 | 21 | 22 | 23 | 24 | 25 | 26 | 26 | 27 | 28 | 29 | 30 | 31 | 31 | 32 | 33 | 34 | 35 | 36 | 36 | 37 | 38 | 39 | 40 | 41 | 41 | 42 | 43 | 44 | 45 | 46 | 46 | 47 | 48 | 49 | 50 | 51 | 51 | 52 | 53 | 54 |
| M | 2 | 3 | 3 | 3 | 3 | 4 | 4 | 4 | 4 | 5 | 5 | 5 | 5 | 6 | 6 | 6 | 6 | 7 | 7 | 7 | 7 | 8 | 8 | 8 | 8 | 9 | 9 | 9 | 9 | 10 | 10 | 10 | 10 | 11 | 11 | 11 | 11 | 12 | 12 | 12 | 12 | 13 | 13 | 13 | 13 | 14 | 14 | 14 | 14 | 15 | 15 | 15 | 15 | 16 |
| N | 8 | 10 | 10 | 10 | 10 | 12 | 12 | 12 | 12 | 14 | 14 | 14 | 14 | 16 | 16 | 16 | 16 | 18 | 18 | 18 | 18 | 20 | 20 | 20 | 20 | 22 | 22 | 22 | 22 | 24 | 24 | 24 | 24 | 26 | 26 | 26 | 26 | 28 | 28 | 28 | 28 | 30 | 30 | 30 | 30 | 32 | 32 | 32 | 32 | 34 | 34 | 34 | 34 | 36 |
| Vitesse maximale (mm/s) | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 | 2000 |
Dimensions lettrées correspondent aux repères du plan technique pleine largeur.
| Déplacement Y (mm) | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| H (mm) | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 | 1150 | 1200 | 1250 |
| Entraxe J (mm) | 545 | 595 | 645 | 695 | 745 | 795 | 845 | 895 | 945 | 995 | 1045 |
| Vitesse maximale (mm/s) | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 |
| Déplacement Z (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 |
|---|---|---|---|---|---|---|---|---|---|---|
| Hauteur installée hors moteur (mm) | 420.5 | 470.5 | 520.5 | 570.5 | 620.5 | 670.5 | 720.5 | 770.5 | 820.5 | 870.5 |
| Vitesse maximale (mm/s) | 250 | 250 | 250 | 250 | 250 | 250 | 250 | 250 | 250 | 250 |
Prévoyez l’espace nécessaire au cheminement des câbles mobiles d’alimentation, de signal et de capteurs. Les dimensions de la chaîne porte-câbles et les détails d’installation sont confirmés selon la course et le périmètre de livraison.
L’adéquation finale dépend de la charge réelle et du profil de mouvement.
Numérisation et mesure sur une zone de travail définie.
Positionnement point à point répétable d’outils ou de pièces.
Mouvement de trajectoire contrôlé pour les tâches de distribution, de revêtement ou de processus légers.
La référence RFQ et les exigences de l’application seront incluses dans l’e-mail.


