Mehrachs-Linearsysteme und kartesische Roboter
Vergleichen Sie 16 mechanische Standardkonfigurationen nach Architektur, gesteuerten Achsen und Antriebstechnologie. Öffnen Sie eine Modellseite für verifizierte Achsendaten und eine Konfigurationsüberprüfung.
Freitragende Systeme
Offene XY- und XYZ-Layouts für seitlichen Zugriff und platzsparende Automatisierungszellen.
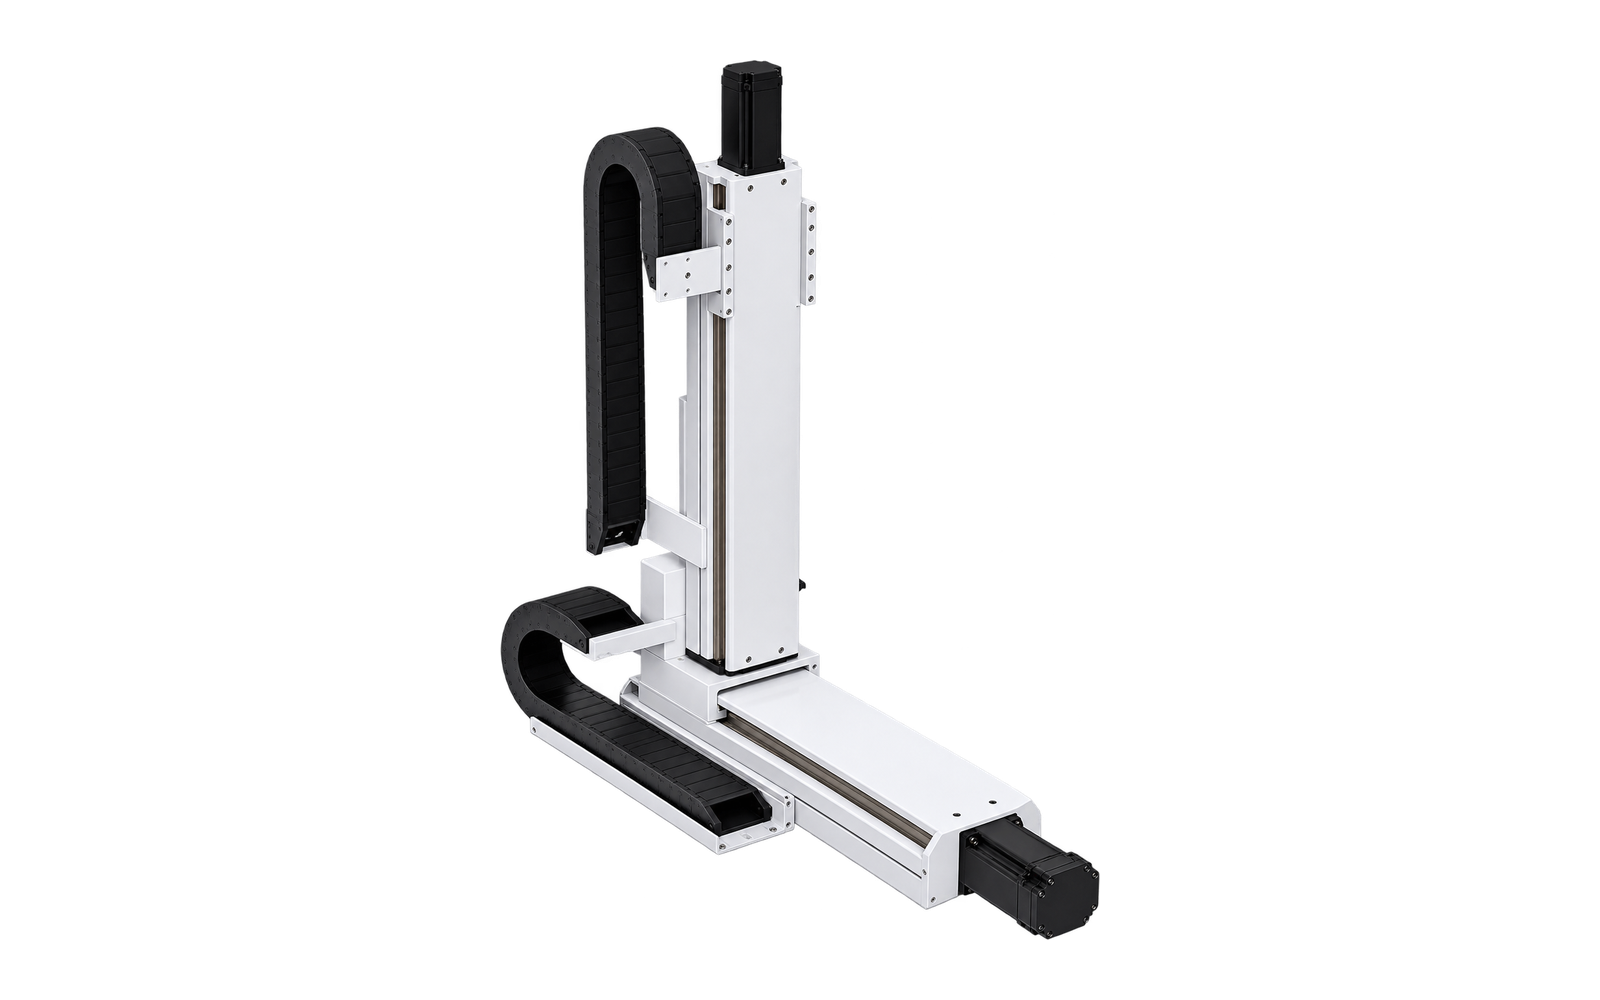
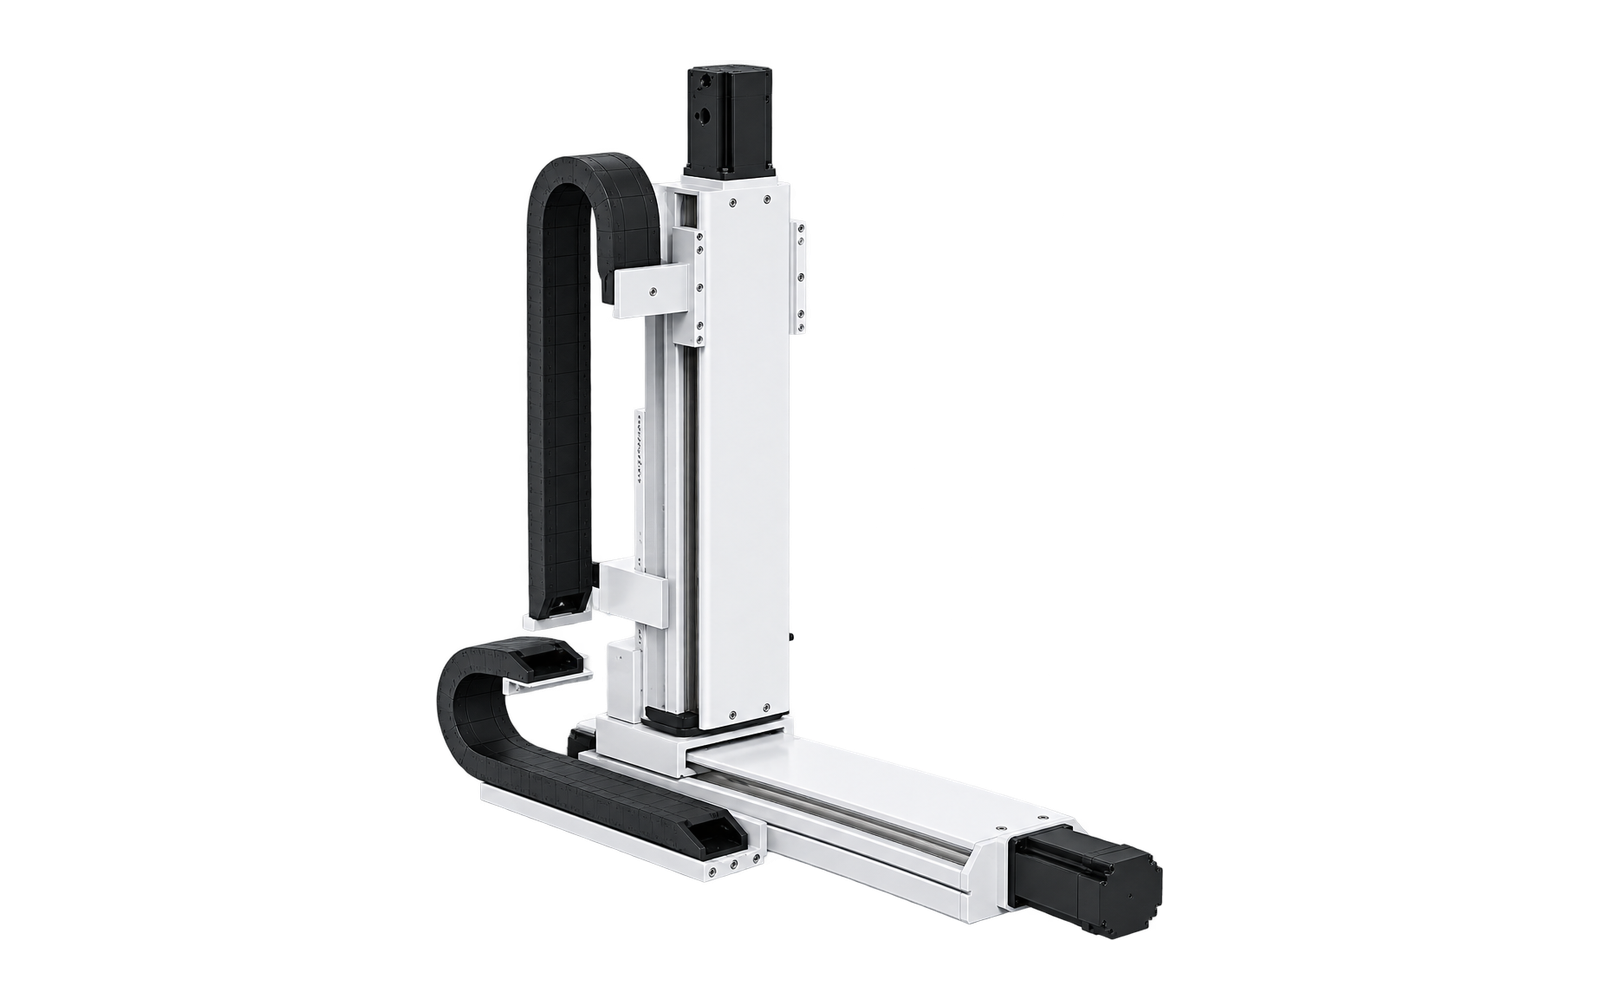
2-Achsen-Modelle
XY-gesteuerte Bewegung
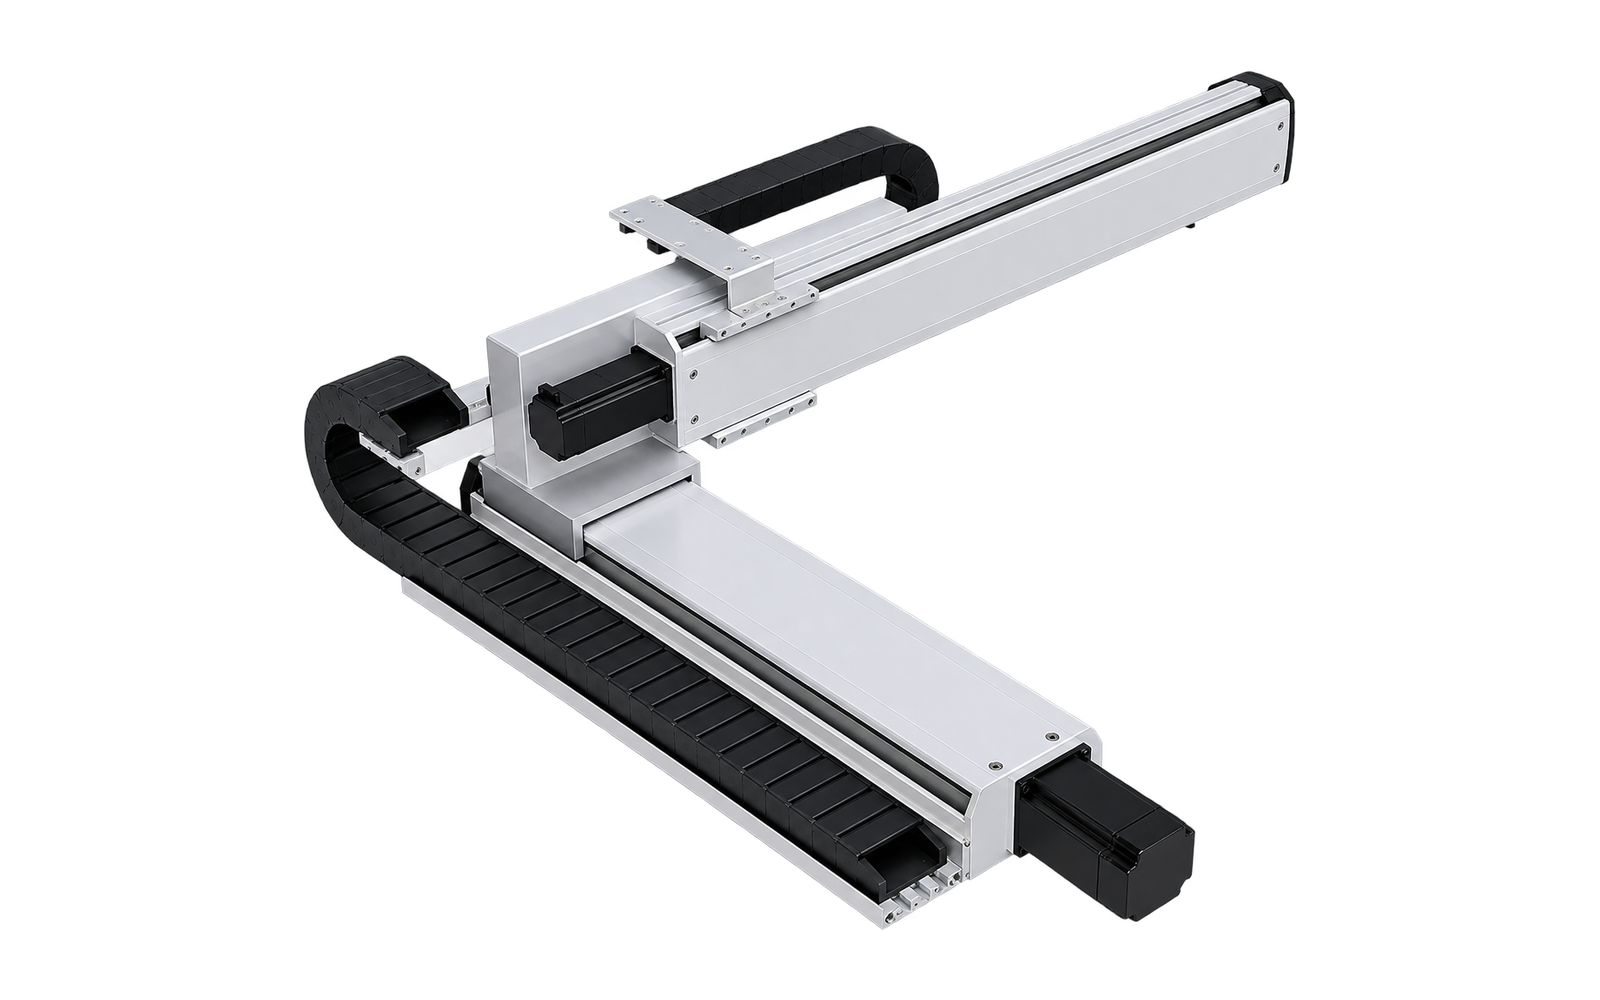
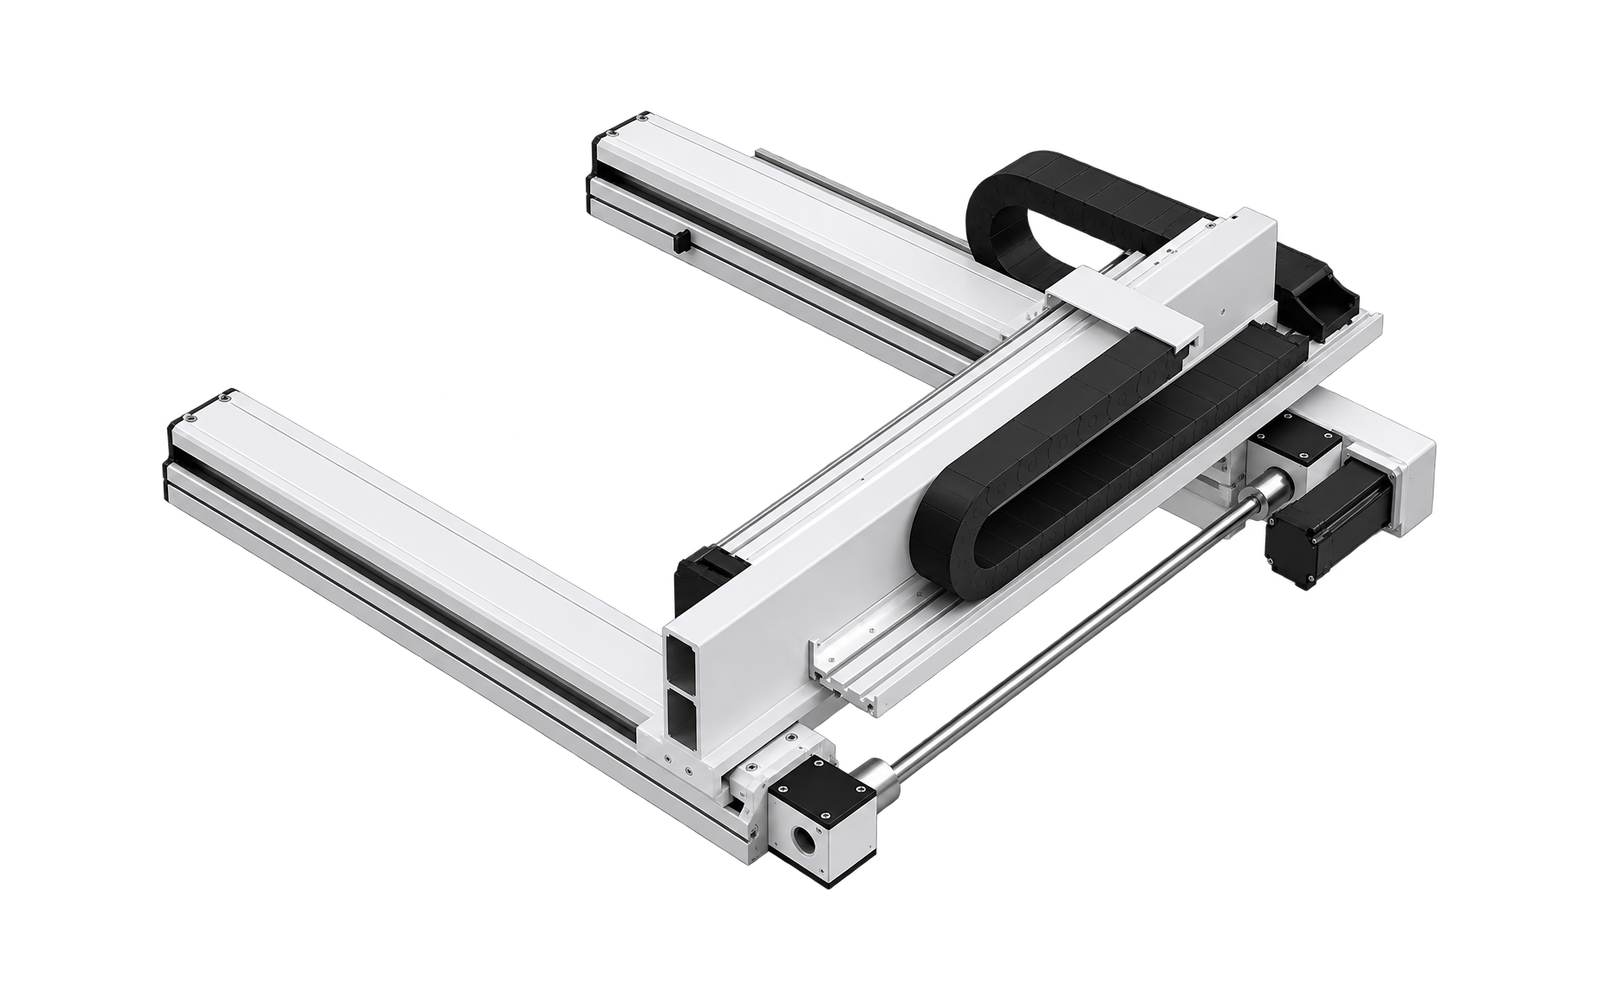
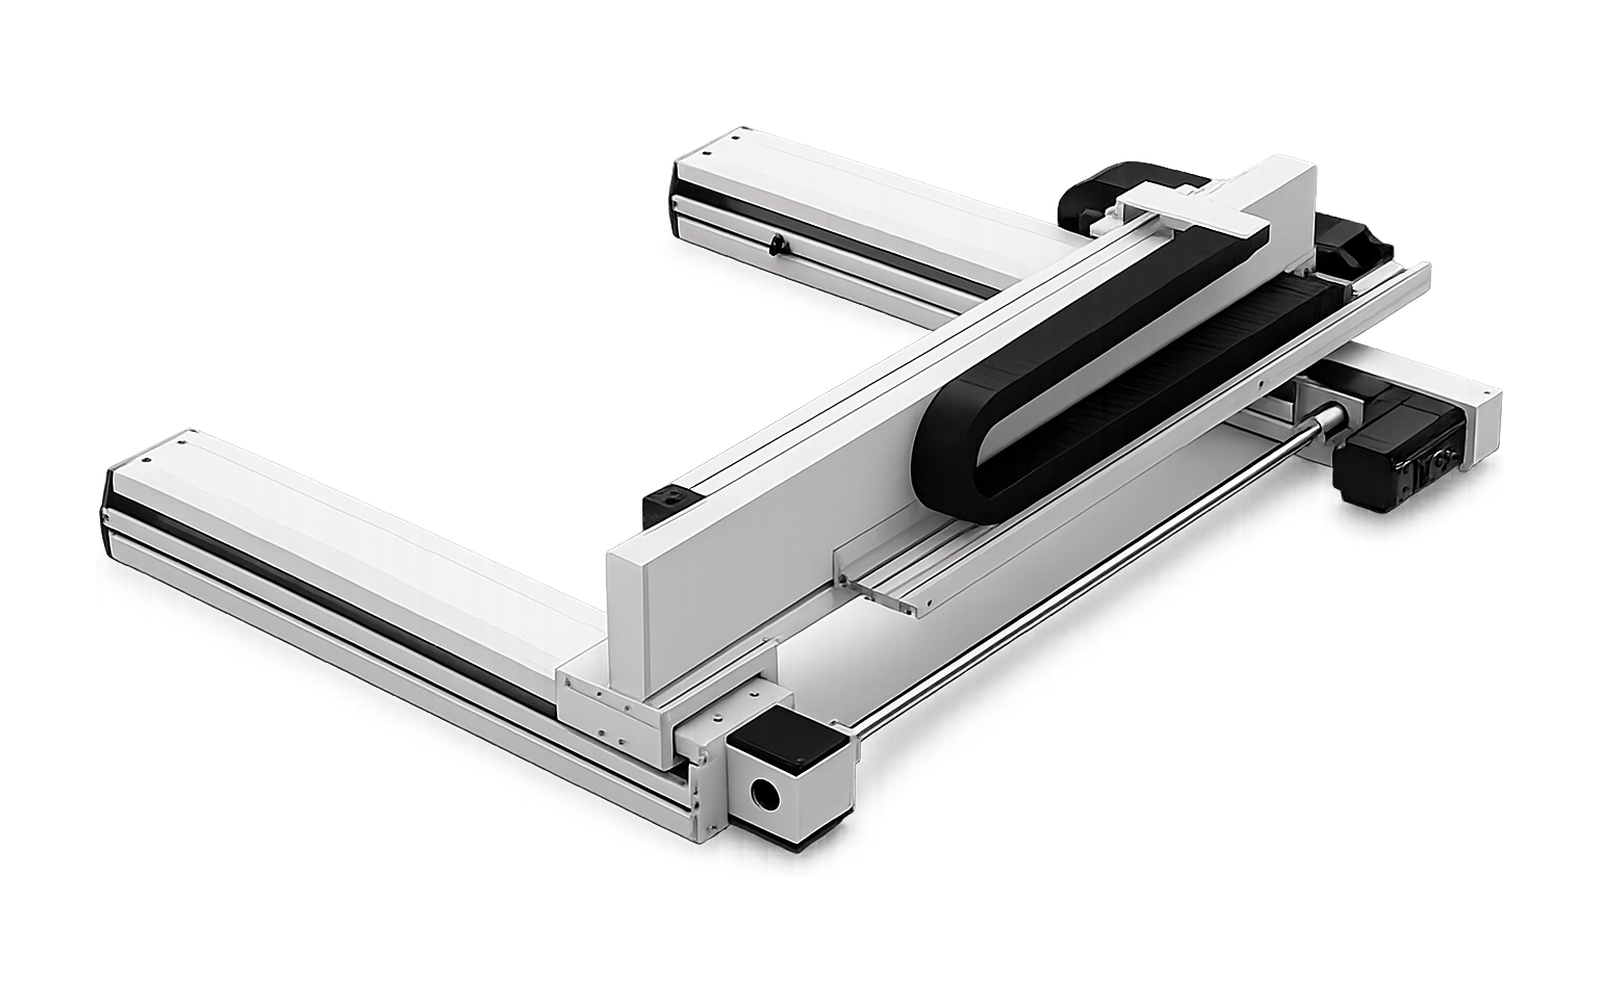
Freitragendes XY-Linearsystem mit Kugelgewindetrieb
Konfiguration mit Kugelgewindetrieb
MX-CT2-BS-01
3-Achsen-Modelle
XYZ-gesteuerte Bewegung
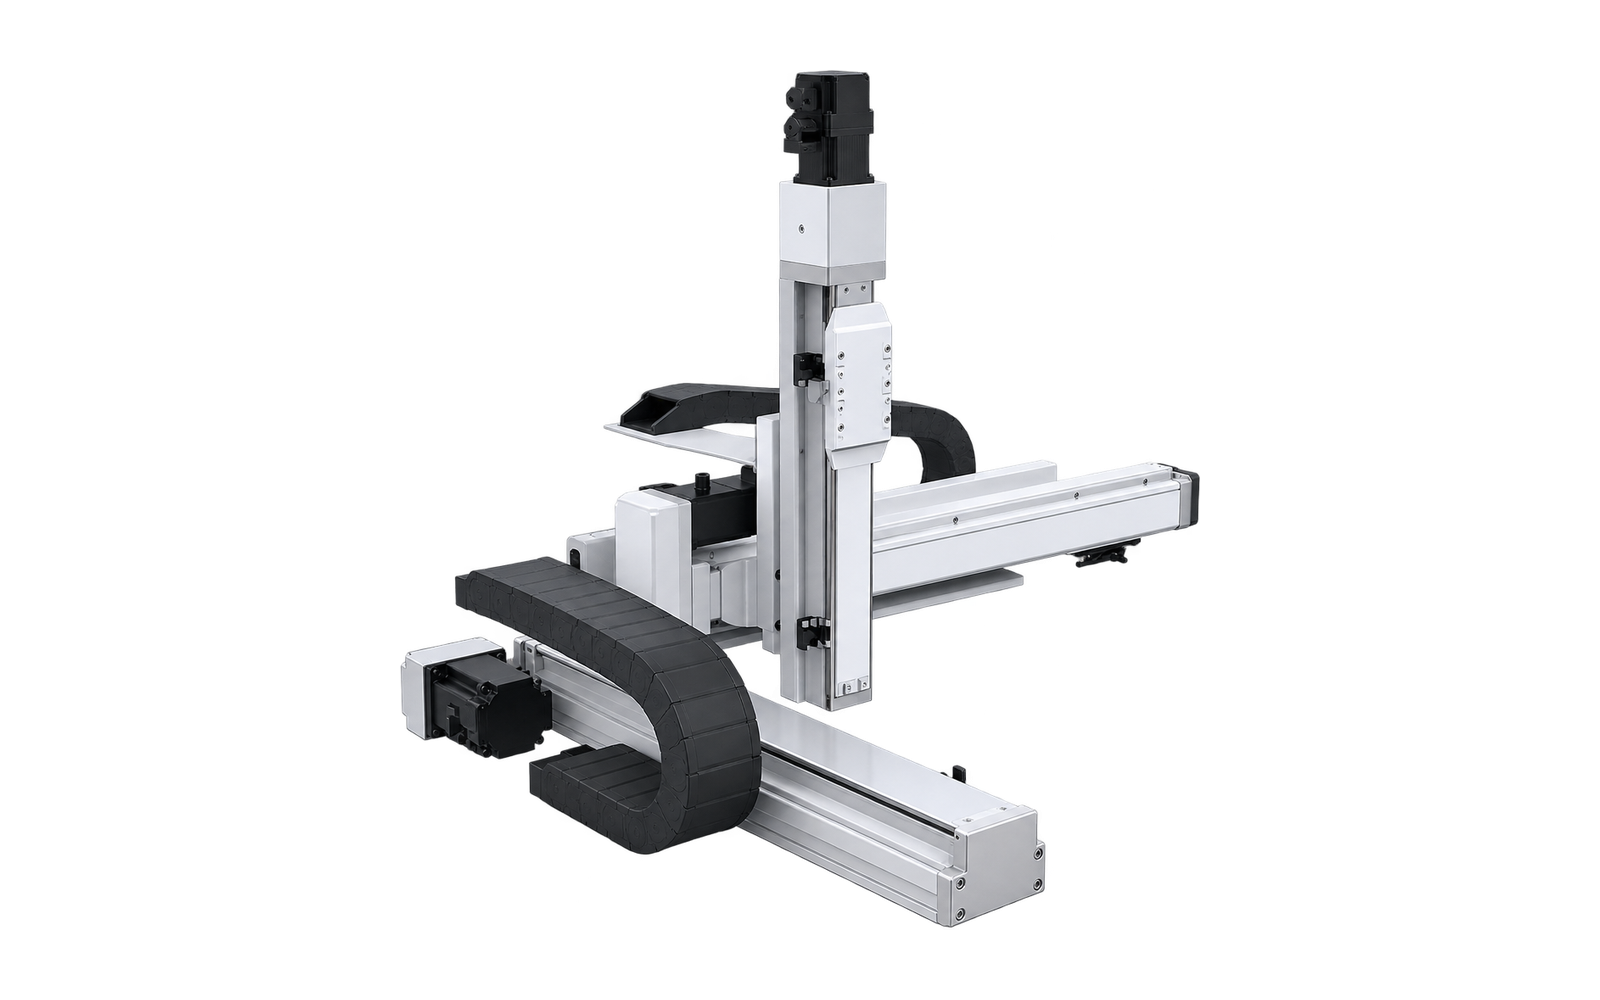
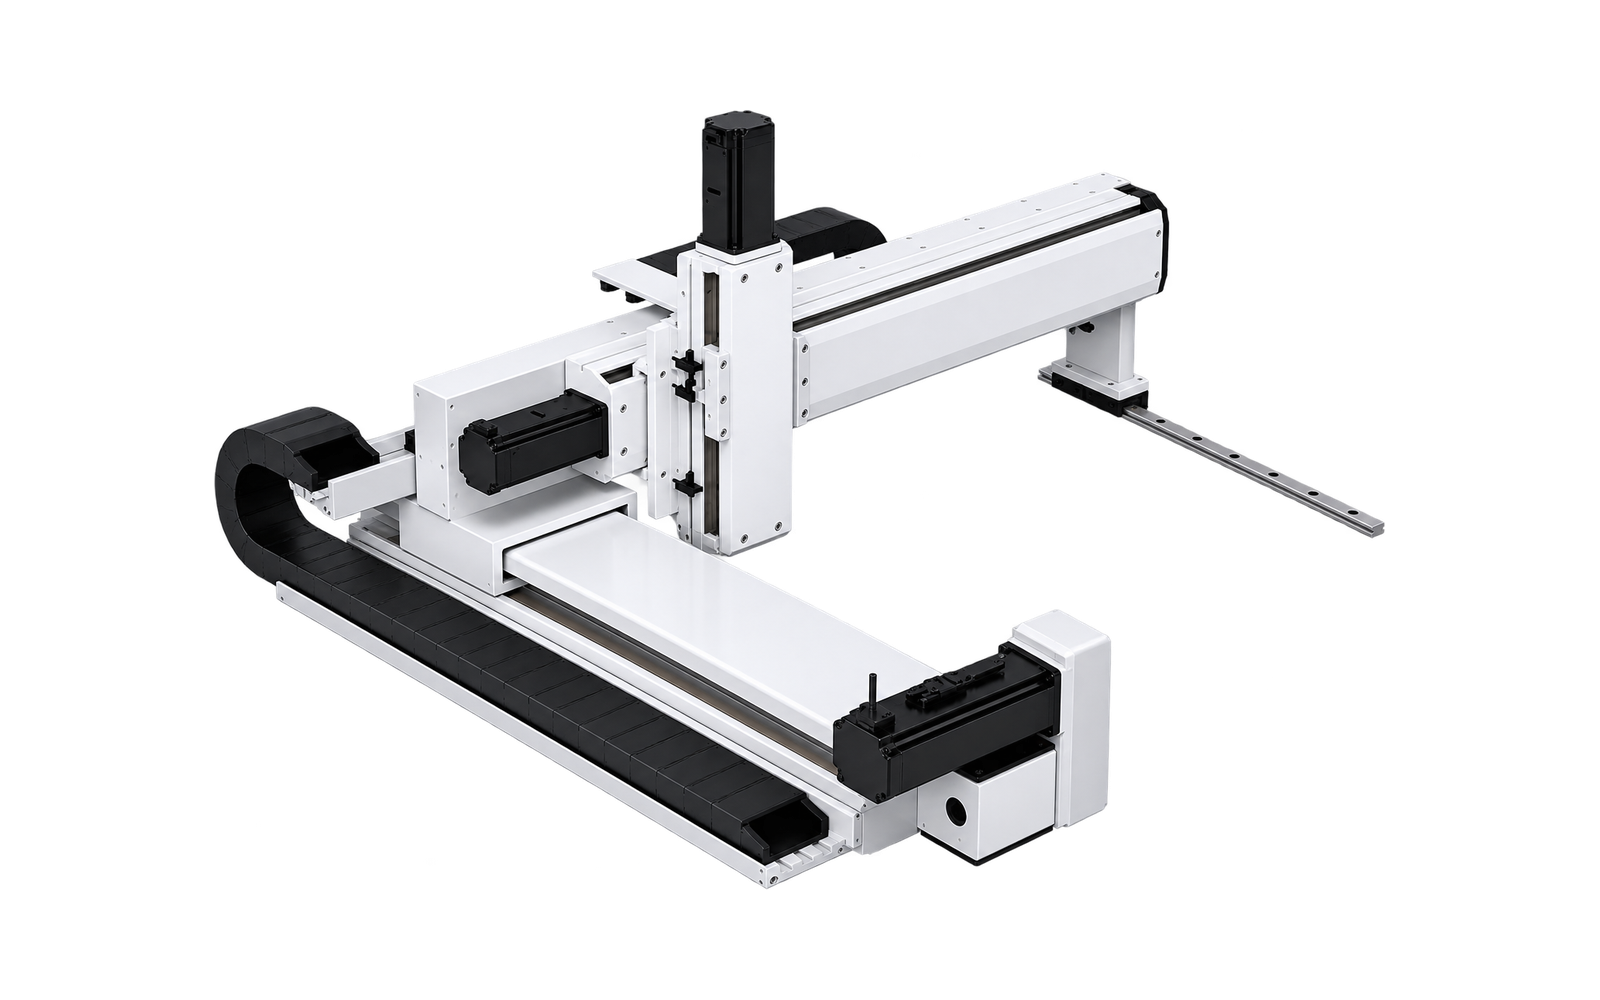
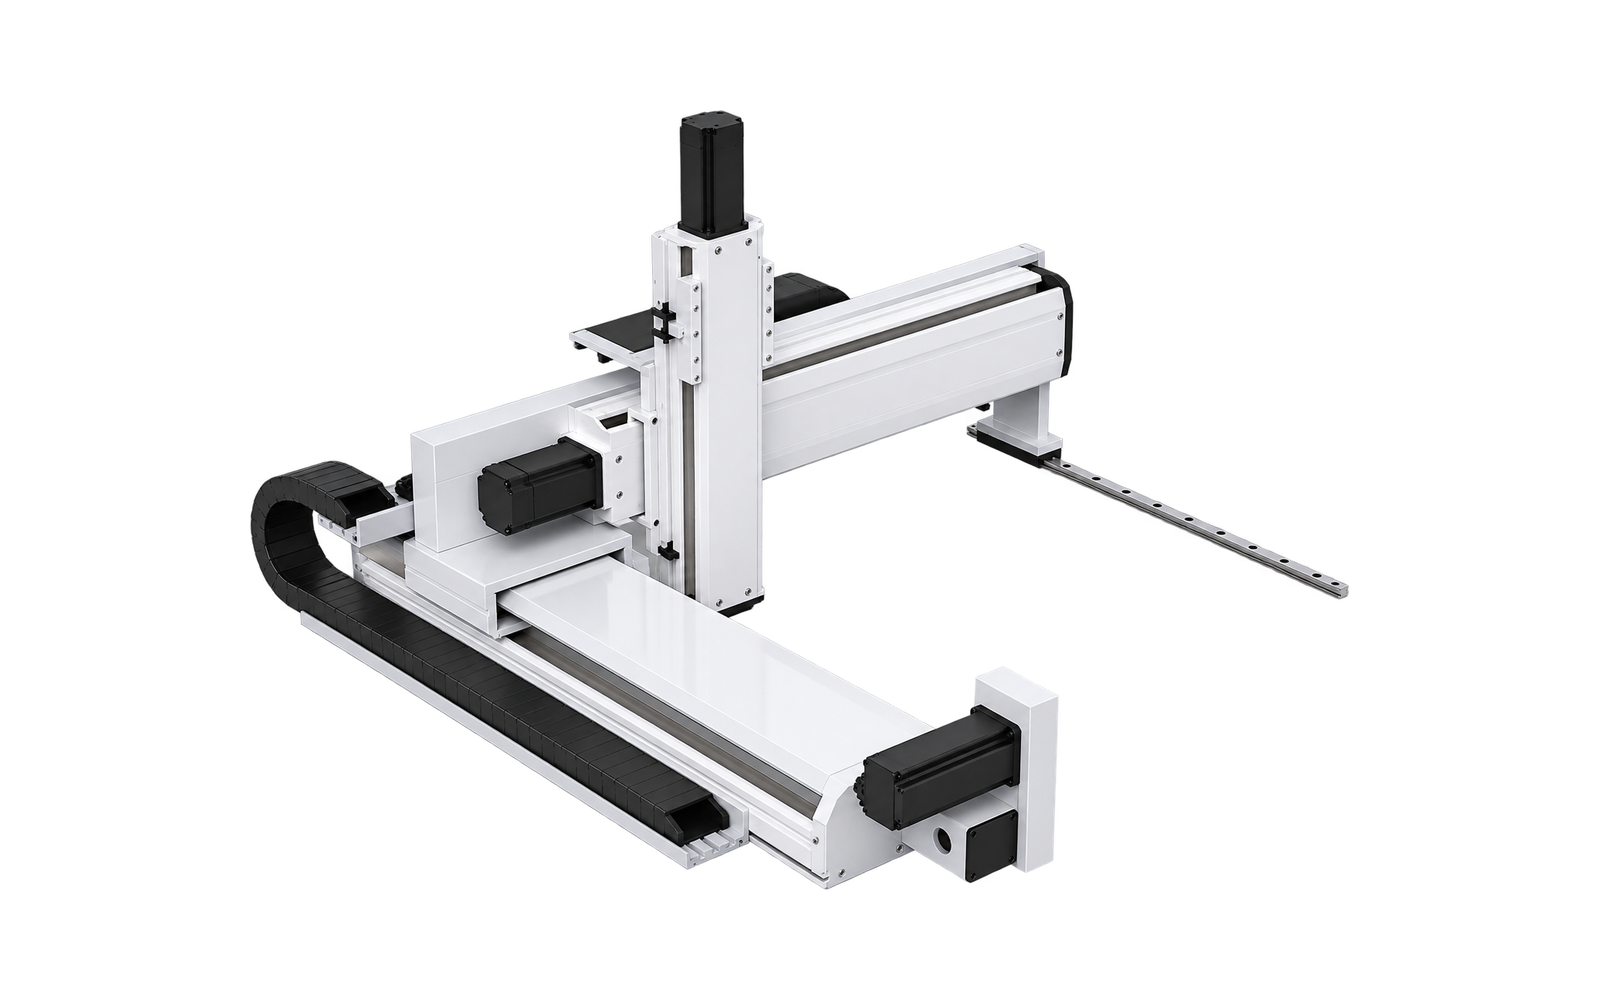
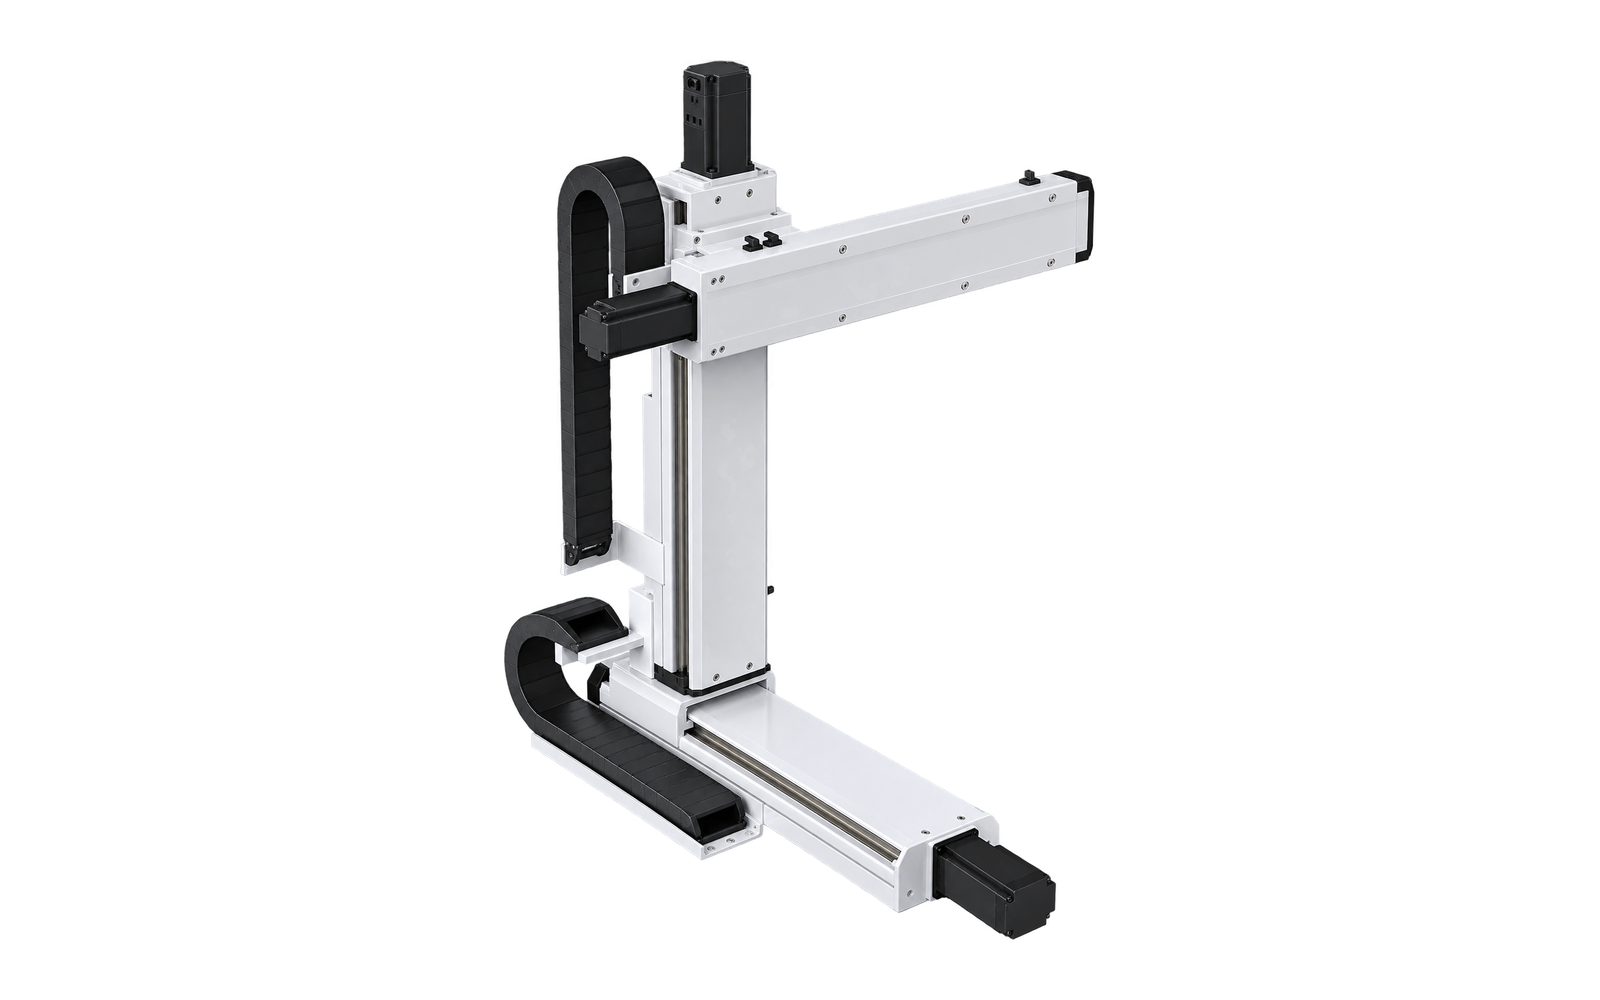
Freitragendes XYZ-Linearsystem mit Kugelgewindetrieb
Konfiguration mit integriertem Kugelgewindetrieb
MX-CT3-IB-01
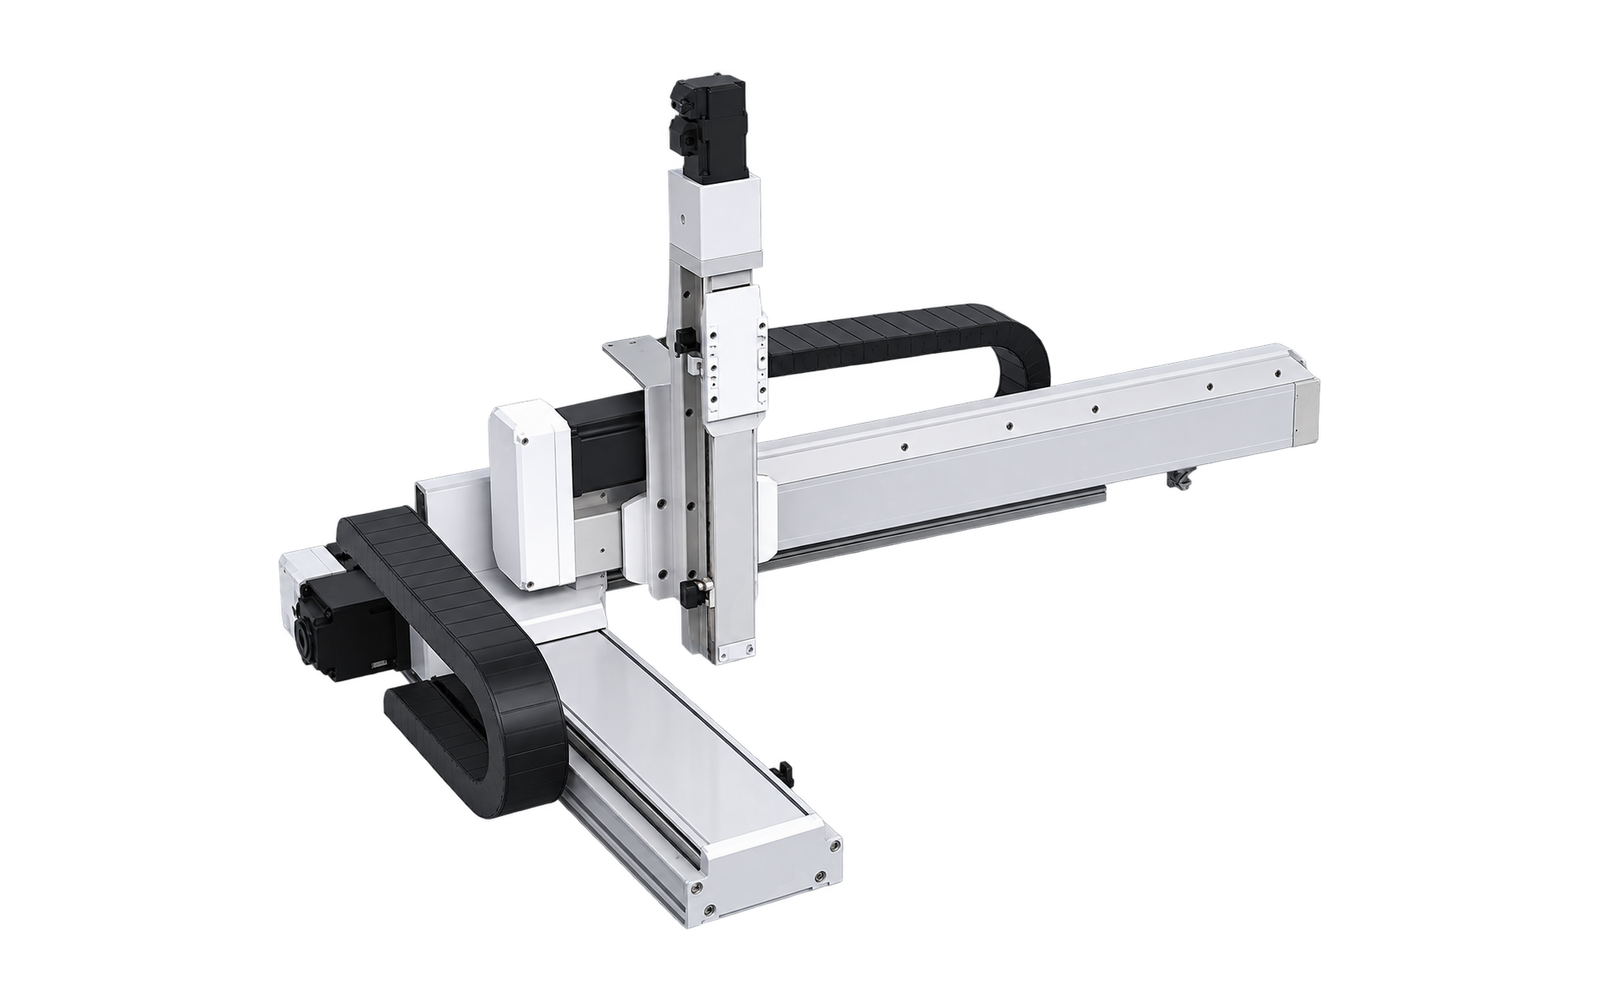
Freitragendes XYZ-Linearsystem mit Kugelgewindetrieb
Konfiguration mit integriertem Kugelgewindetrieb
MX-CT3-IB-02
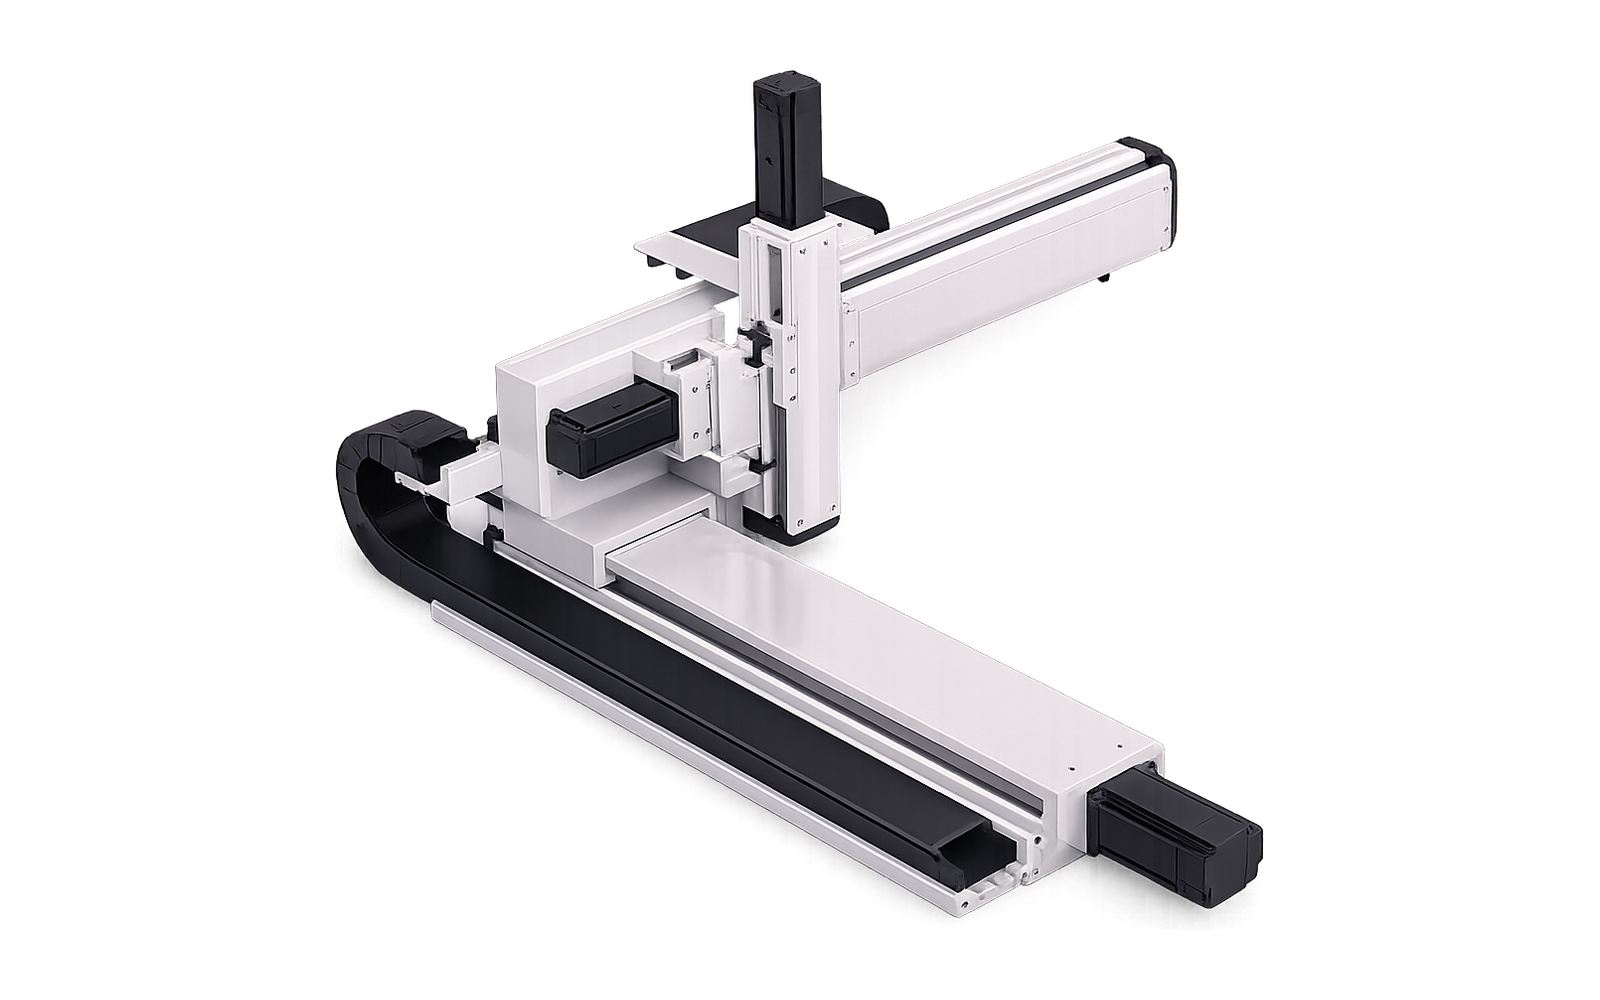
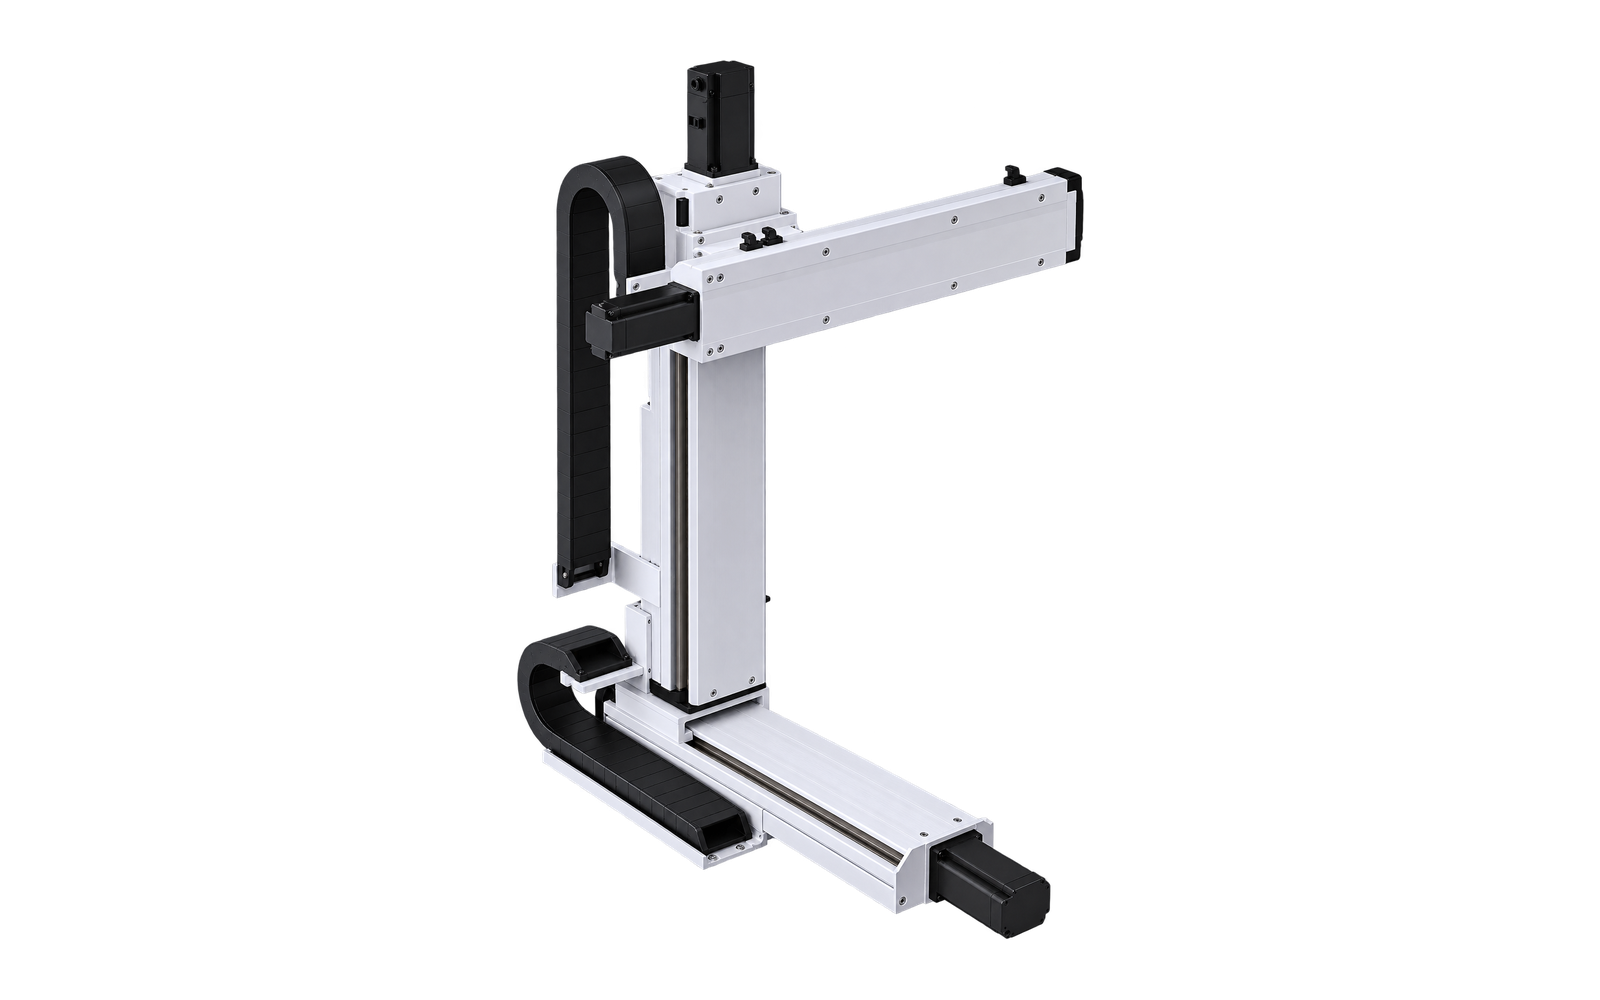
Freitragendes XYZ-Linearsystem mit Kugelgewindetrieb
Standardkonfiguration mit Kugelgewindetrieb
MX-CT3-BS-01
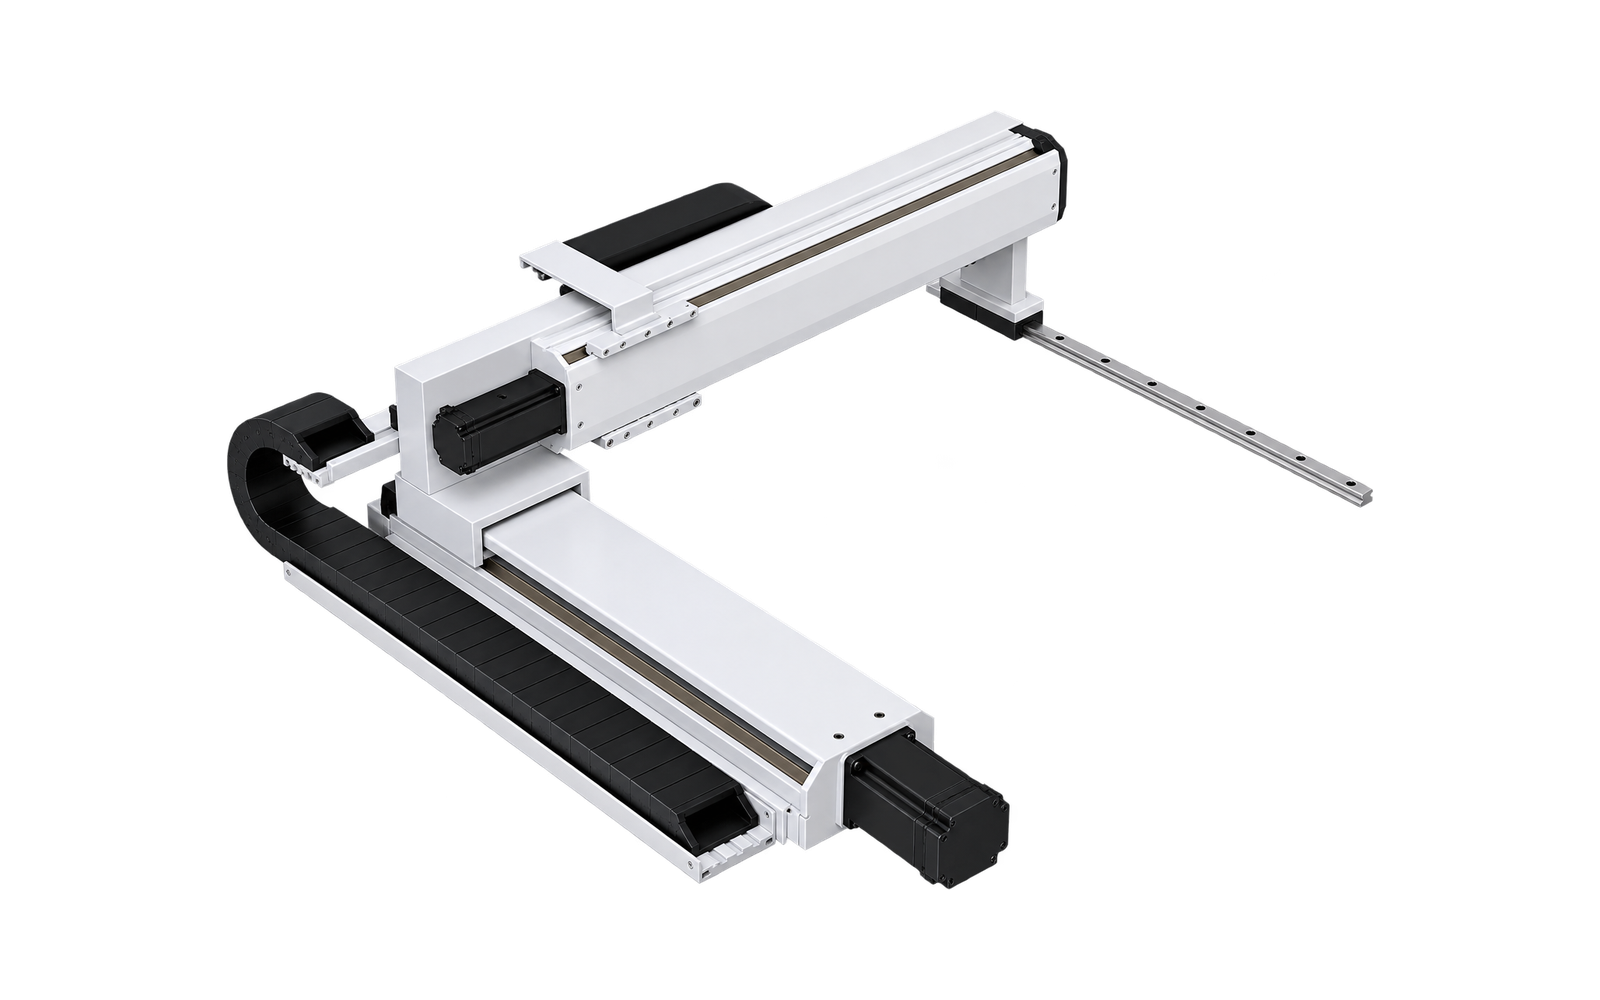
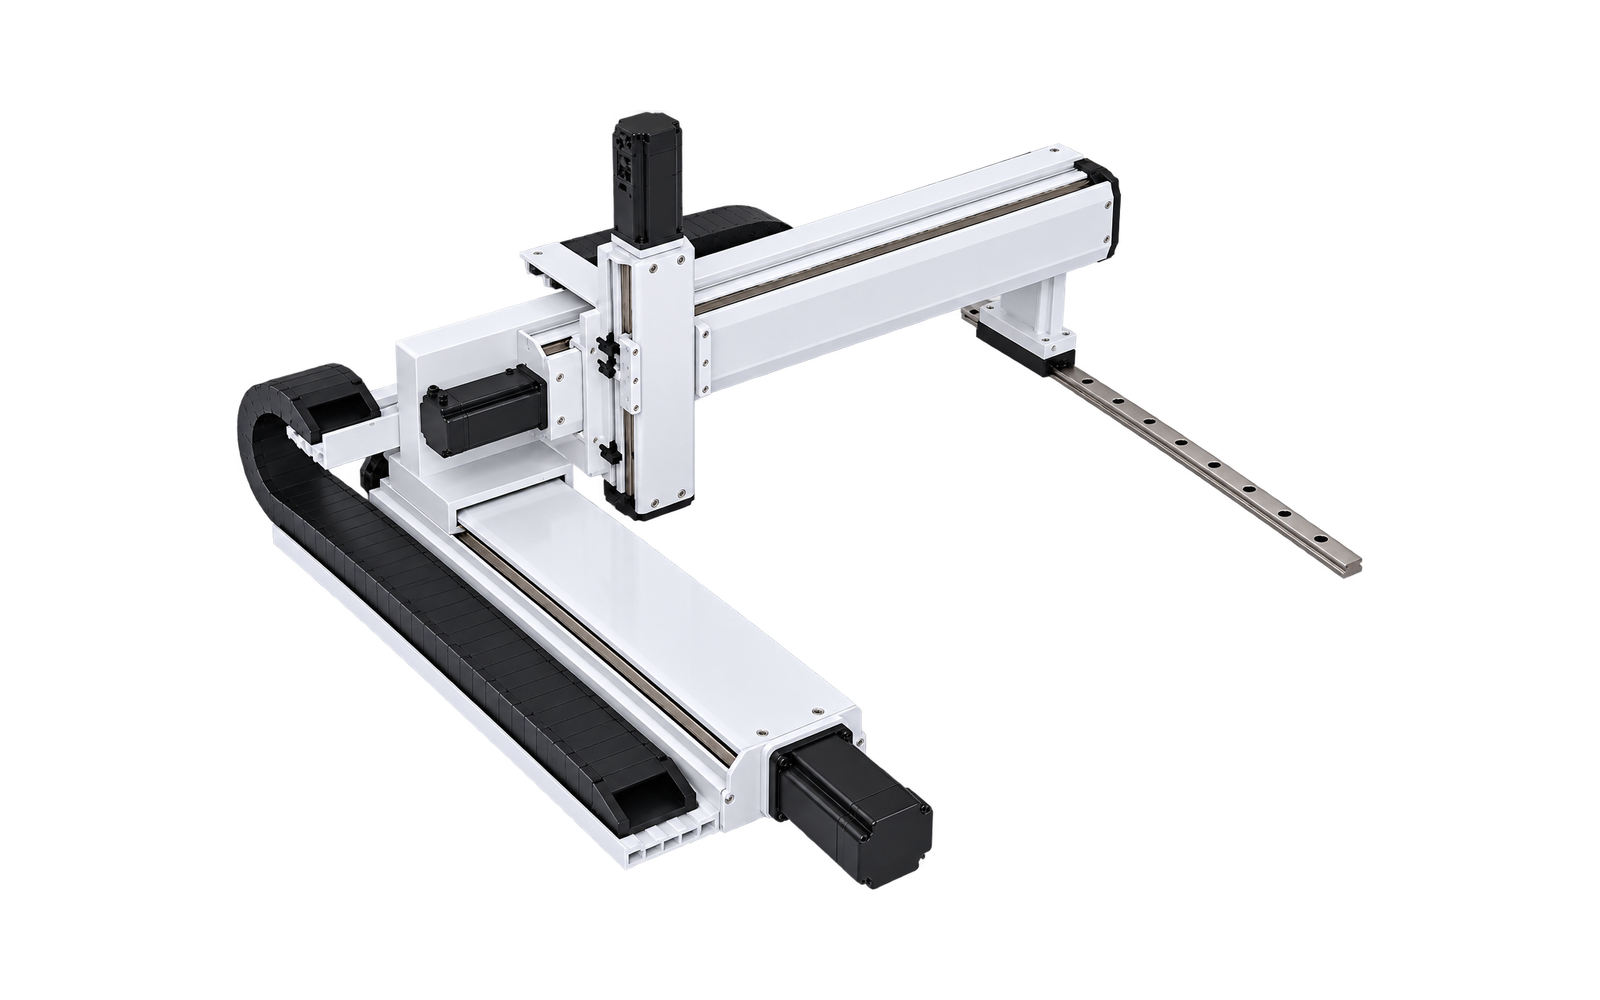
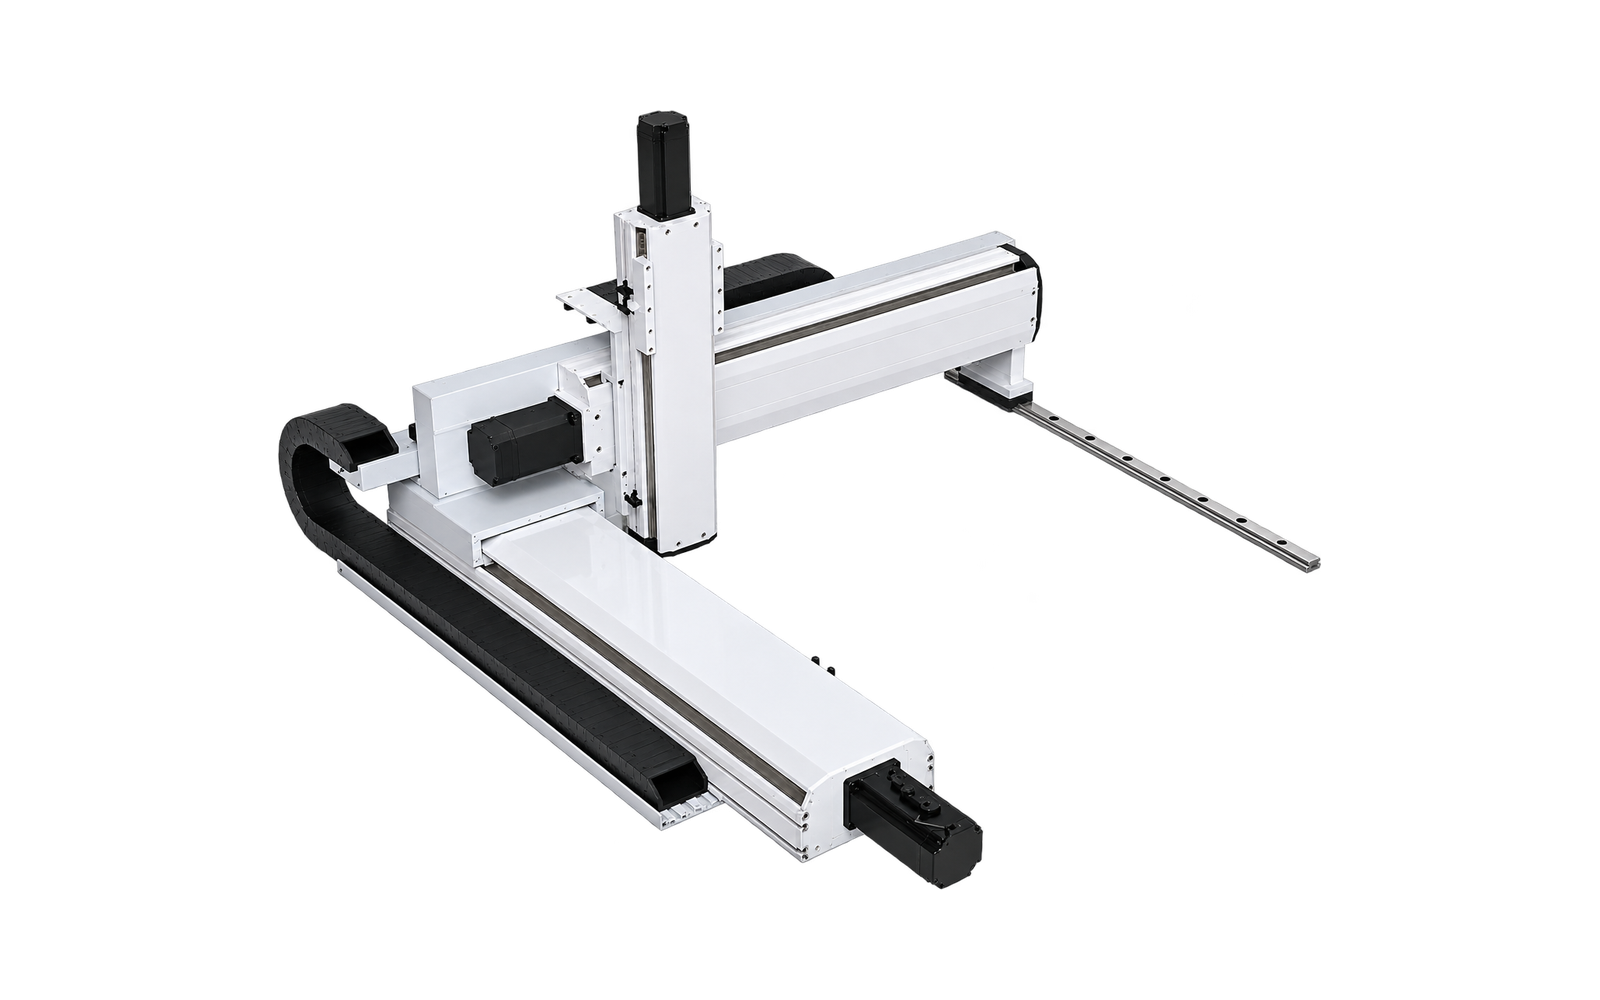
So lesen Sie den HS LINEAR-Modellcode
Das Basismodell identifiziert eine stabile mechanische Konfiguration. Das Antriebsfeld verwendet jetzt eine einheitliche Dimension: BS für Kugelgewindetrieb und HB für Hybrid: Riemen + Kugelgewindetrieb. Die eingebettete Bauweise wird als Produktmerkmal gesondert ausgewiesen.
Benötigen Sie Hilfe bei der Auswahl eines Mehrachsenmodells?
Senden Sie benötigte Hübe, bewegte Last, Lastschwerpunkt, Geschwindigkeit, Zykluszeit, Einbaulage, Motorpräferenz und Endwerkzeug. HS LINEAR prüft Architektur und Konfigurationsgrenzen.
* Referenznutzlasten sind vorläufige Katalogmaxima und können je nach Hub der Trägerachse, Werkzeuggeometrie, Schwerpunkt, Beschleunigung, Montage und Arbeitszyklus variieren. Die endgültige Auswahl erfordert eine technische Prüfung und eine genehmigte Zeichnung.
„2-Achsen“ und „3-Achsen“ beschreiben gesteuerte kartesische Achsen. Portal mit Doppel-X-Achse verfügt über zwei gesteuerte Achsen, verwendet jedoch drei Linearantriebe, da sich die beiden X-Aktuatoren synchron bewegen.


