X
Pohon s kuličkovým šroubemOsa X · BSFE080
Základní osa s dlouhým pojezdem
- Cestovní dosah
- 50–1100 mm
- Vedení s kuličkovým šroubem
- 10 mm
- Maximální rychlost
- 500 mm/s
- Opakovatelnost os
- ±0.01 mm
- Reference motoru
- 400 W
Platforma pro polohování osy 3 s jasně definovanými rolemi pohybu X, Y a Z. Vyberte dráhu, orientaci na straně motoru, pohybový balíček a rozsah dodávky pro technickou nabídku.
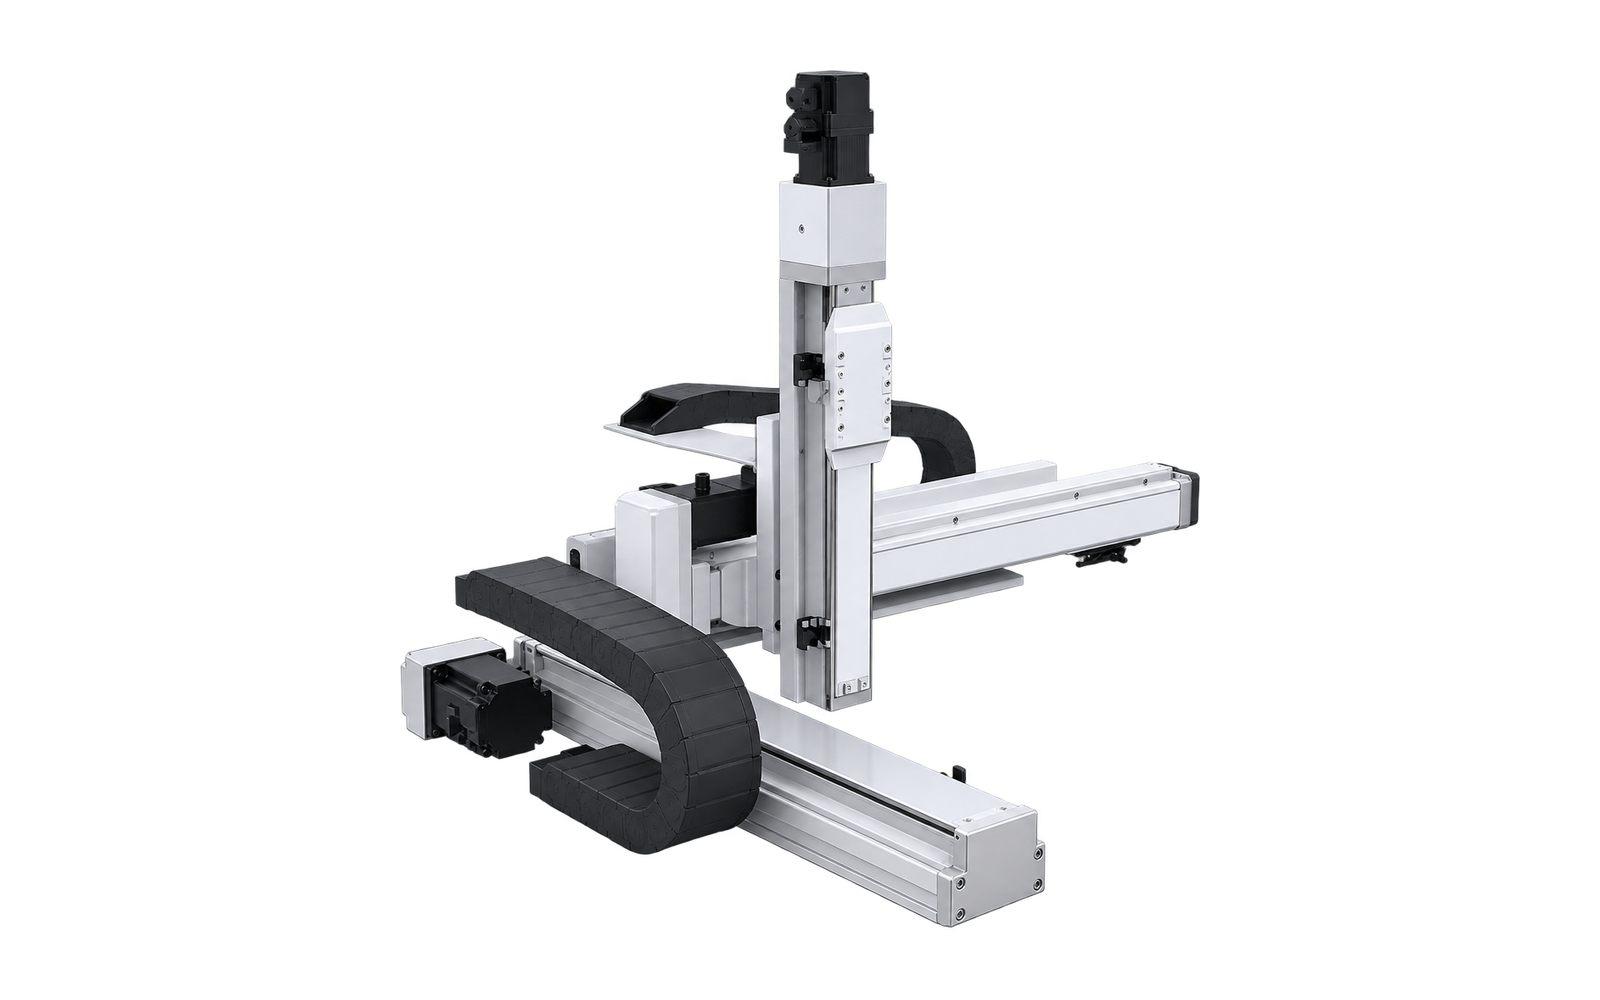
Rodiny os a principy pohonu jsou pro tuto platformu pevně dané. Možnosti cestování a projektu jsou vybrány níže.
Základní osa s dlouhým pojezdem
Příčná pojezdová osa
Vertikální osa procesu
Použijte tabulku a živé shrnutí společně. Konečná vhodnost také závisí na těžišti, zrychlení a pracovním cyklu.
Aktuální kombinace cestování je zvýrazněna.
| Y \ Z (mm) | 50 | 100 | 150 | 200 | 250 |
|---|---|---|---|---|---|
| 100 | 8 | 8 | 8 | 8 | 8 |
| 150 | 8 | 8 | 8 | 7.8 | 7.6 |
| 200 | 7.5 | 7.3 | 7.1 | 6.9 | 6.7 |
| 250 | 7 | 6.6 | 6.2 | 6 | 5.8 |
| 300 | 6.5 | 5.9 | 5.3 | 5.1 | 4.9 |
| 350 | 5 | 4.4 | 3.8 | 3.6 | 3.4 |
| 400 | 3 | 2.8 | 2.6 | 2.4 | 2.2 |
| 450 | 2 | 1.8 | 1.6 | 1.4 | 1.2 |
| 500 | 1 | 0.8 | 0.6 | 0.5 | 0.5 |
Zaznamenejte si informace potřebné pro diskuzi o nabídce. Tento odkaz není konečným označením produktu.
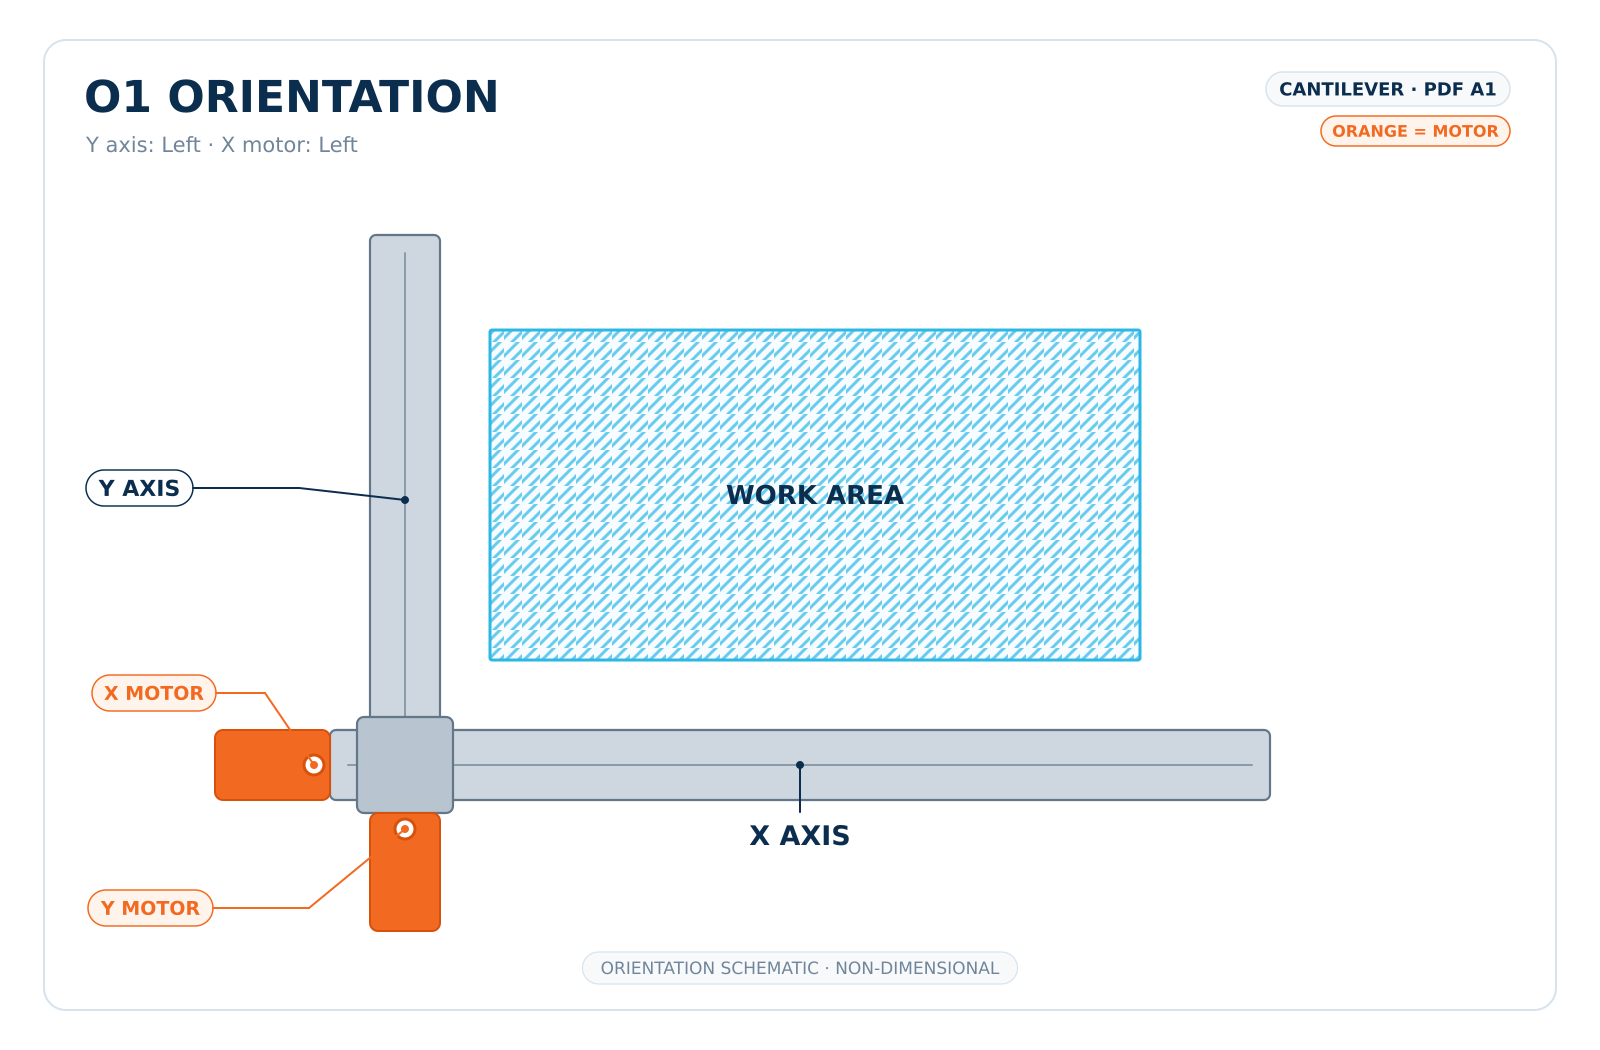
Směrové schéma identifikuje uspořádání; konstrukční výkres v plné šířce nese rozměrový detail.
Schéma identifikace směru. Pro rozměry použijte níže uvedený nákres.
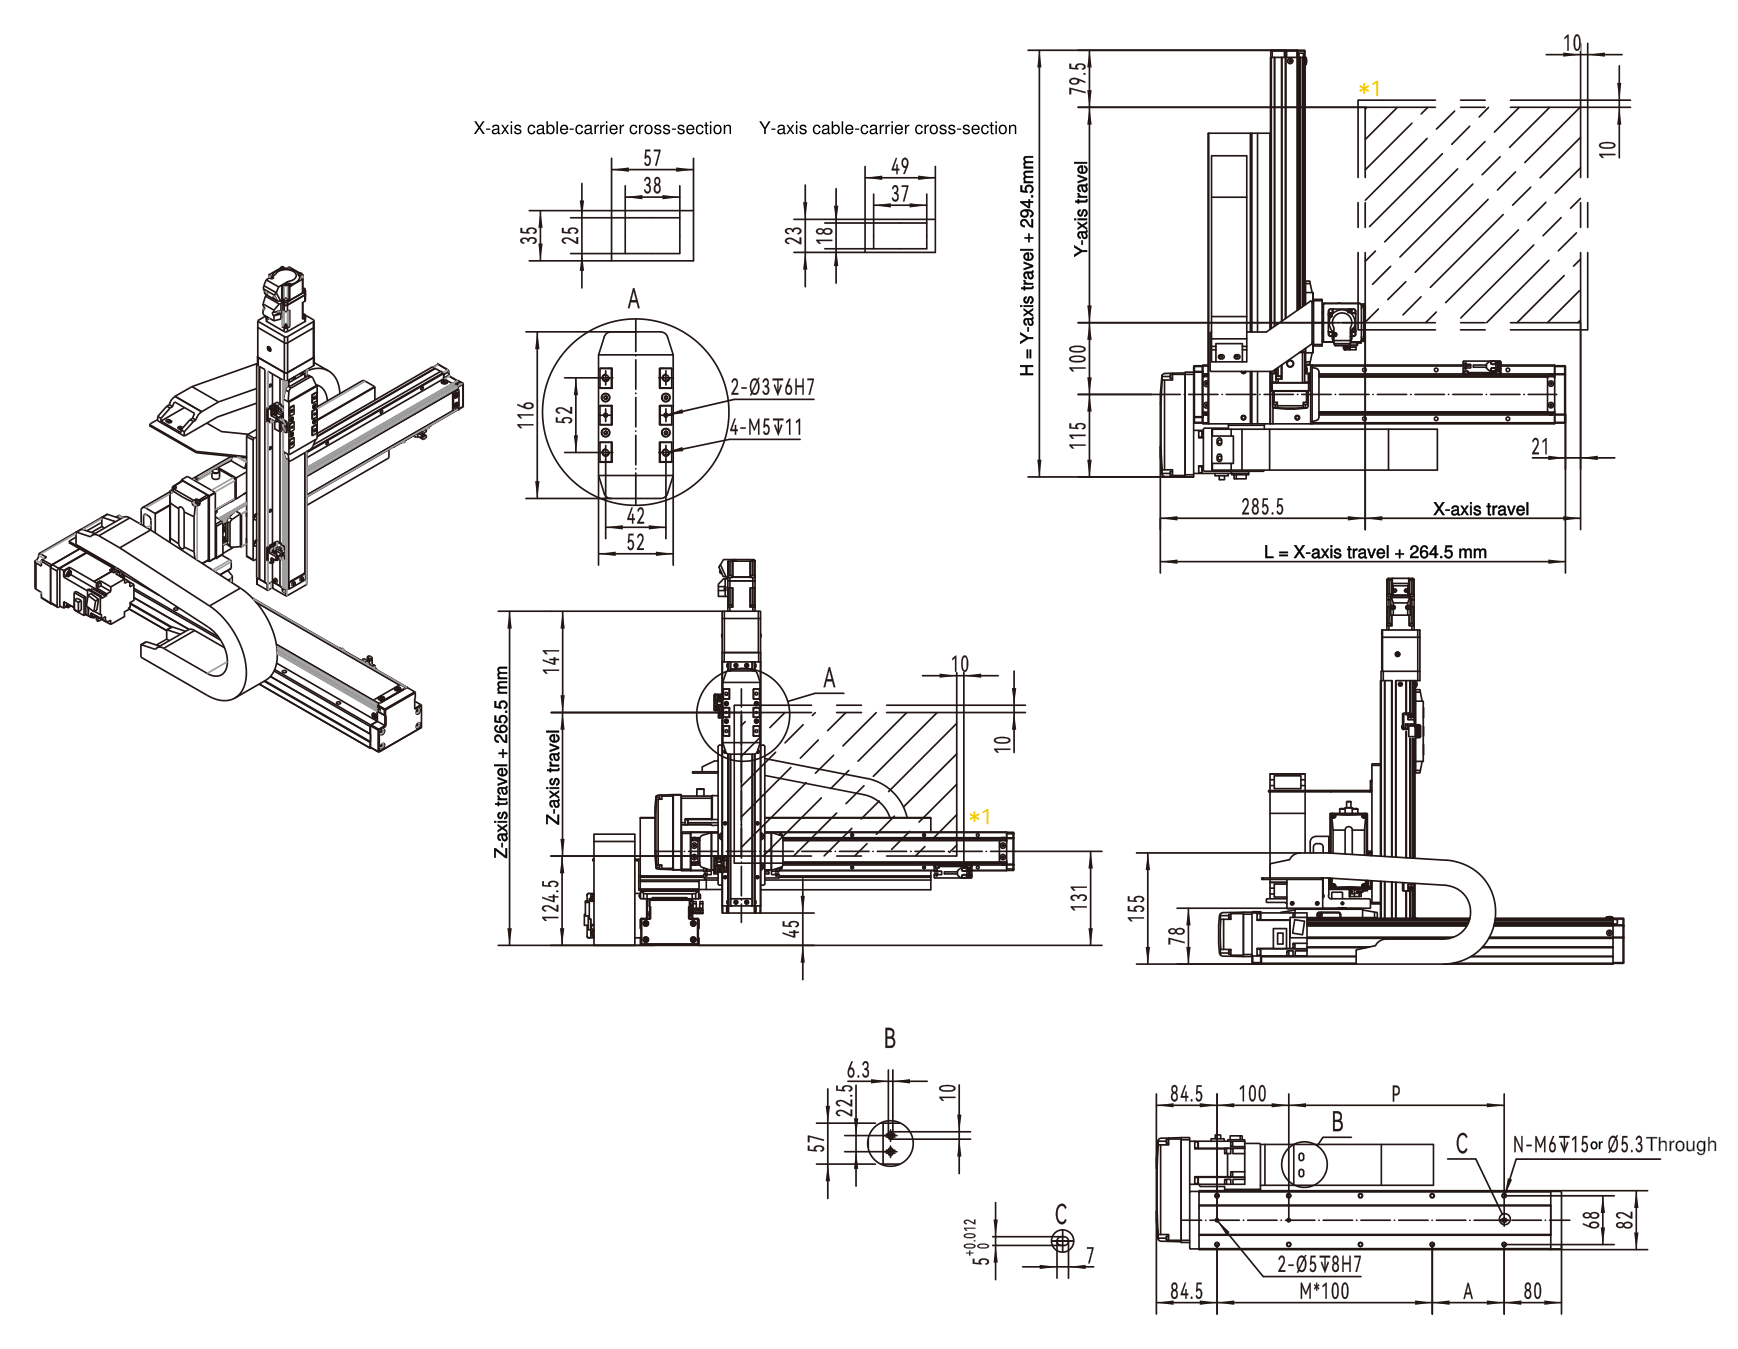
Rozměry s písmeny odpovídat popiskům na technickém výkresu v plné šířce; M = počet uvedených intervalů montážních roztečí; N = počet montážních otvorů v montážním vzoru osy.
| Cestování X (mm) | 50 | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| L (mm) | 314.5 | 364.5 | 414.5 | 464.5 | 514.5 | 564.5 | 614.5 | 664.5 | 714.5 | 764.5 | 814.5 | 864.5 | 914.5 | 964.5 | 1014.5 | 1064.5 | 1114.5 | 1164.5 | 1214.5 | 1264.5 | 1314.5 | 1364.5 |
| A (mm) | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 |
| M | 1 | 1 | 2 | 2 | 3 | 3 | 4 | 4 | 5 | 5 | 6 | 6 | 7 | 7 | 8 | 8 | 9 | 9 | 10 | 10 | 11 | 11 |
| N | 6 | 6 | 8 | 8 | 10 | 10 | 12 | 12 | 14 | 14 | 16 | 16 | 18 | 18 | 20 | 20 | 22 | 22 | 24 | 24 | 26 | 26 |
| P (mm) | 50 | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 |
| Maximální rychlost (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Rozměry s písmeny odpovídat popiskům na technickém výkresu v plné šířce.
| Cestování Y (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| H (mm) | 394.5 | 444.5 | 494.5 | 544.5 | 594.5 | 644.5 | 694.5 | 744.5 | 794.5 |
| Maximální rychlost (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Zobrazený rozsah výběru: 50–250 mm.Podrobné instalační rozměry jsou potvrzeny na schváleném projektovém výkresu pro vybraný pojezd.
Umožněte vedení prostoru pro pohyb napájecích, signálních a senzorových kabelů. Velikost nosiče a podrobnosti o instalaci jsou potvrzeny cestovním a dodacím rozsahem.
Konečná vhodnost závisí na skutečném zatížení a profilu pohybu.
Skenování a měření v definované pracovní oblasti.
Opakovatelné bodové polohování nástrojů nebo obrobků.
Řízený pohyb dráhy pro úkoly dávkování, potahování nebo lehkého procesu.
Reference RFQ a požadavky na aplikaci budou zahrnuty v e-mailu.


