X
Привод із кульковою гвинтовою передачеюВісь X · BSFE080
Основна вісь з великим ходом
- Дальність подорожі
- 50–1100 mm
- Кульково-гвинтовий свинець
- 10 mm
- Максимальна швидкість
- 500 mm/s
- Повторюваність осі
- ±0.01 mm
- Довідка двигуна
- 400 W
Платформа позиціонування по осі 3 із чітко визначеними ролями руху X, Y та Z. Виберіть пересування, орієнтацію з боку двигуна, пакет руху та обсяг поставки для інженерної пропозиції.
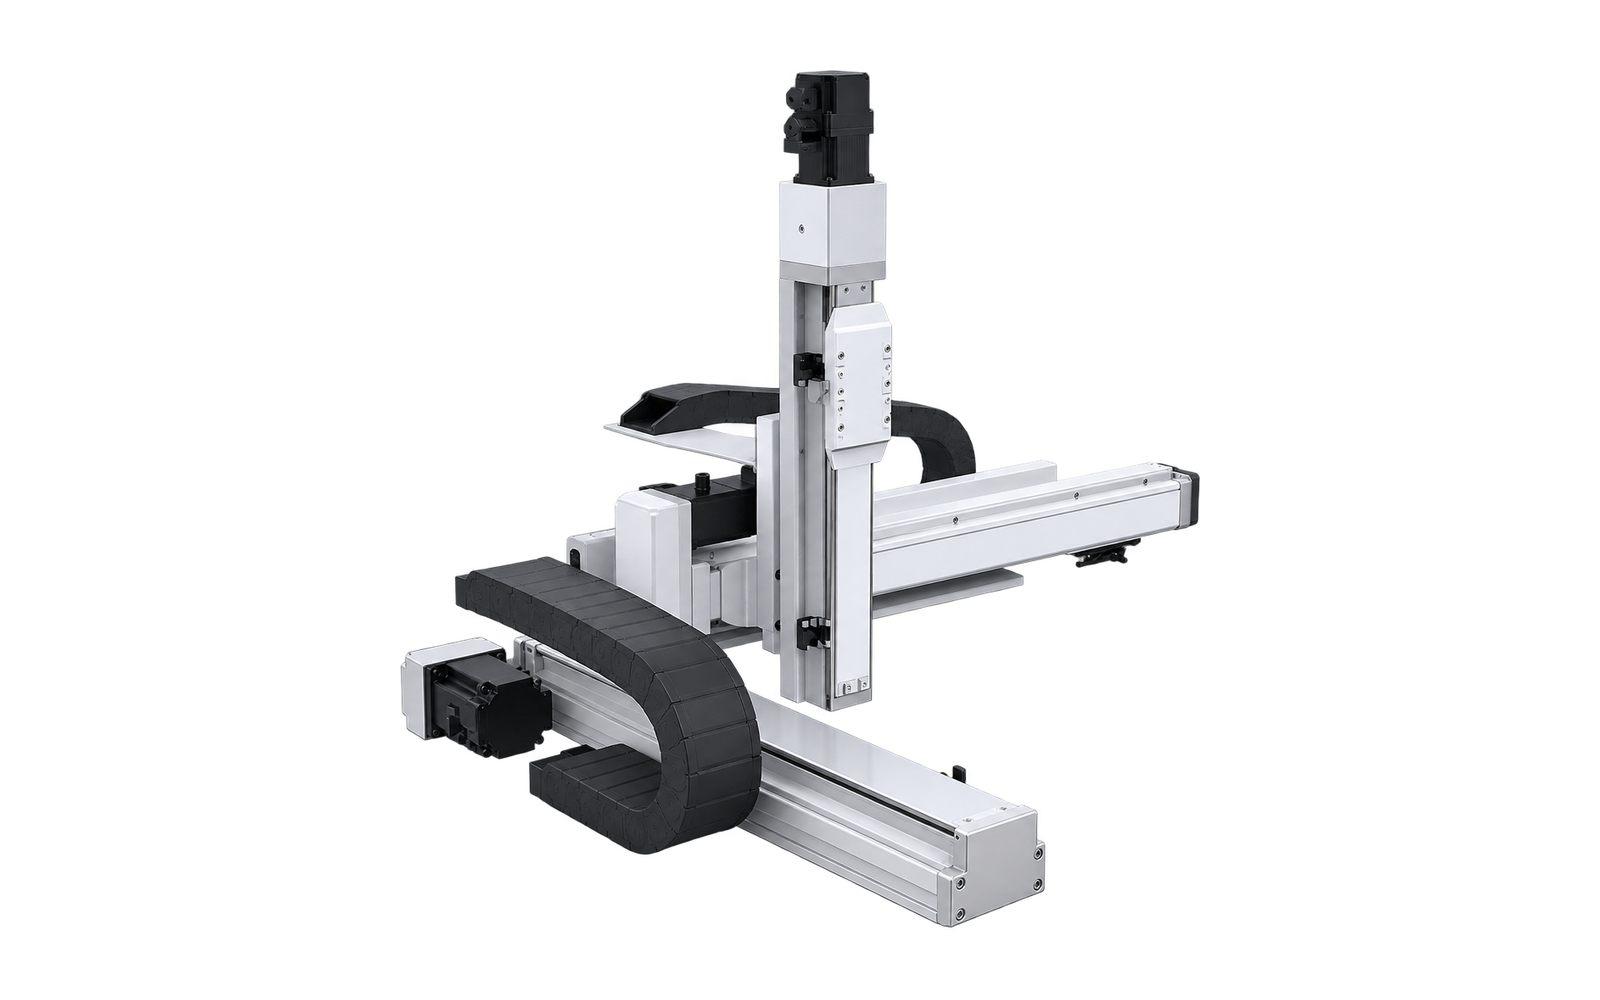
Сімейства осей і принципи приводу фіксовані для цієї платформи. Варіанти подорожей і проектів вибрані нижче.
Основна вісь з великим ходом
Перехресний хід осі
Вертикальна вісь процесу
Використовуйте таблицю та живе резюме разом. Кінцева придатність також залежить від центру навантаження, прискорення та робочого циклу.
Поточна комбінація подорожі виділена.
| Y \ Z (mm) | 50 | 100 | 150 | 200 | 250 |
|---|---|---|---|---|---|
| 100 | 8 | 8 | 8 | 8 | 8 |
| 150 | 8 | 8 | 8 | 7.8 | 7.6 |
| 200 | 7.5 | 7.3 | 7.1 | 6.9 | 6.7 |
| 250 | 7 | 6.6 | 6.2 | 6 | 5.8 |
| 300 | 6.5 | 5.9 | 5.3 | 5.1 | 4.9 |
| 350 | 5 | 4.4 | 3.8 | 3.6 | 3.4 |
| 400 | 3 | 2.8 | 2.6 | 2.4 | 2.2 |
| 450 | 2 | 1.8 | 1.6 | 1.4 | 1.2 |
| 500 | 1 | 0.8 | 0.6 | 0.5 | 0.5 |
Запишіть інформацію, необхідну для обговорення пропозиції. Це посилання не є кінцевим позначенням продукту.
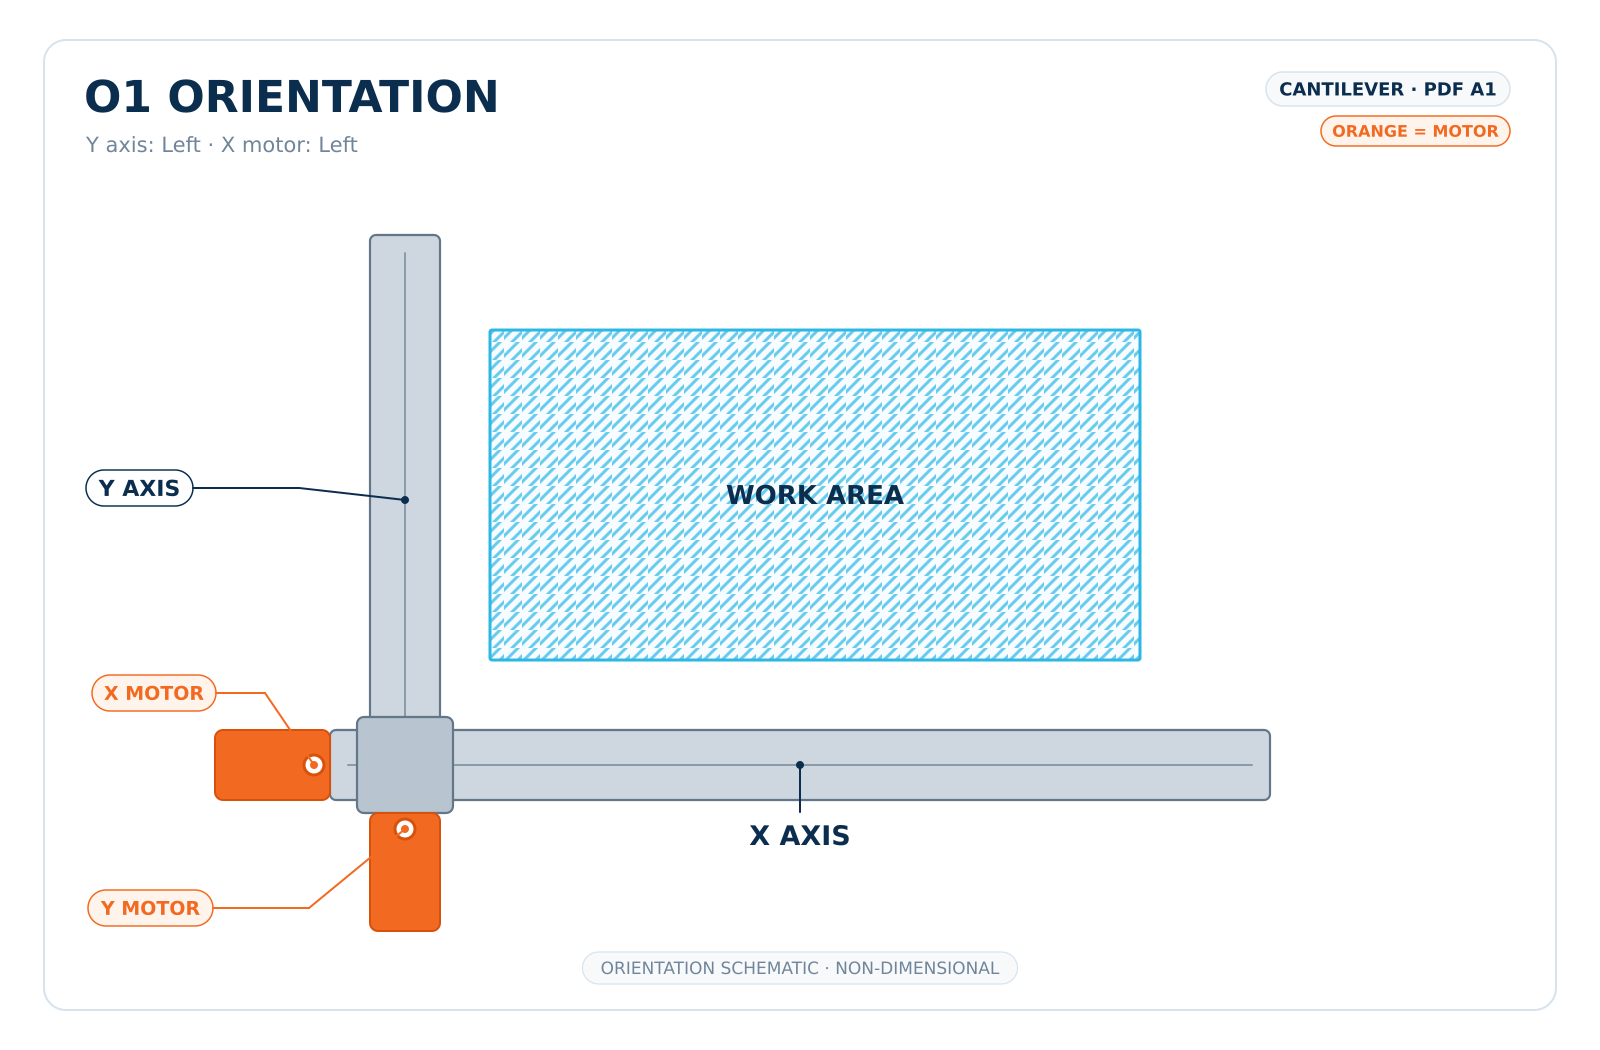
Схема напрямку визначає розташування; інженерне креслення на всю ширину містить розмірні деталі.
Схема визначення напрямку. Використовуйте креслення нижче для визначення розмірів.
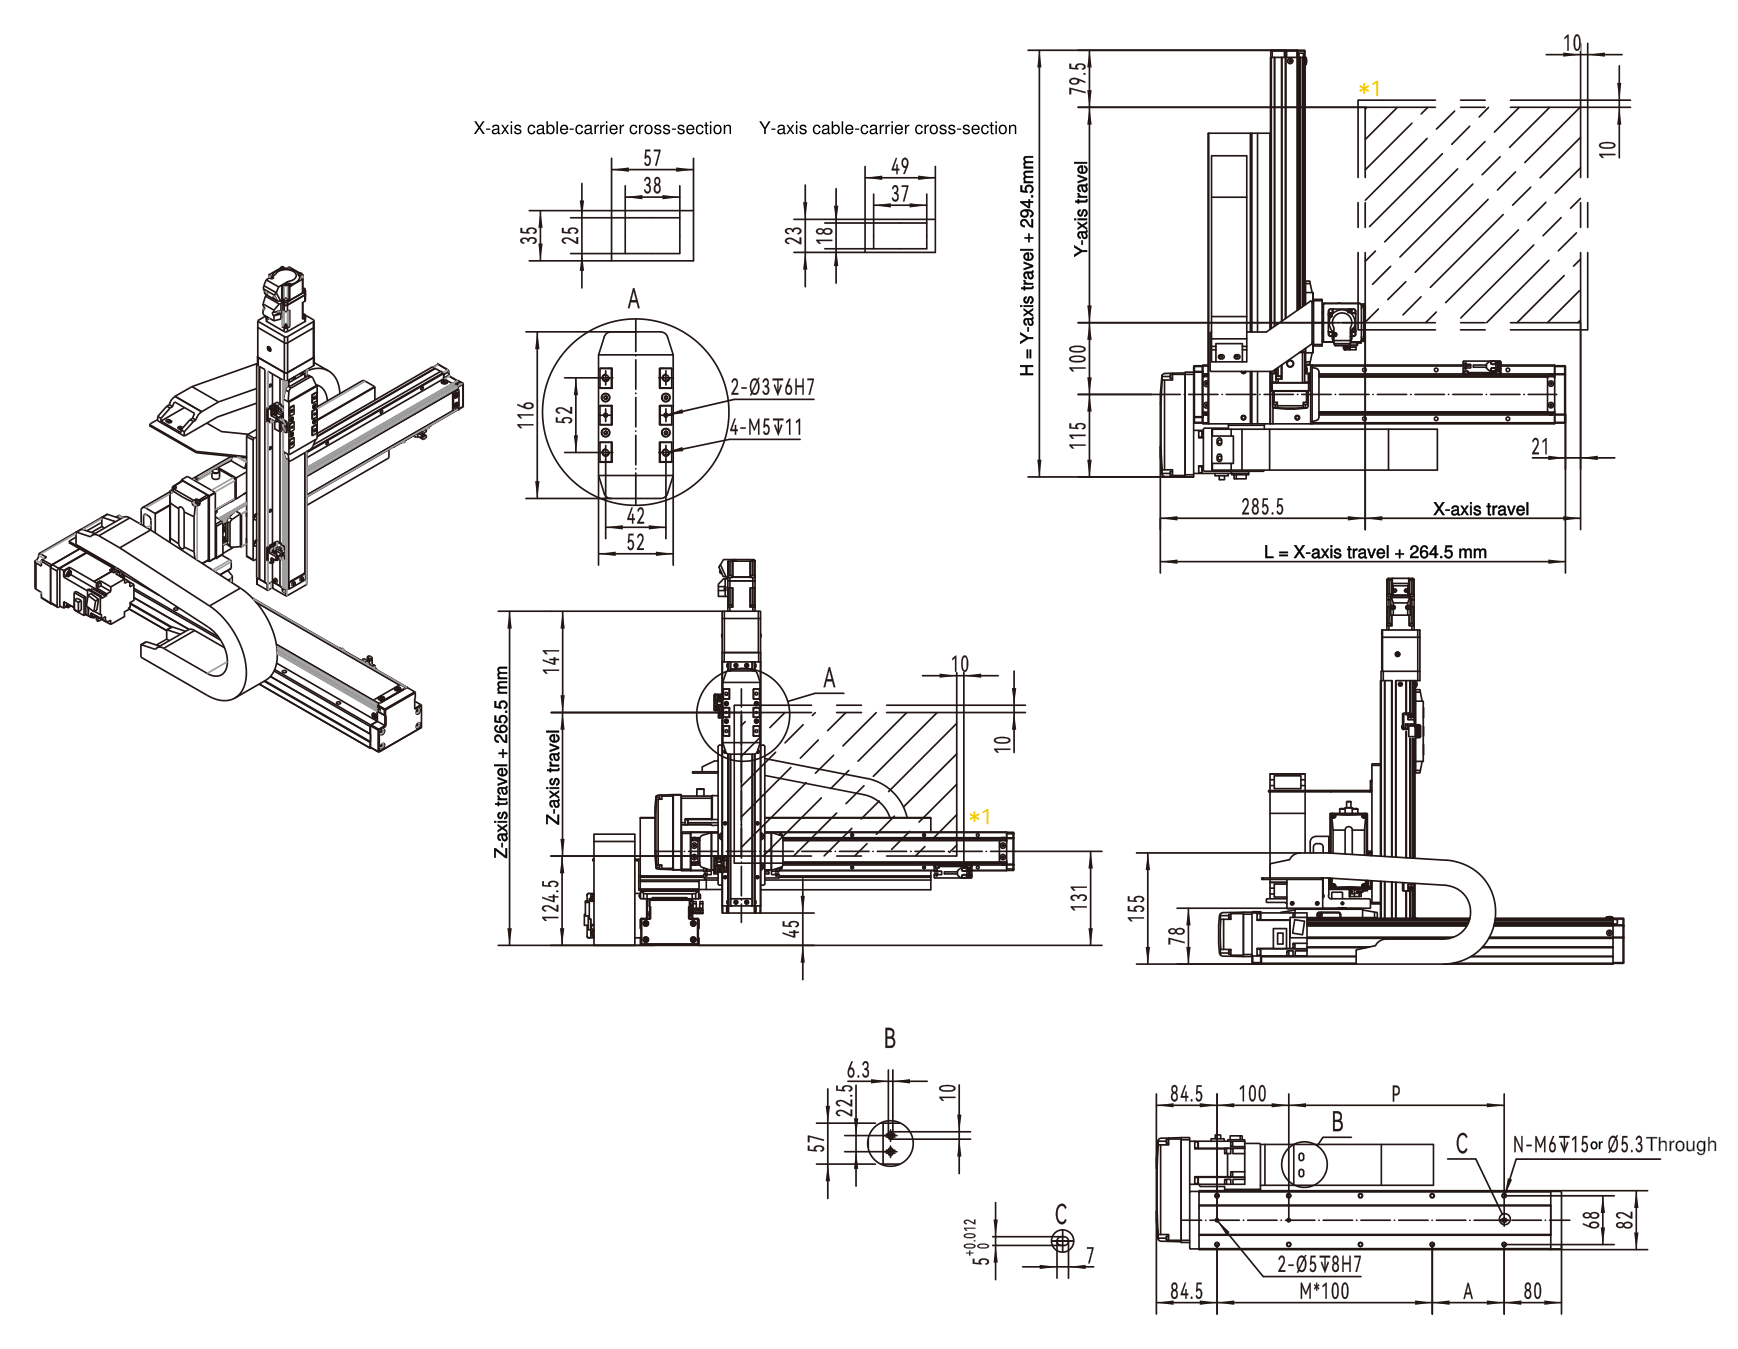
Літерні розміри відповідати виноскам на повнорозмірному кресленні; M = кількість встановлених інтервалів монтажного кроку; N = кількість монтажних отворів у схемі монтажу осі.
| X подорожі (mm) | 50 | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| L (mm) | 314.5 | 364.5 | 414.5 | 464.5 | 514.5 | 564.5 | 614.5 | 664.5 | 714.5 | 764.5 | 814.5 | 864.5 | 914.5 | 964.5 | 1014.5 | 1064.5 | 1114.5 | 1164.5 | 1214.5 | 1264.5 | 1314.5 | 1364.5 |
| A (mm) | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 | 50 | 100 |
| M | 1 | 1 | 2 | 2 | 3 | 3 | 4 | 4 | 5 | 5 | 6 | 6 | 7 | 7 | 8 | 8 | 9 | 9 | 10 | 10 | 11 | 11 |
| N | 6 | 6 | 8 | 8 | 10 | 10 | 12 | 12 | 14 | 14 | 16 | 16 | 18 | 18 | 20 | 20 | 22 | 22 | 24 | 24 | 26 | 26 |
| P (mm) | 50 | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 |
| Максимальна швидкість (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Літерні розміри відповідають виноскам на технічному кресленні на всю ширину.
| Y подорожі (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| H (mm) | 394.5 | 444.5 | 494.5 | 544.5 | 594.5 | 644.5 | 694.5 | 744.5 | 794.5 |
| Максимальна швидкість (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Показаний діапазон вибору: 50–250 mm.Детальні монтажні розміри підтверджені на затвердженому кресленні проекту для вибраного шляху.
Залиште простір для прокладання кабелів живлення, сигналу та датчиків. Розмір тримача та деталі встановлення підтверджуються транспортуванням і обсягом доставки.
Остаточна придатність залежить від фактичного навантаження та профілю руху.
Сканування та вимірювання у визначеній робочій зоні.
Повторюване точкове позиціонування інструментів або заготовок.
Контрольований рух траєкторії для дозування, покриття або легких процесів.
Довідник RFQ і вимоги до програми будуть включені в електронний лист.


