X
Привод із кульковою гвинтовою передачеюВісь X · BSS170
Горизонтальна базова вісь
- Стандартний вибір ходу
- 100–1250 mm
- Кульково-гвинтовий свинець
- 20 mm
- Максимальна швидкість
- До 1000 mm/s*
- Повторюваність осі
- ±0.01 mm
- Довідка двигуна
- 750 W
Платформа позиціонування по осі 3 із чітко визначеними ролями руху X, Y та Z. Виберіть пересування, орієнтацію з боку двигуна, пакет руху та обсяг поставки для інженерної пропозиції.
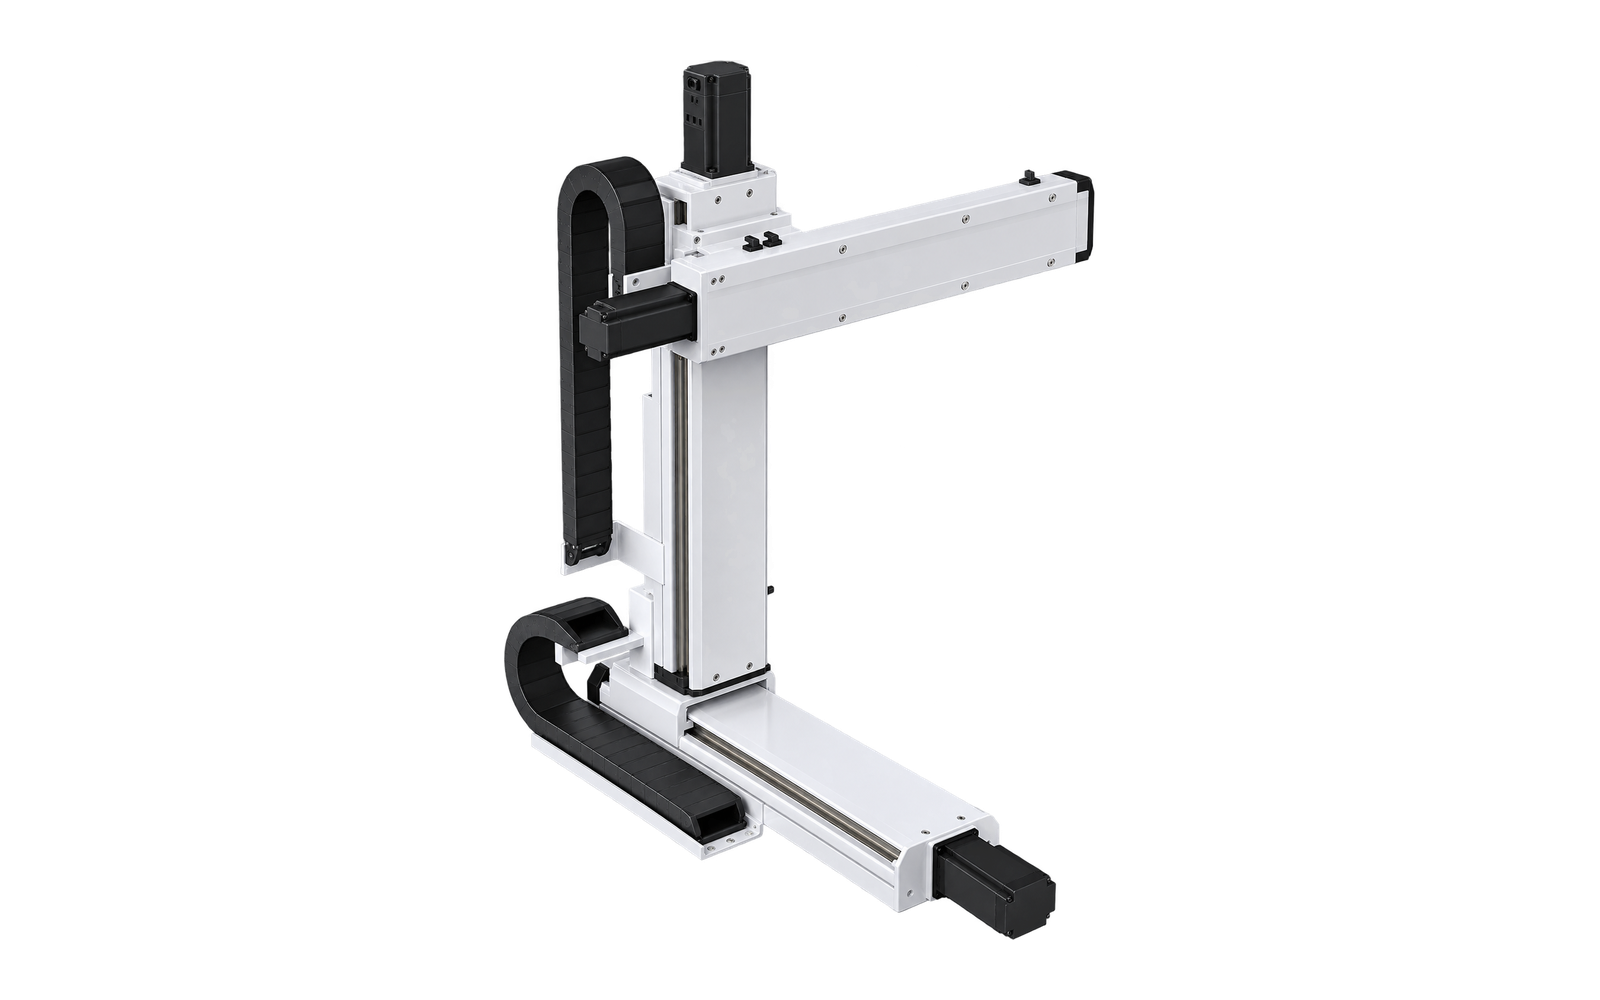
Сімейства осей і принципи приводу фіксовані для цієї платформи. Варіанти подорожей і проектів вибрані нижче.
Горизонтальна базова вісь
Поперечний хід важеля
Вертикальна рухома колона
Використовуйте таблицю та живе резюме разом. Кінцева придатність також залежить від центру навантаження, прискорення та робочого циклу.
Поточна комбінація подорожі виділена.
| Y подорожі (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| Дозволене корисне навантаження (kg) | 8 | 8 | 7 | 7 | 6 | 5 | 4 | 3 | 2 |
Запишіть інформацію, необхідну для обговорення пропозиції. Це посилання не є кінцевим позначенням продукту.
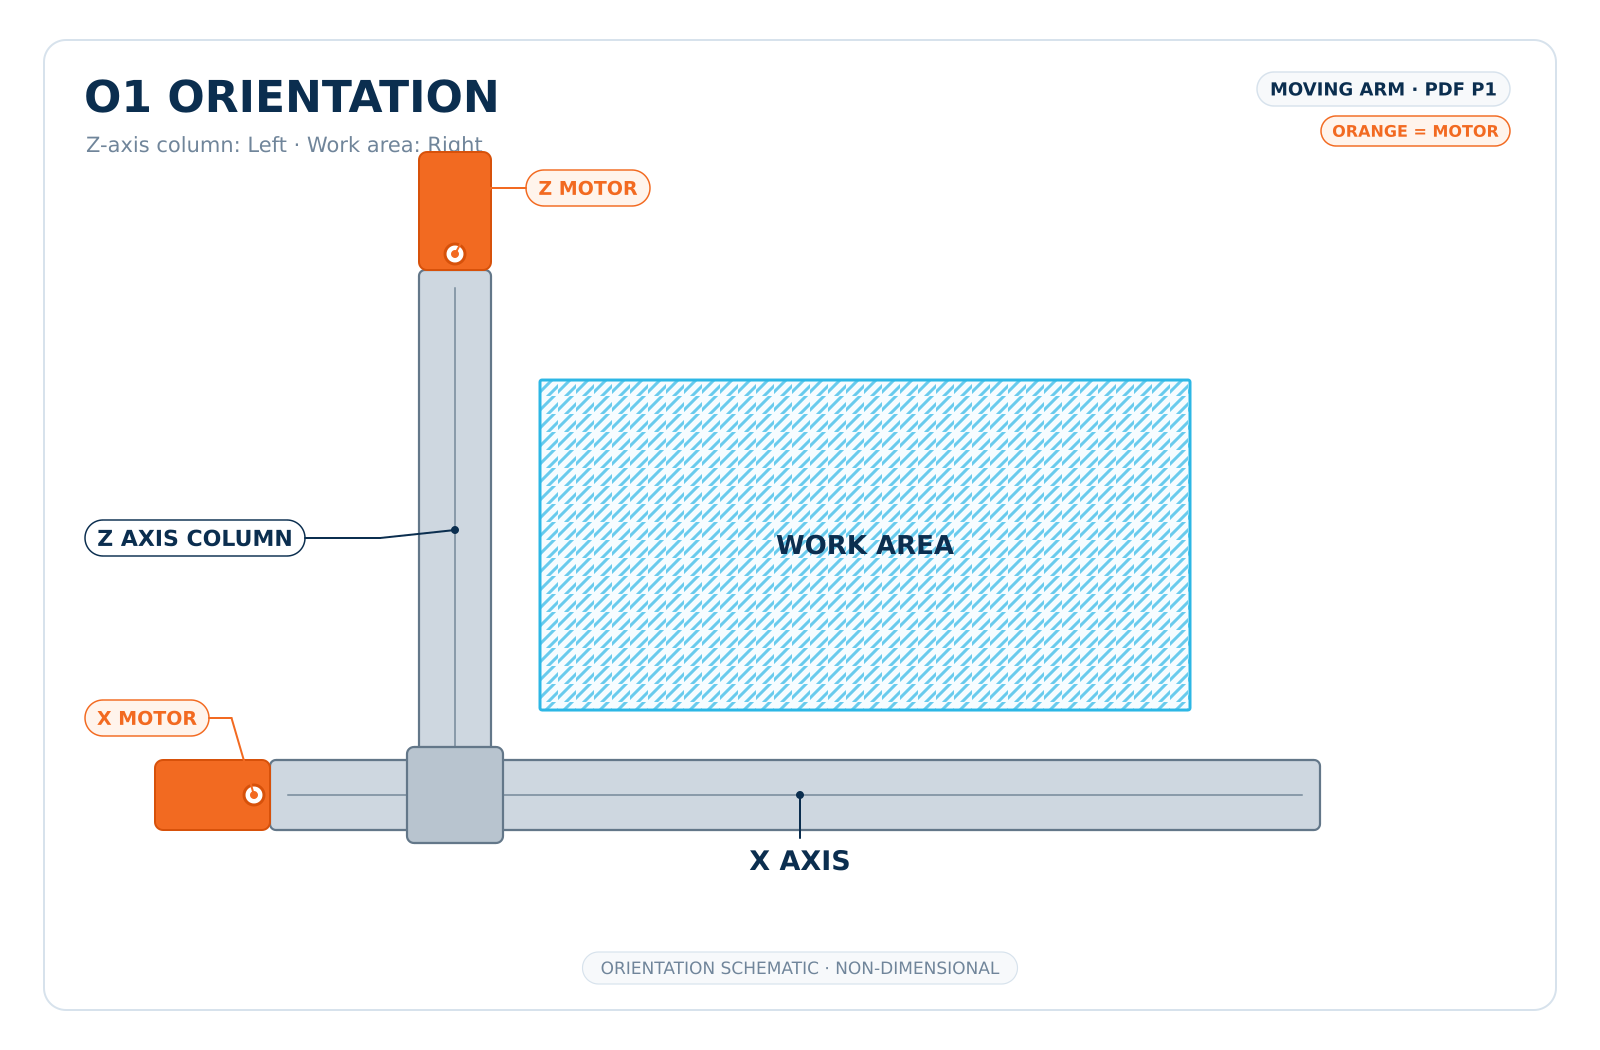
Схема напрямку визначає розташування; інженерне креслення на всю ширину містить розмірні деталі.
Схема визначення напрямку. Використовуйте креслення нижче для визначення розмірів.
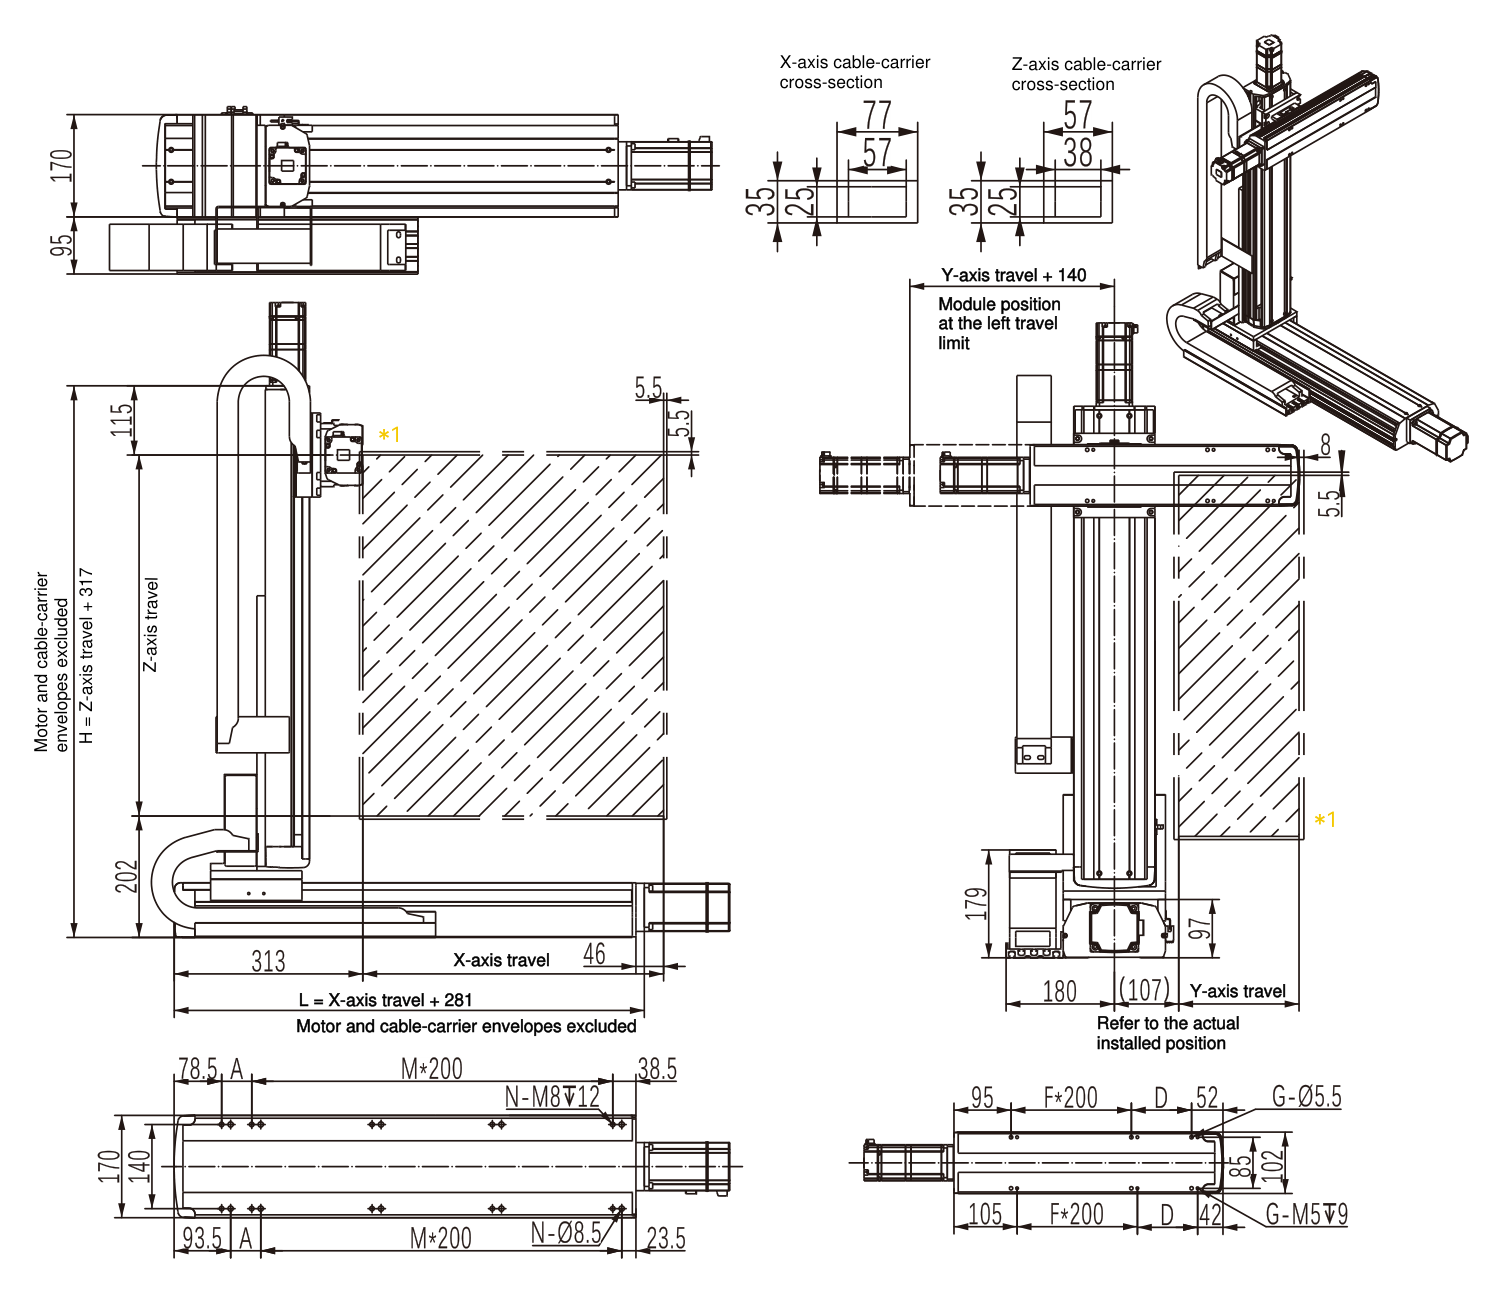
Літерні розміри відповідати виноскам на повнорозмірному кресленні; M = кількість встановлених інтервалів монтажного кроку; N = кількість монтажних отворів у схемі монтажу осі.
| X подорожі (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 | 1150 | 1200 | 1250 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| L (mm) | 381 | 431 | 481 | 531 | 581 | 631 | 681 | 731 | 781 | 831 | 881 | 931 | 981 | 1031 | 1081 | 1131 | 1181 | 1231 | 1281 | 1331 | 1381 | 1431 | 1481 | 1531 |
| A (mm) | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 |
| M | 1 | 1 | 1 | 1 | 2 | 2 | 2 | 2 | 3 | 3 | 3 | 3 | 4 | 4 | 4 | 4 | 5 | 5 | 5 | 5 | 6 | 6 | 6 | 6 |
| N | 6 | 6 | 6 | 6 | 8 | 8 | 8 | 8 | 10 | 10 | 10 | 10 | 12 | 12 | 12 | 12 | 14 | 14 | 14 | 14 | 16 | 16 | 16 | 16 |
| Максимальна швидкість (mm/s) | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 900 | 900 | 800 | 800 | 700 | 700 | 600 | 600 |
Літерні розміри відповідають виноскам на технічному кресленні на всю ширину.
| Y подорожі (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| D (mm) | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 |
| F (mm) | 1 | 1 | 1 | 1 | 2 | 2 | 2 | 2 | |
| G (mm) | 4 | 6 | 6 | 6 | 6 | 8 | 8 | 8 | 8 |
Літерні розміри відповідають виноскам на технічному кресленні на всю ширину.
| Z подорожі (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| H (mm) | 417 | 467 | 517 | 567 | 617 | 667 | 717 | 767 | 817 | 867 | 917 | 967 |
| Максимальна швидкість (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Залиште простір для прокладання кабелів живлення, сигналу та датчиків. Розмір тримача та деталі встановлення підтверджуються транспортуванням і обсягом доставки.
Остаточна придатність залежить від фактичного навантаження та профілю руху.
Сканування та вимірювання у визначеній робочій зоні.
Повторюване точкове позиціонування інструментів або заготовок.
Контрольований рух траєкторії для дозування, покриття або легких процесів.
Довідник RFQ і вимоги до програми будуть включені в електронний лист.


