X
Pohon s guľôčkovou skrutkouOs X · BSS170
Horizontálna základná os
- Štandardná voliteľná dráha
- 100–1250 mm
- Vedenie s guľôčkovou skrutkou
- 20 mm
- Maximálna rýchlosť
- Až do 1000 mm/s*
- Opakovateľnosť osi
- ±0.01 mm
- Referencia motora
- 750 W
Platforma na polohovanie osi 3 s jasne definovanými rolami pohybu X, Y a Z. Vyberte si dráhu, orientáciu na strane motora, pohybový balík a rozsah dodávky pre cenovú ponuku.
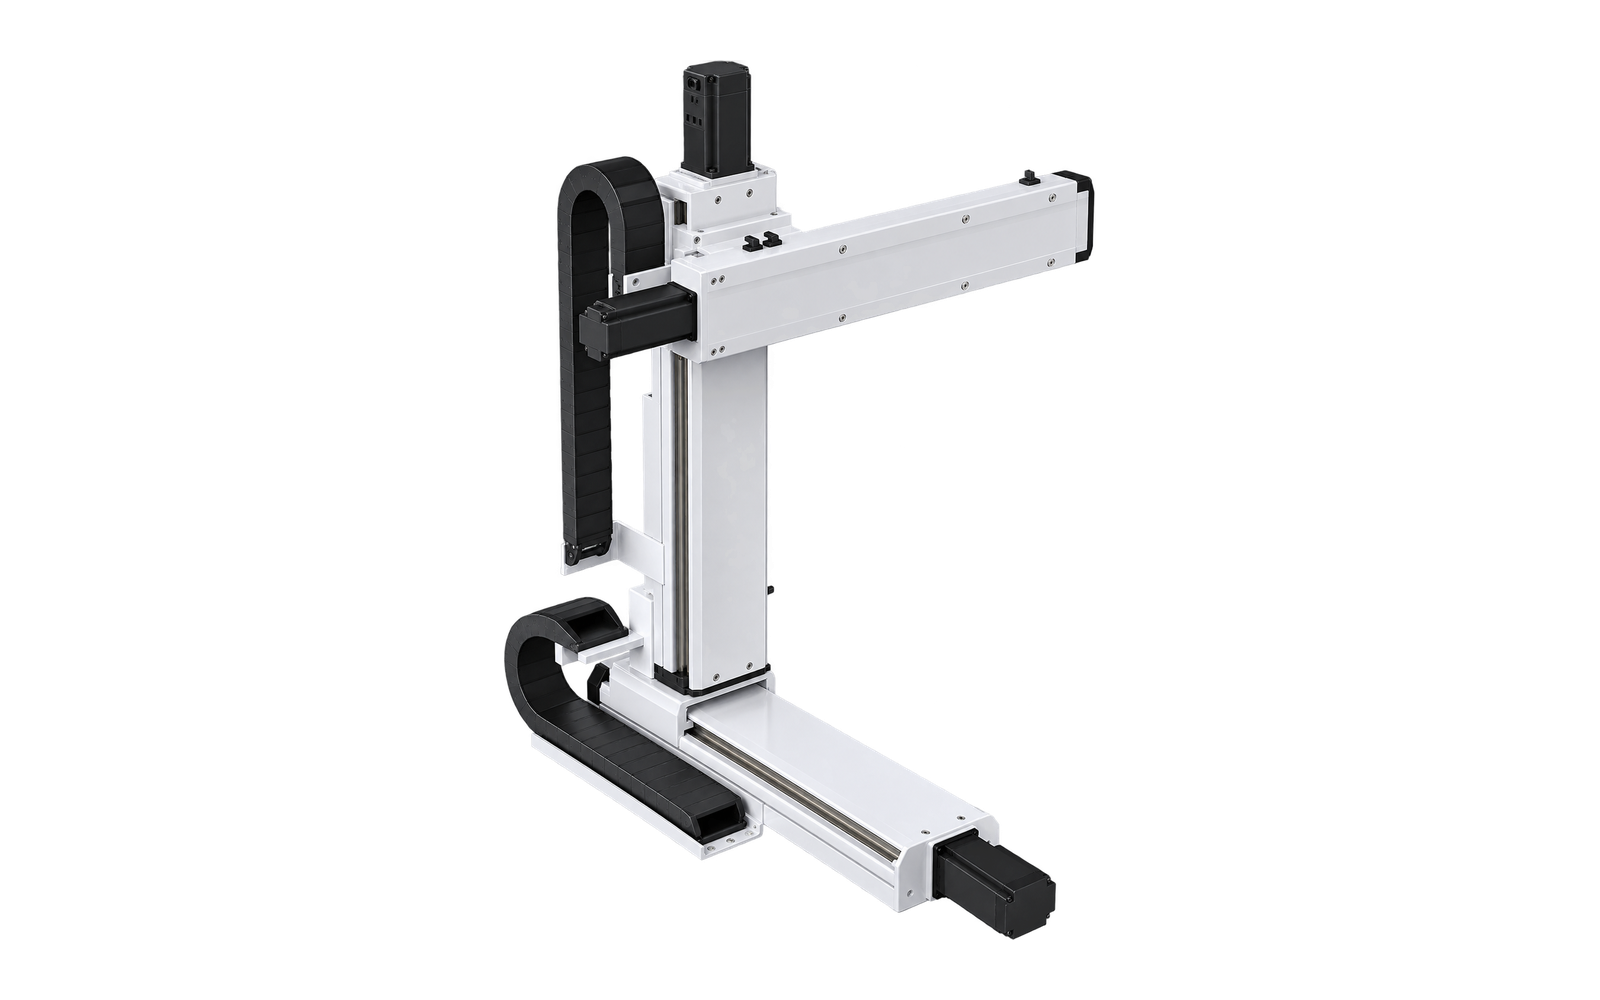
Rodiny osí a princípy pohonu sú pre túto platformu pevné. Možnosti cestovania a projektu sú vybrané nižšie.
Horizontálna základná os
Krížová os ramena
Vertikálne pohyblivý stĺp
Použite tabuľku a živé zhrnutie spolu. Konečná vhodnosť závisí aj od ťažiska, zrýchlenia a pracovného cyklu.
Aktuálna kombinácia cestovania je zvýraznená.
| zdvih Y (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| Povolené užitočné zaťaženie (kg) | 8 | 8 | 7 | 7 | 6 | 5 | 4 | 3 | 2 |
Zaznamenajte si informácie potrebné na diskusiu o cenovej ponuke. Tento odkaz nie je konečným označením produktu.
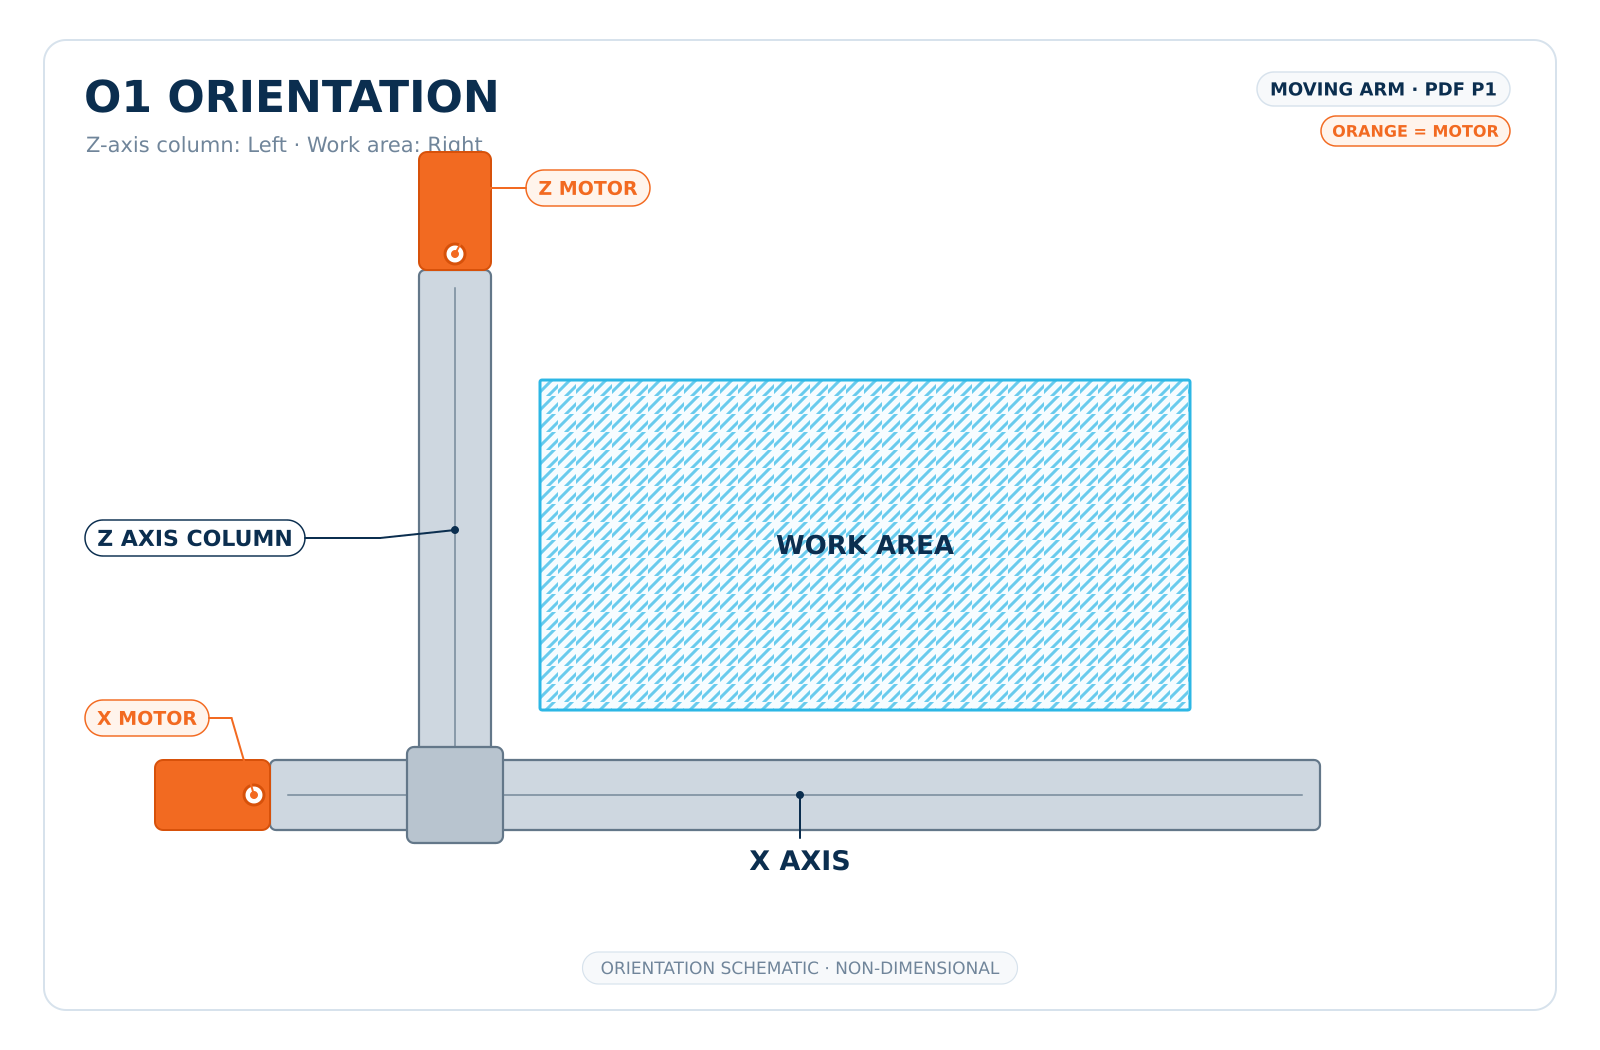
Smerová schéma identifikuje usporiadanie; technický výkres v celej šírke nesie rozmerový detail.
Schéma identifikácie smeru. Pre rozmery použite nákres nižšie.
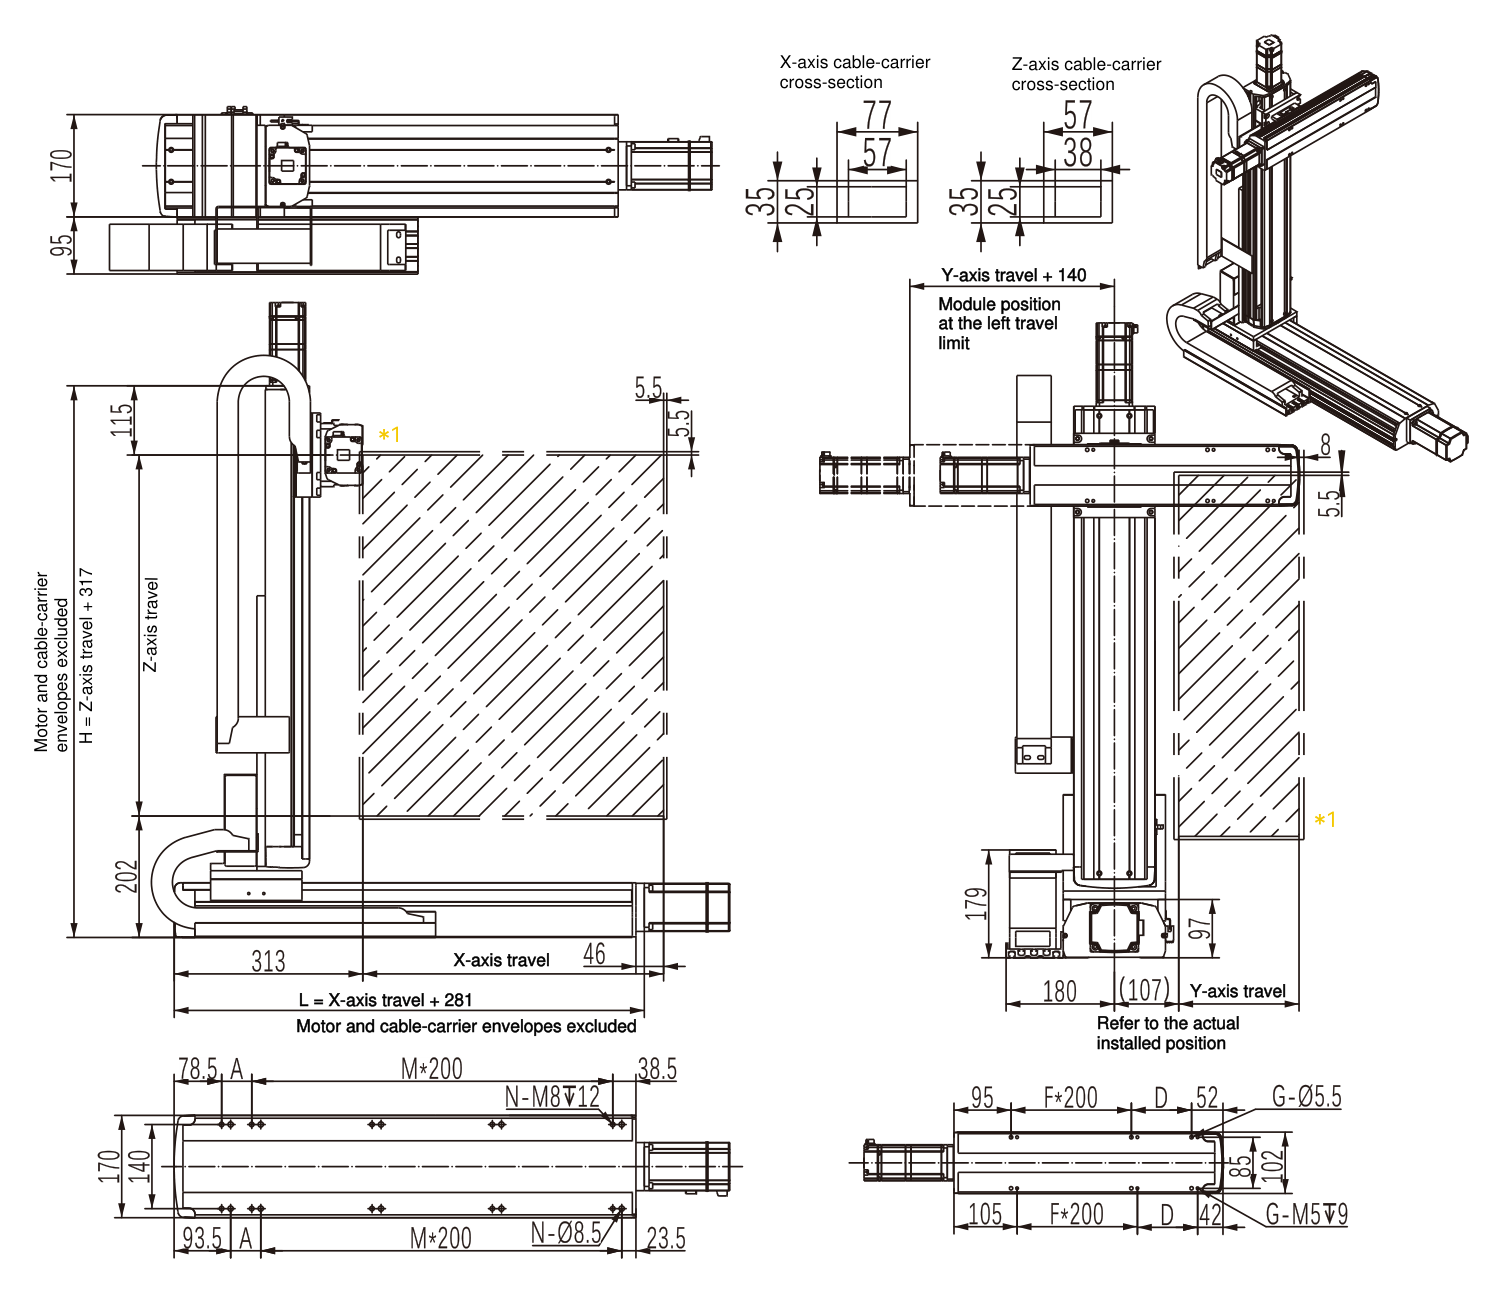
Rozmery písmen zodpovedať popisom na inžinierskom výkrese v plnej šírke; M = počet uvedených montážnych intervalov; N = počet montážnych otvorov v schéme montáže osi.
| zdvih X (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 | 700 | 750 | 800 | 850 | 900 | 950 | 1000 | 1050 | 1100 | 1150 | 1200 | 1250 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| L (mm) | 381 | 431 | 481 | 531 | 581 | 631 | 681 | 731 | 781 | 831 | 881 | 931 | 981 | 1031 | 1081 | 1131 | 1181 | 1231 | 1281 | 1331 | 1381 | 1431 | 1481 | 1531 |
| A (mm) | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 |
| M | 1 | 1 | 1 | 1 | 2 | 2 | 2 | 2 | 3 | 3 | 3 | 3 | 4 | 4 | 4 | 4 | 5 | 5 | 5 | 5 | 6 | 6 | 6 | 6 |
| N | 6 | 6 | 6 | 6 | 8 | 8 | 8 | 8 | 10 | 10 | 10 | 10 | 12 | 12 | 12 | 12 | 14 | 14 | 14 | 14 | 16 | 16 | 16 | 16 |
| Maximálna rýchlosť (mm/s) | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 900 | 900 | 800 | 800 | 700 | 700 | 600 | 600 |
Rozmery písmen zodpovedajú popisom na inžinierskom výkrese v plnej šírke.
| zdvih Y (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 |
|---|---|---|---|---|---|---|---|---|---|
| D (mm) | 200 | 50 | 100 | 150 | 200 | 50 | 100 | 150 | 200 |
| F (mm) | 1 | 1 | 1 | 1 | 2 | 2 | 2 | 2 | |
| G (mm) | 4 | 6 | 6 | 6 | 6 | 8 | 8 | 8 | 8 |
Rozmery písmen zodpovedajú popisom na inžinierskom výkrese v plnej šírke.
| zdvih Z (mm) | 100 | 150 | 200 | 250 | 300 | 350 | 400 | 450 | 500 | 550 | 600 | 650 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| H (mm) | 417 | 467 | 517 | 567 | 617 | 667 | 717 | 767 | 817 | 867 | 917 | 967 |
| Maximálna rýchlosť (mm/s) | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 | 500 |
Ponechajte priestor na vedenie pohybu napájacích, signálových a senzorových káblov. Veľkosť nosiča a podrobnosti o inštalácii sú potvrdené rozsahom cesty a dodávky.
Konečná vhodnosť závisí od aktuálneho zaťaženia a profilu pohybu.
Skenovanie a meranie v definovanej pracovnej oblasti.
Opakovateľné bodové polohovanie nástrojov alebo obrobkov.
Riadený pohyb dráhy pre úlohy dávkovania, poťahovania alebo ľahkého spracovania.
Referencia RFQ a požiadavky na aplikáciu budú zahrnuté v e-maile.


