1 AC050 Modèle
Modèle
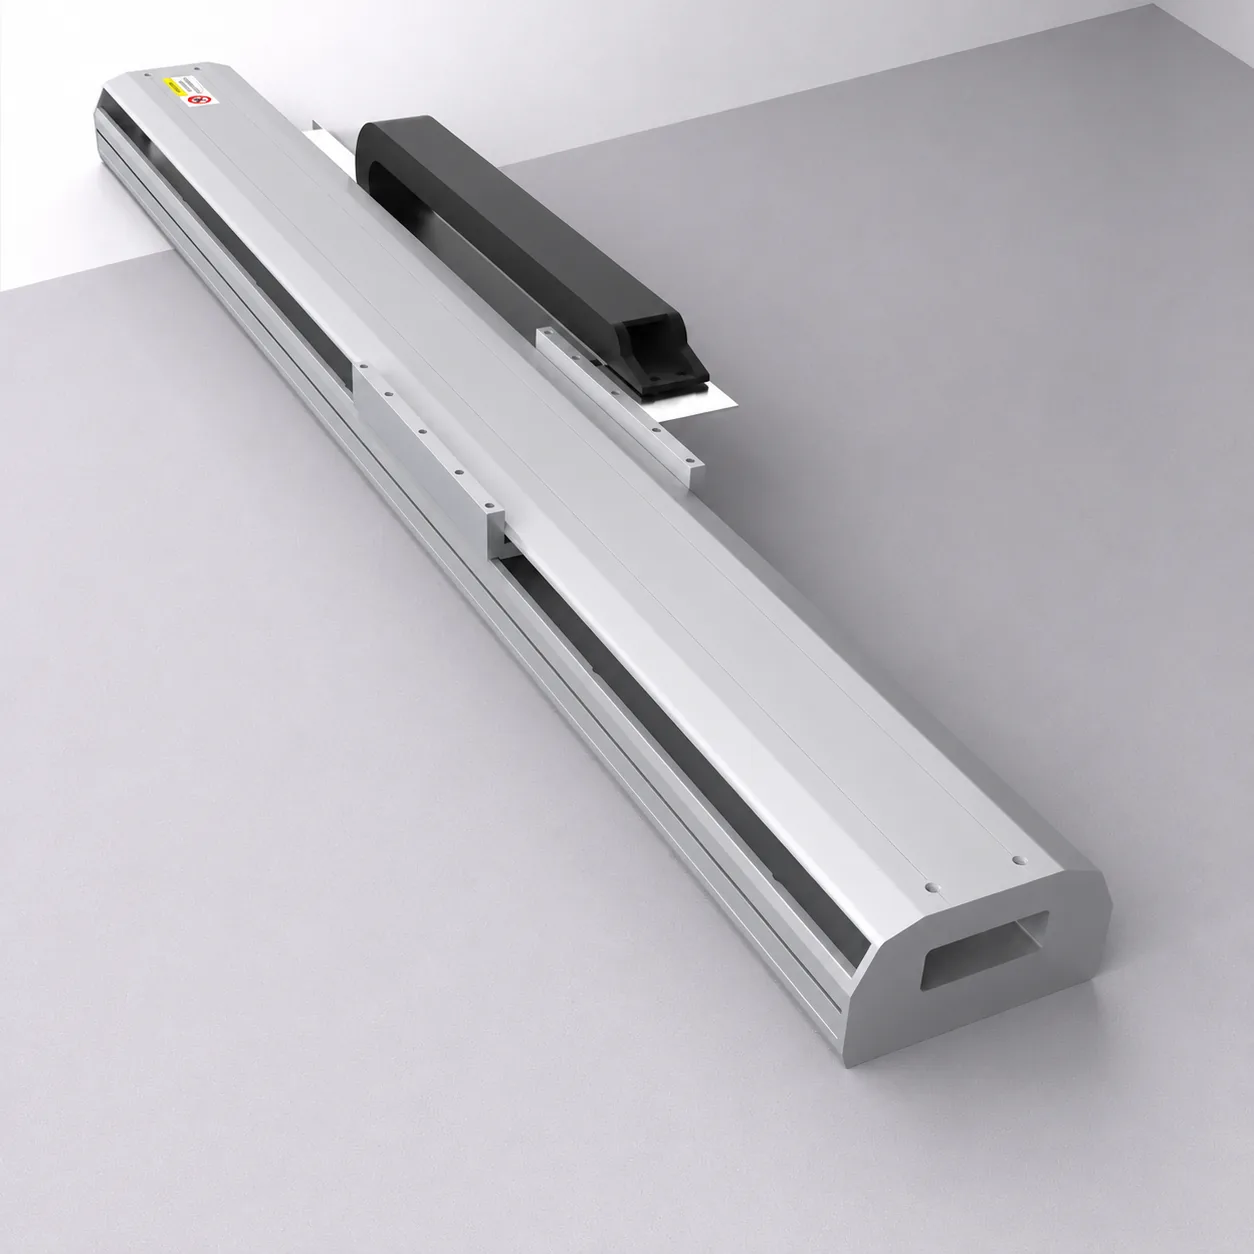
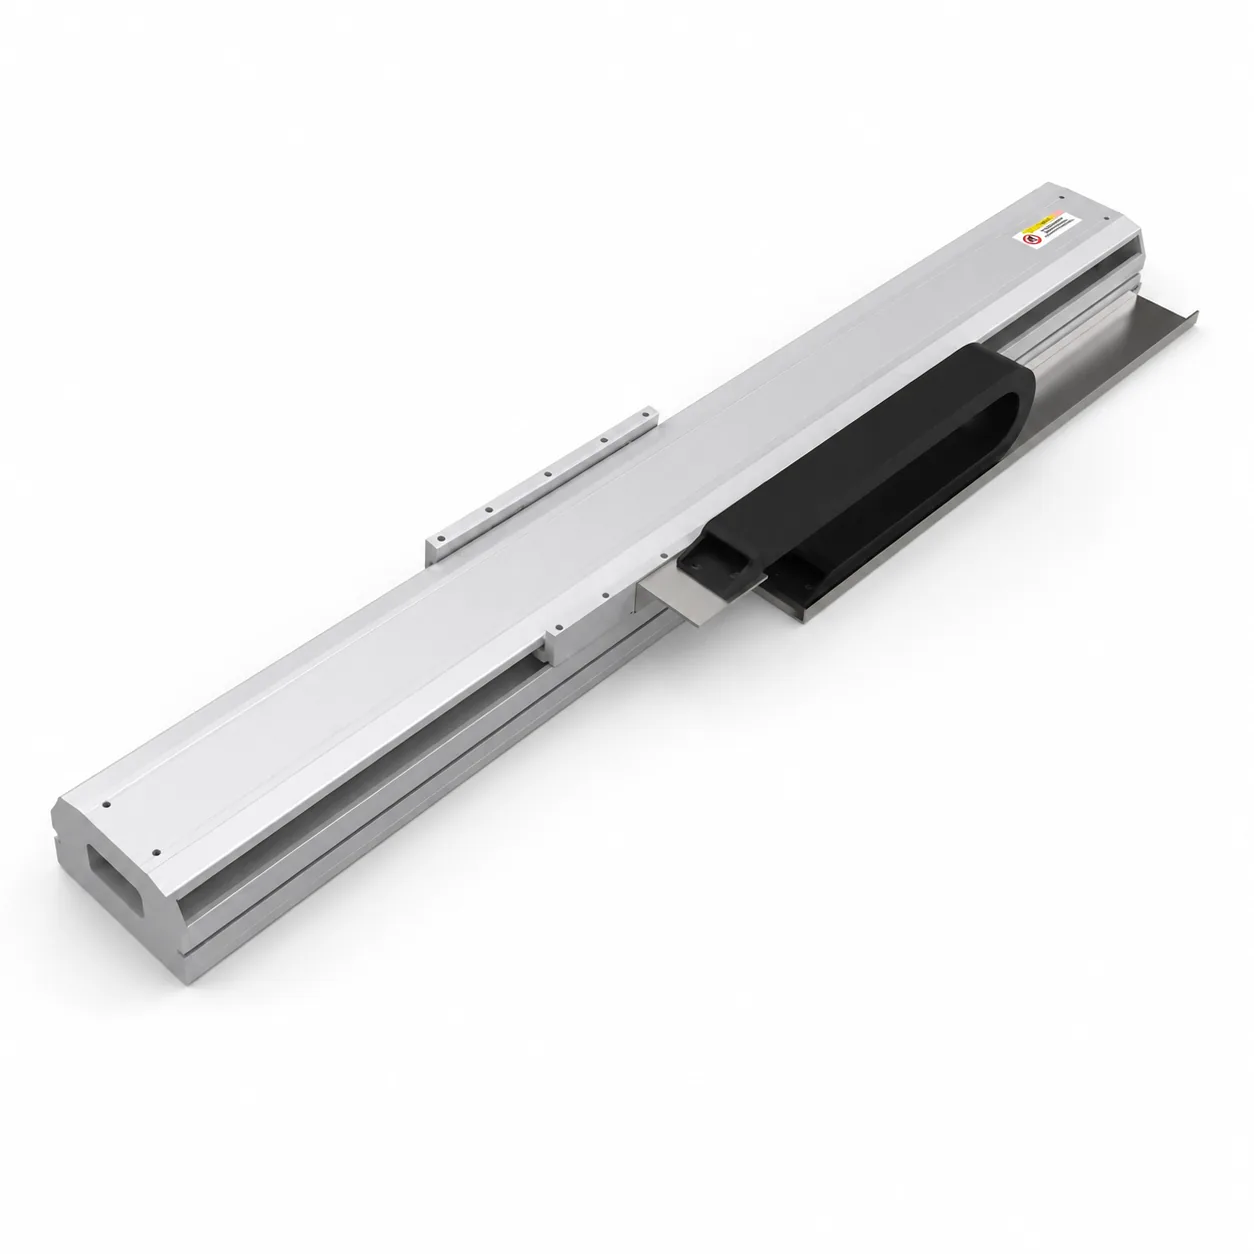
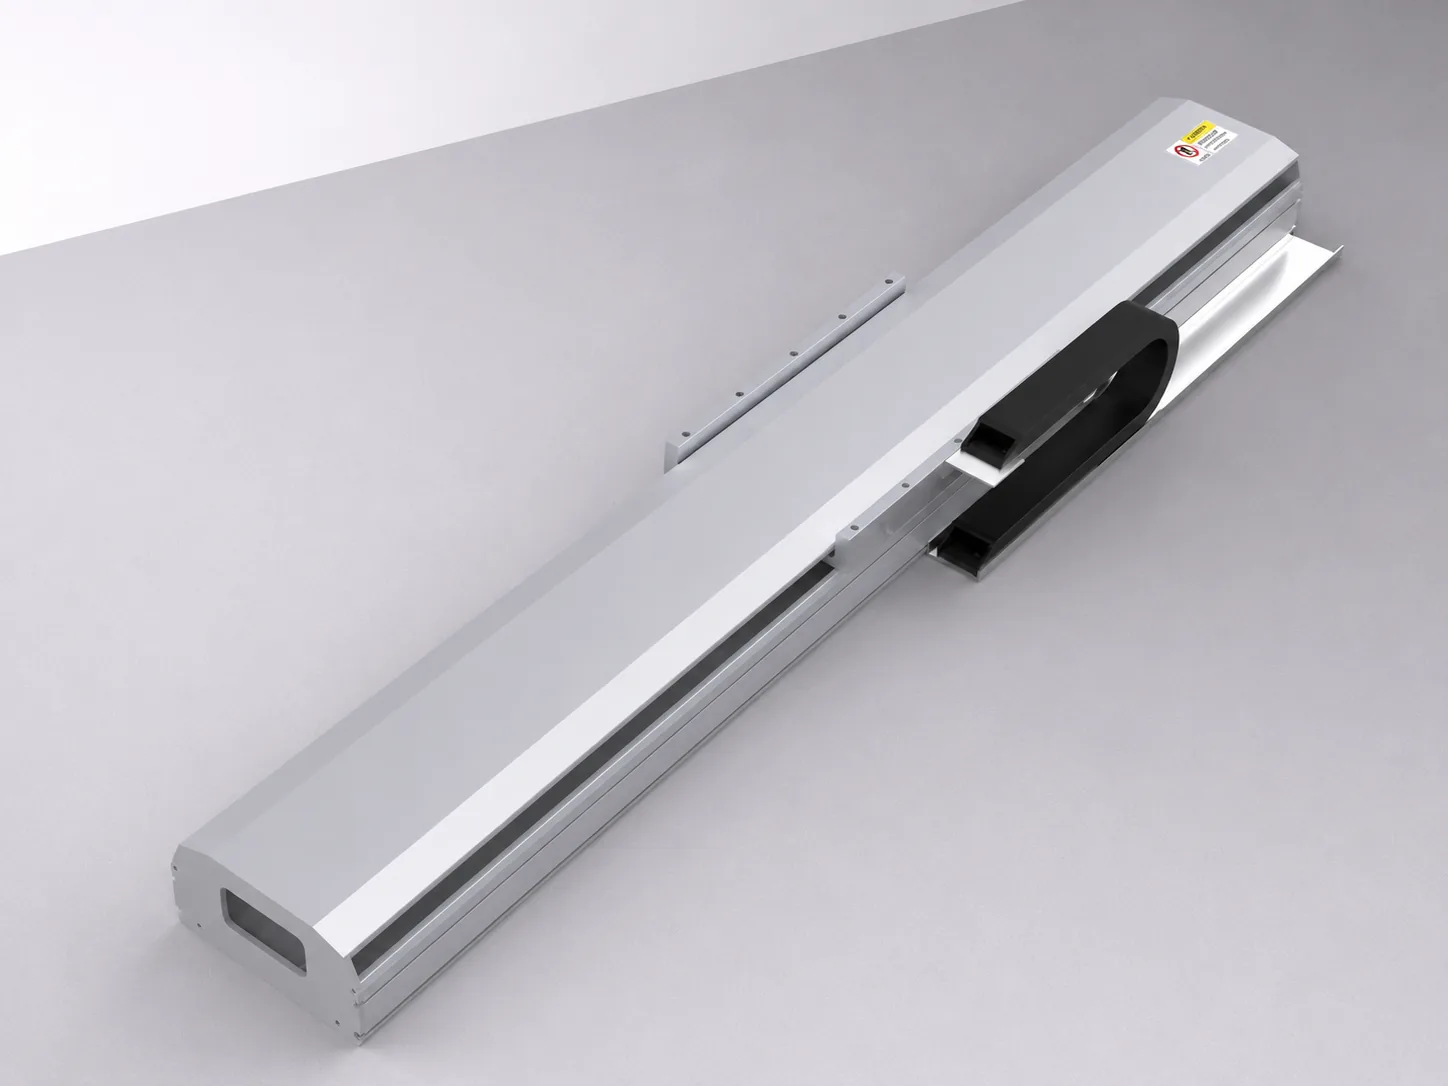
- AC050 vérin électrique à vis à billes.
Le AC050 est un actionneur linéaire électrique à vis à billes destiné au positionnement précis et à l’automatisation industrielle.
| Paramètre | Spécification |
|---|---|
| Course maximale | 800 mm |
| Plage de course | 0–800 mm |
| Pas de course | 50 mm intervalle |
| Vitesse maximale | 500 mm/s |
| Couple nominal | 1.28 N·m |
| Palier de butée maximum | 3 kN |
| Article | Spécification |
|---|---|
| Type d'entraînement | Vérin électrique à vis à billes |
| vis à billes | Ø12 mm |
| Options de pas | R5=5 mm / R10=10 mm |
| Taille du corps | 52 mm × 52 mm |
| Tige Anti-Rotation | T = avec dispositif antirotation / R = sans dispositif antirotation |
| Méthode d'installation | M1 = bride de sortie avant / M2 = base horizontale / MX = défini par l'utilisateur |
| Connexion de sortie | Filetage extérieur C1 / Filetage intérieur C2 / Roulement fish-eye C3 / Tourillon double C4 / Tourillon simple C5 / Joint flottant C6 / CX défini par l'utilisateur |
| Niveau de précision | P1 = C7 laminé à froid / P2 = C5 rectifié avec précision |
| Disposition du moteur | S = droit / R = replié |
| Type d'entraînement vis à billes | Disposition du moteur S / R | Options de pas R5 / R10 | Pas de course 50 mm |
| Code | Disposition | Sélection Signification |
|---|---|---|
| S | Type en ligne droite | Le moteur est disposé aligné avec le corps du cylindre pour une installation axiale directe. |
| R | Type de repli / retournement | Le moteur est disposé selon une disposition pliée pour réduire la longueur totale ou s'adapter à un espace d'installation limité. |
| NOTE TECHNIQUE | La configuration finale du moteur, du réducteur ou de l'accouplement doit être confirmée en fonction de la poussée, de la vitesse, de la course, de l'avance, du cycle de service et de l'espace d'installation. |
| Article | Options disponibles | Sélection Signification |
|---|---|---|
| Méthode d'installation | M1 / M2 / MX | M1 = bride de sortie avant ; M2 = base horizontale ; MX = défini par l'utilisateur. |
| Connexion de sortie | C1 / C2 / C3 / C4 / C5 / C6 / CX | Filetage externe, filetage interne, roulement fish-eye, tourillon, joint flottant ou sortie personnalisée. |
| Niveau de précision | P1 / P2 | P1 = vis à billes laminée à froid C7 ; P2 = vis à billes rectifiée avec précision C5. |
| Exigence du capteur | Dépend du projet | Confirmer les exigences du capteur d'origine/limite en fonction de l'entrée du contrôleur, de la course et de la logique de sécurité. |
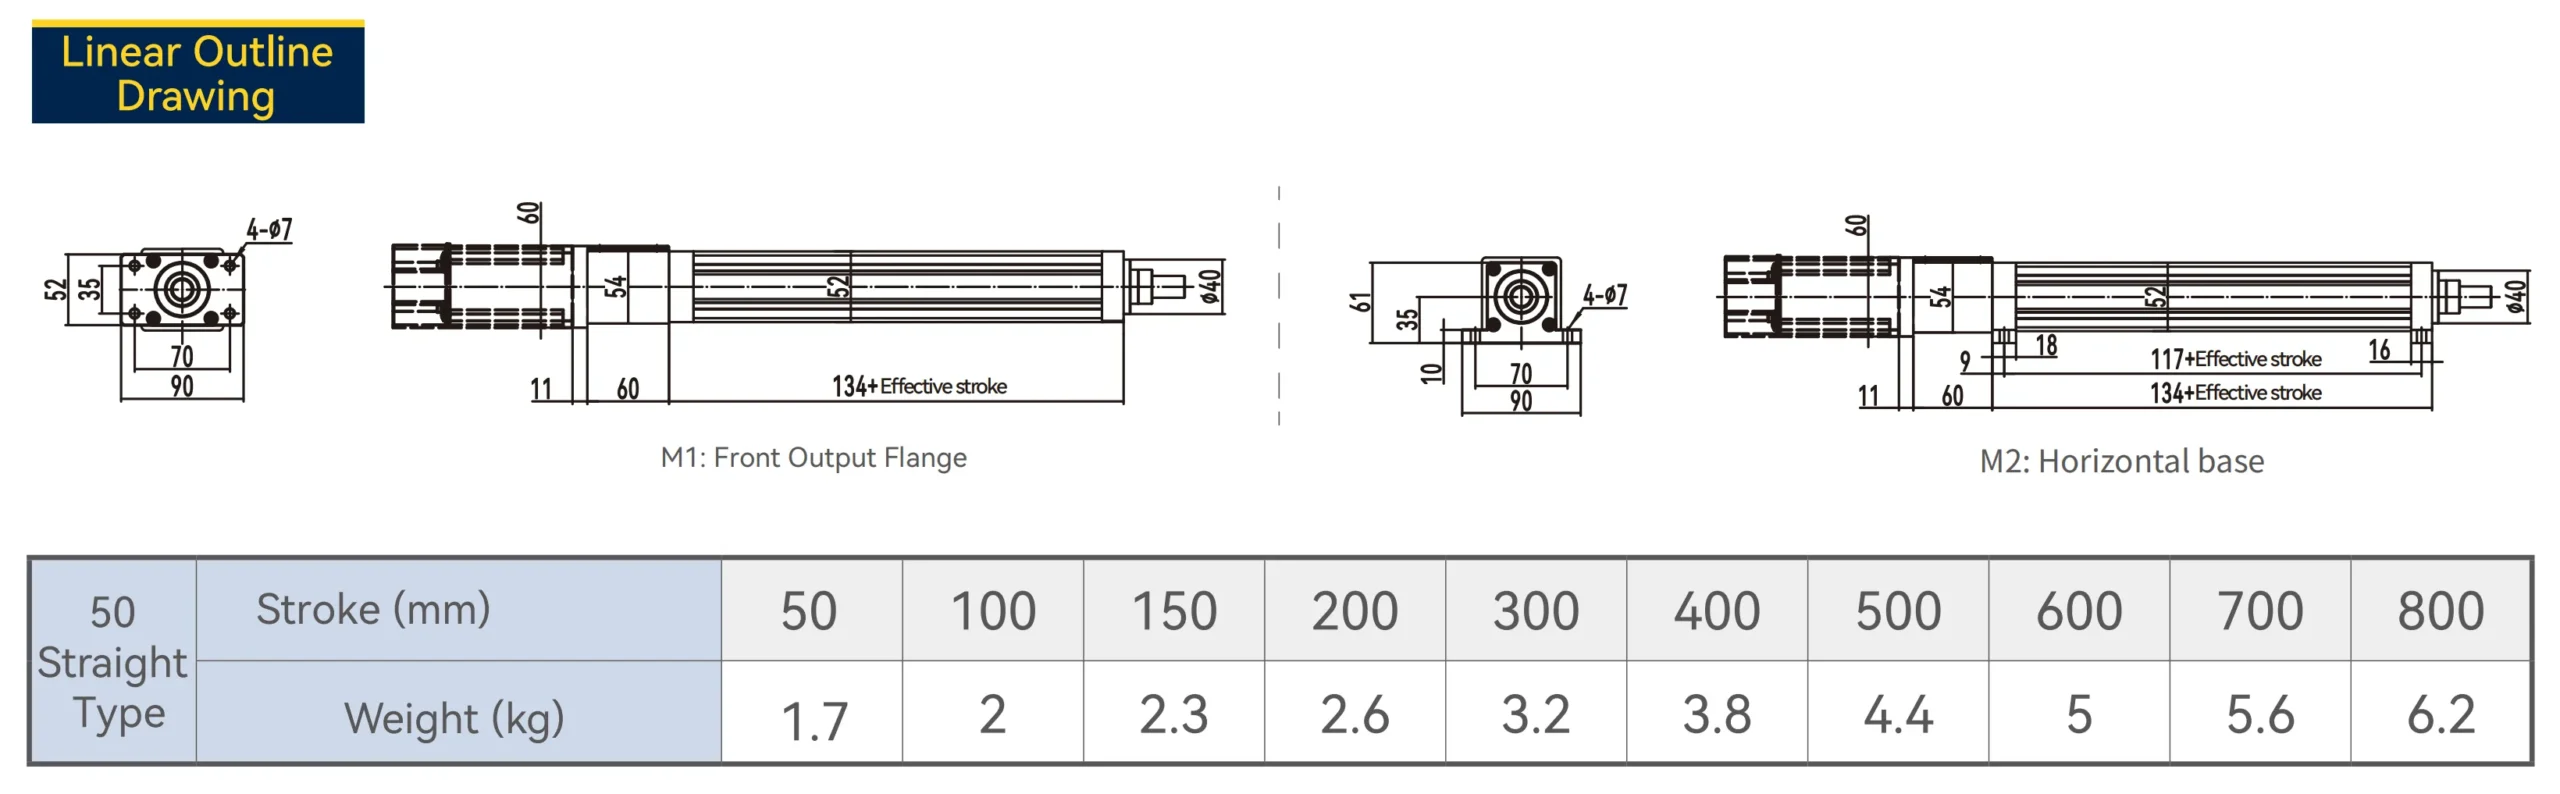
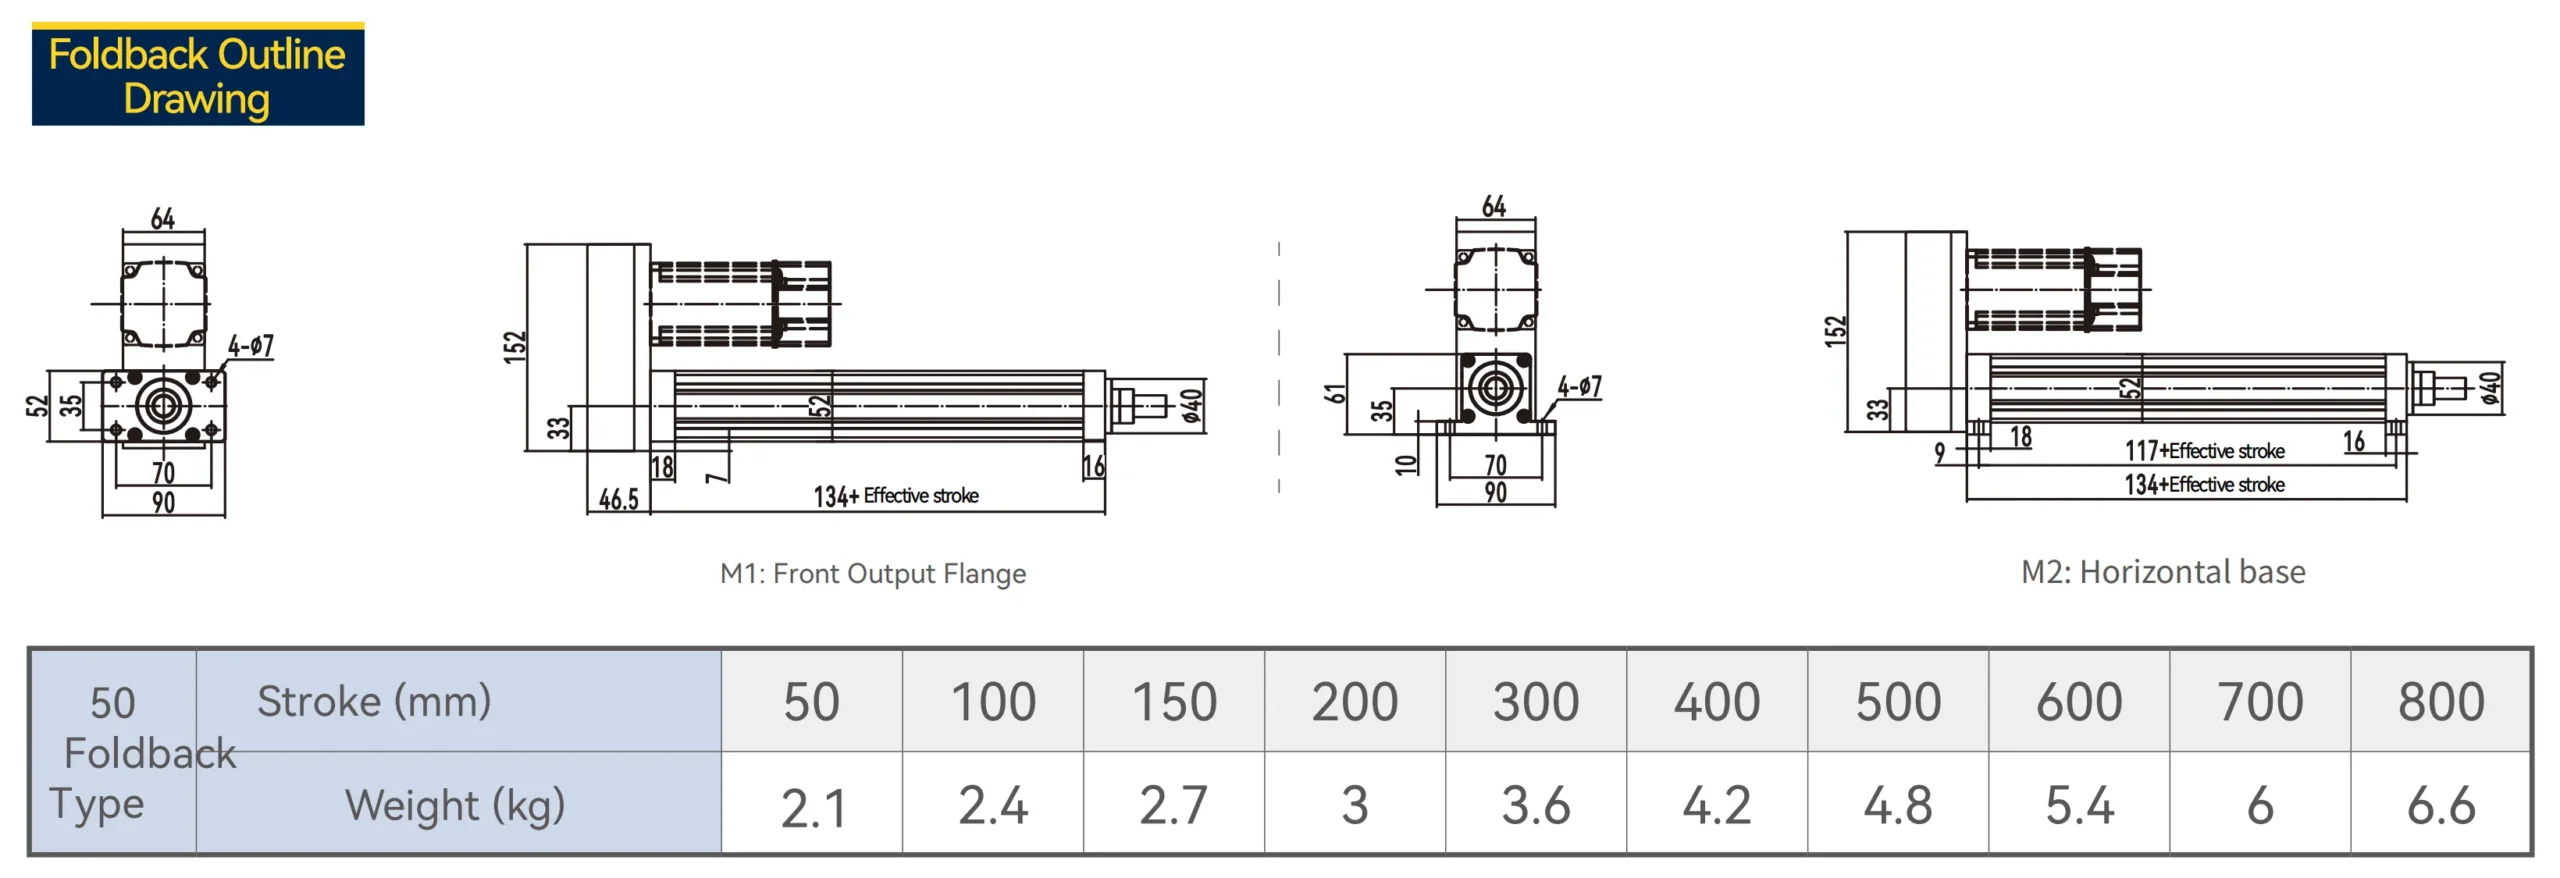
Les modèles CAO 3D (STEP) et les plans 2D de AC050 sont disponibles sur demande. Indiquez-nous la course et les options souhaitées : nous vous enverrons le plan de votre configuration.
Guides de sélection