1 AC050 Model
Modell
- AC050 Elektrozylinder mit Kugelgewindetrieb.
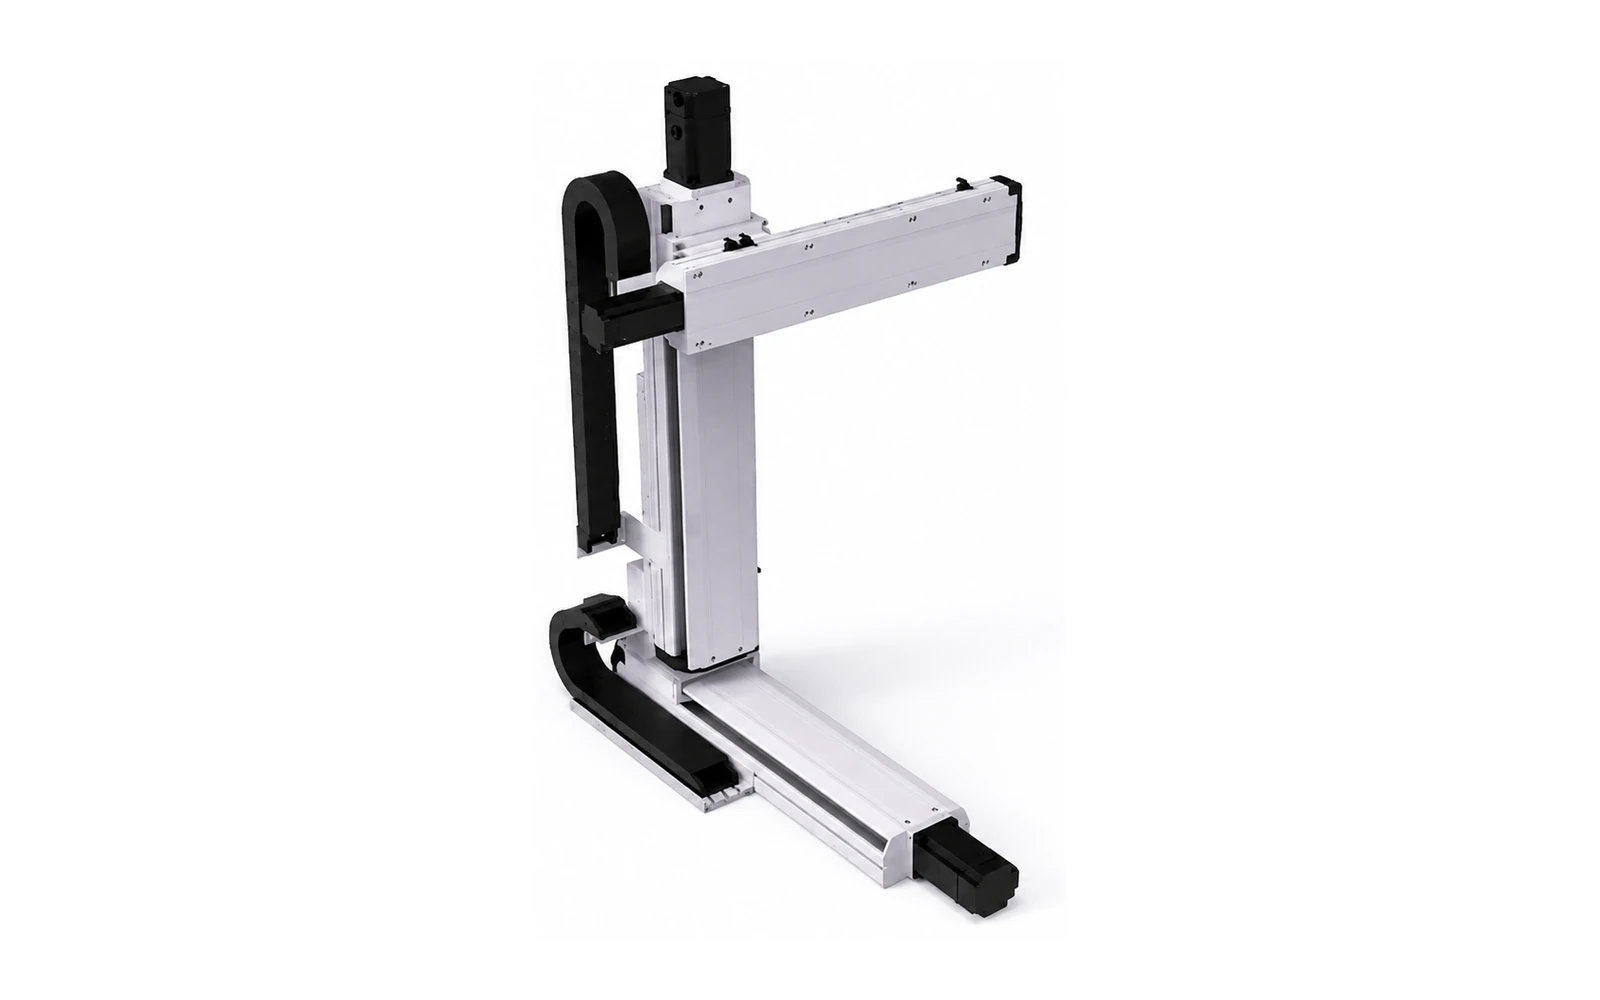
AC050 ist ein elektrischer Linearantrieb mit Kugelgewindetrieb für kontrollierte Schub-, Hub- und Positionieraufgaben in der Industrieautomation.
| Parameter | Spezifikation |
|---|---|
| Maximaler Hub | 800 mm |
| Hubbereich | 0–800 mm |
| Schlaghöhe | 50 mm Intervall |
| Maximale Geschwindigkeit | 500 mm/s |
| Nenndrehmoment | 1.28 N·m |
| Max. Drucklager | 3 kN |
| Artikel | Spezifikation |
|---|---|
| Antriebstyp | Elektrozylinder mit Kugelgewindetrieb |
| Kugelgewindetrieb | Ø12 mm |
| Spindelsteigungsoptionen | R5=5 mm / R10=10 mm |
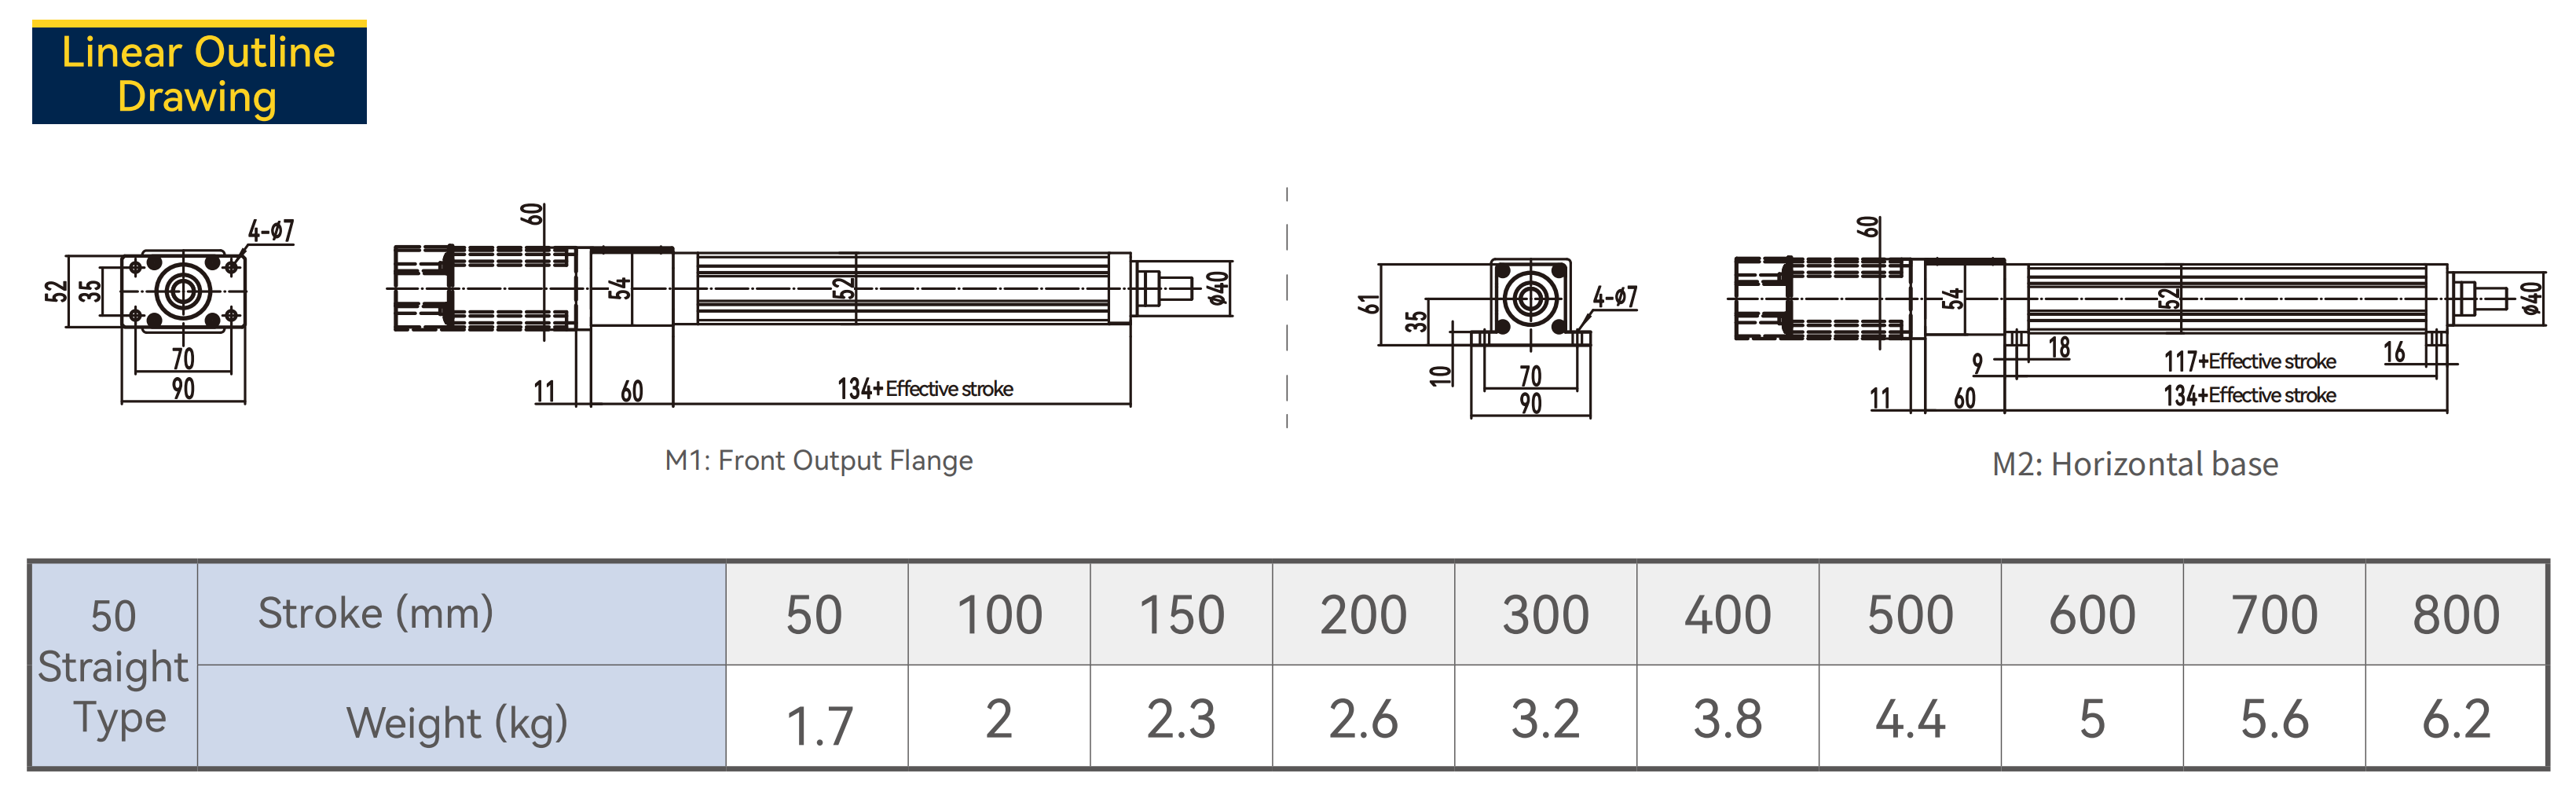
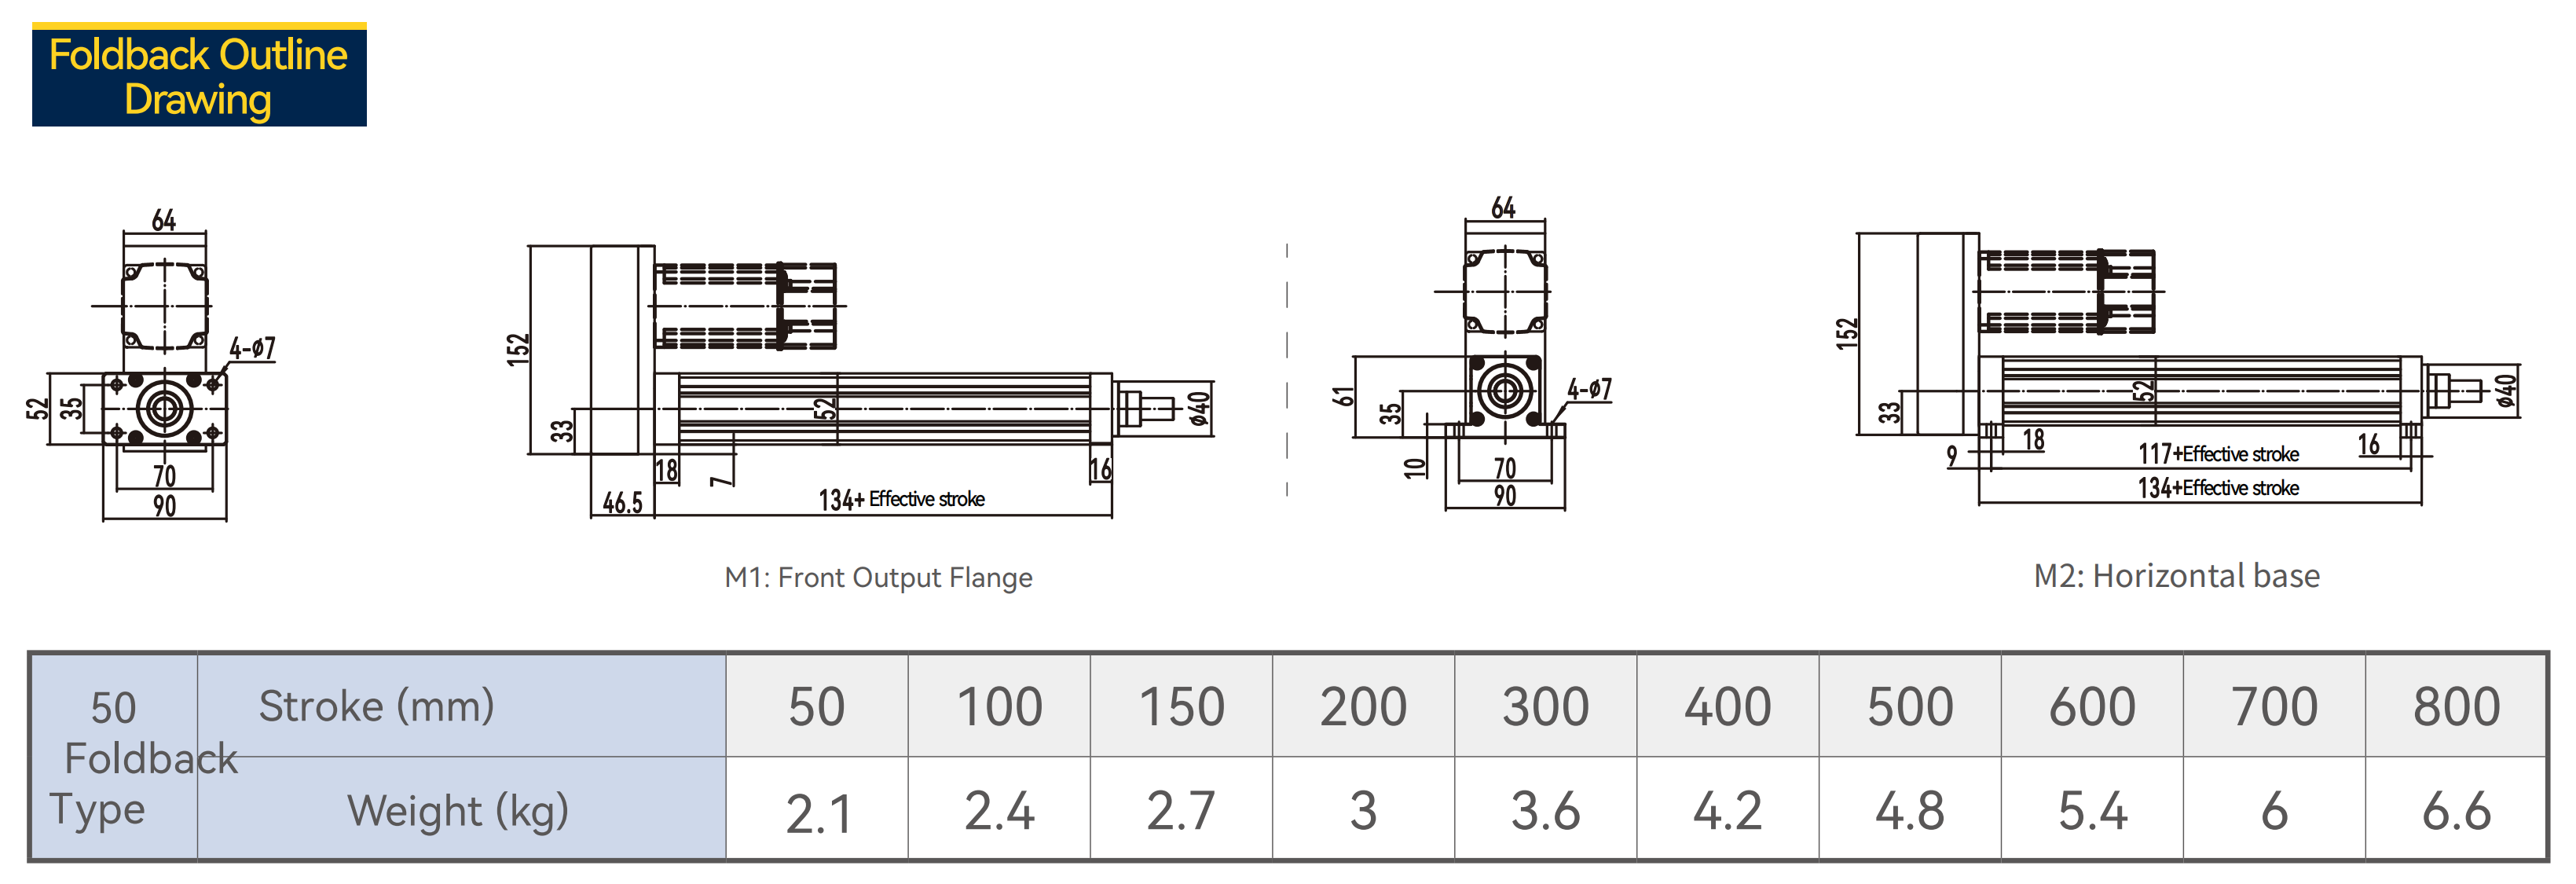
| Körpergröße | 52 mm × 52 mm |
| Stangenverdrehsicherung | T = Anti-Rotation / R = Nicht-Anti-Rotation |
| Installationsmethode | M1 = vorderer Abtriebsflansch / M2 = horizontale Basis / MX = benutzerdefiniert |
| Ausgangsverbindung | C1 Außengewinde / C2 Innengewinde / C3 Fischaugenlager / C4 Doppelzapfen / C5 Einzelzapfen / C6 Schwimmgelenk / CX benutzerdefiniert |
| Genauigkeitsgrad | P1 = C7 kaltgewalzt / P2 = C5 präzisionsgeschliffen |
| Motorlayout | S = gerade / R = Foldback |
| Antriebstyp Kugelgewindetrieb | Motorlayout S / R | Spindelsteigungsoptionen R5 / R10 | Schlaghöhe 50 mm |
| Code | Layout | Auswahlbedeutung |
|---|---|---|
| S | Gerader Typ | Der Motor ist in einer Linie mit dem Zylinderkörper angeordnet und ermöglicht eine direkte axiale Installation. |
| R | Foldback-/Turnback-Typ | Der Motor ist parallel zurückgeführt angeordnet, um die Gesamtlänge zu reduzieren oder begrenzten Einbauraum zu nutzen. |
| TECHNISCHER HINWEIS | Die endgültige Motor-, Untersetzungs- oder Kupplungskonfiguration sollte anhand von Schubkraft, Geschwindigkeit, Hub, Steigung, Arbeitszyklus und Einbauraum bestätigt werden. |
| Artikel | Verfügbare Optionen | Auswahlbedeutung |
|---|---|---|
| Installationsmethode | M1 / M2 / MX | M1 = vorderer Abtriebsflansch; M2 = horizontale Basis; MX = benutzerdefiniert. |
| Ausgangsverbindung | C1 / C2 / C3 / C4 / C5 / C6 / CX | Außengewinde, Innengewinde, Fischaugenlager, Zapfen, Schwimmgelenk oder kundenspezifischer Ausgang. |
| Genauigkeitsgrad | P1 / P2 | P1 = kaltgewalzte Kugelgewindetrieb C7; P2 = Präzisionsgeschliffene Kugelgewindetrieb C5. |
| Sensoranforderung | Projektabhängig | Bestätigen Sie die Anforderungen des Ursprungs-/Endschalters gemäß Steuerungseingang, Hub und Sicherheitslogik. |