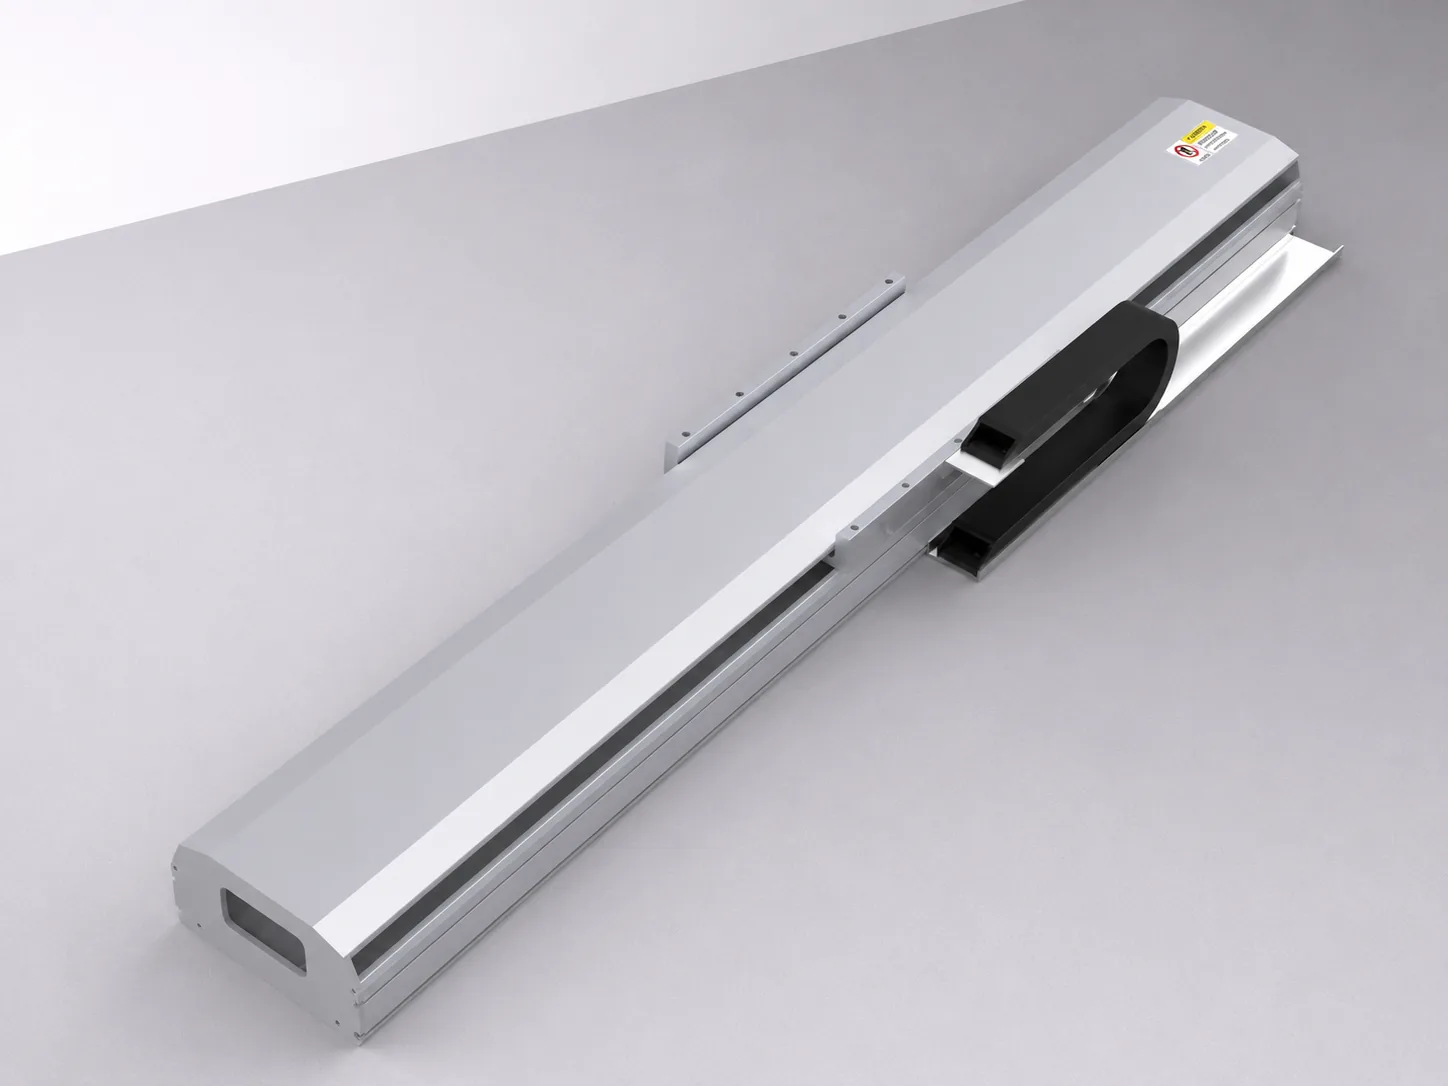
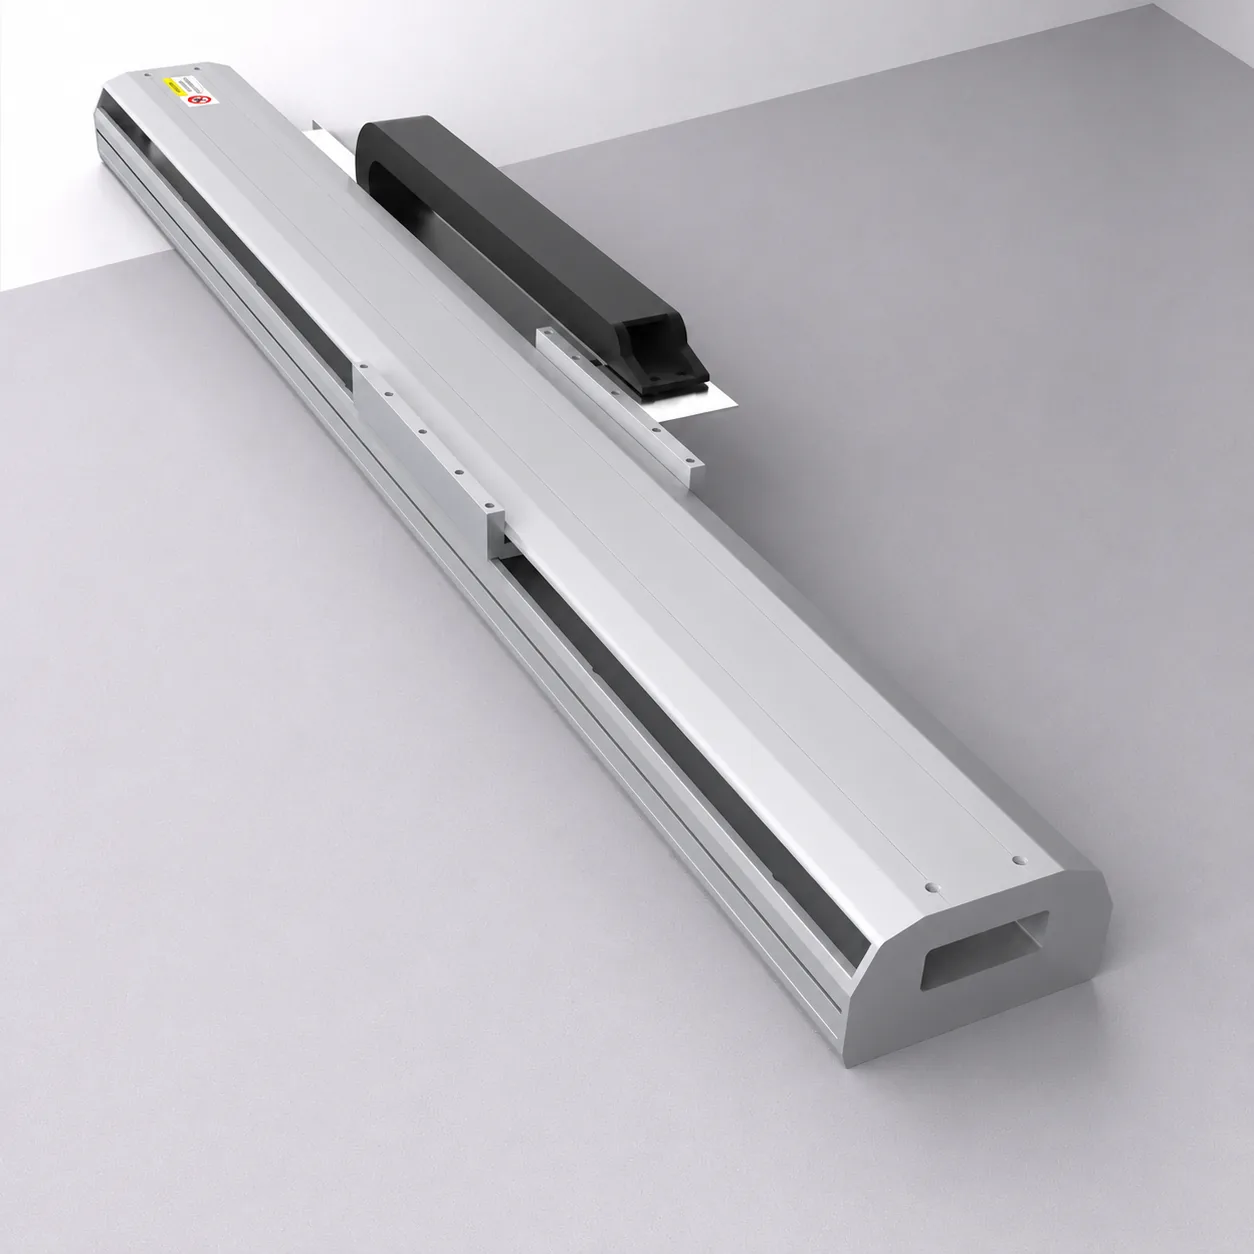
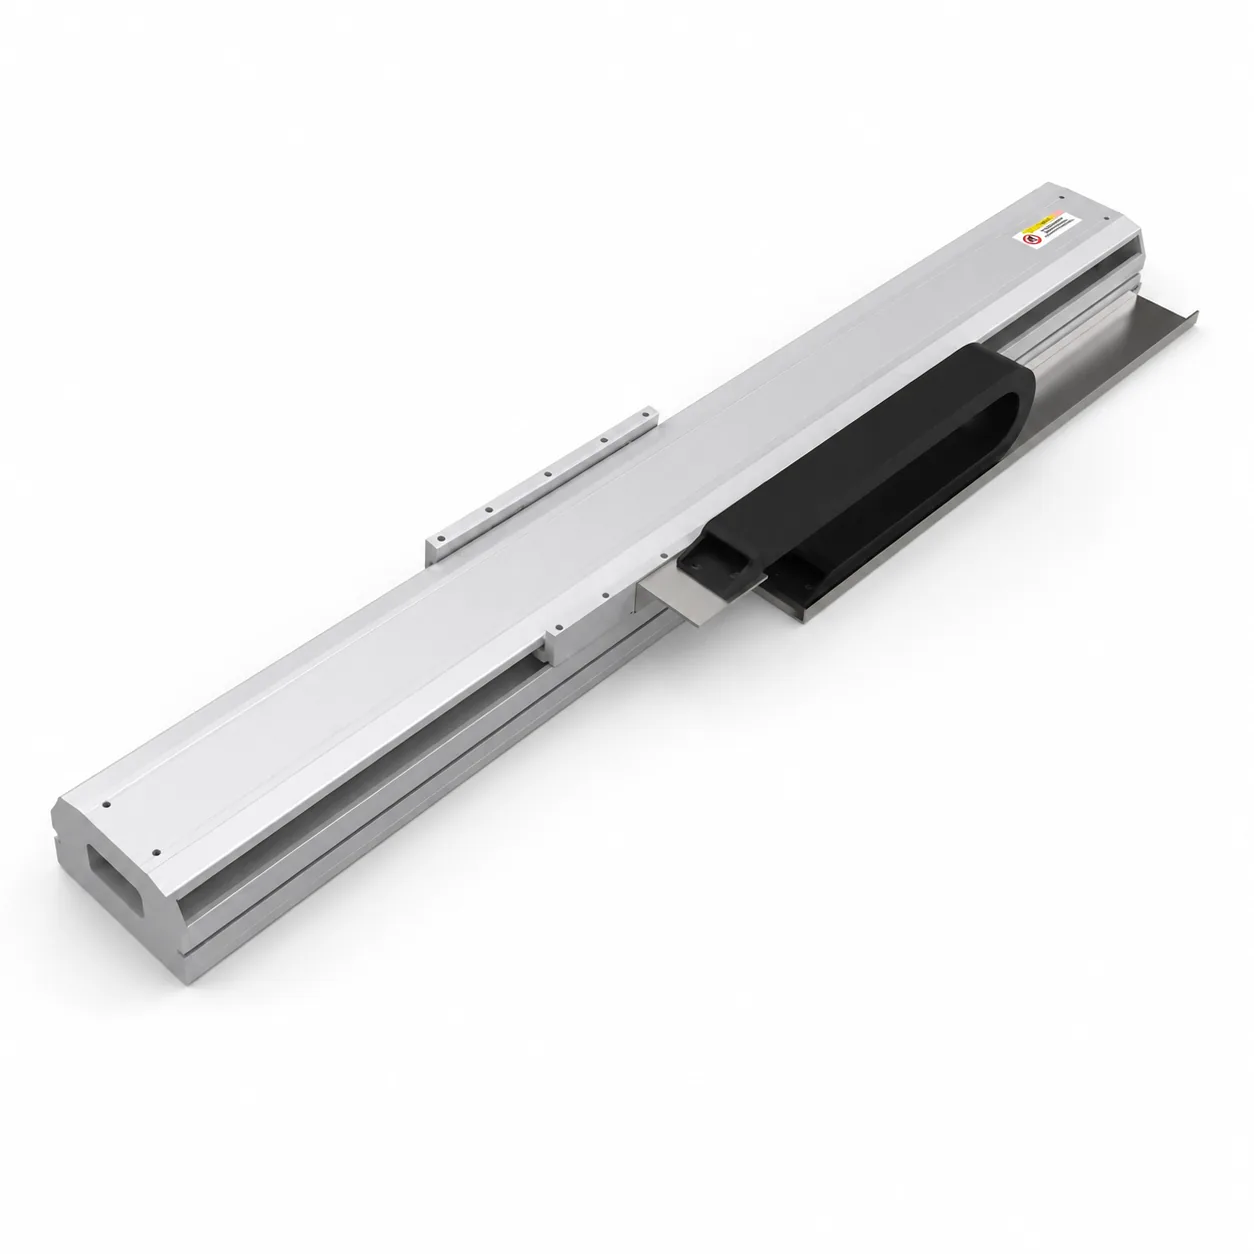
BTDD140 – moduł liniowy z podwójnym napędem paskowym
BTDD140 to moduł liniowy z podwójnym napędem pasowym do stabilnego transferu na długim skoku.
Maksymalny skok 2450 mm
Maksymalna nośność 10 kg Poziomo
Maksymalna prędkość 2000 mm/s
Powtarzalność ±0.04 mm
Skok paska 50 mm
Zalecany serwomotor 200 W
Metoda zamawiania
BTDD140
Model
Rozmiar / seria / szerokość
- BTDD140 = rozmiar
P50
Skok gwintu
Pasek zębaty
- P = poliuretan
- R = guma
- Posuw: 50 mm
S100
Skok
Skok
- Sxxx = wybrany skok użyteczny
- Zakres standardowy: 100–2450 mm, co 50 mm
R
Układ
Położenie silnika
- R z prawej
- LL na dole z lewej
- UL u góry z lewej
T20B
Silnik
Kod silnika (przykład)
- T = Delta
- P = Panasonic
- Y = Yaskawa
- C = dostarcza klient
- Zalecana moc silnika: 200 W
- B = z hamulcem
C1
Czujnik
Czujniki bazowania i krańcowe
- C = czujnik bazowania od strony silnika
- D = po przeciwnej stronie silnika
- E = bez czujnika bazowania
- 1 = jeden komplet czujników krańcowych
- 0 / 2 / 4 / 6 do wyboru
Szczegółowe dane techniczne
Parametry pracy
| Parametr | Wariant / warunek | Specyfikacja |
|---|---|---|
| Powtarzalność (mm) | — | ±0.04 mm |
| Standardowy zakres skoku | Produkt standardowy | 100–2450 mm / co 50 mm |
| Pasek zębaty Skok (mm) | P50 / R50 | 50 mm |
| Maksymalna prędkość (mm/s) | Znamionowa prędkość silnika | 2000 mm/s |
| Znamionowa siła osiowa (N) | Referencyjna siła osiowa | 81 N |
| Maksymalna nośność (kg) | Poziomo / pionowo | Poziomo: 10 kg Pionowo: niedopuszczalne |
Komponenty
| Parametr | Specyfikacja |
|---|---|
| Typ napędu | Podwójny napęd paskiem zębatym |
| Konstrukcja / środowisko | Napęd podwójny / konstrukcja półzamknięta |
| Pasek zębaty Materiał | P = poliuretan; R = guma |
| Szerokość paska | 15 mm × 2 szt. |
| Prowadnica liniowa | W15 × H12.5, 2 szt. |
| Opcje położenia silnika | R / UL / LL |
Dobór silnika i czujników
Dobór silnika
Typ silnika Serwomotor AC | Zalecana moc 200 W | Napięcie AC 220 V | Opcja hamulca Z hamulcem / bez hamulca |
Zalecane modele serwomotorów
| Marka | Opcja hamulca | Model serwomotoru | Model sterownika serwo |
|---|---|---|---|
| Delta | Bez hamulca | ECMA-C20602RS | ASD-B2-0221-B |
| Delta | Z hamulcem | ECMA-C20602SS | ASD-B2-0221-B |
| Panasonic | Bez hamulca | MHMF022L1U2M | MADLN15SG |
| Panasonic | Z hamulcem | MHMF022L1V2M | MADLN15SG |
| Yaskawa | Bez hamulca | SGM7J02AFC6S | SGD7S1R6A00A002 |
| Yaskawa | Z hamulcem | SGM7J02AFC6E | SGD7S1R6A00A002 |
Kod silnika / zasada doboru
| Pozycja | Opcje | Znaczenie |
|---|---|---|
| Kod marki | T / P / Y / C | T = Delta; P = Panasonic; Y = Yaskawa; C = silnik klienta |
| Kod mocy | 20 = 200 W | Zalecana moc serwomotoru dla tego modelu |
| Sufiks hamulca | B = z hamulcem; brak oznaczenia = bez hamulca | Opcja hamulca w kodzie silnika |
| Uwaga inżynierska | Katalog wskazuje, że montaż pionowy jest dla tego modelu niedopuszczalny. Przed ostatecznym doborem silnika należy potwierdzić obciążenie, prędkość, skok, kierunek montażu, dopasowanie bezwładności i zgodność ze sterownikiem. |
Dobór czujników
Czujnik bazowania EE-SX672 / EE-SX672P | Typ wyjścia NPN / PNP | Napięcie DC 5–24 V | Montaż Typ zewnętrzny |
| Pozycja | Opcje | Znaczenie |
|---|---|---|
| Czujnik bazowy | C / D / E | C = strona silnika; D = strona przeciwna do silnika; E = bez czujnika bazowego. |
| Czujnik krańcowy | 0 / 2 / 4 / 6 | Liczbę czujników krańcowych dobiera się do skoku i wymagań sterownika. |
| Model czujnika | EE-SX672 / EE-SX672P | Typ wyjścia NPN / PNP dobiera się do typu wejścia sterownika. |
Obciążenia i momenty
Rysunki techniczne
Pliki do pobrania
Modele 3D CAD (STEP) i rysunki 2D dla BTDD140 udostępniamy na życzenie. Podaj skok i potrzebne opcje – prześlemy rysunek dla Twojej konfiguracji.
Poradniki doboru
Sprzedaż, wsparcie techniczne i obsługa posprzedażowa w Europie
- sales@hslinear.com
- Pon.–pt., 09:00–17:00 (CET/CEST)
- Liederbach, Niemcy


