1 LM140 Model
Model / szerokość korpusu
- LM140 = moduł z silnikiem liniowym z rdzeniem żelaznym; szerokość korpusu 140 mm
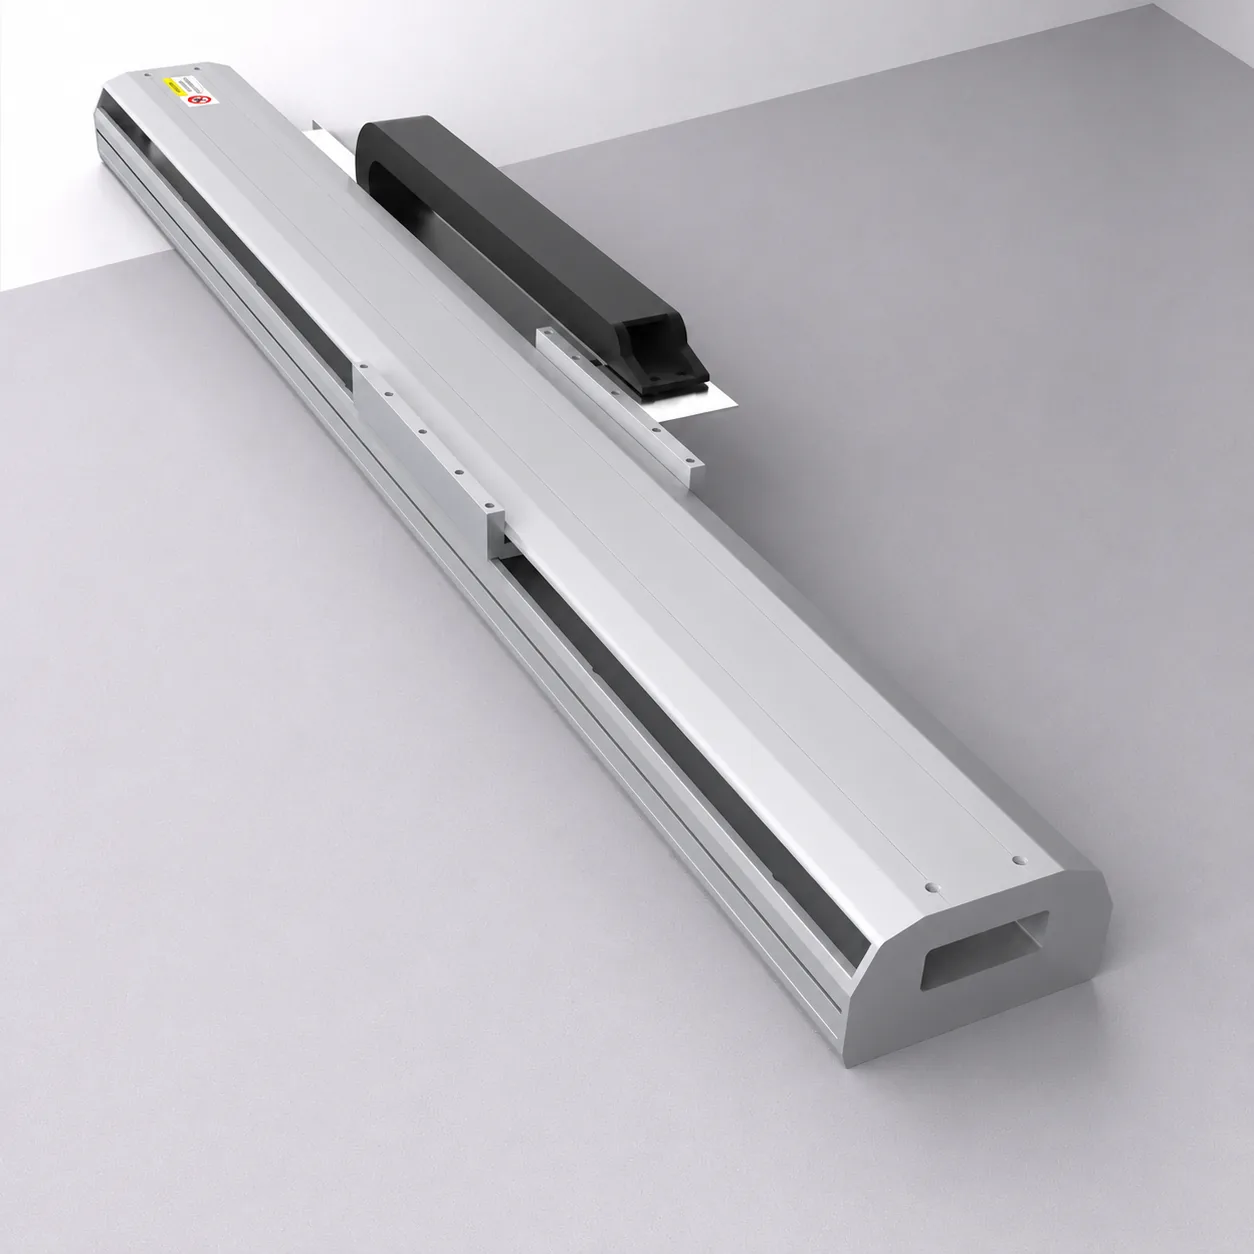
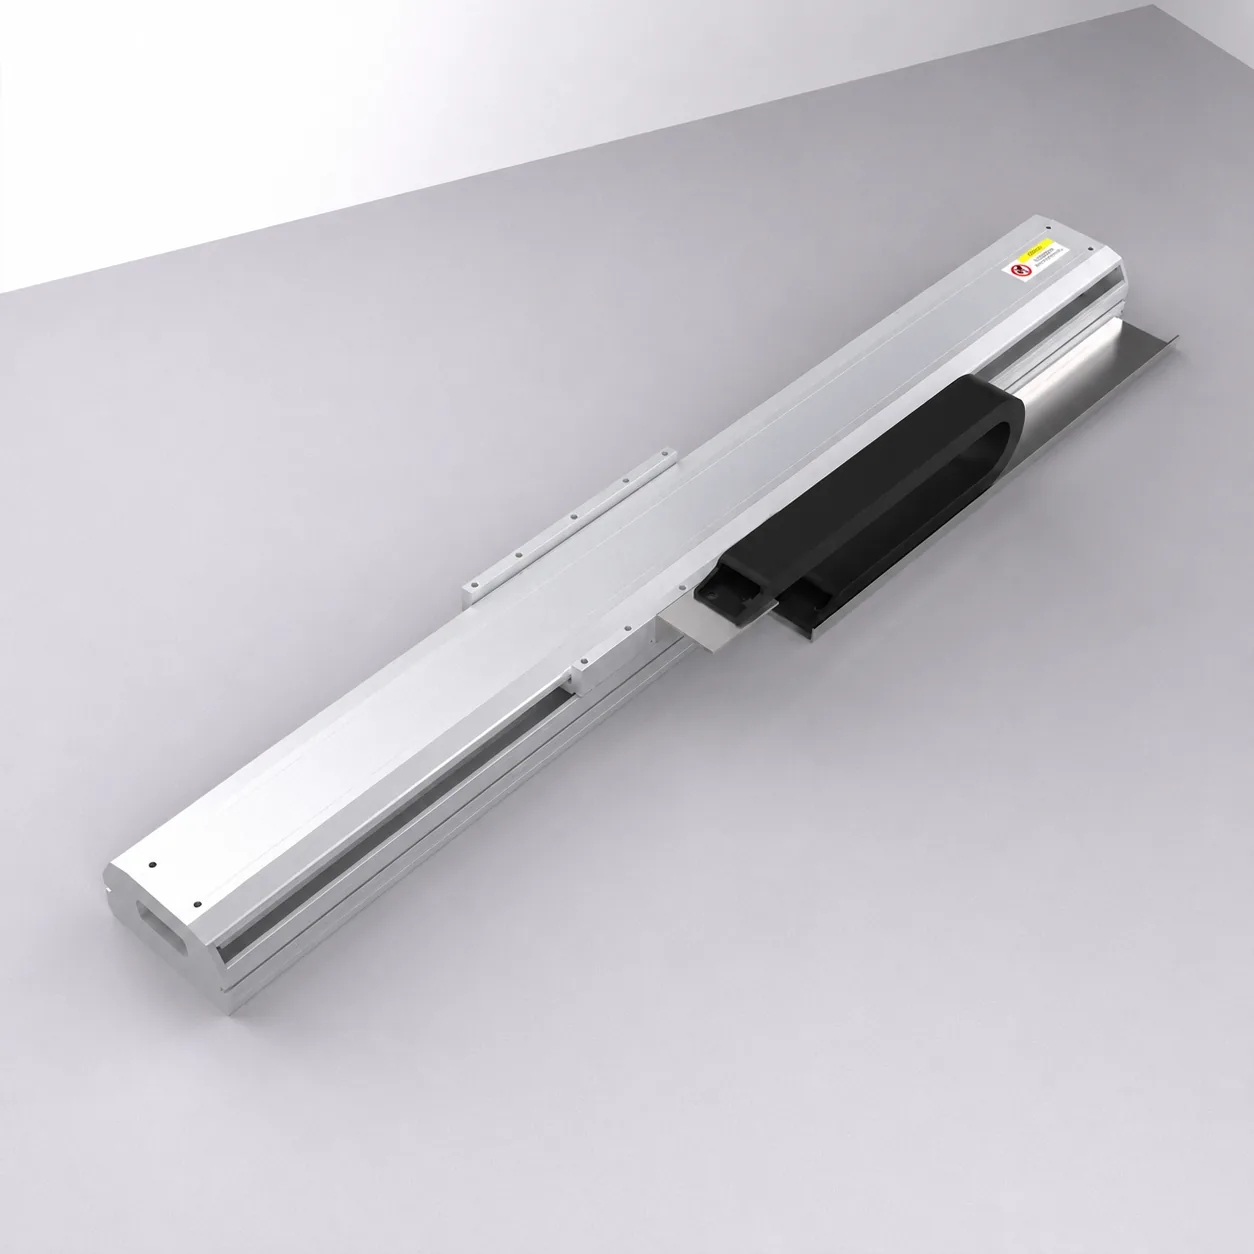
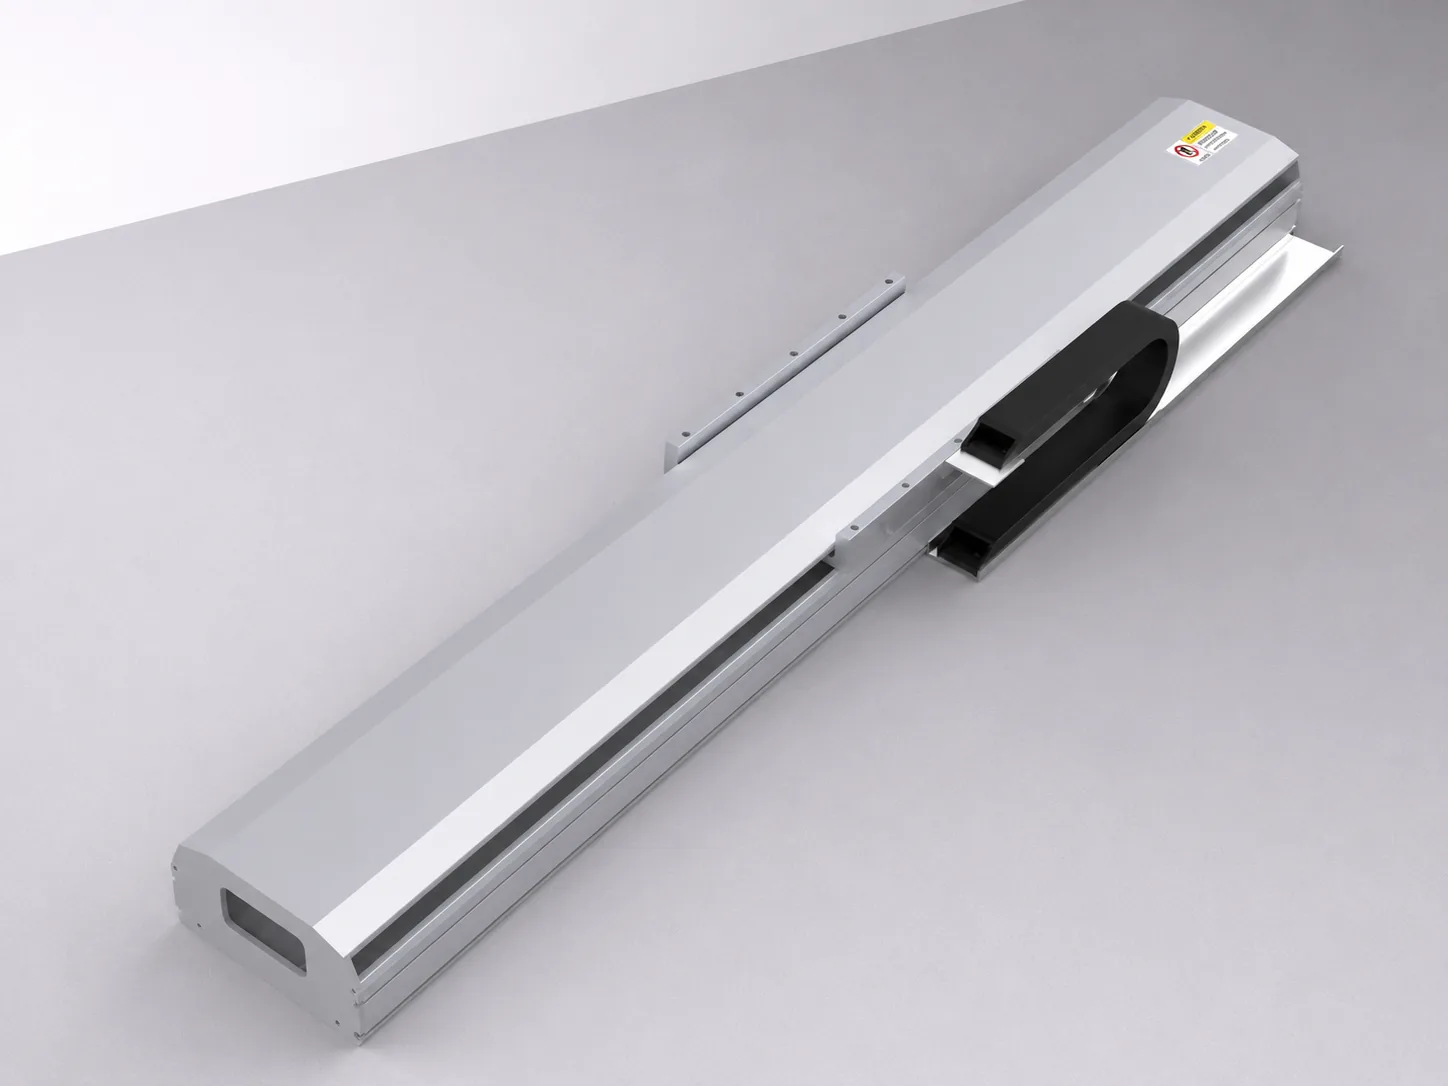
LM140 to moduł z silnikiem liniowym i napędem bezpośrednim do szybkiego, płynnego i dynamicznego pozycjonowania.
| Parametr | Warunek / położenie / typ | Specyfikacja |
|---|---|---|
| Maksymalny skok (mm) | Produkt standardowy | Do 2510 mm, zależnie od cewki |
| Krok skoku | Skok efektywny | co 128 mm |
| Maksymalna prędkość (mm/s) | Zależnie od obciążenia | 4000 mm/s |
| Maksymalne przyspieszenie | Zależnie od obciążenia | 2.5 G |
| Opcje obciążenia | Zależnie od konfiguracji cewki | 20 / 40 / 60 / 80 kg |
| Siła szczytowa (N) | Zależnie od konfiguracji cewki | 212 / 424 / 610 / 820 N |
| Siła ciągła @100°C (N) | Zależnie od konfiguracji cewki | 82 / 164 / 250 / 328 N |
| Rozdzielczość | Zależnie od enkodera | H: 1 μm / L: 0.1 μm |
| Temperatura pracy | Środowisko pracy | 0–40°C |
| Parametr | Warunek / położenie / typ | Specyfikacja |
|---|---|---|
| Typ napędu | — | Rdzeniowy silnik liniowy z napędem bezpośrednim |
| Opcje cewki | Wariant standardowy / rozszerzony / do dużych obciążeń | MFA55A-C1 / MFA55B-C2 / MFA55C-C3 / MFA55D-C4 |
| Enkoder | opcje H / L | HOPO liniał magnetyczny / LAMOTION liniał optyczny |
| Sterownik | opcje G / E | Googol GSHD / Estun ED3L |
| Moc sterownika | Tabela zalecanych sterowników | 1000 W |
| Prowadnica liniowa | — | 15 × H12.5 |
| Wysokość korpusu / Szerokość | — | 87 mm / 140 mm |
Typ silnika Rdzeniowy silnik liniowy | Moc sterownika 1000 W | Zasilanie Jednofazowe / trójfazowe 220 V | Sterownik G / E |
| Kod | Marka | Model | Sygnał / zasilanie |
|---|---|---|---|
| G | Googol | GSHD | TTL; zasilanie 220 V |
| E | Estun | ED3L | TTL / impulsowy; zasilanie 220 V |
Enkoder H HOPO 1 μm | Enkoder L LAMOTION 0.1 μm | Czujnik C1 / C3 | Suwak 1 lub więcej |
| Pozycja | Opcje | Znaczenie |
|---|---|---|
| Cewka | MFA55A-C1 / MFA55B-C2 / MFA55C-C3 / MFA55D-C4 | Dobierać według wymaganego obciążenia i siły. |
| Czujnik | C1 / C3 | C1 = czujnik liniału; C3 = 3 szt. czujniki. |
| Suwak | Jeden lub kilka suwaków | Zastosowanie kilku suwaków wymaga potwierdzenia technicznego. |
| Uwaga inżynierska | Większą dokładność, większą prędkość lub niestandardowy skok należy potwierdzić przed ostatecznym doborem. |
Modele 3D CAD (STEP) i rysunki 2D dla LM140 udostępniamy na życzenie. Podaj skok i potrzebne opcje – prześlemy rysunek dla Twojej konfiguracji.
Poradniki doboru