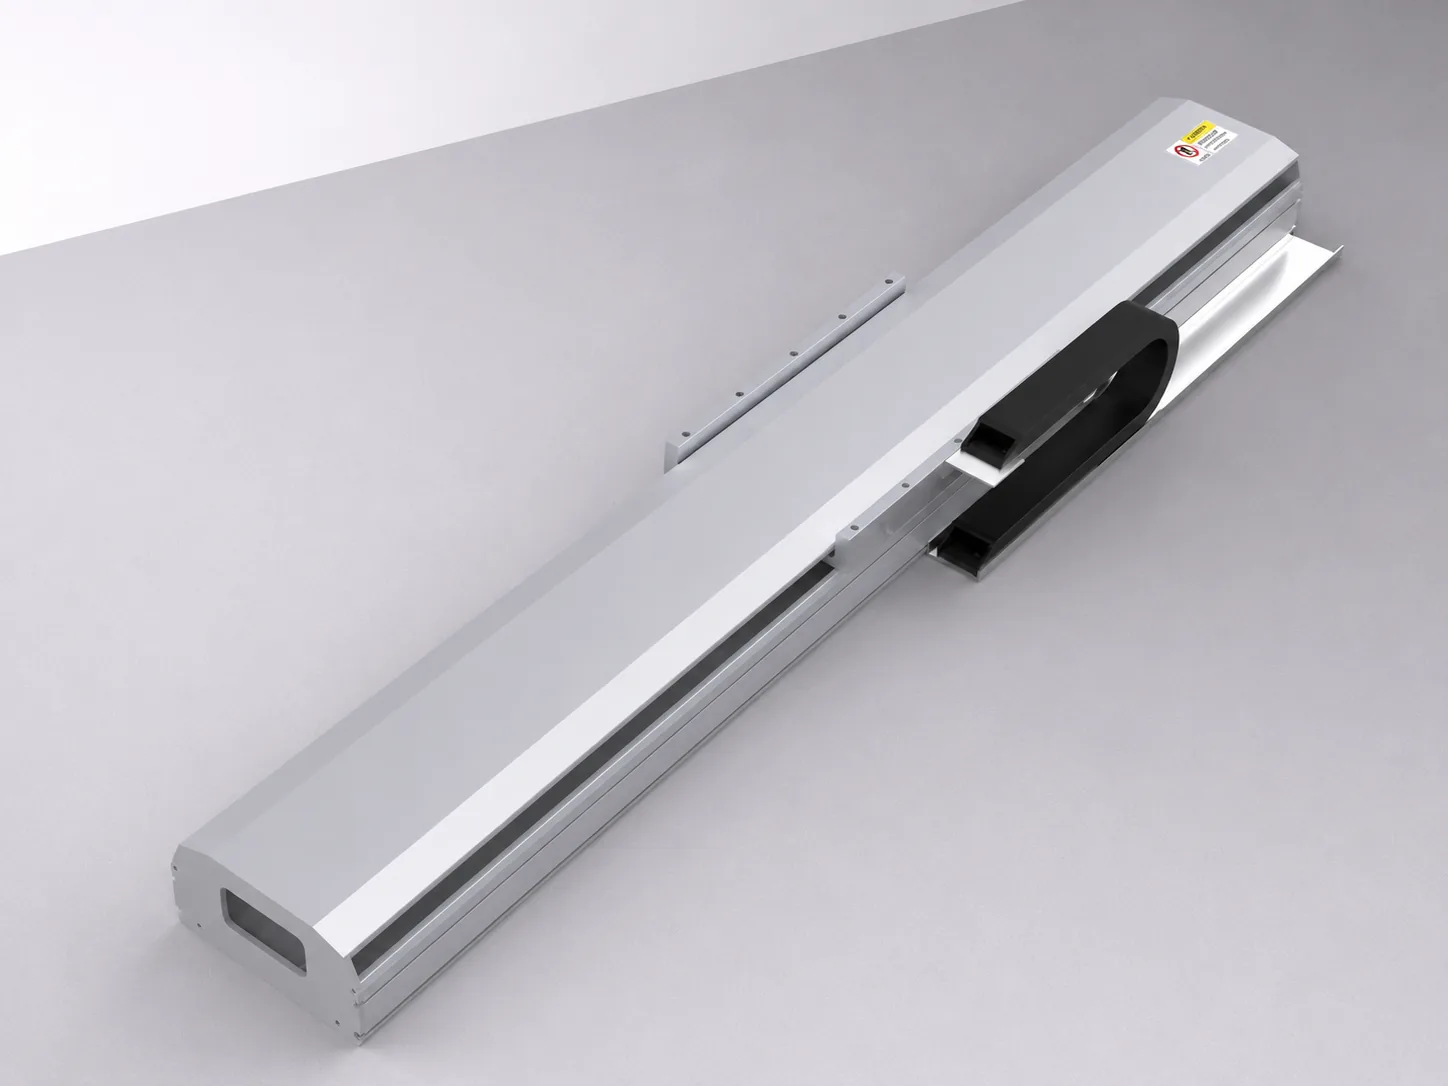
BSF140 module linéaire fermé à vis à billes
Le BSF140 est un module linéaire guidé à vis à billes destiné au positionnement précis et à l’automatisation industrielle.
Course maximale 1050 mm
Charge utile horizontale maximale 110 kg
vis à billes C7 Ø16 mm
Options de pas 5 / 10 / 20 mm
Vitesse maximale 250 / 500 / 1000 mm/s
Répétabilité ±0.01 mm
Méthode de commande
BSF140
Modèle
Taille / Série / Largeur
- BSF140 = taille
L05
Pas
Variantes de pas
- L05 / L10 / L20
- Vis à billes
S100
Course
Course
- Sxxx = course utile choisie
- Plage standard : 100-1050 mm, pas de 50 mm
INL
Disposition
Position du moteur / Variantes de plan
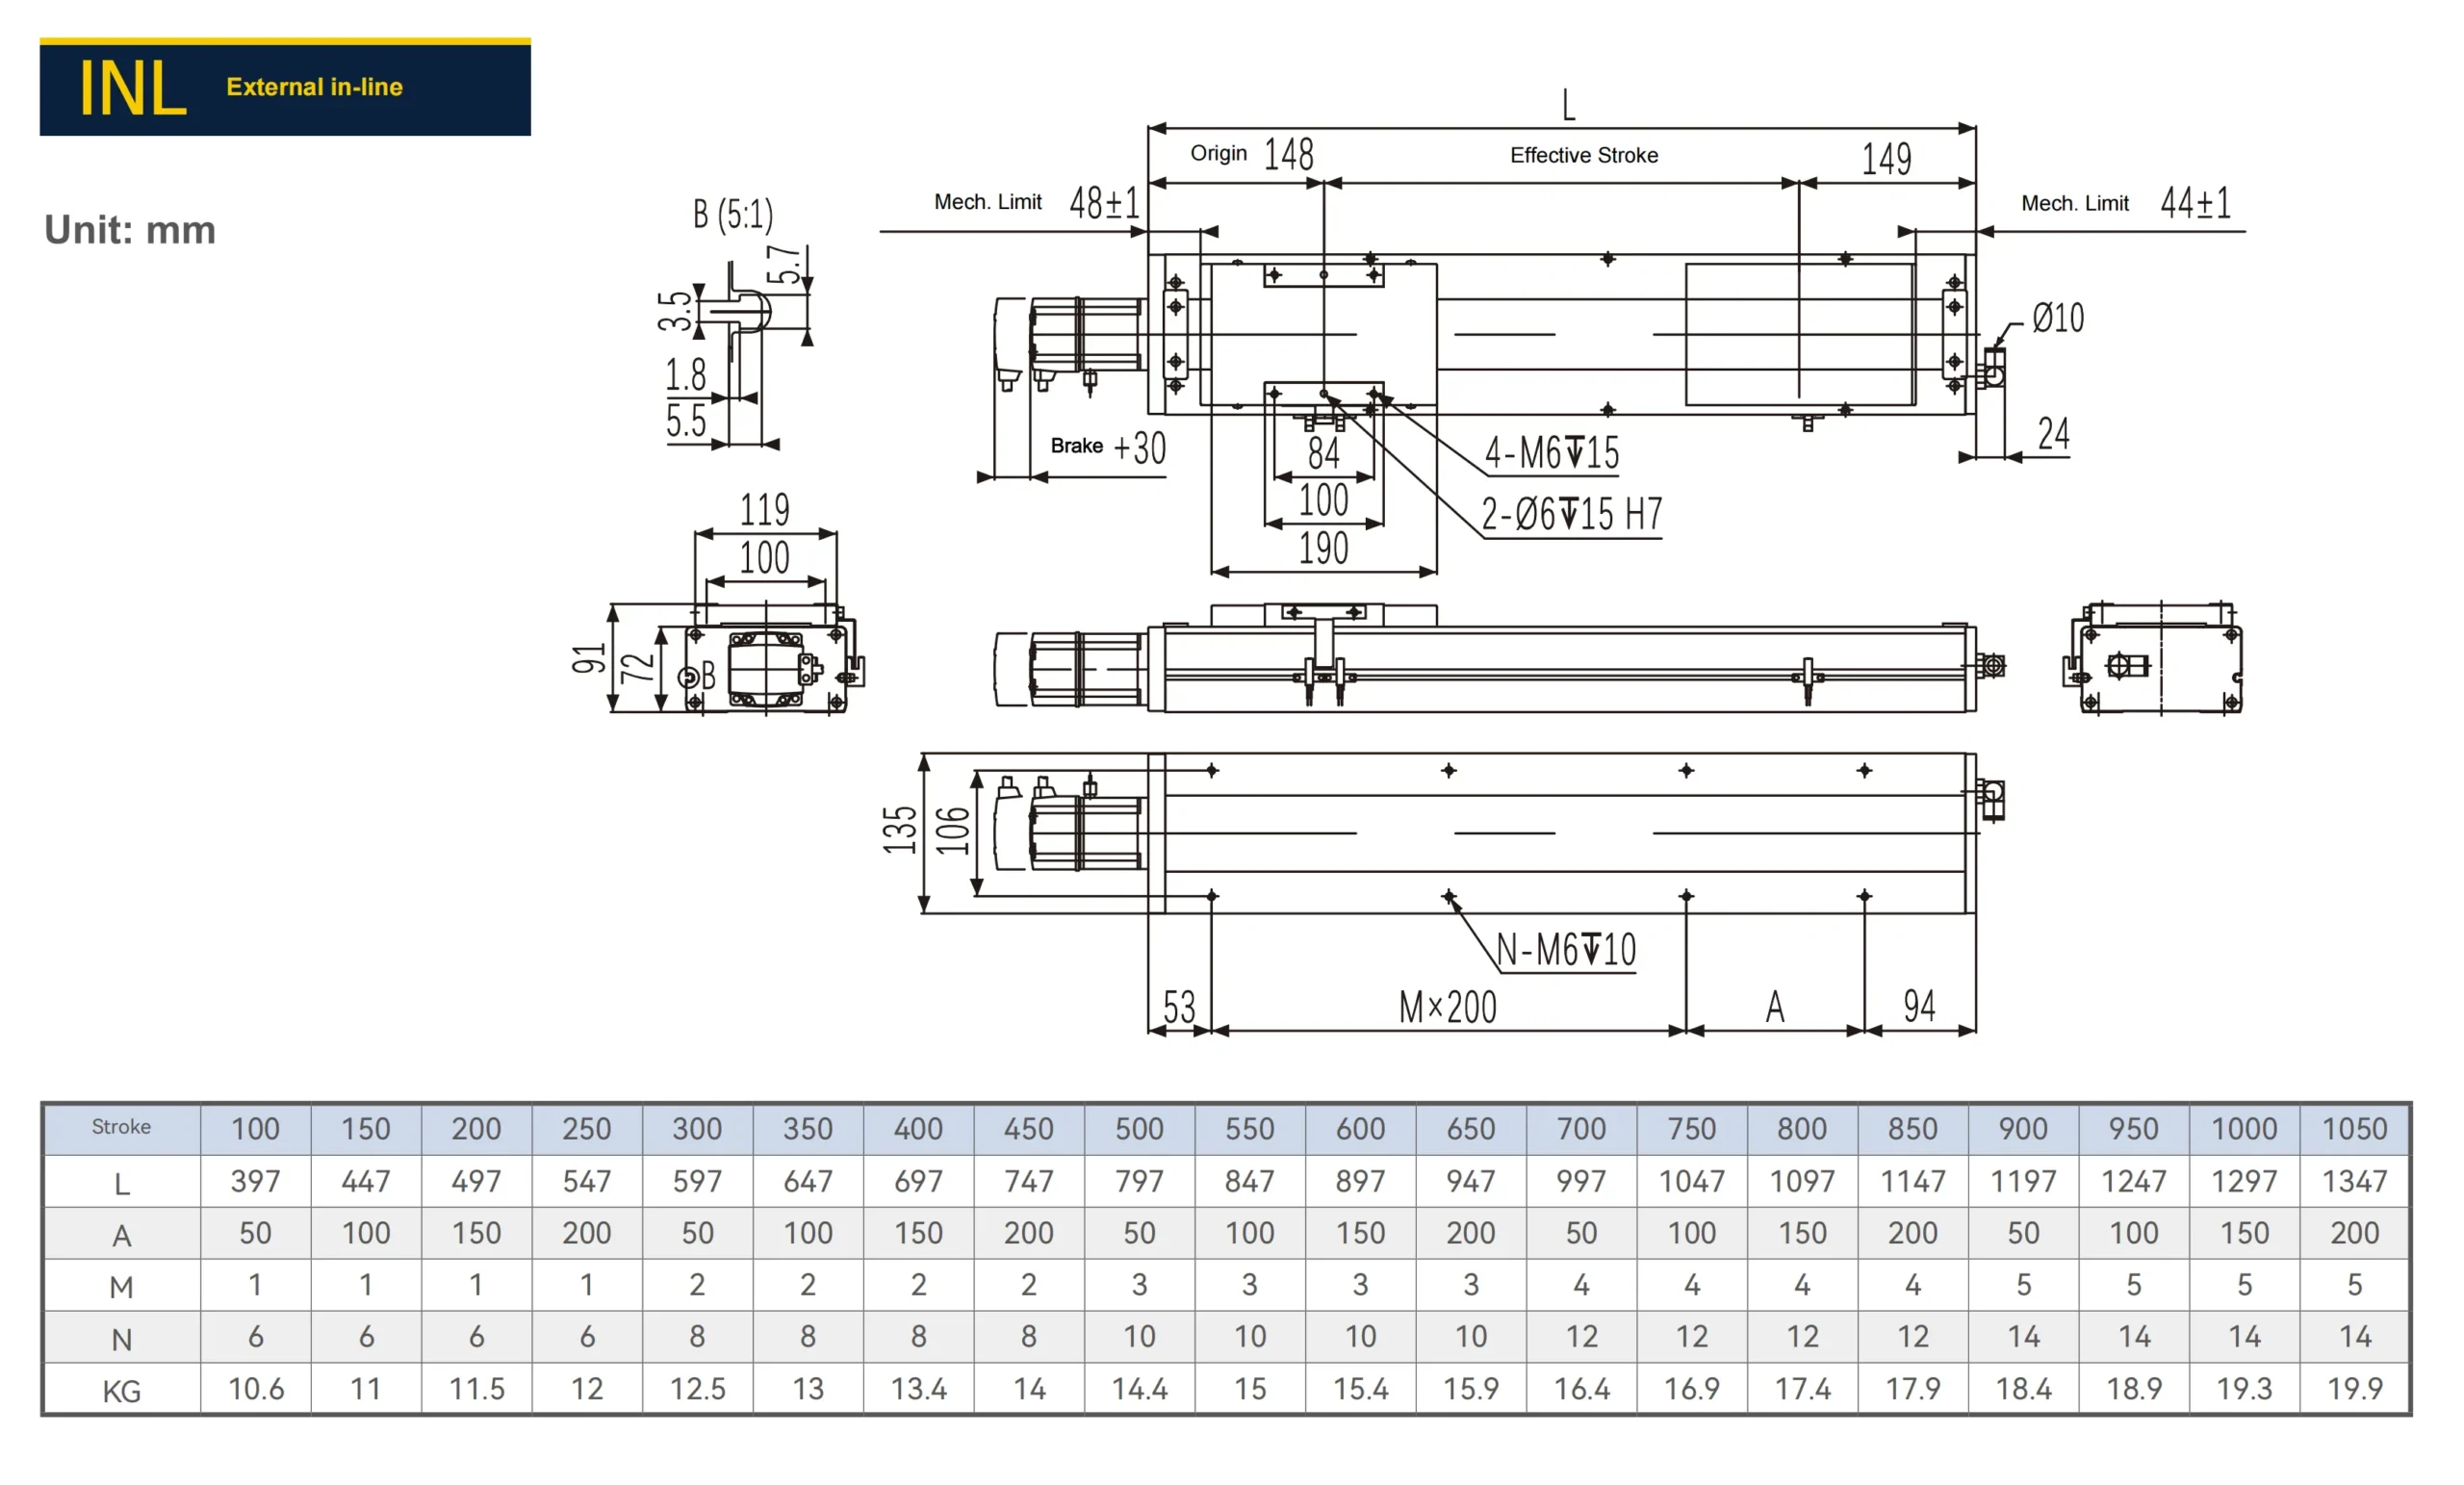
- INL moteur en ligne (extérieur)
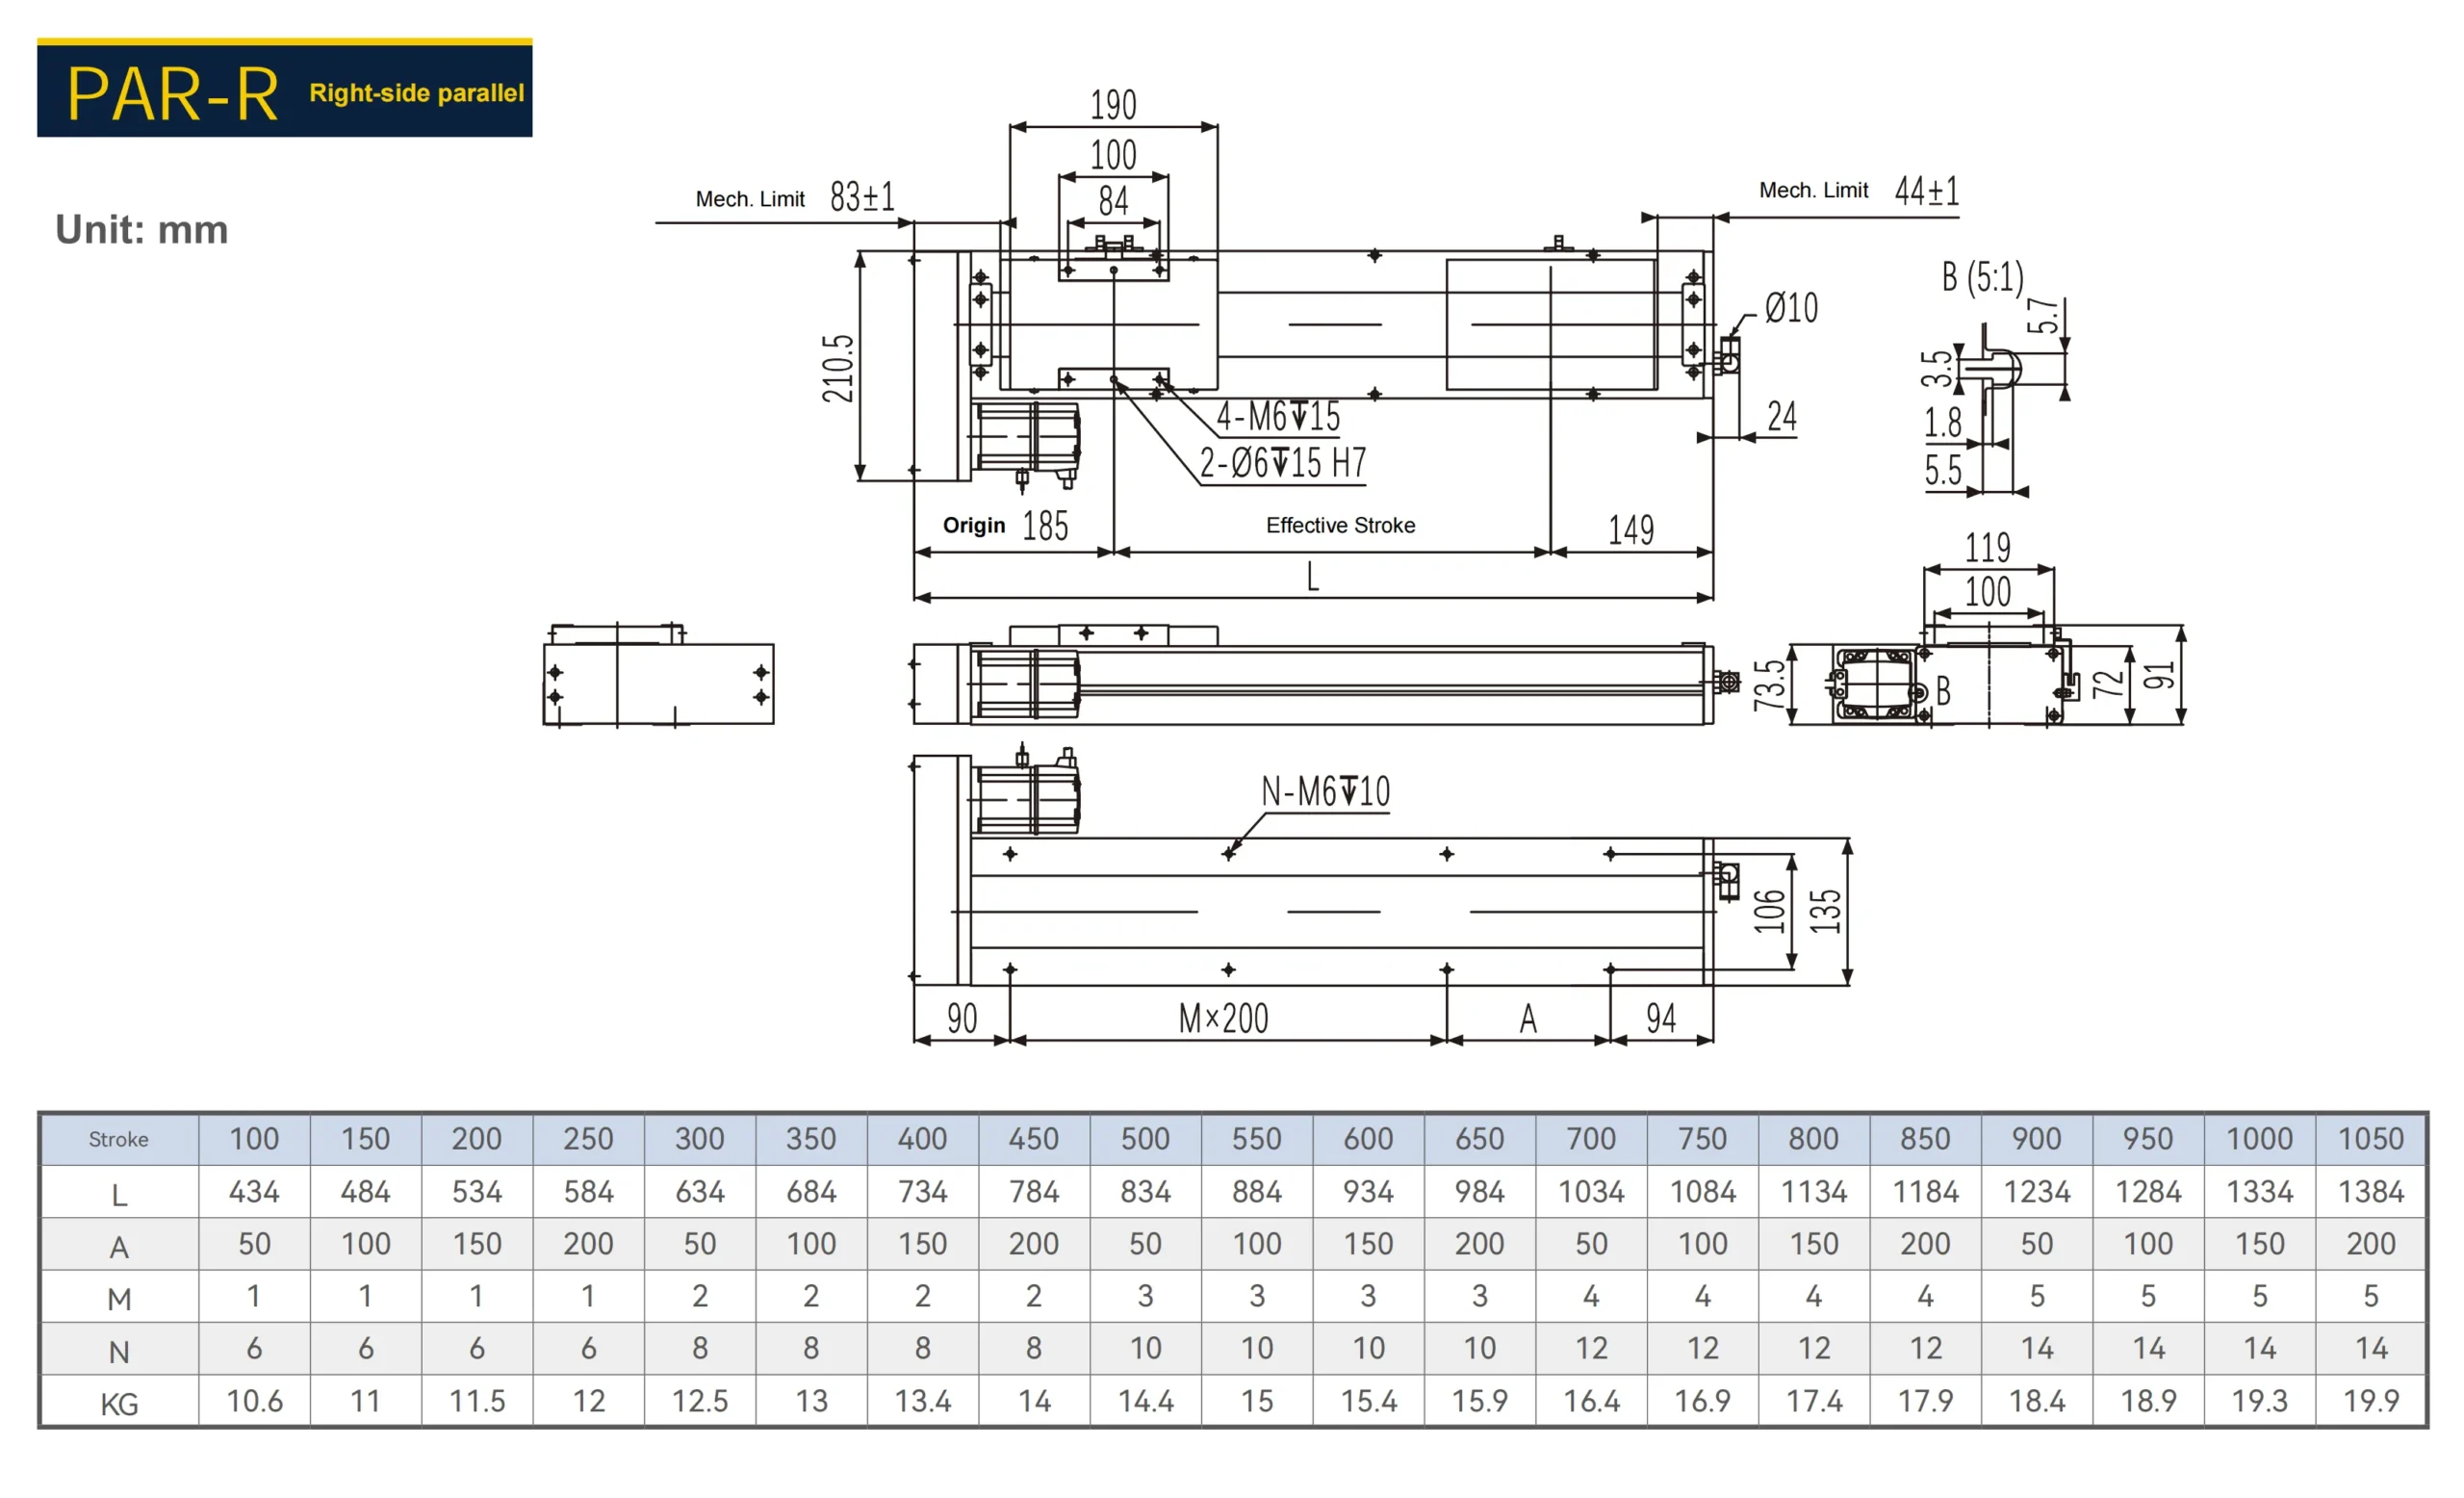
- PAR-R parallèle à droite
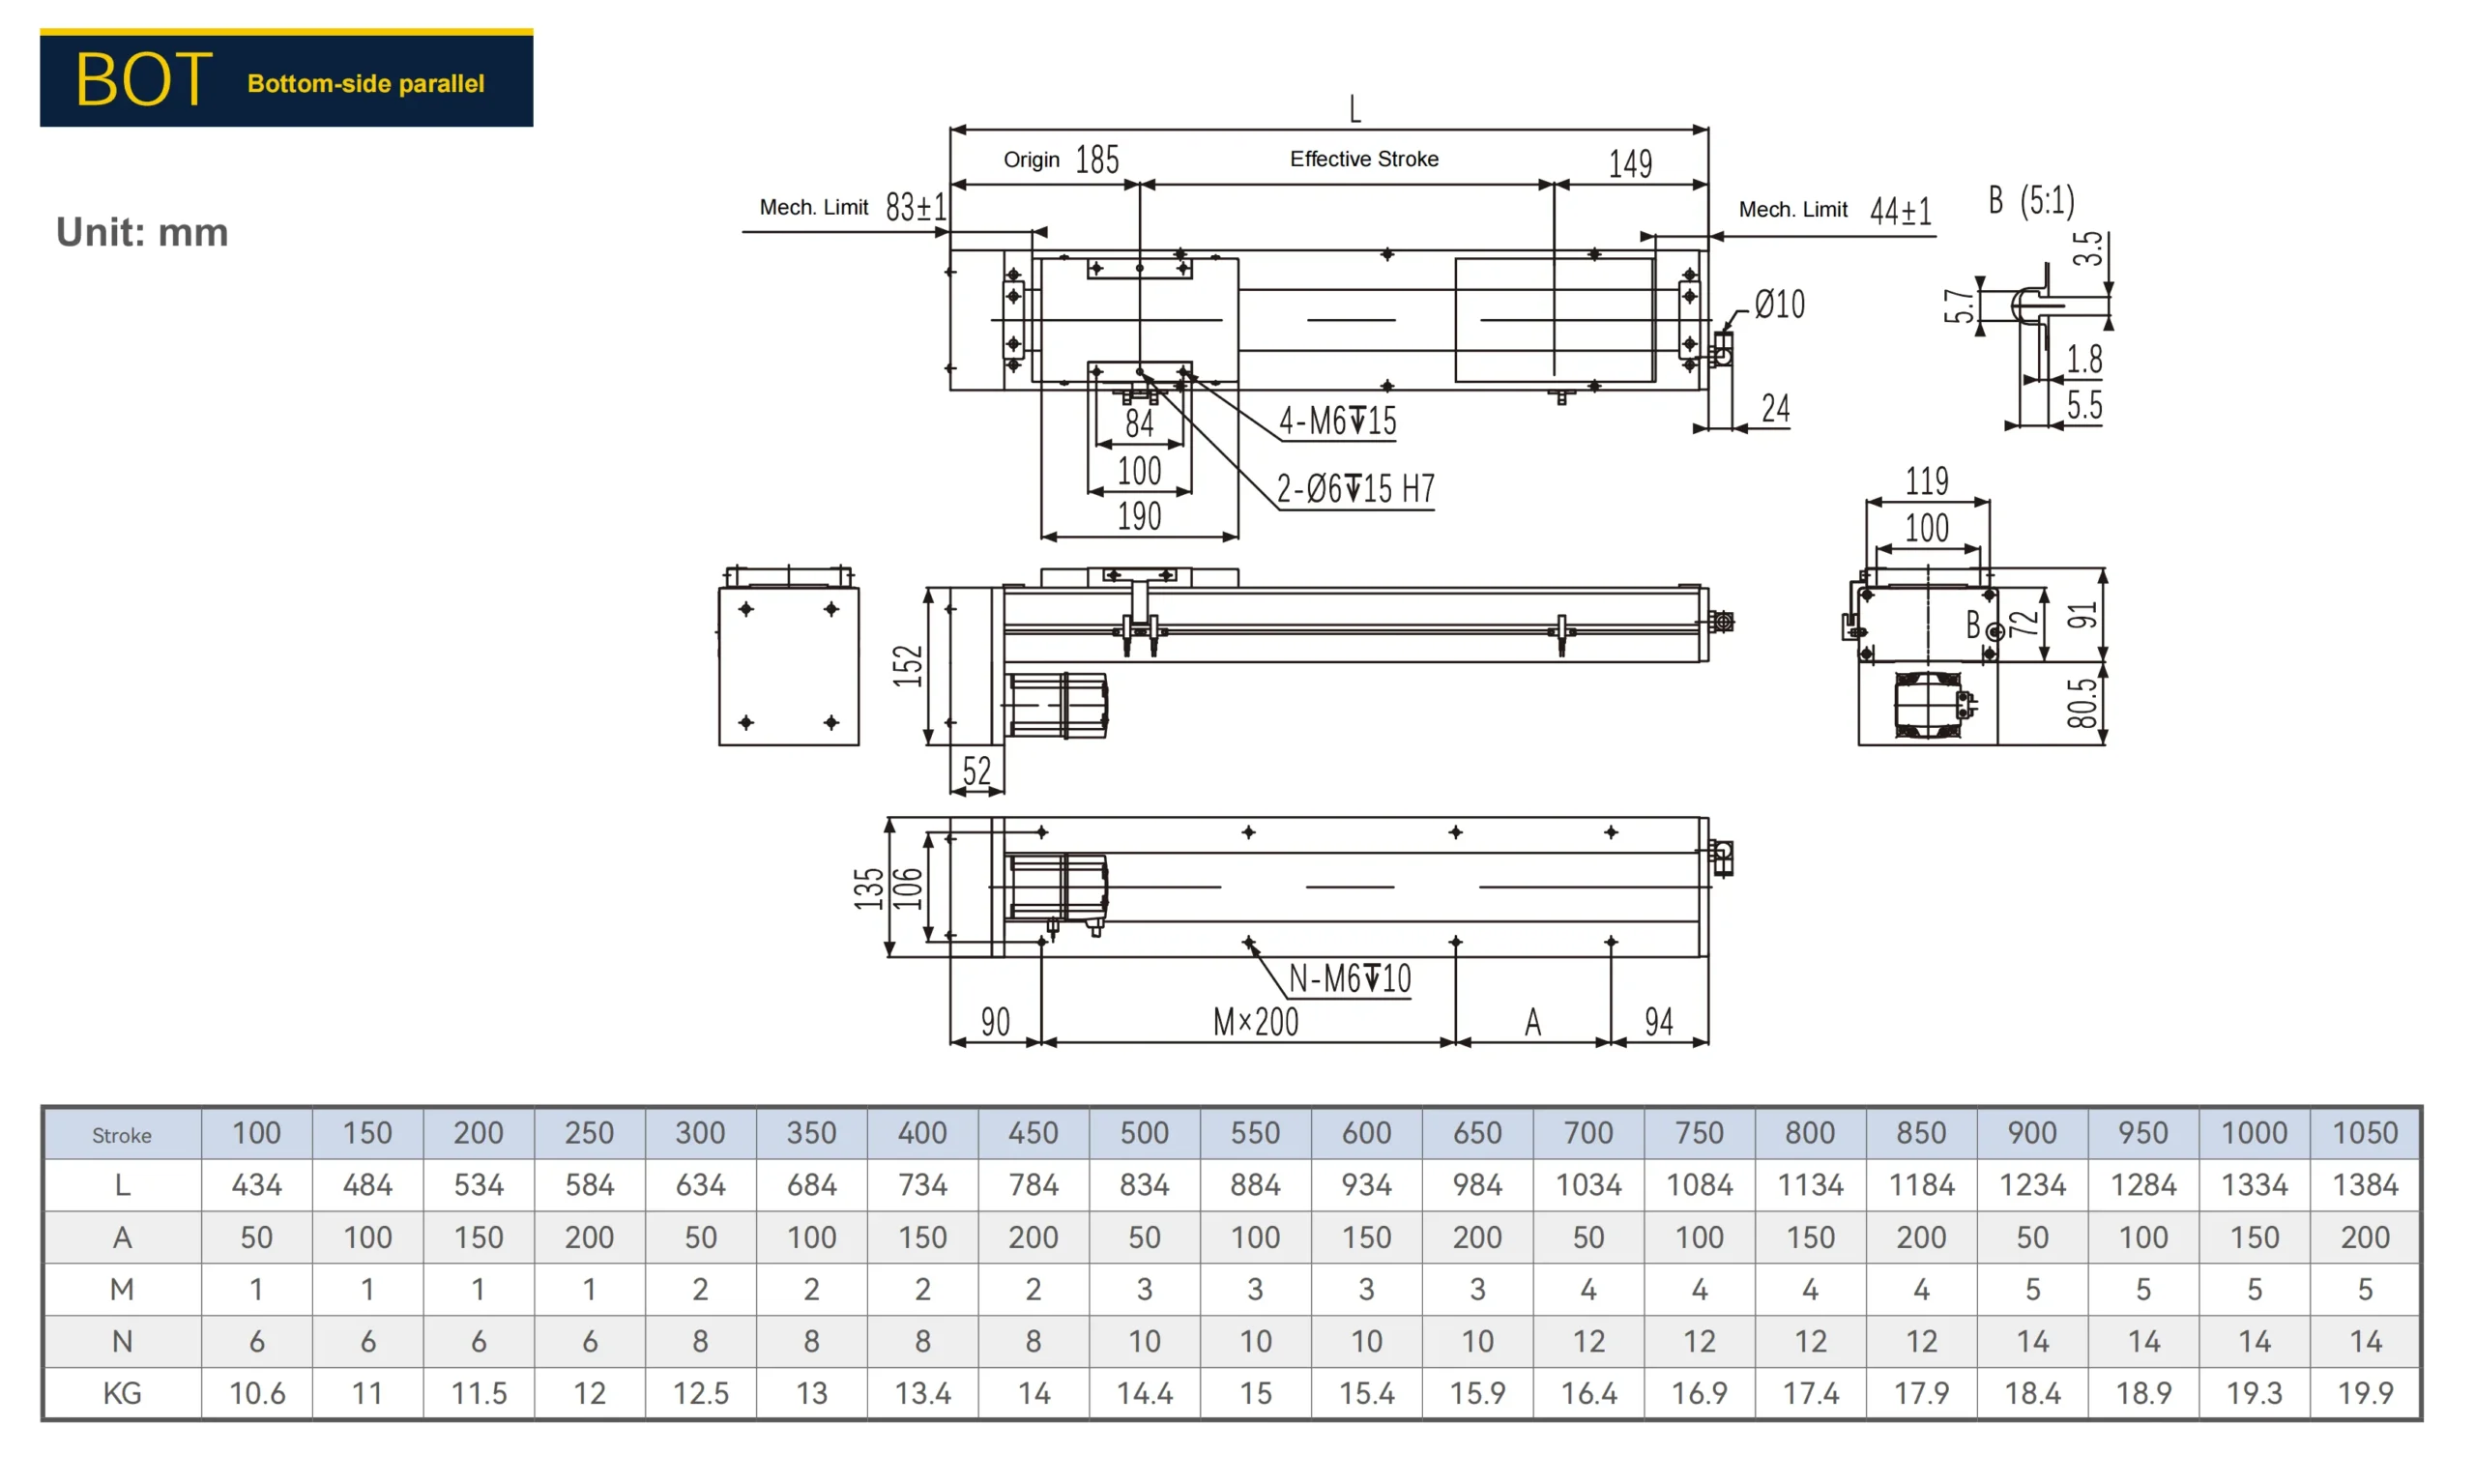
- PAR-BOT parallèle en dessous
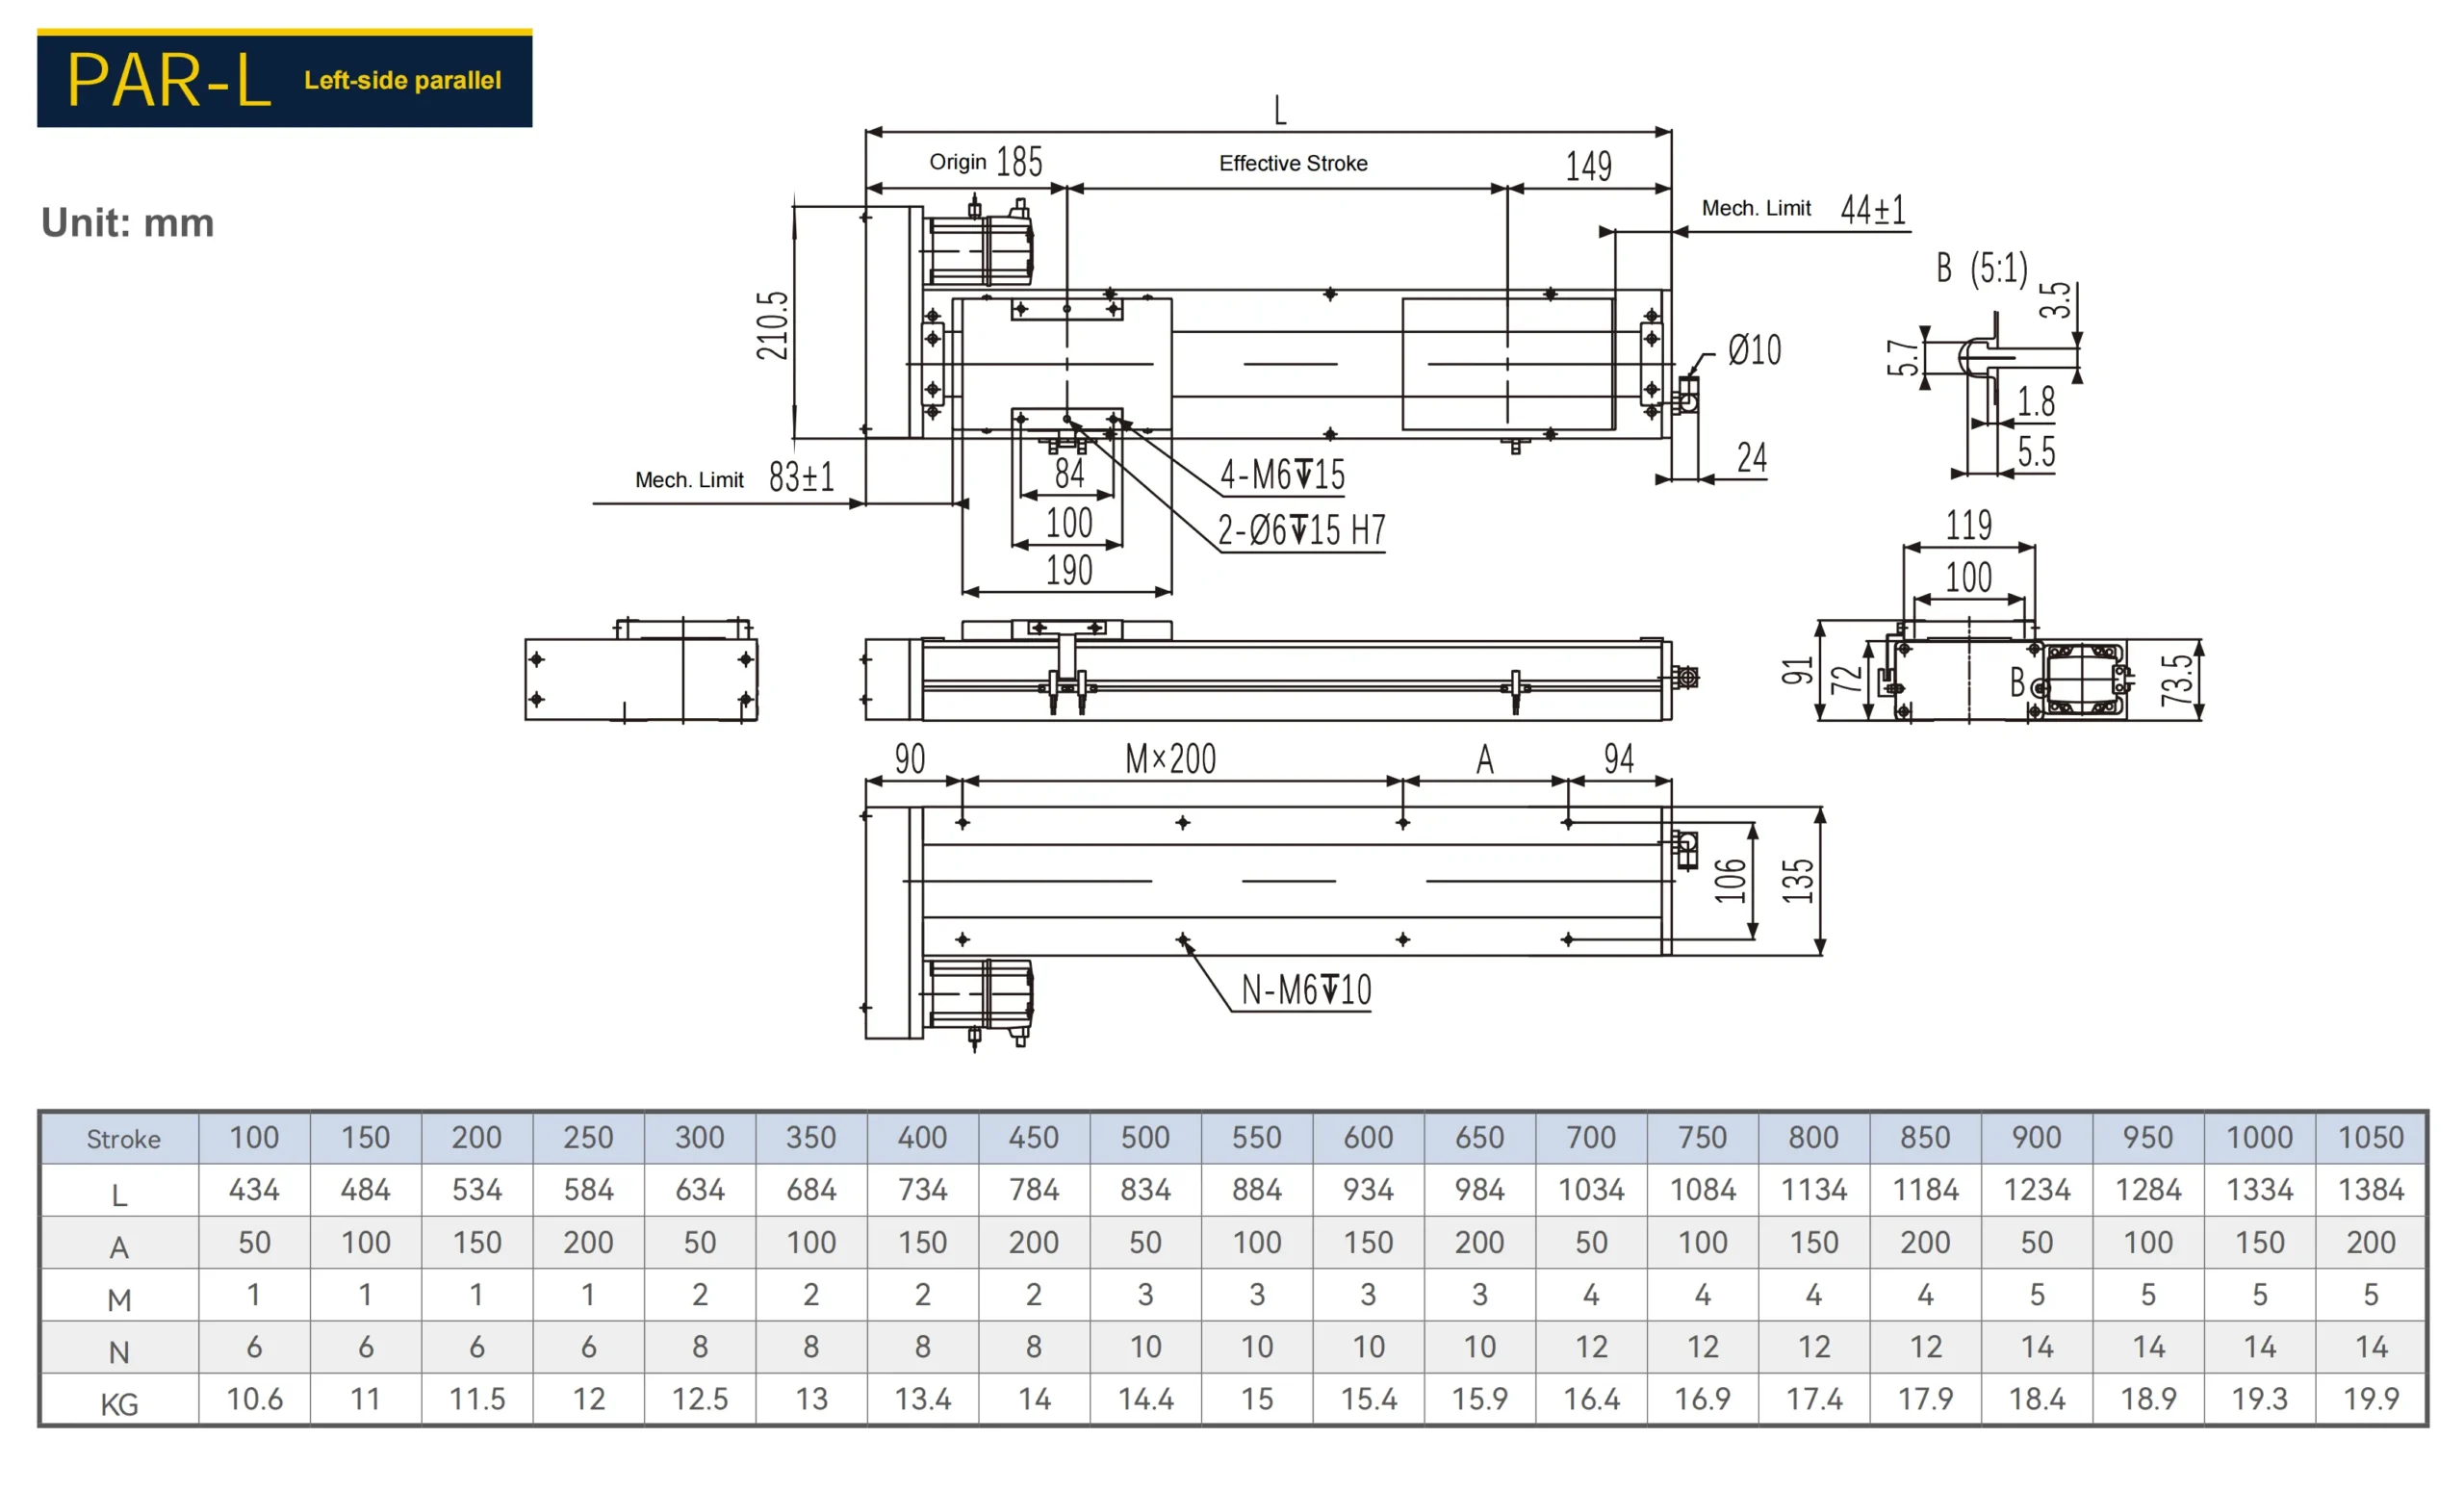
- PAR-L parallèle à gauche
T40B
Moteur
Code moteur (exemple)
- T = Delta
- P = Panasonic
- Y = Yaskawa
- C = fourni par le client
- Puissance moteur recommandée : 400 W
- B = avec frein
C1
Capteur
Options de capteurs
- C = côté moteur
- D = côté opposé au moteur
- E = aucun
- 0 / 1 / 2 / 3 = nombre de fins de course
Spécifications détaillées
Performances
Paramètre Variante / Condition Spécification Répétabilité (mm) — ±0.01 mm Plage de course standard — 100–1050 mm / 50 mm pas Pas de vis à billes (mm) Par option de pas 5 / 10 / 20 mm Vitesse maximale (mm/s) Par option de pas 250 / 500 / 1000 mm/s Poussée nominale (N) Par option de pas 1388 / 694 / 347 N Charge utile maximale (kg) Horizontale/Verticale Horizontal : 110 / 88 / 40 kg
Verticale : 33 / 22 / 8 kg > Composants
Paramètre Spécification Type d'entraînement Entraînement par vis à billes Structure / Environnement Environnement entièrement clos/propre Spécification de la vis à billes C7 Ø16 mm Guide linéaire W15 × H12.5, 2 pcs Couplage 10×14 mm Options de position du moteur INL / PAR-BOT / PAR-R / PAR-L
Sélection du moteur et sélection du capteur
Sélection du moteur
Type de moteur Moteur servo à courant alternatif | Sortie recommandée 400 W | Tension CA 220 V | Option de freinage Avec / sans frein |
Modèles de servomoteurs recommandés
| Marque | Option de freinage | Modèle de servomoteur | Modèle de variateur |
|---|---|---|---|
| Delta | Sans frein | ECMA-C20604RS | ASD-B2-0421-B |
| Delta | Avec frein | ECMA-C20604SS | ASD-B2-0421-B |
| Panasonic | Sans frein | MHMF042L1U2M | MBDLN25SG |
| Panasonic | Avec frein | MHMF042L1V2M | MBDLN25SG |
| Yaskawa | Sans frein | SGM7J04AFC6S | SGD7S2R8A00A002 |
| Yaskawa | Avec frein | SGM7J04AFC6E | SGD7S2R8A00A002 |
Code moteur / Règle de sélection
| Article | Possibilités | Signification |
|---|---|---|
| Code de marque | T / P / Y / C | T = Delta ; P = Panasonic ; Y = Yaskawa ; C = fourni par le client |
| Code d'alimentation | 40 = 400 W | Sortie servo recommandée pour ce modèle |
| Suffixe de frein | B = avec frein ; vide = sans frein | Option frein dans le code moteur |
| Note technique | La sélection finale du moteur doit être confirmée en fonction de la charge utile, de la vitesse, de la course, du sens d'installation, de l'adaptation de l'inertie et de la compatibilité du contrôleur. |
Sélection du capteur
capteur d'origine EE-SX672 / EE-SX674 | Type de sortie NPN/PNP | Tension CC 5–24 V | Montage Externe / intégré |
| Article | Possibilités | Signification |
|---|---|---|
| Capteur d'origine | C / D / E | C = côté moteur ; D = côté moteur opposé ; E = pas de capteur d'origine. |
| capteur de fin de course | 0 / 1 / 2 / 3 | La nombre de capteurs de fin de course est sélectionnée en fonction des exigences de déplacement et du contrôleur. |
| Modèle de capteur externe | EE-SX672 / EE-SX672P | EE-SX672 = NPN ; EE-SX672P = PNP. |
| Modèle de capteur intégré | EE-SX674 / EE-SX674P | EE-SX674 = NPN ; EE-SX674P = PNP. |
Load&Moment
Dessins
Télécharger
Les modèles CAO 3D (STEP) et les plans 2D de BSF140 sont disponibles sur demande. Indiquez-nous la course et les options souhaitées : nous vous enverrons le plan de votre configuration.
Guides de sélection
Ventes, assistance technique et service après-vente en Europe
- sales@hslinear.com
- Du lundi au vendredi, 09 :00–17 :00 (CET/CEST)
- Liederbach, Allemagne


