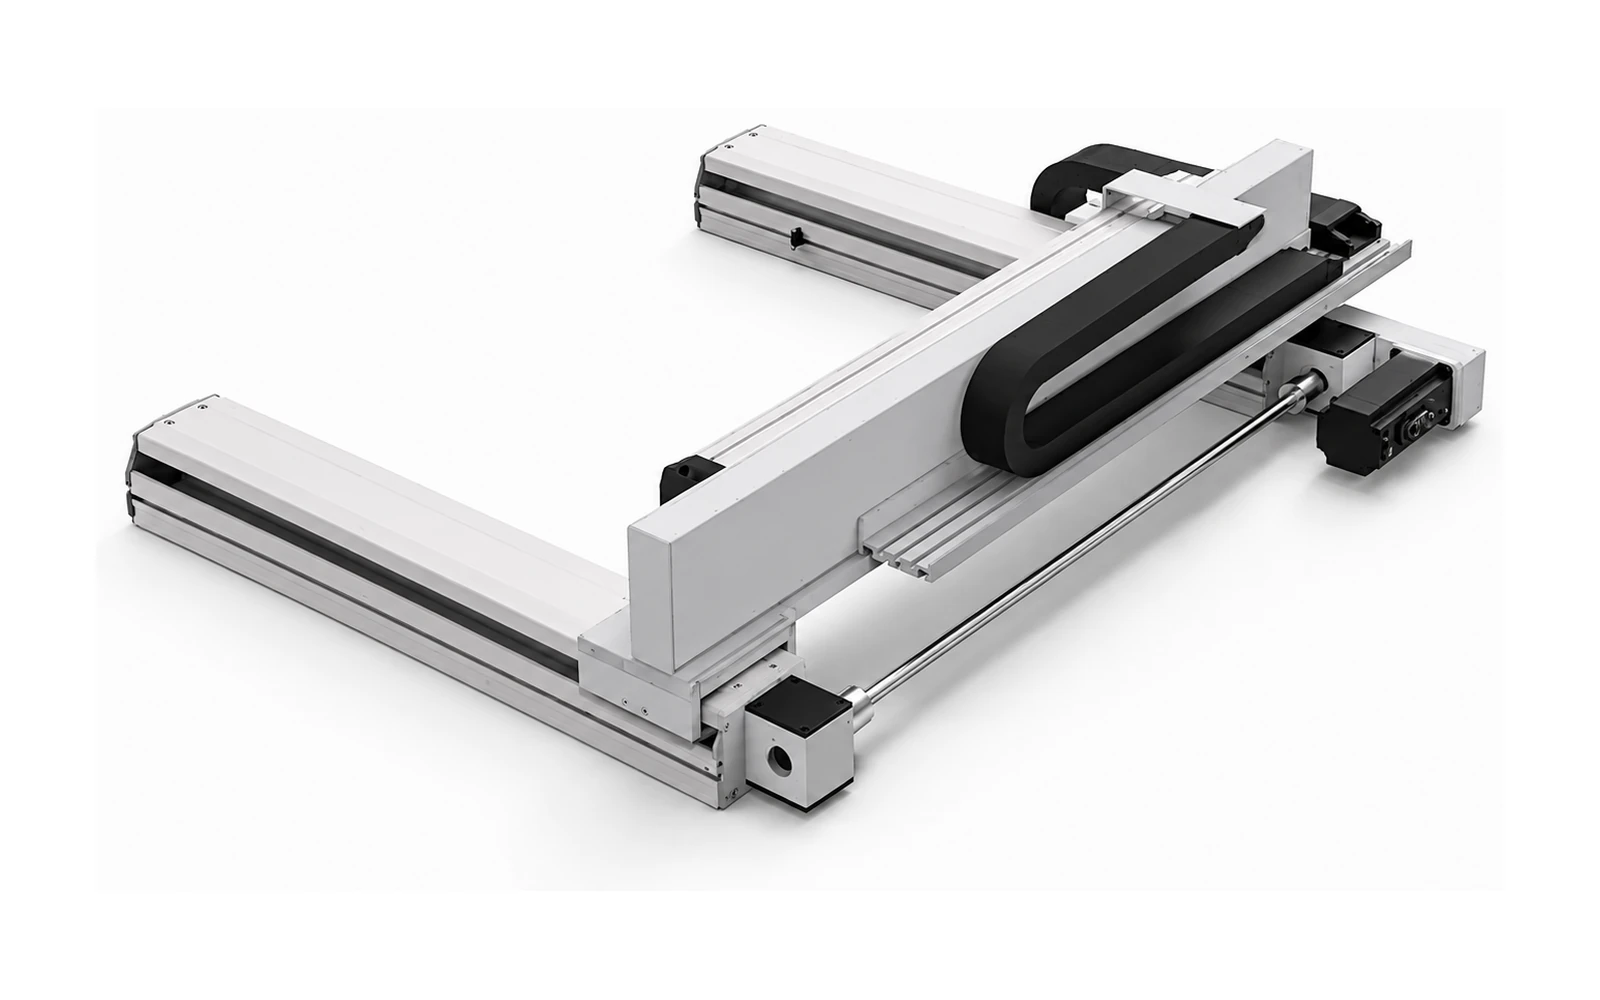
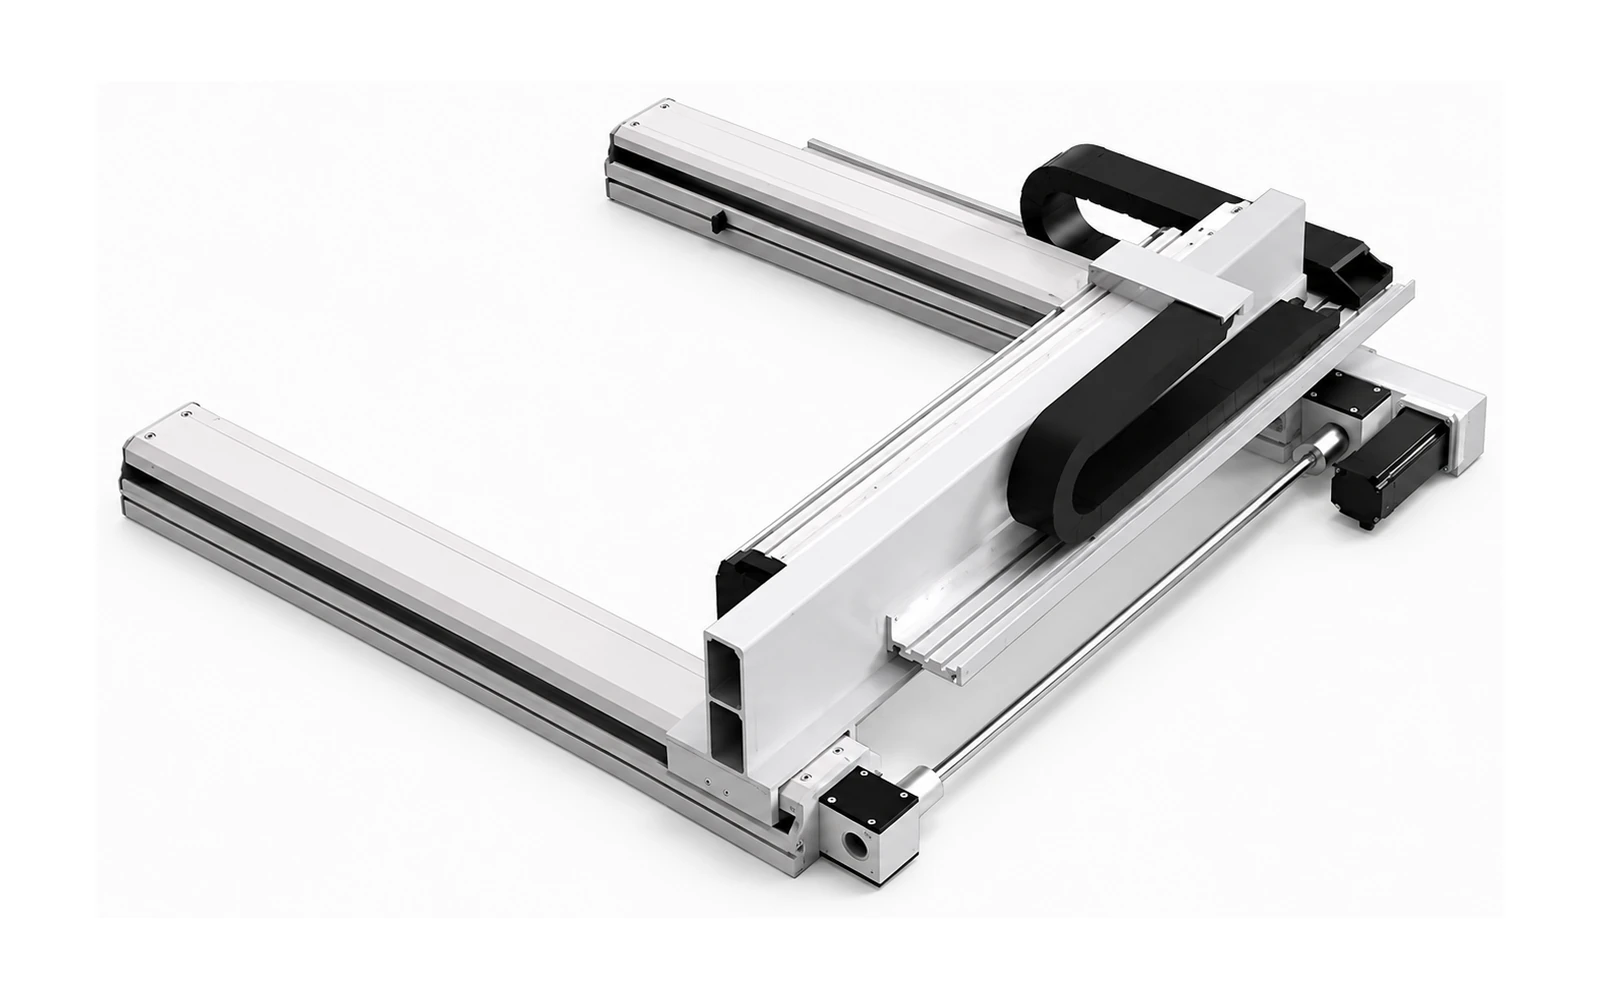
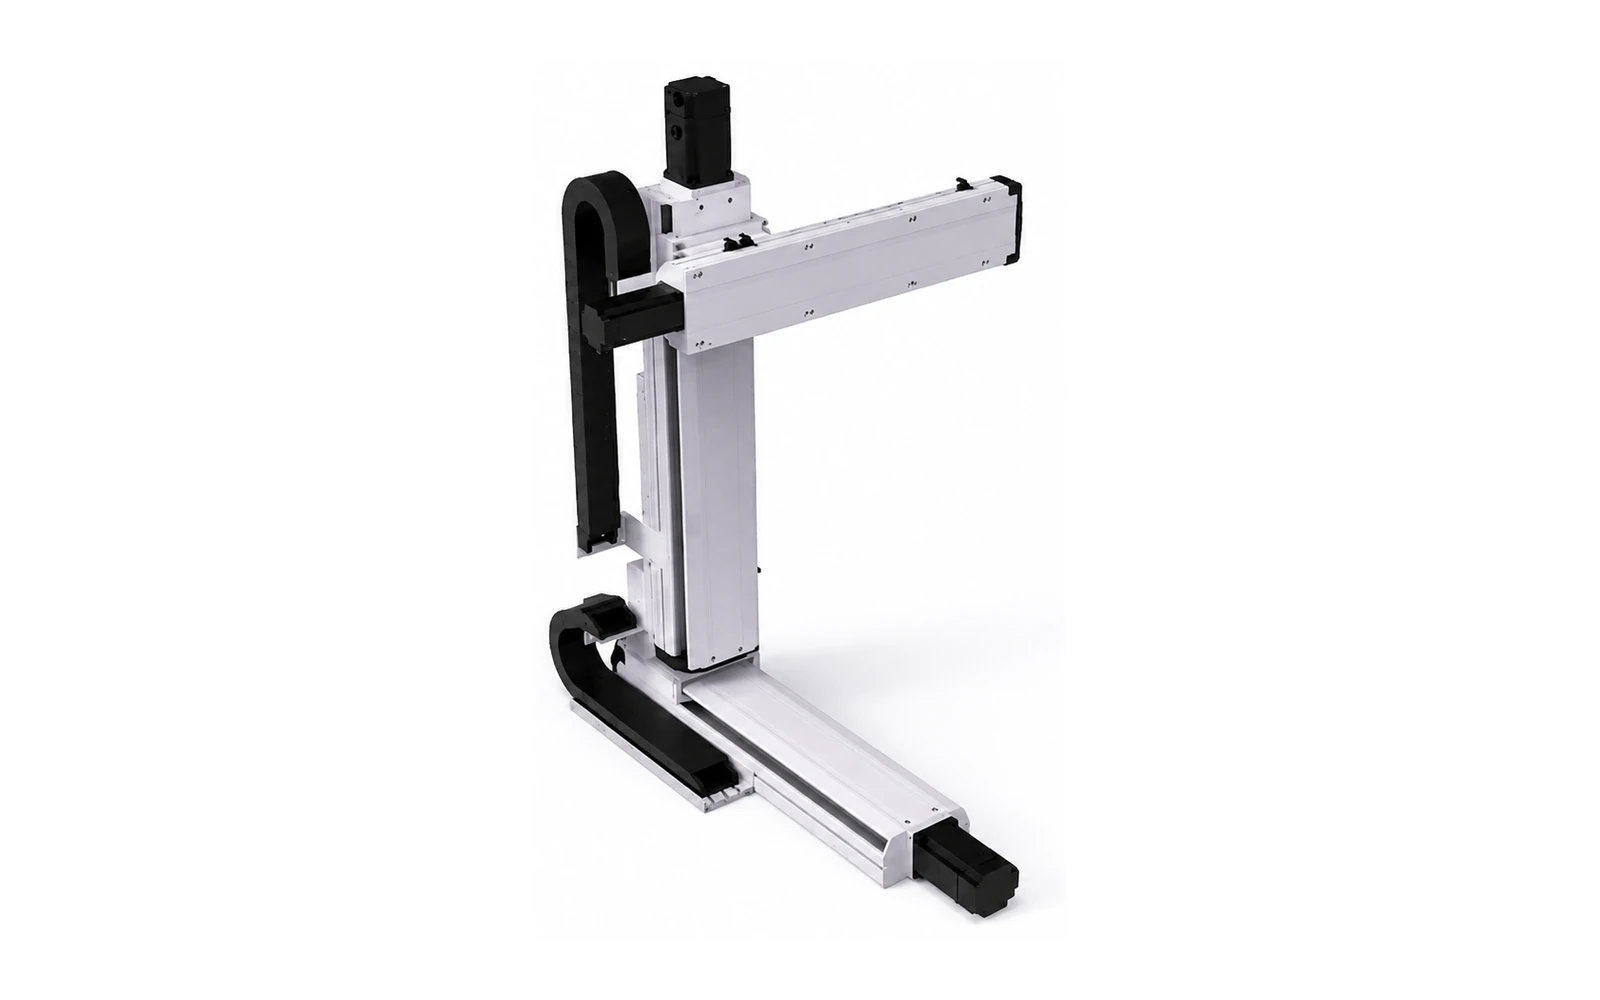
BSFE120 Linearmodul mit Kugelgewindetrieb und Führung
BSFE120 ist ein Linearmodul mit Kugelgewindetrieb für präzise Positionierung und industrielle Automatisierungsanwendungen.
Bestellschlüssel
- BSFE120 = Baugröße
- L05 / L10 / L20 / L32
- Kugelgewindetriebantrieb
- Sxxx = ausgewählter effektiver Hub
- Standardbereich: 50-1200 mm / 50 mm Raster
- INL Extern Inline
- PAR-R Rechtsparallel
- BOT Unterseite parallel
- PAR-L Linksparallele
- T = Delta
- P = Panasonic
- Y = Yaskawa
- C = kundenseitig bereitgestellt
- Empfohlene Motorleistung: 400 W;
- B = mit Bremse
- C = Motorseite
- D = gegenüberliegende Motorseite
- E = keine
- 0 / 1 / 2 / 3 Stück = Endschaltermenge
Detaillierte technische Daten
Parameter Variante / Zustand Spezifikation Wiederholgenauigkeit (mm) — ±0.01 mm Standardhubbereich — 50–1200 mm / 50 mm Raster Kugelgewindetrieb (mm) Je nach Spindelsteigung 5 / 10 / 20 / 32 mm Maximale Geschwindigkeit (mm/s) Je nach Spindelsteigung 250 / 500 / 1000 / 1600 mm/s Bewerteter Schub (N) Je nach Spindelsteigung 1388 / 694 / 347 / 218 N Maximale Nutzlast (kg) Horizontal / Vertikal Horizontal: 110 / 88 / 40 / 30 kg
Vertikal: 33 / 22 / 10 / 8 kg
Parameter Spezifikation Antriebstyp Kugelgewindetriebantrieb Struktur / Umgebung Integrierte Anleitung / Standardumgebung Spezifikation der Kugelgewindetrieb C7 Ø16 mm Kopplung 10×14 mm Motorpositionsoptionen INL / PAR-BOT / PAR-R / PAR-L
Motor- und Sensorauswahl
Motortyp AC-Servomotor | Empfohlene Motorleistung 400 W | Wechselspannung 220 V | Bremsoption Mit / ohne Bremse |
| Marke | Bremsoption | Servomotormodell | Servoantriebsmodell |
|---|---|---|---|
| Delta | Ohne Bremse | ECMA-C20604RS | ASD-B2-0421-B |
| Delta | Mit Bremse | ECMA-C20604SS | ASD-B2-0421-B |
| Panasonic | Ohne Bremse | MHMF042L1U2M | MBDLN25SG |
| Panasonic | Mit Bremse | MHMF042L1V2M | MBDLN25SG |
| Yaskawa | Ohne Bremse | SGM7J04AFC6S | SGD7S2R8A00A002 |
| Yaskawa | Mit Bremse | SGM7J04AFC6E | SGD7S2R8A00A002 |
| Artikel | Optionen | Bedeutung |
|---|---|---|
| Markencode | T / P / Y / C | T = Delta; P = Panasonic; Y = Yaskawa; C = kundenseitig bereitgestellt |
| Leistungscode | 40 = 400 W | Empfohlene Servomotorleistung für dieses Modell |
| Bremssuffix | B = mit Bremse; leer = ohne Bremse | Bremsoption im Motorcode |
| Technischer Hinweis | Die endgültige Motorauswahl sollte anhand von Nutzlast, Geschwindigkeit, Hub, Installationsrichtung, Trägheitsanpassung und Controller-Kompatibilität bestätigt werden. |
Referenzsensor EE-SX674 / EE-SX674P; PM-Y45 / PM-Y45P | Ausgabetyp NPN/PNP | Spannung DC 5–24 V | Montage Externer Typ |
| Artikel | Optionen | Bedeutung |
|---|---|---|
| Referenzsensor | C / D / E | C = Motorseite; D = gegenüberliegende Motorseite; E = kein Referenzsensor. |
| Grenzwertsensor | 0 / 1 / 2 / 3 | Die Anzahl der Endschalteren wird je nach Weg- und Regleranforderungen ausgewählt. |
| Sensormodell | EE-SX674 / EE-SX674P; PM-Y45 / PM-Y45P | Der NPN-/PNP-Ausgangstyp wird entsprechend dem Controller-Eingangstyp ausgewählt. |
Load&Moment


Vertrieb, technischer Support und Kundendienst in Europa
- sales@hslinear.com
- Montag–Freitag, 09:00–17:00 (CET/CEST)
- Liederbach am Taunus, Deutschland


